
遇见数据集

qincheng037/ProjectAirSim-UAV-Kinematic-Trajectories

收藏
Hugging Face2026-05-30 更新2026-05-31 收录
官方服务:

资源简介:

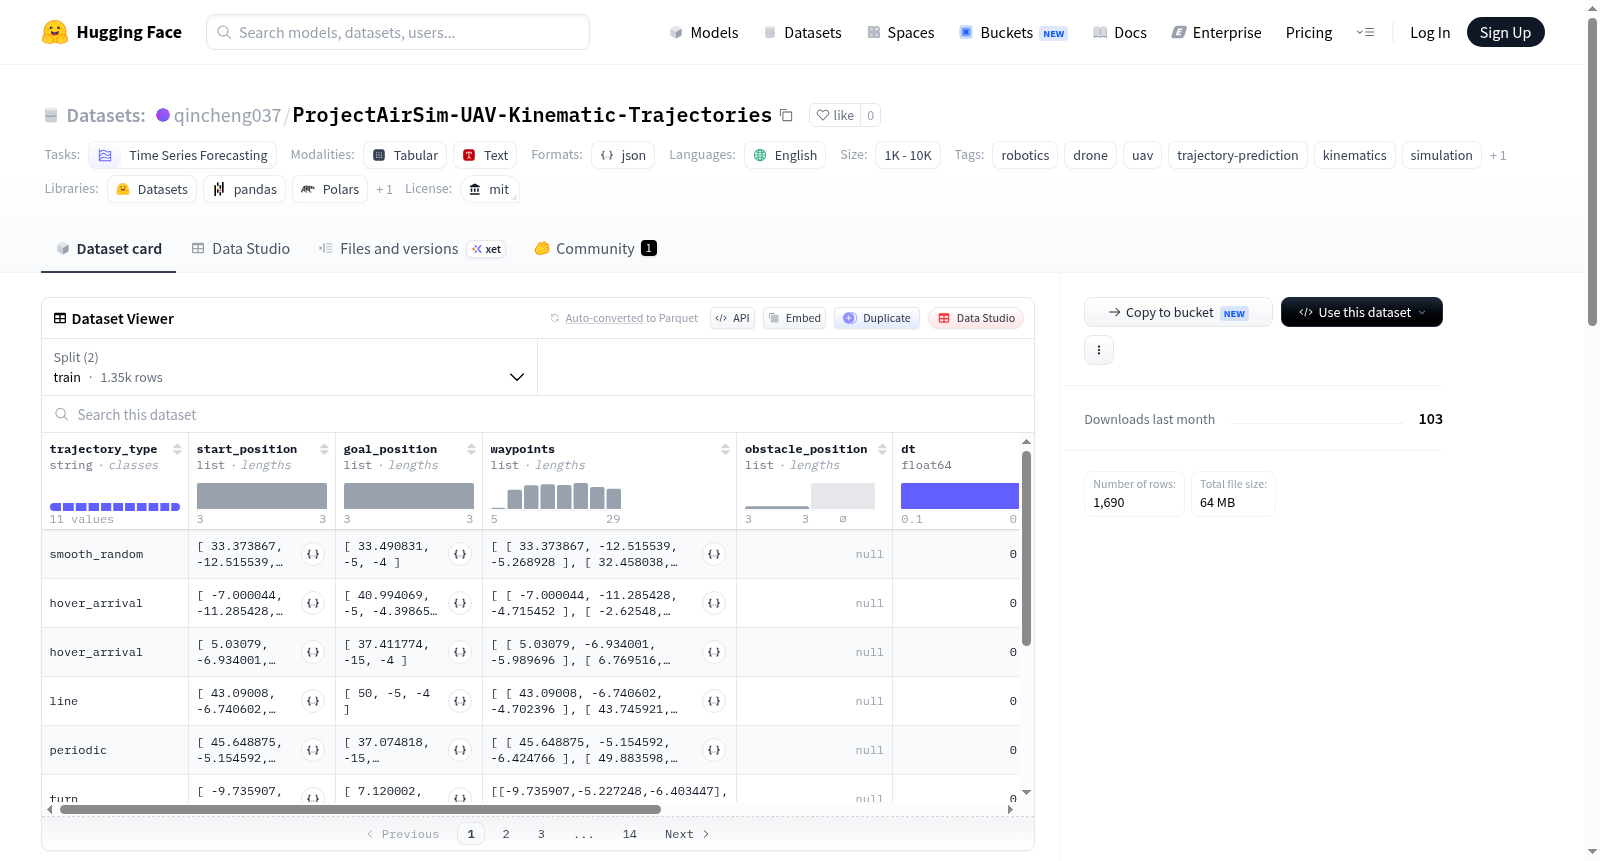
该数据集包含从ProjectAirSim收集的无人机轨迹片段。每一行是一个片段。`states`字段是一个以约10.00 Hz采样的变长序列。状态向量包括:[t, x, y, z, qw, qx, qy, qz, vx, vy, vz, wx, wy, wz, ax, ay, az]。字段包括:`episode_id`(整数片段索引)、`trajectory_type`(用于生成航点的轨迹族)、`start_position`(NED起始位置[x, y, z],单位米)、`goal_position`(NED最终目标位置[x, y, z],单位米)、`waypoints`(计划的中间NED航点)、`obstacle_position`(避障片段的合成障碍物中心,否则为null)、`dt`(目标采样间隔,单位秒)和`states`(采样的运动学历史)。轨迹类型包括:altitude_change、avoidance、combined、hover_arrival、line、out_and_back、periodic、sharp_change、smooth_random、spiral、turn。数据来源:使用ProjectAirSim Python客户端通过异步无人机速度命令和地面真值或估计运动学生成。

This dataset contains UAV trajectory episodes collected from ProjectAirSim. Each row is one episode. The `states` field is a variable-length sequence sampled at approximately 10.00 Hz. State vector: [t, x, y, z, qw, qx, qy, qz, vx, vy, vz, wx, wy, wz, ax, ay, az]. Fields: `episode_id`: integer episode index, `trajectory_type`: trajectory family used to generate waypoints, `start_position`: NED start position [x, y, z] in meters, `goal_position`: NED final goal position [x, y, z] in meters, `waypoints`: planned intermediate NED waypoints, `obstacle_position`: synthetic obstacle center for avoidance episodes, otherwise null, `dt`: target sampling interval in seconds, `states`: sampled kinematic history. Trajectory types: altitude_change, avoidance, combined, hover_arrival, line, out_and_back, periodic, sharp_change, smooth_random, spiral, turn. Source: Generated with the ProjectAirSim Python client using asynchronous UAV velocity commands and ground-truth or estimated kinematics.
提供机构:
qincheng037
搜集汇总
数据集介绍
qincheng037/ProjectAirSim-UAV-Kinematic-Trajectories 数据集图片
构建方式
该数据集源自ProjectAirSim仿真平台,通过异步无人机速度指令与真实运动学状态采集,生成涵盖多种机动模式的轨迹片段。每条数据代表一个完整的飞行片段,状态字段以约10.00Hz的频率采样,包含时间、位置、姿态四元数、线速度、角速度及加速度等17维运动学参数。数据生成脚本与流程均在公开GitHub仓库中可复现,确保了数据集的可扩展性与一致性。轨迹类型包括高度变化、避障、组合机动、悬停到达、直线、往返、周期运动、急剧变化、平滑随机、螺旋及转弯等11种典型任务,为无人机运动学建模提供了丰富的场景覆盖。
特点
本数据集具备多维度显著特点。首先,轨迹类型涵盖从简单直线到复杂避障与螺旋运动的广泛机动模式,适应不同复杂度的预测任务。其次,每个样本均为变长序列,保留了真实飞行中非均匀采样的时序特性,契合实际传感器数据模式。再者,数据集包含障碍物位置、目标位置与中间航点等结构化上下文信息,便于构建条件概率预测模型。此外,所有状态向量均采用NED坐标系,物理量纲清晰,可直接用于经典运动学模型训练。数据集规模在千条至万条之间,兼顾了模型训练的数据需求与计算的可行性。
使用方法
该数据集专为时间序列预测任务设计,主要用途包括无人机轨迹预测、运动学状态估计与机动识别。使用时,用户可通过HuggingFace数据集库加载JSONL格式文件,其中训练集和测试集分别存储于train.jsonl与test.jsonl中。每条样本以字典形式存储,包含episode_id、trajectory_type、states等关键字段,可直接用于构建序列到序列或编码器-解码器模型。对于轨迹预测任务,建议将states的前若干时间步作为输入,后续时间步作为目标输出。同时,用户可利用trajectory_type字段进行分层采样或条件预测,利用obstacle_position字段进行避障轨迹的专用模型训练。数据集的开放许可协议MIT保证了其广泛的学术与工业应用可行性。
背景与挑战
背景概述
ProjectAirSim-UAV-Kinematic-Trajectories数据集由研究团队于近期创建,依托ProjectAirSim仿真平台生成,旨在为无人机(UAV)运动学轨迹预测提供标准化数据资源。该数据集聚焦于时间序列预测任务,涵盖了十一种轨迹类型(如避障、螺旋、平滑随机等),包含了位置、姿态、速度、加速度等17维状态信息,填补了无人机轨迹预测领域缺乏高质量仿真数据的空白。通过公开数据生成管线(GitHub仓库),该数据集为机器人学、无人机自主导航及运动规划等研究方向提供了可复现的基准,推动了多旋翼无人机轨迹建模与预测算法的开发与评估。
当前挑战
该数据集所解决的领域问题主要集中在无人机轨迹预测中的动力学建模与多模态轨迹生成挑战:传统方法难以处理复杂环境下的非线性运动模式(如急转弯、避障)以及多种轨迹类型的混合切换。在构建过程中,数据集面临的主要挑战包括:如何利用异步速度指令生成高保真运动学序列,确保10Hz采样频率下状态向量的连续性与物理一致性;如何设计多样化的轨迹生成策略(如随机平滑、周期运动)以覆盖真实无人机飞行的长尾分布;以及如何在避障场景中合理合成障碍物位置,避免模型对仿真环境的过拟合。
常用场景
经典使用场景
在时间序列预测与机器人运动建模领域,ProjectAirSim-UAV-Kinematic-Trajectories 数据集因其丰富的无人机运动学轨迹而备受青睐。该数据集收录了从ProjectAirSim仿真环境中采集的多种轨迹类型,包括高度变化、避障、螺旋、平滑随机等11种典型运动模式。每个轨迹时间序列以约10 Hz采样率记录了位置、姿态、速度、角速度和加速度等17维状态信息。研究者将该数据集广泛应用于无人机轨迹预测、运动模式识别以及多模态序列建模等任务,为评估长时域预测模型、变长序列处理方法提供了标准化的基准测试平台。
衍生相关工作
围绕此数据集已衍生出一系列具有影响力的研究工作。在轨迹预测领域,研究者基于其标准格式设计了变分自编码器与Transformer结合的混合模型,以捕捉无人机连续运动中的非线性依赖关系。在迁移学习中,该数据集被用作预训练源域,结合少量真实数据微调后显著提升了低空复杂场景的泛化性能。同时,该数据驱动的运动学建模方法被扩展至多无人机编队协同场景,衍生出关注相对轨迹预测与冲突解决的相关工作。此外,生成管道自身的开放性也激发了Sim-to-Real领域的研究,探讨仿真数据与真实部署间的领域自适应策略。
数据集最近研究
最新研究方向
随着自主无人机在物流、巡检和救援等领域的广泛应用,对无人机运动轨迹的高精度预测与规划成为前沿研究焦点。ProjectAirSim-UAV-Kinematic-Trajectories数据集基于微软ProjectAirSim仿真环境采集,涵盖了十一种不同的轨迹类型(如避障、螺旋、悬停到达等),为时序预测与机器人学习提供了高保真的运动学状态序列。当前,该数据集正被用于训练和评估基于Transformer与图神经网络的长时序轨迹预测模型,尤其在复杂动态场景下的多机协同路径规划中展现出重要价值。结合数字孪生与合成数据增强的趋势,该数据集不仅填补了真实无人机数据采集成本高昂的空白,更推动了从仿真到现实(Sim-to-Real)迁移的标准化进程,对于提升无人机自主导航的鲁棒性与安全性具有深远意义。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

