
遇见数据集

luuuulinnnn/Nurec_eval_v2

收藏
Hugging Face2026-05-28 更新2026-05-31 收录
官方服务:

资源简介:

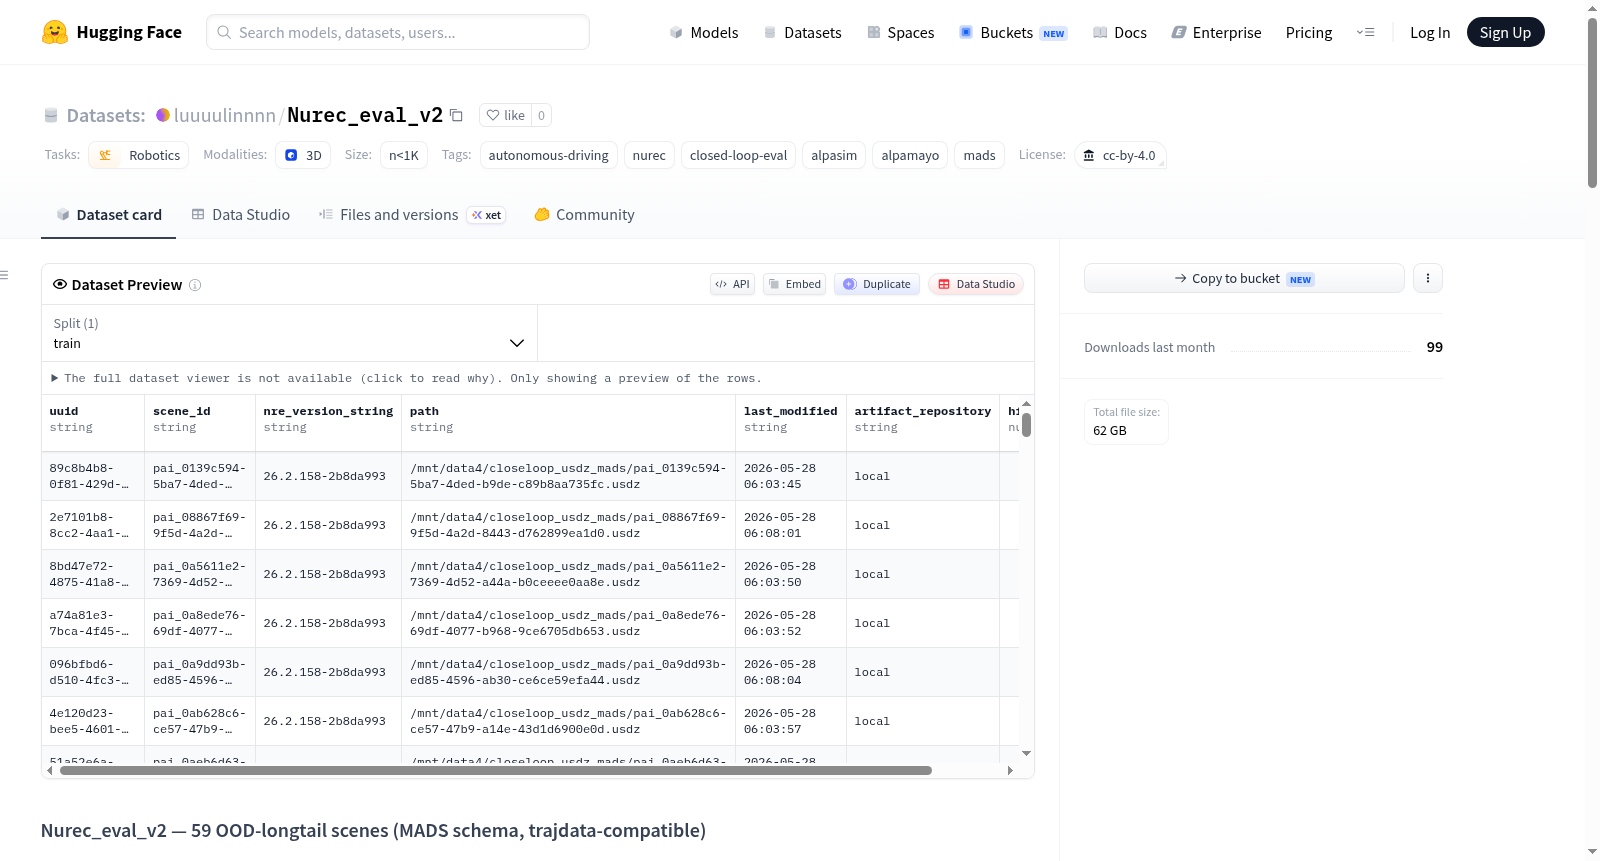
Nurec_eval_v2数据集包含59个OOD(分布外)长尾场景,采用MADS模式,与trajdata兼容。该数据集专为自动驾驶闭环评估设计,提供高清地图数据(如车道、道路边界、等待线、交通标志等),适用于NVIDIA的AlpaSim仿真平台。数据集中的场景来自8个OOD长尾类别,包括动物/鸟类/道路伤亡、复杂交叉口交互、骑行者和微移动设备复杂场景、紧急事件场景、行人密集/近距离场景、道路碎片/安全痕迹、特殊/不常见车辆行为以及工作区/临时交通控制。每个场景以USDZ格式打包,包含场景元数据、高斯重建权重、网格数据、记录轨迹和地图数据文件。数据集是Nurec_eval v1的升级版,改进了地图模式兼容性,确保AlpaSim能自动加载地图并作为场景上下文输入给驾驶模型。

Nurec_eval_v2 is a dataset containing 59 OOD (Out-of-Distribution) longtail scenes in the MADS schema, compatible with trajdata. It is designed for closed-loop evaluation in autonomous driving, providing HD map data (e.g., lanes, road boundaries, wait lines, traffic signs) for use with NVIDIAs AlpaSim simulation platform. The scenes are categorized into 8 OOD-longtail buckets, including Animals/Birds/Roadkill, Complex Intersection Interaction, Cyclists & Micromobility Complex, Emergency Incident Scene, Pedestrian Density/Close Proximity, Road Debris/Safety Traces, Special/Uncommon Vehicle Behavior, and Work Zones/Temp Traffic Control. Each scene is packaged in USDZ format, containing scene metadata, Gaussian-splat reconstruction weights, mesh data, recorded trajectories, and map data files. This dataset is an upgraded version of Nurec_eval v1, with improved map schema compatibility, ensuring AlpaSim can auto-load the map and feed it as scenario context to driver models.

提供机构:
luuuulinnnn
搜集汇总
数据集介绍
luuuulinnnn/Nurec_eval_v2 数据集图片
构建方式
Nurec_eval_v2数据集是基于NRE 26.02版本中的59个闭环评估场景,通过将原始的NRE内部ClipGT格式地图数据转换为MADS(Map-oriented Autonomous Driving Schema)格式构建而成。转换过程利用`convert_cf_to_mads.py`脚本,从`dw_lane.parquet`、`cf_road_boundary.parquet`等文件中提取车道、道路边界、关联关系、等待线及交通标志信息,生成六个MADS标准文件。随后,借助`inject_mads_map.py`脚本将这些文件打包入每个场景的USDZ压缩包内,并存放于`map_data/`目录下,以确保与trajdata的`populate_vector_map()`接口无缝兼容。
使用方法
数据集可直接集成至NVlabs/alpasim仿真框架使用。用户需在运行`alpasim_wizard`命令时,指定场景路径至Nurec_eval_v2目录,并配置`scenes_csv`与`suites_csv`文件路径。系统在初始化过程中,将自动通过`Artifact.map`接口加载MADS格式的地图数据,并将其作为场景上下文的组成部分输入驱动模型。此外,数据集的配套代码仓库提供了格式转换脚本,允许用户根据需求定制或扩展场景内容,确保闭环比对实验的快速部署与复现。
背景与挑战
背景概述
Nurec_eval_v2是一项面向自动驾驶闭环评估的数据集,由研究机构基于NRE 26.02场景导出,于近期发布以应对真实世界中的长尾分布挑战。该数据集的核心研究问题在于提升自动驾驶系统在开放环境下对罕见、异常及复杂场景的感知与决策能力,尤其关注高速动态交互与多模态融合的鲁棒性。通过提供59个精心挑选的OOD长尾场景(涵盖动物穿行、密集行人、事故现场、施工区域等8个类别),Nurec_eval_v2弥补了传统仿真场景库在覆盖极端工况方面的不足,为自动驾驶领域的闭环仿真验证提供了标准化的测试基准。其与AlpaSim仿真平台的深度集成,推动了行为预测与规划算法在真实未观测场景中的验证进程。
当前挑战
该数据集所解决的领域挑战在于自动驾驶系统在封闭路测中难以暴露的长尾分布问题,典型如动物突然横穿、异形车辆行为、临时施工管控等频次低但危险性高的场景,现有仿真数据往往缺失此类案例,导致模型泛化能力脆弱。构建过程中,核心困难体现在三个方面:其一,原始NRE数据的ClipGT格式与主流轨迹工具库(如trajdata)的MADS模式存在语义鸿沟,需设计映射脚本将6种异构parquet文件转换为标准lane、road_boundary及association结构;其二,高保真高斯泼溅重建权重(约700-800MB)的管理与压缩,在保证场景几何精度的同时需适配USDZ容器打包;其三,部分场景因路径折叠等拓扑异常被标为不可用,最终仅从8个类别中精炼出58个有效场景,反映了长尾数据筛选与质量控制的严苛性。
常用场景
经典使用场景
在自动驾驶领域,Nurec_eval_v2数据集为闭环仿真评估提供了关键支撑,尤以59个分布外长尾场景的全面覆盖著称。这些场景涵盖动物穿越、复杂交叉口交互、密集行人区域及施工区等八大类别,旨在补全传统评测中极端与罕见情境的缺失。研究者可借助该数据集的MADS格式高精地图与trajdata兼容接口,将其无缝接入NVlabs/alpasim仿真平台,从而在封闭环路中精准测试自车模型对非理想道路状况的响应能力。其内置的高斯泼溅重建权重和轨迹文件,使得场景复现具有高度物理一致性,可对驾驶策略进行细致入微的可重复验证。
解决学术问题
该数据集直面自动驾驶评测中长期存在的长尾分布与分布外泛化难题。传统评测多依赖常规交通场景,难以诱发和量化模型在灾害、异常行为或临时交通管制时的鲁棒性缺陷。Nurec_eval_v2通过系统性组织58个有效长尾场景,为研究者提供了标准化标杆以评估闭环驾驶系统在边界条件下的表现。借助其兼容开源工具链的特性,学术界可深入分析模型在视觉重建精度、地图感知结合及轨迹预测连贯性上的不足,推动对安全关键场景的机理理解,并为构建更具普适性的自动驾驶决策算法奠定数据基础。
实际应用
在产业界,Nurec_eval_v2可用于自动驾驶仿真测试体系的升级迭代。车企和算法团队可将该数据集直接集成至闭环仿真管线,通过其预构建的MADS格式矢量地图实现车道级上下文感知,无需繁琐的数据格式转换。58个长尾场景覆盖了动物出没、紧急事件现场、自行车密集区等高危交互情境,能有效替代部分真实路测,显著降低测试成本与安全风险。此外,其与AlpaSim的深度兼容性使得开发者可快速对感知-预测-规划全链路进行批量回归测试,从而在产品迭代早期识别并修复薄弱环节,提升量产自动驾驶系统的实际道路表现。
数据集最近研究
最新研究方向
Nurec_eval_v2数据集聚焦于自动驾驶闭环评测中的长尾分布与开放场景泛化能力验证,其核心创新在于将59个高度多样化的离群长尾场景(如动物穿越、复杂交叉口交互、紧急事件、密集行人等)封装为与AlpaSim兼容的MADS格式高清地图数据。该数据集填补了现有自动驾驶评测体系对罕见但关键场景覆盖不足的空白,通过提供带车道拓扑、道路边界、交通信号等结构化地图信息的闭环评测接口,推动驾驶模型从感知驱动向场景理解驱动的范式转变。当前前沿研究利用该数据集测试模型在交通规则变体(如临时施工区)、非标准路权分配(如弱势道路群体博弈)以及环境异常(如道路碎片)中的决策鲁棒性,其成果直接关联到L4级自动驾驶系统在真实城市环境中可安全运营的边际条件刻画。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

