junpark-ai/buckle2jh
收藏资源简介:
--- license: apache-2.0 task_categories: - robotics tags: - robotis - LeRobot - ffw_bg2_rev4_arms_only configs: - config_name: default data_files: data/*/*.parquet --- This dataset was created using [Physical AI Tools](https://github.com/ROBOTIS-GIT/physical_ai_tools) and [LeRobot](https://github.com/huggingface/lerobot). ## Dataset Description - **Homepage:** [More Information Needed] - **License:** apache-2.0 ## Dataset Structure [meta/info.json](meta/info.json): ```json { "codebase_version": "v2.1", "robot_type": "ffw_bg2_rev4_arms_only", "total_episodes": 51, "total_frames": 8944, "total_tasks": 1, "total_videos": 153, "total_chunks": 1, "chunks_size": 1000, "fps": 30, "splits": { "train": "0:51" }, "data_path": "data/chunk-{episode_chunk:03d}/episode_{episode_index:06d}.parquet", "video_path": "videos/chunk-{episode_chunk:03d}/{video_key}/episode_{episode_index:06d}.mp4", "features": { "timestamp": { "dtype": "float32", "shape": [ 1 ], "names": null }, "frame_index": { "dtype": "int64", "shape": [ 1 ], "names": null }, "episode_index": { "dtype": "int64", "shape": [ 1 ], "names": null }, "index": { "dtype": "int64", "shape": [ 1 ], "names": null }, "task_index": { "dtype": "int64", "shape": [ 1 ], "names": null }, "observation.images.cam_head": { "dtype": "video", "names": [ "height", "width", "channels" ], "shape": [ 376, 672, 3 ], "info": { "video.height": 376, "video.width": 672, "video.channels": 3, "video.codec": "libx264", "video.pix_fmt": "yuv420p" } }, "observation.images.cam_wrist_left": { "dtype": "video", "names": [ "height", "width", "channels" ], "shape": [ 240, 424, 3 ], "info": { "video.height": 240, "video.width": 424, "video.channels": 3, "video.codec": "libx264", "video.pix_fmt": "yuv420p" } }, "observation.images.cam_wrist_right": { "dtype": "video", "names": [ "height", "width", "channels" ], "shape": [ 240, 424, 3 ], "info": { "video.height": 240, "video.width": 424, "video.channels": 3, "video.codec": "libx264", "video.pix_fmt": "yuv420p" } }, "observation.state": { "dtype": "float32", "names": [ "arm_l_joint1", "arm_l_joint2", "arm_l_joint3", "arm_l_joint4", "arm_l_joint5", "arm_l_joint6", "arm_l_joint7", "gripper_l_joint1", "arm_r_joint1", "arm_r_joint2", "arm_r_joint3", "arm_r_joint4", "arm_r_joint5", "arm_r_joint6", "arm_r_joint7", "gripper_r_joint1" ], "shape": [ 16 ] }, "action": { "dtype": "float32", "names": [ "arm_l_joint1", "arm_l_joint2", "arm_l_joint3", "arm_l_joint4", "arm_l_joint5", "arm_l_joint6", "arm_l_joint7", "gripper_l_joint1", "arm_r_joint1", "arm_r_joint2", "arm_r_joint3", "arm_r_joint4", "arm_r_joint5", "arm_r_joint6", "arm_r_joint7", "gripper_r_joint1" ], "shape": [ 16 ] } } } ``` ## Citation **BibTeX:** ```bibtex [More Information Needed] ```
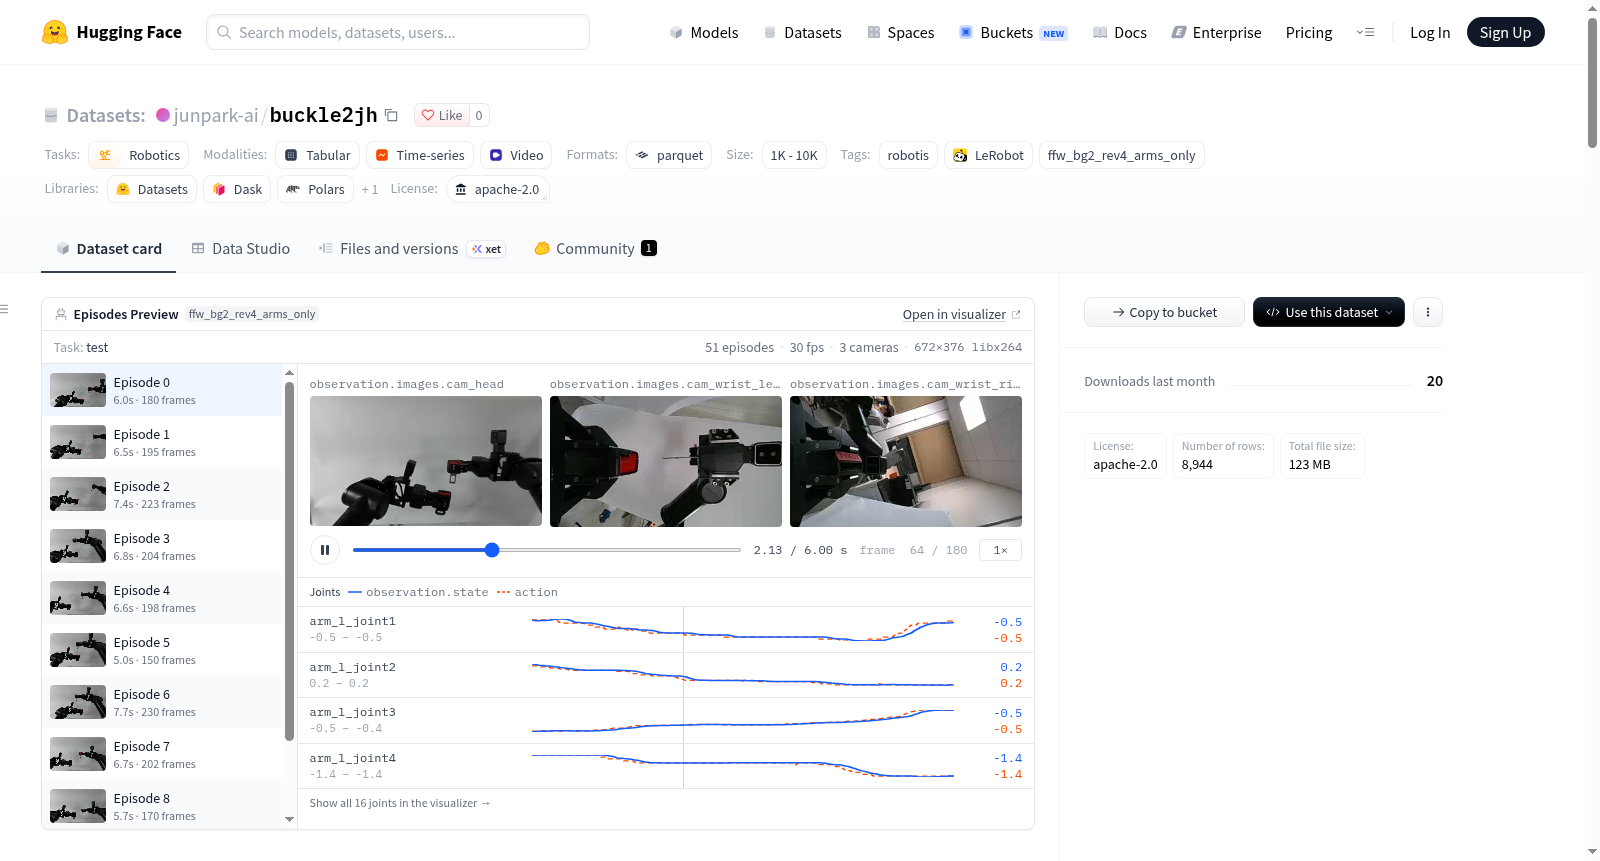
This dataset is a robotics dataset created using Physical AI Tools and LeRobot, focusing on interaction data for a dual-arm robot (model ffw_bg2_rev4_arms_only). It includes 51 episodes, totaling 8944 frames at 30fps, with 1 task and 153 videos. The data is stored in parquet files, and videos are in mp4 format. Features include timestamps, frame indices, episode indices, task indices, and observations: head camera images (resolution 376x672), left and right wrist camera images (both 240x424 resolution), and the state of 16 joints (including 7 joints per arm and 1 gripper per arm). Action data also includes 16 joint action values. The dataset is suitable for research in robot control, visual perception, and reinforcement learning, supporting training and evaluation of dual-arm cooperative manipulation tasks.