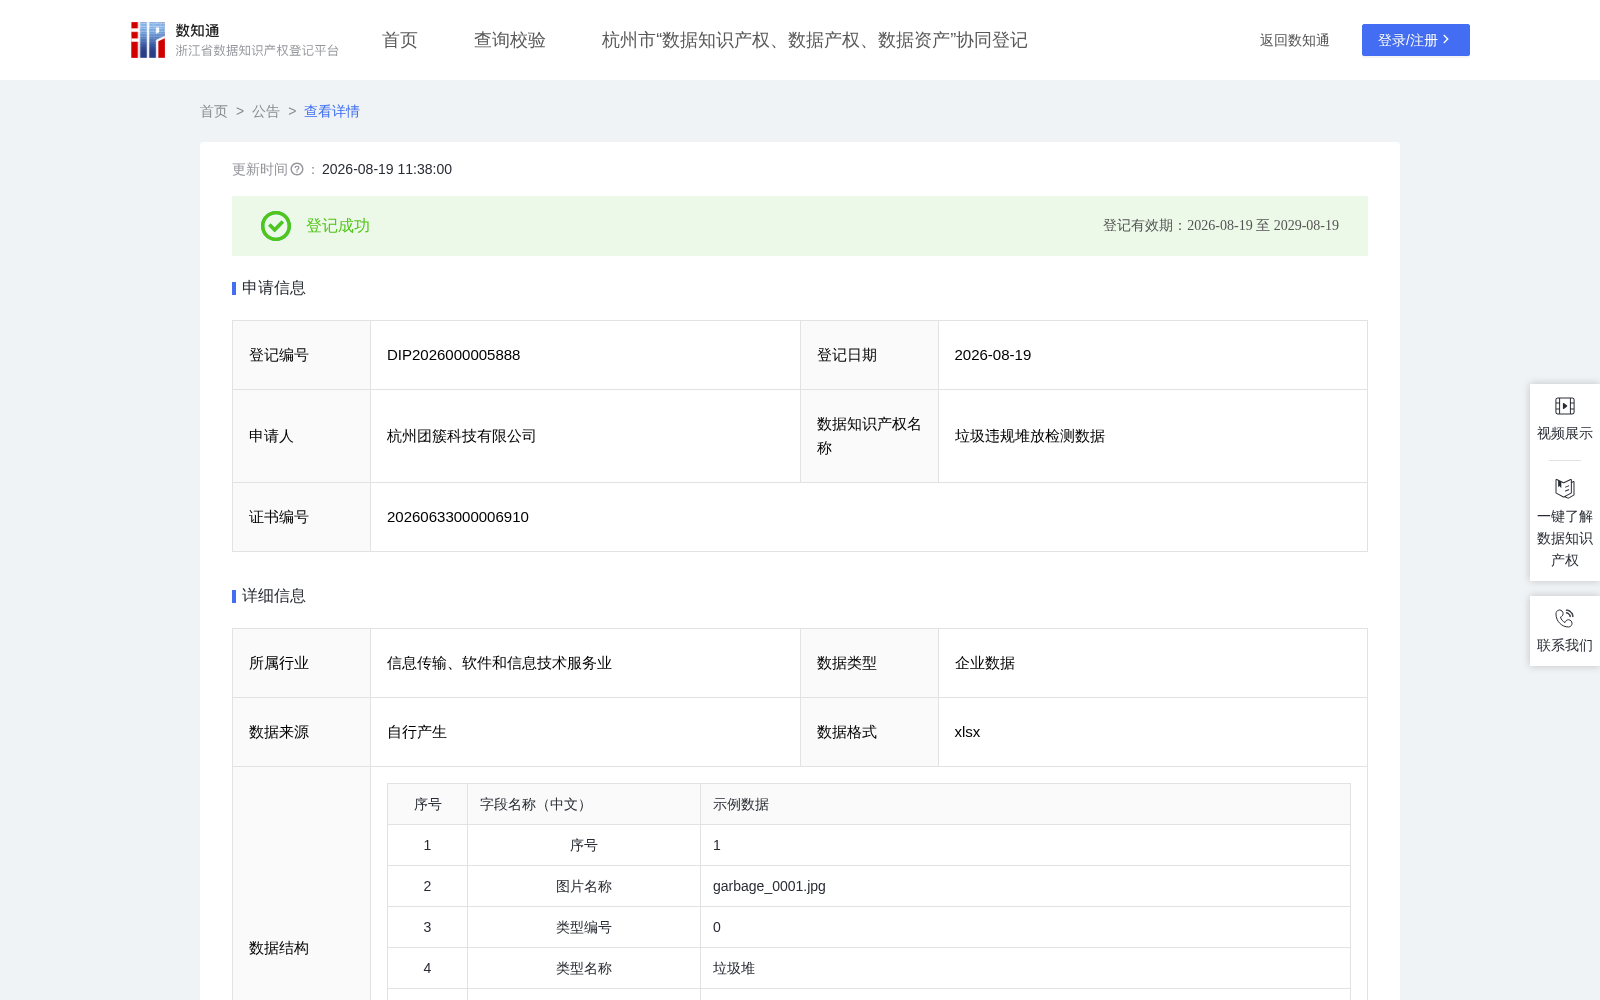
垃圾违规堆放检测数据
收藏资源简介:
1.算法训练:作为目标检测模型(YOLOv8/YOLOv11等)的训练数据集,除基础检测训练外,算法衍生字段可用于训练场景分析模型(碰撞风险预测、密度评估等) 2.模型验证与测试:通过验证集和测试集评估模型检测精度(mAP、Precision、Recall),同时验证场景分析算法的准确性和业务价值 3.场景算法优化:利用算法衍生字段的数据分布特征,持续优化场景分析算法的参数阈值(碰撞风险的IoU阈值、密度指数分段等) 4.标注质量评估:利用坐标的几何一致性(凸四边形验证、面积合理性检查)评估标注质量,建立标注质量反馈机制 5.城市环卫相关管理部门:基于清运等级和覆盖率精准调度清运资源,优化作业路线 6.社区/街道办等:利用斑块密度监测辖区卫生死角,督促物业及时清理 7.环保公益等相关组织:基于长期监测数据评估城市环境治理成效 8.城市管理相关执法部门:利用清运优先级对屡次出现高评分区域进行溯源执法1. 数据采集 采集目标检测图像标注数据。标注格式采用OBB旋转标注框格式(4顶点坐标:x1,y1,x2,y2,x3,y3,x4,y4),坐标归一化至[0,1]区间。提取其中标注字段包括:序号(从1开始连续编号)、图片名称、类型名称、以及OBB标注框坐标。 2. 数据处理 坐标归一化验证:确保所有坐标值均在[0,1]有效范围内;标注框几何有效性检查:验证OBB标注框形成有效凸四边形;类别信息校验:确保类型编号与类型名称一一对应,无缺失或错误映射;图片名称去重校验:确保每张图片的标注归属正确,无孤立的标注记录;异常值处理:剔除坐标超出[0,1]范围、面积为0或过大的异常标注 3. 算法加工 (一)基础几何计算 标注框中心X = (x1+x2+x3+x4)/4,标注框中心Y = (y1+y2+y3+y4)/4,保留6位小数。 标注框面积 = |x1×y2+x2×y3+x3×y4+x4×y1−x2×y1−x3×y2−x4×y3−x1×y4|/2(Shoelace公式),保留6位小数。 (二)场景分析算法 (1)垃圾覆盖率:单帧所有垃圾标注框的Shoelace面积之和÷1.0,反映该区域垃圾总量。 (2)垃圾斑块密度:垃圾标注框数量÷1.0。 (3)清运优先级评分 = round(垃圾覆盖率×6 + 垃圾斑块密度×1.5, 1),保留1位小数。。 (4)清运等级:评分<5=低优先级(日常保洁处理);5≤评分<10=中优先级(安排清运车辆);评分≥10=高优先级(立即调派多车清运)。