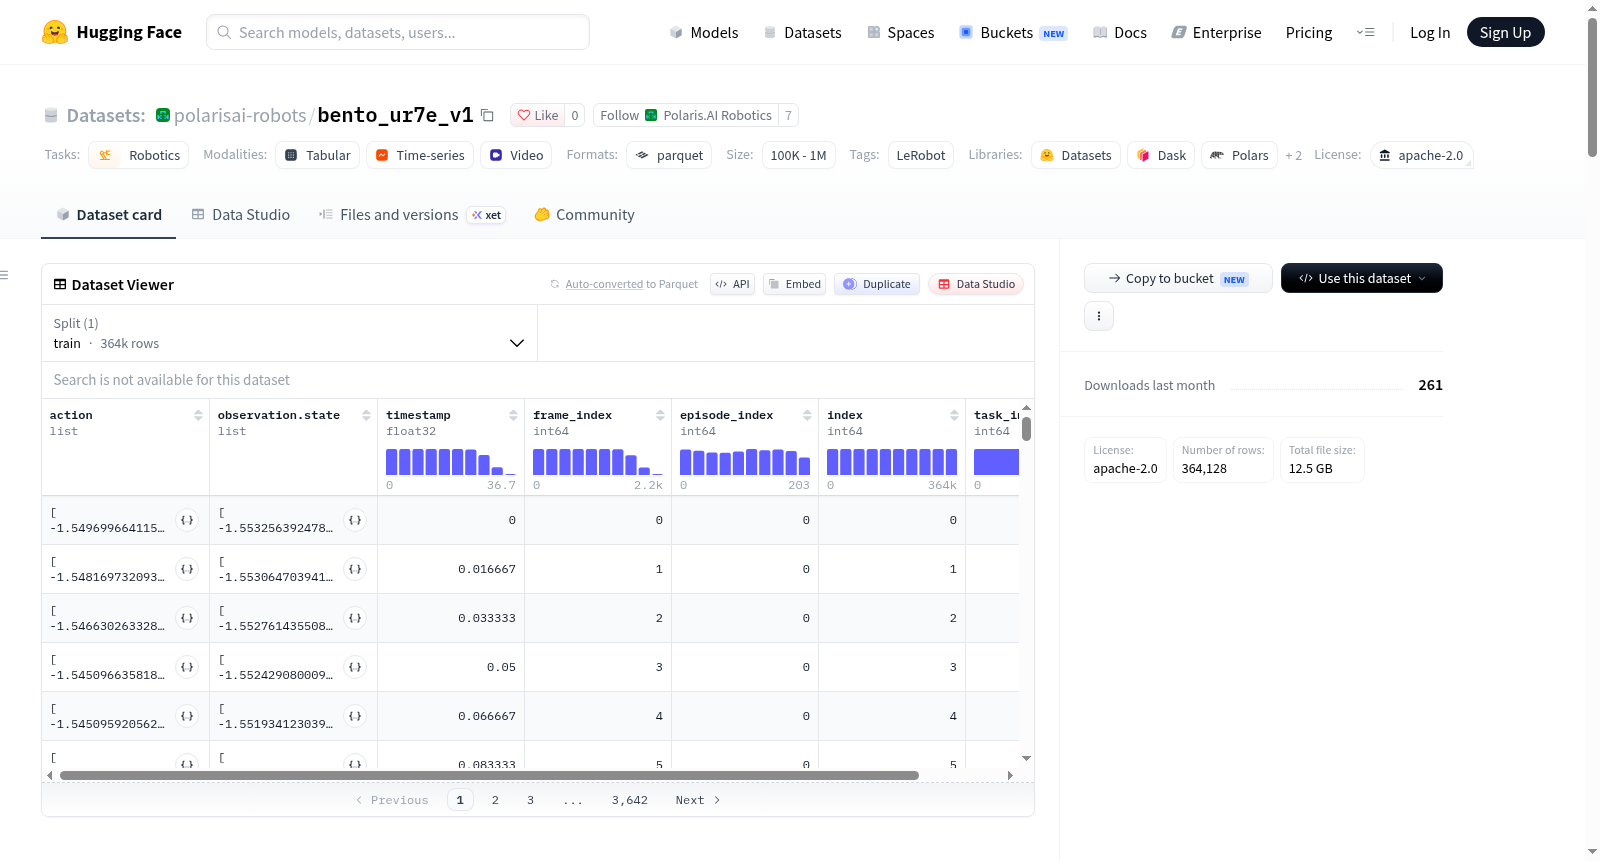
bento_ur7e_v1
收藏资源简介:
该数据集是使用 LeRobot 机器人框架创建的,基于 UR7e 机器人。数据集包含 204 个 episode,共 364,128 帧,用于单一机器人操作任务。数据集的每个样本包含:7 维动作向量(6 个关节位置和夹爪位置)、7 维观察状态向量(同样为关节和夹爪位置)、来自顶部摄像头(分辨率 480x640,AV1 编码,60fps)和腕部摄像头(相同规格)的 RGB 视频帧、时间戳、帧索引、episode 索引、任务索引等元数据。数据以 parquet 文件存储结构化数据,视频以 mp4 格式存储。可应用于机器人模仿学习、动作预测、视觉运动策略等任务。按照 Apache-2.0 许可发布。
This dataset is created using the LeRobot robot framework, based on the UR7e robot. It contains 204 episodes with a total of 364,128 frames for a single robot manipulation task. Each sample in the dataset includes: a 7-dimensional action vector (6 joint positions and gripper position), a 7-dimensional observation state vector (also joint and gripper positions), RGB video frames from a top camera (resolution 480x640, AV1 encoding, 60fps) and a wrist camera (same specifications), as well as metadata such as timestamps, frame indices, episode indices, and task indices. Structured data is stored in parquet files, and videos are stored in mp4 format. It can be applied to tasks such as robot imitation learning, action prediction, and visual motor policies. Released under the Apache-2.0 license.
数据集概述
基本信息
- 数据集名称:bento_ur7e_v1
- 数据集地址:https://huggingface.co/datasets/polarisai-robots/bento_ur7e_v1
- 许可证:apache-2.0
- 任务类别:robotics
- 标签:LeRobot
- 创建工具:LeRobot(https://github.com/huggingface/lerobot)
数据集描述
- 主页:More Information Needed
- 论文:More Information Needed
- 许可证:apache-2.0
数据集结构
配置信息
- 配置名称:default
- 数据文件:data//.parquet
元数据信息(meta/info.json)
- 代码库版本:v3.0
- 帧率:60 fps
- 机器人类型:ur7e
- 总回合数:204
- 总帧数:364128
- 总任务数:1
- 分块大小:1000
- 数据文件大小:100 MB
- 视频文件大小:200 MB
- 数据路径:data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet
- 视频路径:videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4
- 数据划分:train: 0:204
特征信息
action
- 数据类型:float32
- 形状:[7]
- 名称:joint_0.pos, joint_1.pos, joint_2.pos, joint_3.pos, joint_4.pos, joint_5.pos, gripper.pos
observation.state
- 数据类型:float32
- 形状:[7]
- 名称:joint_0.pos, joint_1.pos, joint_2.pos, joint_3.pos, joint_4.pos, joint_5.pos, gripper.pos
observation.images.top
- 数据类型:video
- 形状:[480, 640, 3]
- 名称:height, width, channels
- 视频信息:
- 是否为深度图:否
- 高度:480
- 宽度:640
- 编解码器:av1
- 像素格式:yuv420p
- 帧率:60
- 通道数:3
- 是否包含音频:否
- 视频g参数:2
- 视频crf:30
- 视频preset:12
- 快速解码:0
- 视频后端:pyav
- 额外选项:{}
observation.images.wrist
- 数据类型:video
- 形状:[480, 640, 3]
- 名称:height, width, channels
- 视频信息:
- 是否为深度图:否
- 高度:480
- 宽度:640
- 编解码器:av1
- 像素格式:yuv420p
- 帧率:60
- 通道数:3
- 是否包含音频:否
- 视频g参数:2
- 视频crf:30
- 视频preset:12
- 快速解码:0
- 视频后端:pyav
- 额外选项:{}
timestamp
- 数据类型:float32
- 形状:[1]
- 名称:null
frame_index
- 数据类型:int64
- 形状:[1]
- 名称:null
episode_index
- 数据类型:int64
- 形状:[1]
- 名称:null
index
- 数据类型:int64
- 形状:[1]
- 名称:null
task_index
- 数据类型:int64
- 形状:[1]
- 名称:null
引用
BibTeX:
[More Information Needed]