SAGE-10k
收藏资源简介:
SAGE-10k是一个大规模交互式室内场景数据集,具有真实的布局,由SAGE: Scalable Agentic 3D Scene Generation for Embodied AI中介绍的代理驱动管道生成。该数据集包含10,000个不同的场景,涵盖50种房间类型和风格,以及565K个唯一生成的3D对象。
SAGE-10k is a large-scale interactive indoor scene dataset with realistic layouts, generated via the agent-driven pipeline introduced in *SAGE: Scalable Agentic 3D Scene Generation for Embodied AI*. This dataset contains 10,000 distinct scenes covering 50 room types and styles, as well as 565K uniquely generated 3D objects.
SAGE: Scalable Agentic 3D Scene Generation for Embodied AI 数据集概述
数据集基本信息
- 数据集名称:SAGE-10k
- 发布机构:NVIDIA, University of Illinois Urbana-Champaign, Cornell University, Stanford University
- 相关论文:SAGE: Scalable Agentic 3D Scene Generation for Embodied AI
- 论文链接:https://arxiv.org/pdf/2602.10116
- 项目网站:https://nvlabs.github.io/sage/
- 数据集地址:https://huggingface.co/datasets/nvidia/SAGE-10k
数据集简介
SAGE-10k是一个大规模、可交互的室内场景数据集,由论文“SAGE: Scalable Agentic 3D Scene Generation for Embodied AI”中提出的智能体驱动流程生成。该数据集旨在促进具身智能的进一步研究。
数据集规模与内容
- 场景数量:10,000个
- 场景多样性:涵盖50种房间类型和风格
- 3D物体数量:565,000个独立生成的3D物体
- 核心特征:具有真实感的布局
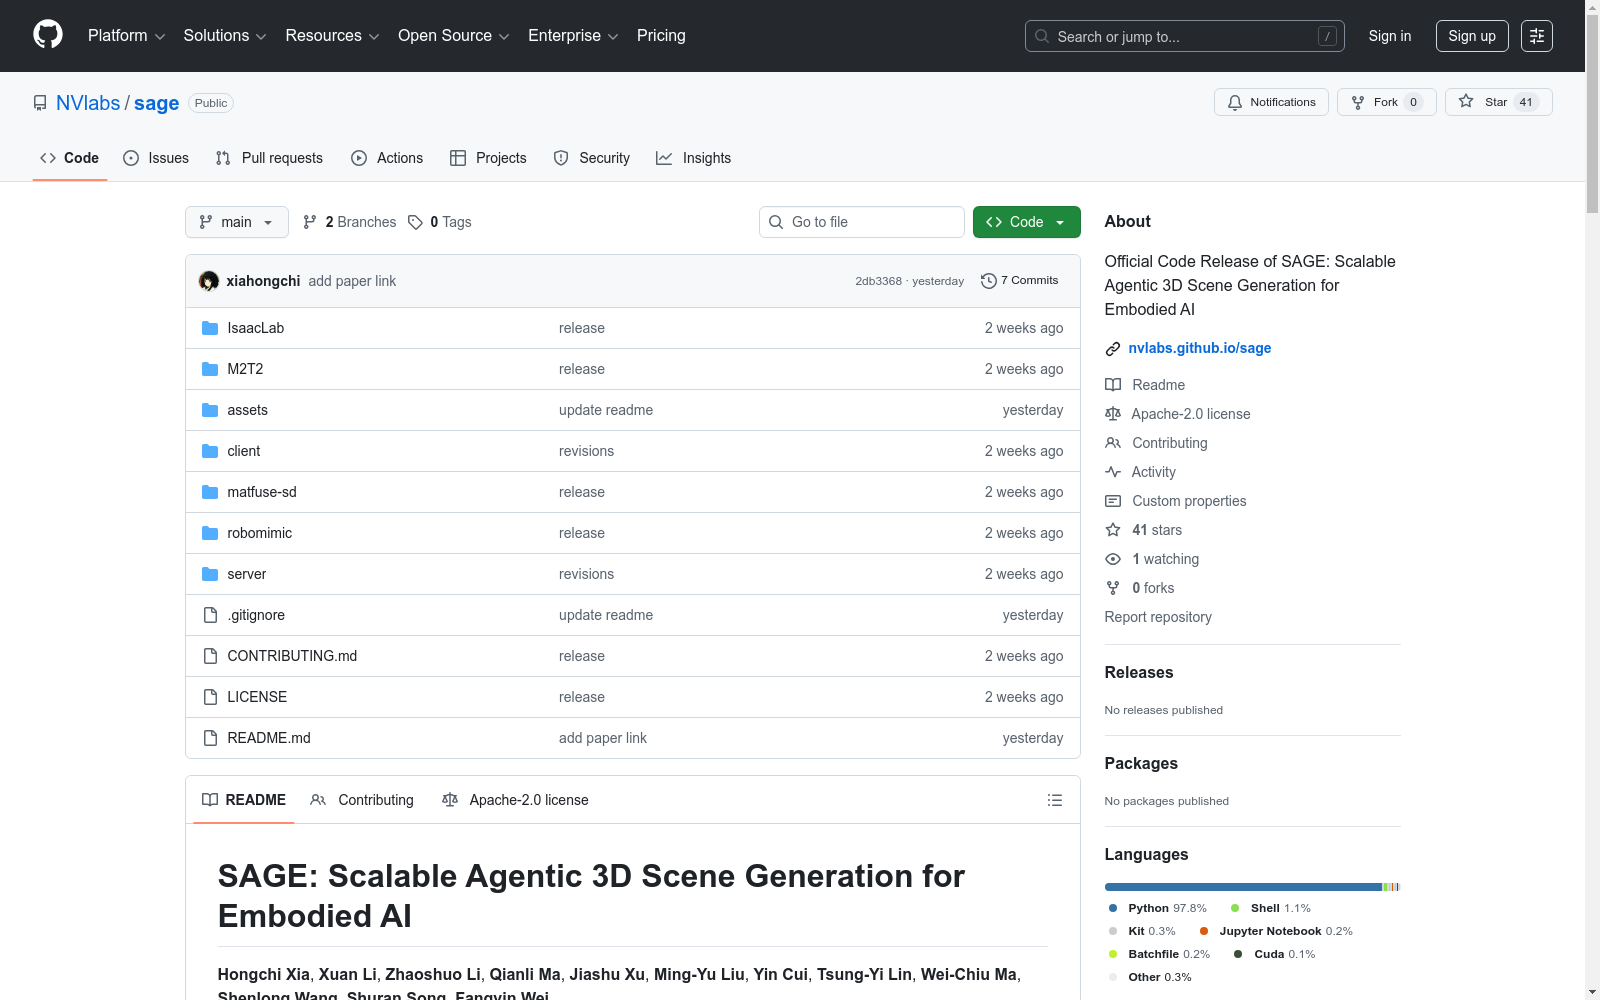
项目代码仓库结构
项目仓库包含以下主要组件,用于场景生成和仿真:
client/:客户端实现和脚本,是用户启动场景生成、控制流程并与NVIDIA Isaac Sim交互的主要入口。server/:核心后端逻辑,包括与基础模型(LLMs, VLMs)、3D资产生成(TRELLIS)、材质合成和场景布局求解器的集成。IsaacLab/:与NVIDIA Isaac Lab的集成,为机器人学习和物理交互任务提供仿真环境。M2T2/:与M2T2的集成,用于生成接触丰富的操作数据和处理复杂的机器人-物体交互。matfuse-sd/:与MatFuse材质生成引擎的集成,用于为3D物体和场景生成高质量的纹理和材质。robomimic/:与robomimic的集成,这是一个从演示中学习机器人策略的框架,用于在生成的数据上训练策略。
使用流程概述
- 启动后端:按照服务器README中的描述,确保所有模型服务器(LLM, VLM, TRELLIS)正在运行。
- 配置客户端:在客户端目录中设置
key.json和环境变量。 - 运行生成:使用
client/scripts/中的脚本来生成场景(例如generate_from_room_desc.sh)或机器人数据。
引用信息
如果本工作对您的研究有帮助,请考虑引用: bibtex @article{xia2026sage, title={SAGE: Scalable Agentic 3D Scene Generation for Embodied AI}, author={Xia, Hongchi and Li, Xuan and Li, Zhaoshuo and Ma, Qianli and Xu, Jiashu and Liu, Ming-Yu and Cui, Yin and Lin, Tsung-Yi and Ma, Wei-Chiu and Wang, Shenlong and Song, Shuran and Wei, Fangyin}, journal={arXiv preprint arXiv:2602.10116}, year={2026} }