
rsj2025_train_lift_the_stacked_blue_dish_and_set_it_down_on_the_table
收藏数据链接:
官方服务:
资源简介:
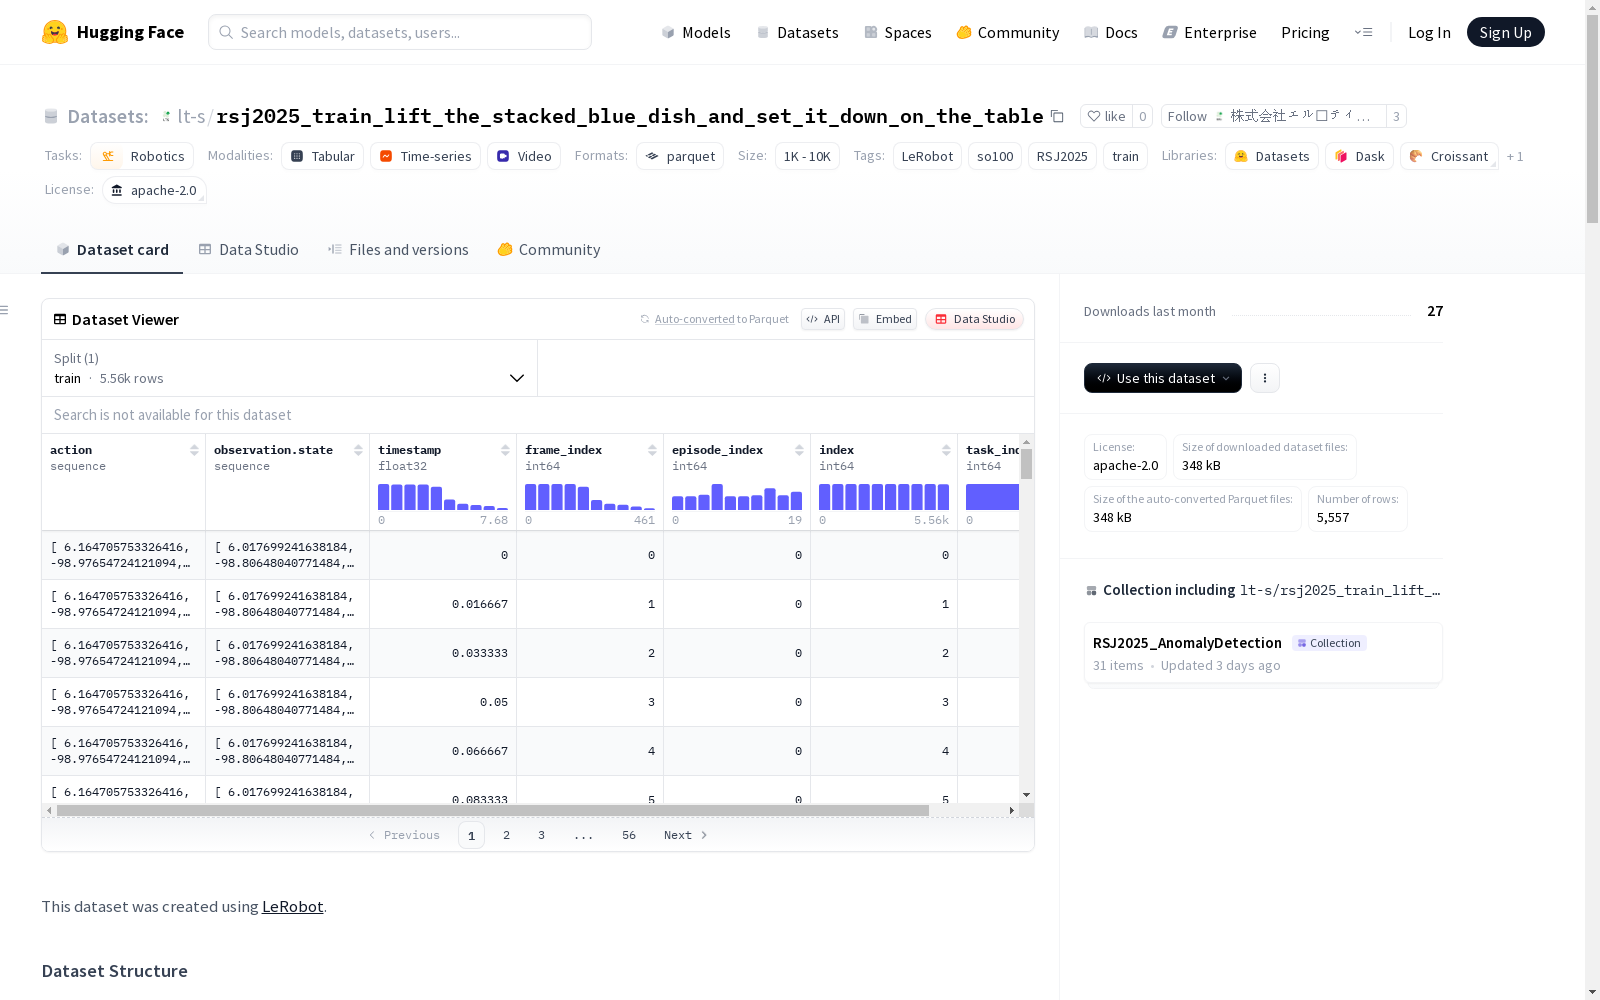
该数据集使用LeRobot创建,专注于机器人学任务。它包含机器人的动作和观察数据,其中包括两个摄像头的视频数据。数据集被分割为训练数据,并遵循Apache-2.0许可证。具体的数据集描述在README文件中未提供。
创建时间:
2025-06-23
搜集汇总
数据集介绍
构建方式
该数据集依托LeRobot开源框架构建,专为机器人操作任务设计。通过SO100型机器人采集了20个完整操作序列,共计5557帧数据,以60fps的高帧率记录机械臂执行堆叠餐具任务的全过程。数据存储采用分块式结构,每个episode以parquet格式保存,同时包含双视角(中心摄像头与右侧摄像头)的480×640分辨率视频流,确保动作捕捉的完整性与多模态特性。
特点
数据集以六自由度机械臂动作为核心特征,精确记录肩部平移/抬升、肘部弯曲、腕部弯曲/旋转及夹持器位置等参数。观测数据包含与动作维度完全匹配的状态反馈,形成闭环训练基础。视频数据采用AV1编码压缩,在保持画质的同时优化存储效率。特有的时间戳、帧索引和任务索引设计,为时序分析与任务拆解研究提供结构化支持。
使用方法
研究者可通过加载parquet文件获取结构化动作-状态对,配合视频数据实现端到端模仿学习。数据路径采用模板化设计,支持按episode或chunk灵活调用。建议结合LeRobot框架的预处理工具,将原始视频流转换为适合深度学习模型的张量格式。任务索引机制允许针对特定子任务(如餐具抓取或放置)进行数据筛选,适用于分层强化学习等研究场景。
背景与挑战
背景概述
rsj2025_train_lift_the_stacked_blue_dish_and_set_it_down_on_the_table数据集由LeRobot团队构建,专注于机器人操作任务的研究。该数据集基于so100_follower机器人平台,记录了20个完整的操作任务片段,包含5557帧数据,涵盖了机械臂的关节位置、摄像头图像等多模态信息。其核心研究问题在于探索机器人如何在复杂环境中完成精细的物体操作任务,如拾取和放置堆叠的餐具。这一数据集为机器人学习领域提供了宝贵的真实世界交互数据,推动了基于视觉的机器人控制算法的发展。
当前挑战
该数据集面临的挑战主要体现在两个方面:在领域问题层面,机器人操作任务需要处理高维连续动作空间与视觉感知的复杂映射关系,同时要克服现实环境中的动态不确定性和物体形变等问题;在构建过程层面,数据采集涉及多传感器同步、大规模视频数据存储,以及机械臂动作与视觉观测的精确对齐等技术难题。此外,如何保证操作任务的数据多样性和场景覆盖度,也是数据集构建过程中需要解决的关键问题。
常用场景
经典使用场景
在机器人操作任务的研究中,rsj2025_train_lift_the_stacked_blue_dish_and_set_it_down_on_the_table数据集被广泛用于训练和评估机械臂执行复杂物体抓取与放置任务的能力。该数据集通过记录机械臂在完成堆叠蓝色盘子并将其放置在桌子上的动作序列,为研究者提供了丰富的多模态数据,包括关节位置、视觉观测和时间戳信息。这种精细的动作分解和高频率的数据采集,使得该数据集成为研究机器人精细操作控制的理想选择。
实际应用
在实际应用中,该数据集能够支持家庭服务机器人、工业自动化装配线等场景的开发。基于数据集中记录的机械臂动作和视觉数据,开发者可以训练机器人完成类似的物体抓取和放置任务,提升其在非结构化环境中的适应能力。此外,数据集中的多视角视频信息也为机器人视觉导航和物体识别算法的优化提供了重要参考。
衍生相关工作
围绕该数据集,研究者们已经开展了一系列经典工作,包括基于强化学习的机械臂控制算法、多模态感知融合模型以及时序动作预测方法。这些工作不仅在机器人操作任务中取得了显著进展,还为其他领域的时序数据处理和动作生成研究提供了借鉴。数据集的高质量标注和丰富的模态信息,使其成为机器人学习领域的重要基准之一。
以上内容由遇见数据集搜集并总结生成


