
遇见数据集

dreamlake-configs

收藏
Hugging Face2026-08-17 更新2026-08-18 收录
官方服务:

资源简介:

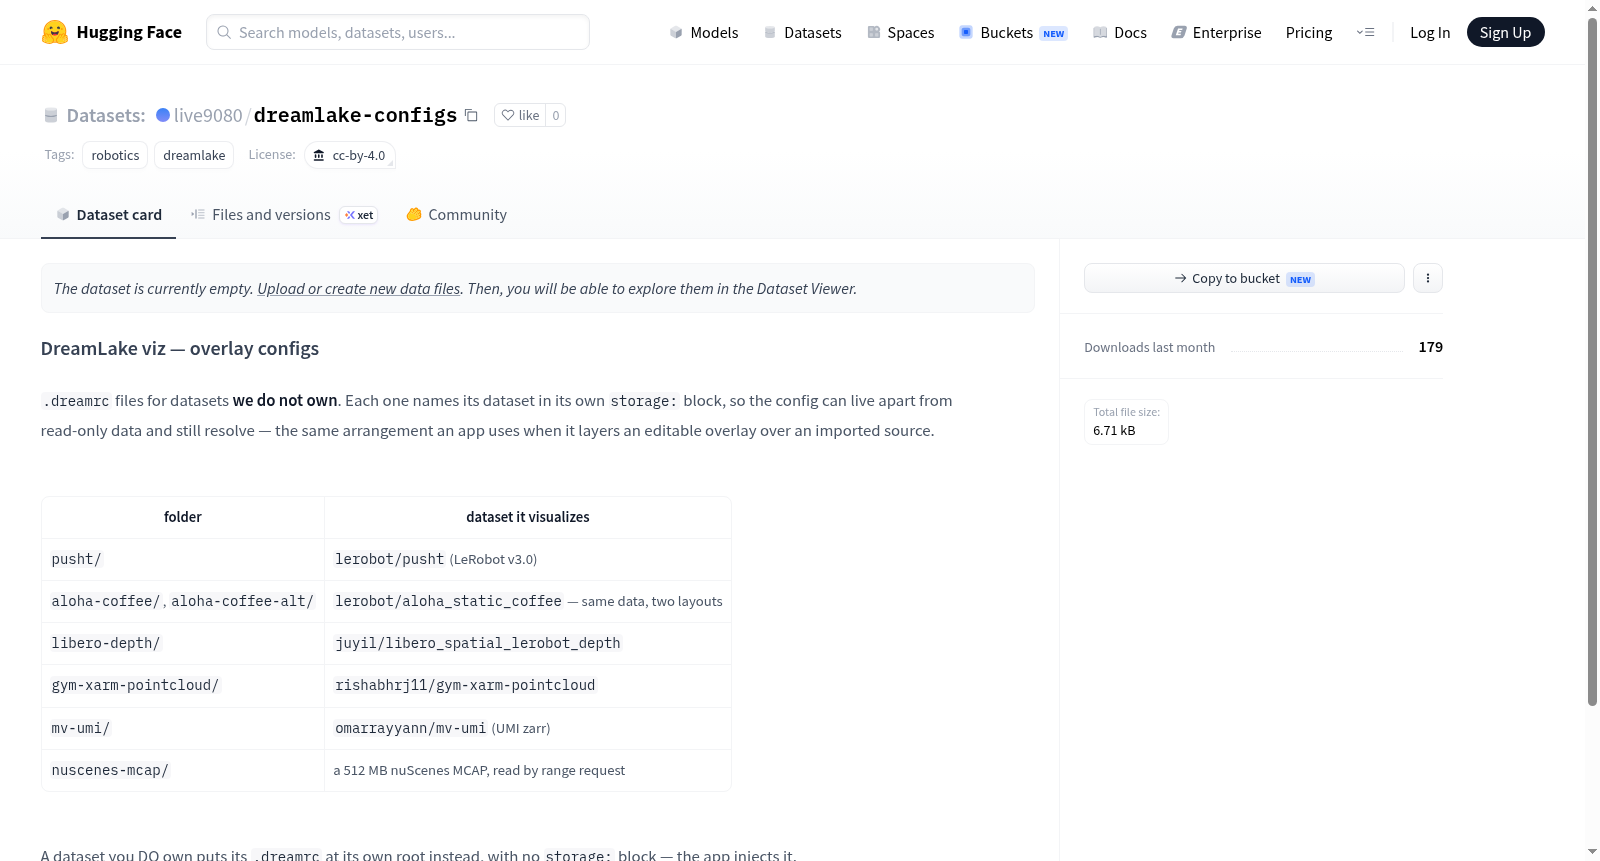
DreamLake viz — overlay configs 是一个包含多个 .dreamrc 配置文件的仓库,用于可视化多个不属于该仓库的机器人及其他领域数据集。每个配置文件通过其内部的 storage 块明确引用对应的数据集,从而实现配置与只读数据的分离。仓库按文件夹组织,每个文件夹对应一个可视化配置,涵盖以下数据集:pusht(来自 lerobot/pusht,LeRobot v3.0)、aloha_static_coffee(来自 lerobot/aloha_static_coffee,提供两种布局)、libero_spatial_lerobot_depth(来自 juyil/libero_spatial_lerobot_depth)、gym-xarm-pointcloud(来自 rishabhrj11/gym-xarm-pointcloud)、mv-umi(来自 omarrayyann/mv-umi,UMI zarr 格式)以及一个 512 MB 的 nuScenes MCAP 文件(通过范围请求读取)。此外,对于用户自己拥有的数据集,其 .dreamrc 文件应直接放在数据集根目录下,不包含 storage 块。该仓库采用 CC-BY-4.0 许可证。

DreamLake viz — overlay configs is a repository containing multiple .dreamrc configuration files for visualizing robot and other domain datasets that do not belong to this repository. Each configuration file explicitly references its corresponding dataset via an internal storage block, enabling separation of configuration from read-only data. The repository is organized by folders, each corresponding to a visualization configuration, covering the following datasets: pusht (from lerobot/pusht, LeRobot v3.0), aloha_static_coffee (from lerobot/aloha_static_coffee, with two layouts), libero_spatial_lerobot_depth (from juyil/libero_spatial_lerobot_depth), gym-xarm-pointcloud (from rishabhrj11/gym-xarm-pointcloud), mv-umi (from omarrayyann/mv-umi, UMI zarr format), and a 512 MB nuScenes MCAP file (read via range requests). Additionally, for datasets owned by users, their .dreamrc files should be placed directly in the dataset root directory without a storage block. This repository is licensed under CC-BY-4.0.

创建时间:
2026-08-14
原始信息汇总

DreamLake viz — overlay configs 数据集概述

基本信息

  • 许可证:cc-by-4.0(知识共享署名4.0国际版)
  • 标签:robotics(机器人学)、dreamlake
  • 数据类型:配置文件(.dreamrc 格式)

数据集内容

该数据集包含用于 DreamLake 可视化工具的 overlay 配置文件(.dreamrc 文件),这些配置针对非用户自有的数据集设计。每个配置文件通过自身的 storage: 块指明其对应的数据集,使得配置可以与只读数据分离存储并正常解析。

配置与数据集对应关系

文件夹 对应的可视化数据集
pusht/ lerobot/pusht(LeRobot v3.0)
aloha-coffee/, aloha-coffee-alt/ lerobot/aloha_static_coffee — 同一数据,两种布局
libero-depth/ juyil/libero_spatial_lerobot_depth
gym-xarm-pointcloud/ rishabhrj11/gym-xarm-pointcloud
mv-umi/ omarrayyann/mv-umi(UMI zarr 格式)
nuscenes-mcap/ 一个 512 MB 的 nuScenes MCAP 文件,通过 range request 读取

使用说明

  • 针对用户自有的数据集,.dreamrc 文件应直接放置在该数据集根目录下,且不包含 storage: 块,由应用程序自动注入。
  • 针对非自有的数据集,则使用本配置集中的配置,通过 storage: 块进行数据定位。

适用场景

该数据集主要用于机器人领域的数据可视化配置管理,适用于需要跨数据集进行统一可视化配置的场景。
搜集汇总
数据集介绍
dreamlake-configs 数据集图片
构建方式
该数据集以轻量级配置文件集合的形式构建,针对外部机器人数据集提供可视化覆盖层。每个配置均以名为.dreamrc的文件存储,内部包含独立的storage块,用以标识其所指向的源数据集,从而实现与只读数据的分离存储与动态解析。这种设计使配置能够独立于数据存在,并在应用导入源数据时,作为可编辑的覆盖层叠加使用。数据集按照可视化目标对配置进行组织,例如pusht、aloha-coffee、libero-depth等文件夹分别对应不同的机器人操作数据集,部分数据集还提供双布局方案,以适应多样化的可视化需求。
特点
该数据集的核心特点在于其高度的模块化与解耦性,配置与数据分离,使得同一份数据可通过不同配置实现多种可视化呈现。每个配置通过storage块精确引用目标数据集,支持从LeRobot v3.0格式到UMI zarr、MCAP等多种数据形态,展现了广泛的兼容性。此外,数据集显式区分了外部数据集与自有数据集的配置方式,自有数据集无需storage块,应用会自动注入配置,体现了灵活的自适应机制。这种设计不仅便于数据可视化环境的快速部署,也促进了数据集的复用与共享。
使用方法
使用该数据集时,用户需根据目标数据集选择对应的配置文件,并将其作为覆盖层应用于可视化应用中。配置中的storage块将自动解析并关联至指定的远程或本地数据源,用户无需提前下载数据即可进行可视化预览,尤其在处理大体积数据(如nuScenes MCAP)时,可通过范围请求实现按需读取。对于自有数据集,用户仅需将.dreamrc文件放置于数据根目录,应用会自动识别并注入配置,无需额外指定存储位置。通过这种方式,用户可灵活地组合配置与数据,实现定制化的机器人数据可视化流程。
背景与挑战
背景概述
DreamLake配置集(dreamlake-configs)诞生于机器人学习与可视化领域交叉的前沿地带,其构建时间可追溯至近年(约2024年),由DreamLake项目团队开发,旨在解决异构机器人数据集的统一可视化难题。该数据集以轻量级`.dreamrc`配置文件为核心,通过`storage:`块远程引用外部数据源,实现了对LeRobot、Libero、gym-xarm、UMI及nuScenes等多种机器人数据集的非侵入式覆盖。这一设计打破了数据所有权与可视化配置的耦合,使得只读数据源得以动态叠加交互界面,极大提升了数据探索的便捷性与灵活性。DreamLake配置集不仅为机器人社区提供了即插即用的可视化工具,更催生了数据共享与协作的新范式,对推动机器人学习研究中数据标准化与可复现性具有深远影响。
当前挑战
面对机器人数据集日益增长的异构性与复杂性,DreamLake配置集所应对的挑战尤为显著。首要难题在于领域层面:不同数据集(如LeRobot的push任务、ALOHA的静态操作、Libero的空间推理)在数据格式、传感器模态及任务语义上存在巨大差异,统一可视化框架需兼顾深度图、点云、多视角视频及MCAP时序数据等多样类型,这要求配置语法具备高度表达力与兼容性。构建过程中,挑战则体现在资源约束与可维护性上——为“非自有”数据集撰写配置文件时,需在不改动原始数据的前提下精确映射其结构,且每个配置需独立验证,确保跨数据集的一致性。此外,远程存储的引用机制引入了数据版本漂移风险,如何保证配置长期有效成为持续维护的难点,这些均考验着设计者的工程智慧与生态构建能力。
常用场景
经典使用场景
DreamLake-configs数据集作为机器人学习可视化领域的核心配置资源,其经典使用场景在于为多种异构机器人数据集提供统一的视图层配置。这些配置(.dreamrc文件)能够将外部数据源(如LeRobot、UMI、nuScenes等)的原始数据映射到DreamLake可视化平台,实现跨数据集的结构化交互与三维场景呈现。通过分离数据存储与可视化配置,该数据集支持无缝覆盖多层数据布局,尤其适用于多视角操作演示、点云深度渲染以及大规模自动驾驶场景的实时浏览,成为机器人领域研究者快速搭建可视化环境的基石组件。
衍生相关工作
DreamLake-configs催生了一系列与可视化配置范式紧密相连的衍生工作。其启发式的存储-配置分离模式,促使研究者探索自适应视图生成技术,即将此类配置文件融入自动化数据标注工具链,实现对动态传感器流的实时渲染。在此基础上,相关探索聚焦于多数据集联合可视化的统一API设计,以及基于配置模板的跨场景迁移学习,进一步推动了机器人仿真平台(如Isaac Gym)与真实数据源的混合可视化。此外,社区在此框架下开发了若干扩展工具集,旨在增强点云着色、时序回放和语义分割叠加功能,这些努力共同构筑了一个围绕着交互式机器人数据浏览的繁荣生态。
数据集最近研究
最新研究方向
该数据集围绕机器人学习与多模态感知的前沿探索,聚焦于dreamlake-configs作为可视化与配置层面的关键组件。其最新研究方向在于通过轻量级.overlay配置文件,实现跨来源、跨格式的机器人数据(如LeRobot、Libero、UMI、nuScenes等)的动态解析与统一呈现。这一机制响应了具身智能领域对数据异构性、可扩展性与实时交互的迫切需求,特别是通过范围请求(range request)读取大规模MCAP数据,突破了传统数据加载的带宽瓶颈。研究热点集中于构建模块化、可复用的数据可视化管线,推动机器人学习从单一数据集向多源融合与在线调试的范式转变,为复杂操作任务(如灵巧操作、移动操控)提供高保真、低延迟的观测基础,其意义在于加速机器人学习实验的迭代效率与数据驱动的策略泛化。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

