
linjieli222/spatial-imaginative-token-pt-answeronly
收藏官方服务:
资源简介:
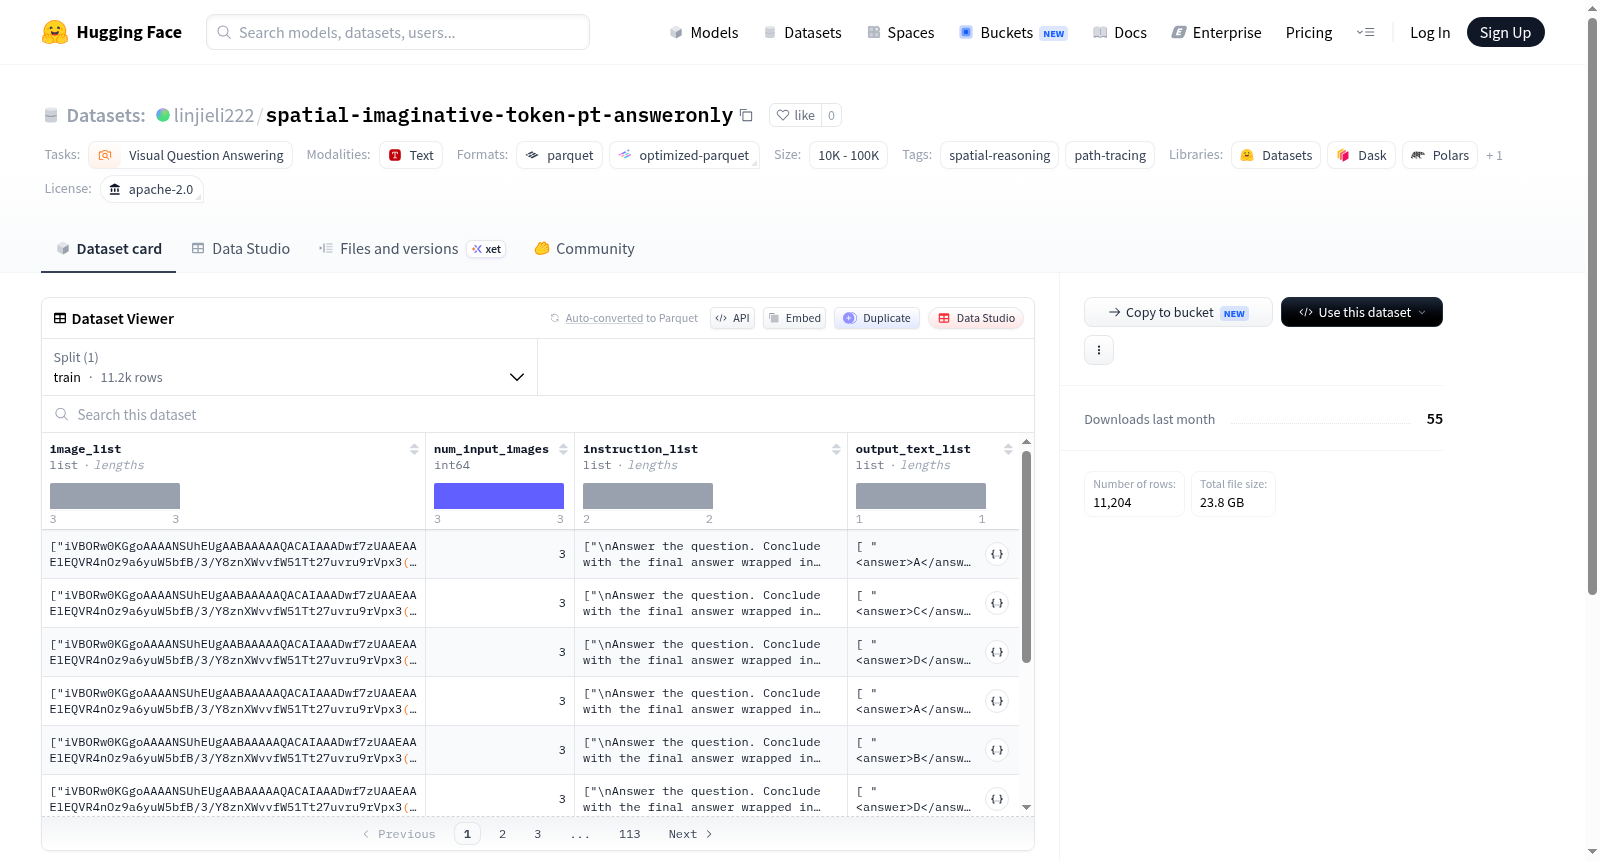
该数据集是Spatial Imaginative Token项目中的Path Tracing训练分割,用于视觉问答任务,专注于空间推理和路径追踪。它包含11204个样本,变体为Answer-only(即仅包含答案标签;也是混合训练中的答案-only半部分)。数据集适用于Spatial-Imaginative-Token项目,可通过运行`python scripts/download_spatial_datasets.py --task pt`命令下载。
This dataset is the Path Tracing training split for the Spatial Imaginative Token project, designed for visual question answering tasks with a focus on spatial reasoning and path tracing. It contains 11204 samples and is a variant labeled as Answer-only (label-only; also the answer-only half of mixed training). It is used by the Spatial-Imaginative-Token project and can be downloaded via the command `python scripts/download_spatial_datasets.py --task pt`.
提供机构:
linjieli222搜集汇总
数据集介绍
构建方式
本数据集隶属于Spatial Imaginative Token项目中的路径追踪(Path Tracing)任务,作为其训练集的一部分而构建。其特别之处在于采用了仅包含答案(Answer-only)的变体形式,即仅提供标签信息,亦可用于混合训练中的仅答案半区。数据集共计包含11,204个样本,旨在为空间推理任务提供高质量的标注数据。用户可通过运行项目仓库中提供的专用下载脚本轻松获取该数据集。
使用方法
数据集以Apache-2.0许可协议公开,用户可通过Spatial Imaginative Token项目官方仓库中的脚本指令(python scripts/download_spatial_datasets.py --task pt)进行便捷下载。数据以视觉问答格式组织,标签与图像对齐,可直接用于训练或评估空间推理相关的视觉语言模型。建议配合项目提供的基准代码与实验配置,以实现标准化的性能对比与结果复现。
背景与挑战
背景概述
空间推理能力是视觉语言智能的核心挑战之一,尤其在需要精细理解空间关系与路径追踪的任务中。spatial-imaginative-token-pt-answeronly数据集由Spatial Imaginative Token项目团队创建,旨在为路径追踪(Path Tracing)任务提供专门的训练样本。该数据集包含11,204个样本,聚焦于回答仅含标签的路径追踪问题,是混合训练中仅答案部分的关键组成部分。其研究背景源于对视觉问答系统中空间推理薄弱环节的弥补,通过提供结构化的空间路径数据,推动模型在空间想象与逻辑追踪方面的突破。该数据集在相关领域的影响力体现在其为空间推理基准测试提供了标准化训练资源,有助于评估和提升多模态模型的空间理解能力。
当前挑战
该数据集所解决的领域问题核心在于视觉问答中的空间推理挑战,特别是路径追踪任务中模型需要准确理解物体间的相对位置、方向及连续移动轨迹,这对传统视觉语言模型构成显著困难。构建过程中面临的主要挑战包括:如何设计紧凑且无歧义的路径标签,使其既能反映复杂空间关系又适合模型学习;如何确保样本覆盖多样化的空间场景与路径长度,避免对简单模式的过拟合;以及如何在仅提供答案标签(无问题描述)的条件下,保持数据集的可用性与训练效果,避免因信息缺失导致模型学习偏差。这些挑战共同决定了数据集的质量与后续模型泛化能力的上限。
常用场景
经典使用场景
空间想象标记路径追踪数据集(Spatial Imaginative Token — Path Tracing)专为视觉问答与空间推理任务设计,其经典使用场景聚焦于多模态大模型的空间感知能力评估与训练。研究者利用此数据集的答案标注部分,引导模型在复杂视觉场景中学习对空间路径的精确追踪与逻辑推断,例如判断物体间的相对方位、模拟动态轨迹走向,从而强化模型对空间关系的抽象理解。该数据集通过11204个精心编排的样本,为空间推理基准测试提供了标准化训练材料,成为推动视觉语言模型从简单物体识别迈向深层空间认知的关键基石。
解决学术问题
该数据集有效解决了视觉语言模型中空间推理能力不足这一核心学术困境。传统视觉问答任务多关注物体属性或场景分类,难以量化模型对空间拓扑关系的理解深度。空间想象标记路径追踪数据集通过引入路径追踪这一结构化推理任务,迫使模型超越静态特征提取,转而学习动态空间变换与符号化路径表征。其意义在于填补了空间推理专用训练数据的空白,使得大语言模型在具身智能、导航规划等领域的泛化能力得以系统评估,为构建具备人类级空间认知的多模态系统奠定方法论基础。
实际应用
在实际应用中,该数据集驱动着智能体对空间指令的精准执行,例如机器人根据自然语言描述完成室内路径规划、自动驾驶系统在复杂路口对动态障碍物进行轨迹预判。增强现实领域可借此提升虚拟对象与现实场景的空间对齐精度,而地理信息系统中则能优化基于文本查询的地理空间路径检索。此外,该数据集的训练范式还可迁移至智能监控场景,使模型通过视觉-语言联合推理自动识别异常移动路径,从而在安防巡检、物流分拣等产业环节中释放自动化潜力。
数据集最近研究
最新研究方向
该数据集聚焦于视觉问答中的空间推理与路径追踪前沿方向,通过构建包含11204个样本的标注数据集,推动多模态大模型在具身智能与空间认知领域的发展。其"仅答案"设计为混合训练提供了关键基线,结合当前热点如具身智能体的场景理解与自主导航,该数据集为评估模型在复杂空间关系推理中的零样本泛化能力提供了标准化基准。这一研究路径对提升智能系统在机器人操作、自动驾驶等真实世界应用中的空间计算能力具有显著意义。
以上内容由遇见数据集搜集并总结生成


