egor1-egomm-imu-benchmark
收藏资源简介:
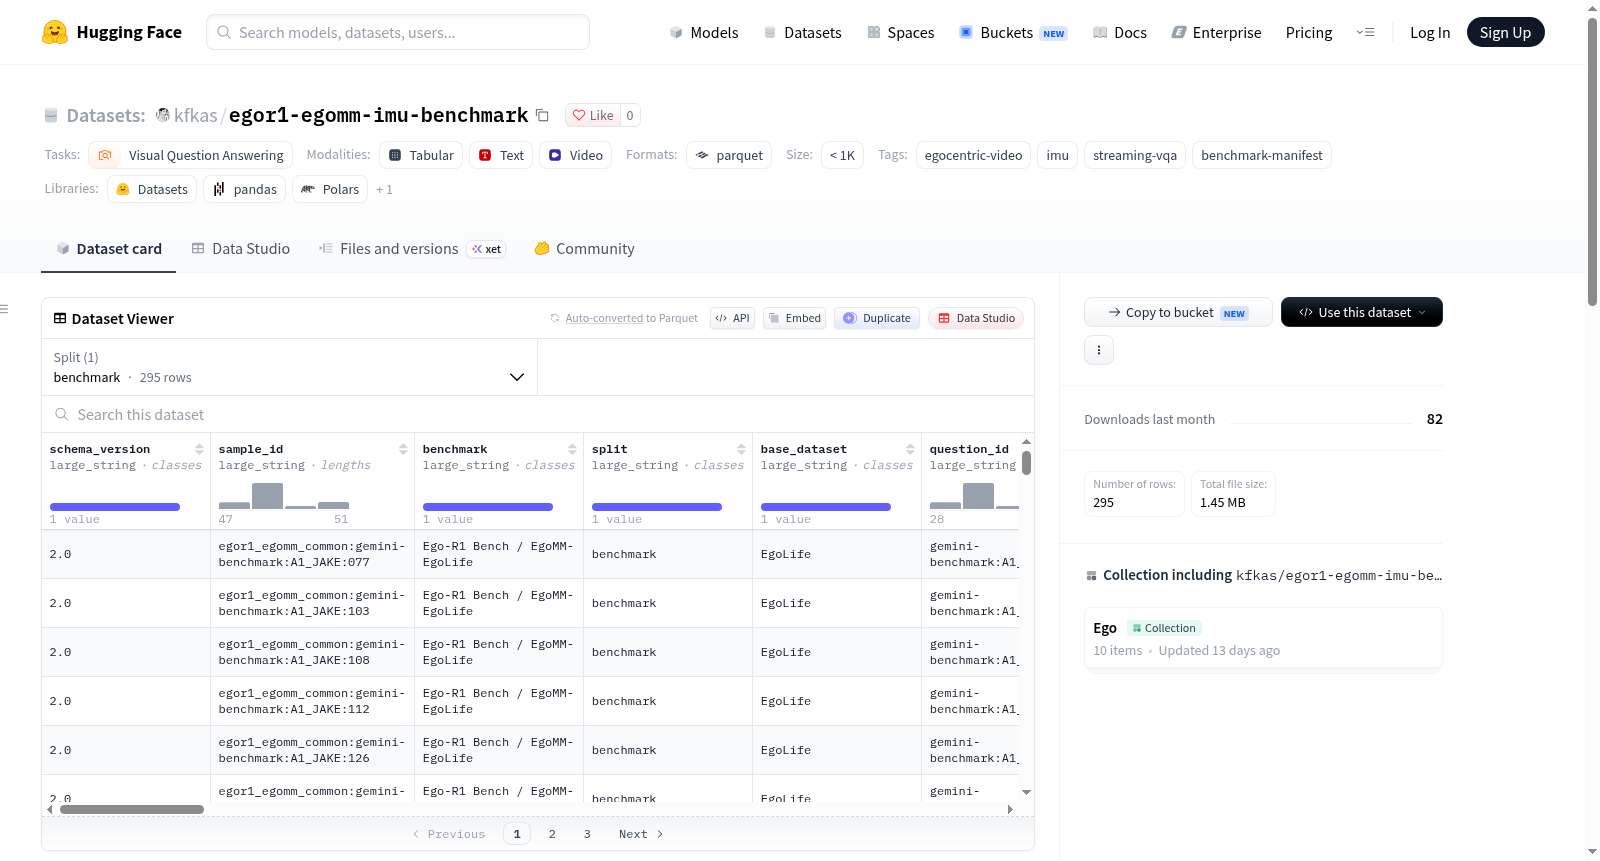
Ego-R1 Bench / EgoMM-EgoLife 是一个面向自我中心视频(egocentric video)的流式视觉问答(Streaming VQA)基准测试清单(benchmark manifest)。该数据集基于EgoLife基础数据集构建,包含295个测试样本,每个样本均配有本地RGB视频和IMU(惯性测量单元)数据资产提示。数据集的每个条目由统一的模式(common schema)组织,涵盖benchmark、base_dataset、question_id、category、question、choices、answer_index、answer_text、source_ids、query_time、evidence_time、clip_start_s、clip_end_s、stream_count、video_asset_hint、imu_asset_hint、local_video_available、local_imu_available、usable_for_imu_benchmark、coverage_status、answer_key_status、metadata_json和streams等字段。其中streams字段以嵌套结构记录源ID、模态、传感器角色、时间边界、资产提示、本地可用性和连接类型。数据集不直接包含原始媒体文件,仅提供示例视频及资产相对路径提示,用户需根据上游条款下载完整源媒体。该基准测试主要用于评估模型在自我中心视频流中结合IMU信息进行视觉问答的能力,适用于多模态推理、流式问答、自我中心感知等研究任务。
Ego-R1 Bench / EgoMM-EgoLife is a benchmark manifest for streaming visual question answering (Streaming VQA) on egocentric video. Built on the EgoLife foundation dataset, it contains 295 test samples, each with local RGB video and IMU data asset hints. Each entry is organized by a common schema covering fields such as benchmark, base_dataset, question_id, category, question, choices, answer_index, answer_text, source_ids, query_time, evidence_time, clip_start_s, clip_end_s, stream_count, video_asset_hint, imu_asset_hint, local_video_available, local_imu_available, usable_for_imu_benchmark, coverage_status, answer_key_status, metadata_json, and streams. The streams field records nested structures for source ID, modality, sensor role, temporal boundaries, asset hints, local availability, and connection type. The dataset does not contain raw media files directly; it only provides example videos and asset relative path hints, requiring users to download the full source media according to upstream terms. This benchmark is primarily used to evaluate models ability to perform visual question answering combined with IMU information in egocentric video streams, suitable for research tasks such as multimodal reasoning, streaming QA, and egocentric perception.
数据集概述
Ego-R1 Bench / EgoMM-EgoLife 是一个用于**视觉问答(VQA)任务的基准测试清单(benchmark manifest),聚焦于第一人称视频(egocentric video)和惯性测量单元(IMU)**数据,支持流式视频问答(streaming VQA)研究。
基本信息
- 数据集名称:Ego-R1 Bench / EgoMM-EgoLife
- 任务类型:视觉问答(visual-question-answering)
- 标签:第一人称视频、IMU、流式VQA、基准清单
- 基础数据集:EgoLife(上游来源于 EgoMM)
数据规模
- 总行数:295 行
- 包含本地RGB+IMU数据的行数:295 行(全部覆盖)
- 答案键状态:全部公开(public=295)
数据内容与结构
所有行使用统一的通用模式(common schema),包含以下关键列:
benchmark、base_dataset、question_id、categoryquestion、choices、answer_index、answer_textsource_ids、query_time、evidence_timeclip_start_s、clip_end_s、stream_countvideo_asset_hint、imu_asset_hintlocal_video_available、local_imu_availableusable_for_imu_benchmark、coverage_statusanswer_key_status、metadata_json、streams
其中 streams 采用一致的嵌套结构,包含源ID、模态、传感器角色、时间边界、资产提示、本地可用性及连接类型等信息。数据集特定字段统一编码在 metadata_json 中,以保证查看器模式稳定。
资产说明
- 不包含完整的原始MP4、VRS、ZIP、CSV或NPZ文件。
- 仅提供一个简短的重压缩示例视频(位于
examples/sample.mp4),用于快速视觉检查,并非完整源录像。 - 完整源媒体需根据上游条款下载,并使用
sensor_vqa/raw/下的相对路径提示进行关联。
加载方式
python from datasets import load_dataset
dataset = load_dataset("kfkas/egor1-egomm-imu-benchmark", split="benchmark") usable = dataset.filter(lambda row: row["usable_for_imu_benchmark"])
参考来源
- 上游数据集:EgoMM