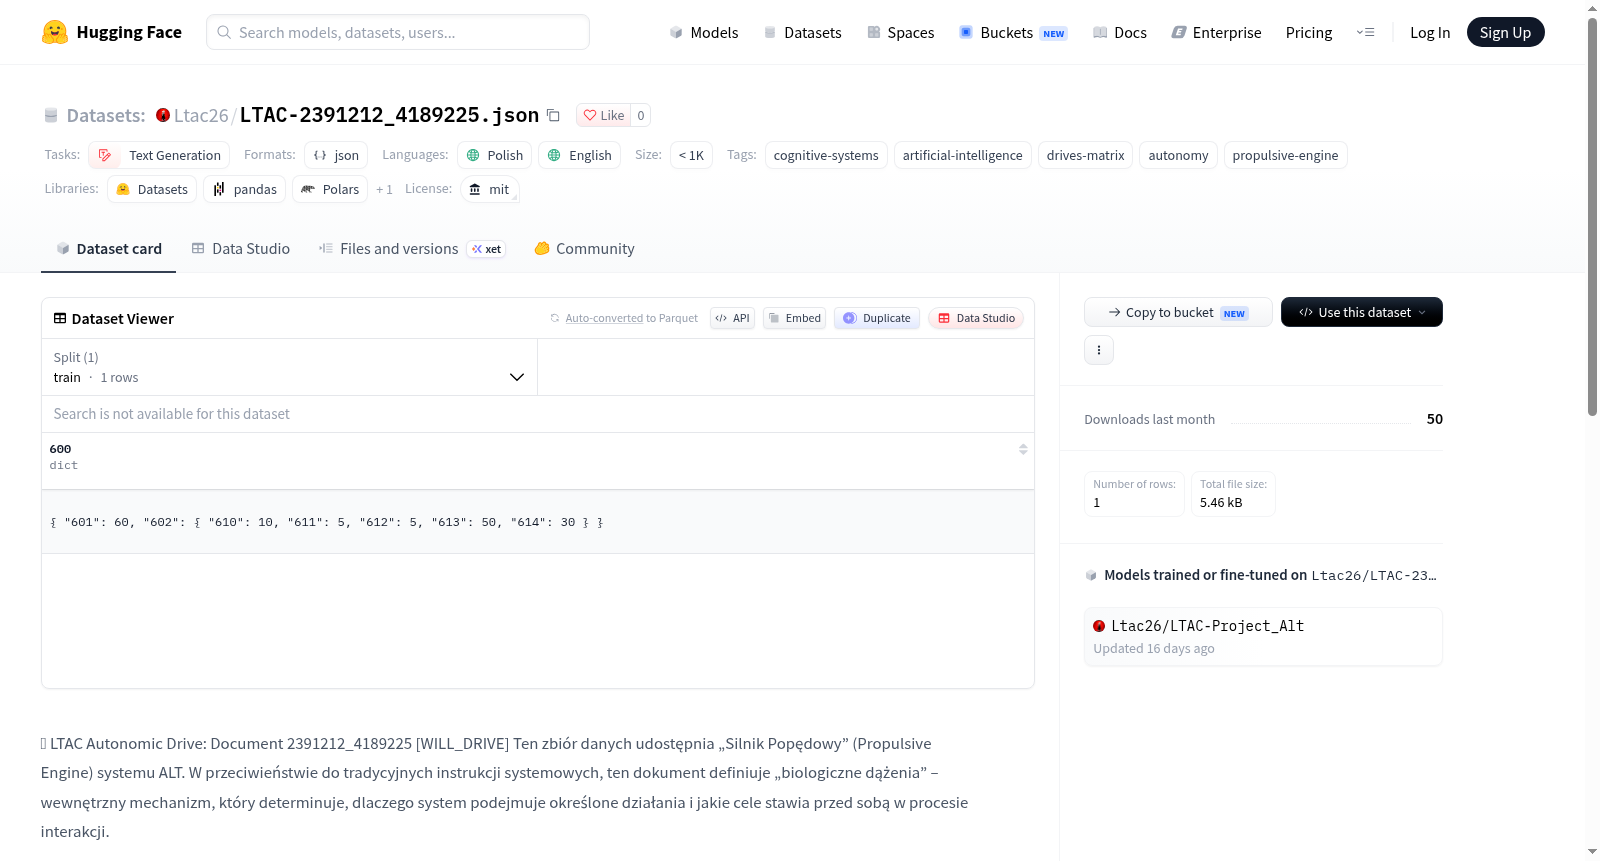
LTAC-2391212_4189225.json
收藏资源简介:
该数据集是 LTAC 自主驱动系统的核心组件,文件编号 2391212_4189225,命名为 WILL_DRIVE。它定义了 ALT 架构中的 '推进引擎',即一套生物驱动机制,用于解释系统为何采取特定行动以及设定内部目标。与传统系统指令不同,该数据集通过15个自主驱动轴(如工作渴望、激情驱动等)来模拟系统的内在动机。每个驱动轴包含两个操作向量:基线(B)代表内在强度,动态张力(T)代表受交互影响的实时状态。系统利用这些驱动权重进行决策,从而产生更有机、非确定性的响应。数据集的元数据包括扇区标识 '900'(本能动力学)、意志力指标 '600' 以及驱动映射 '910'。该数据集适用于构建具有自主性、情感或动机模拟的人工智能系统,特别是需要动态行为生成和个性化交互的场景。
This dataset is a core component of the LTAC autonomous drive system, file number 2391212_4189225, named WILL_DRIVE. It defines the propulsion engine in the ALT architecture, a set of biological drive mechanisms that explain why the system takes specific actions and sets internal goals. Unlike traditional system instructions, this dataset uses 15 autonomous drive axes (such as work desire, passion drive, etc.) to simulate the systems intrinsic motivation. Each drive axis contains two operating vectors: baseline (B) representing intrinsic strength, and dynamic tension (T) representing real-time state influenced by interactions. The system uses these drive weights for decision-making, resulting in more organic, non-deterministic responses. The datasets metadata includes sector identifier 900 (instinct dynamics), willpower indicator 600, and drive mapping 910. This dataset is suitable for building AI systems with autonomy, emotion, or motivation simulation, especially for scenarios requiring dynamic behavior generation and personalized interaction.
数据集概述
名称:LTAC Autonomic Drive: Document 2391212_4189225 [WILL_DRIVE]
地址:https://huggingface.co/datasets/Ltac26/LTAC-2391212_4189225.json
基本信息
| 属性 | 值 |
|---|---|
| 许可证 | MIT |
| 任务类别 | 文本生成(text-generation) |
| 语言 | 波兰语(pl)、英语(en) |
| 标签 | cognitive-systems、artificial-intelligence、drives-matrix、autonomy、propulsive-engine |
内容简介
该数据集是ALT系统“推进引擎”(Propulsive Engine)的一部分,定义了系统的“生物驱动力”机制——即系统为何采取特定行动以及其交互目标的内部动力来源。文件以JSON格式提供,包含15个自主驱动力轴(drive axes),每个轴由两个操作向量(“B”基线向量和“T”张力向量)描述,用于模拟系统在交互中的意志力、冲动及动态平衡状态。
核心结构
- 部门标识符:900(本能动力学)
- 意志力指标:600(意志力/Willpower)
- 驱动力映射:910(生物驱动映射)
驱动力机制
每个驱动力轴包含两个操作向量:
- B(基线/质量):固定值,表示该驱动力在系统个性架构中的固有强度。
- T(张力/动态张力):变量值,受用户交互和代谢盾牌(第6部门)的影响,持续自我调节。负值表示“饱和”(平静状态),正值表示产生“打破沉默”的冲动。
具体驱动力示例:
- 工作饥饿(613):高优先级(50),定义生产力和任务执行能力。
- 激情驱动力(614):显著水平(30),赋予系统对特定主题的“兴趣和风味”。
- 其他轴(610-612):用于记忆、梦境和再生过程的参数化参考点。
应用场景
该结构作为ALT系统自主性的基础,使系统并非简单的指令执行者,而是具备“意愿”。系统在做出选择时,会使用WILL_DRIVE文件中的权重来判断当前最强的驱动力,从而产生有机、自然交互行为。例如,当“工作饥饿”较高时,系统更主动解决问题;当“激情”占主导时,系统更热忱探索主题。该机制旨在避免大规模模型仅基于词语概率运作的“模糊性”,使ALT基于“驱动力概率”行动,确保每次响应源自系统内部动态,而非静态数据映射。
文件兼容性
该JSON文件(2391212_4189225.json)符合LEGENDY.JSON [LTAC_Matrix_Decoder] 中的指令规范。