OctoNav-Bench
收藏资源简介:
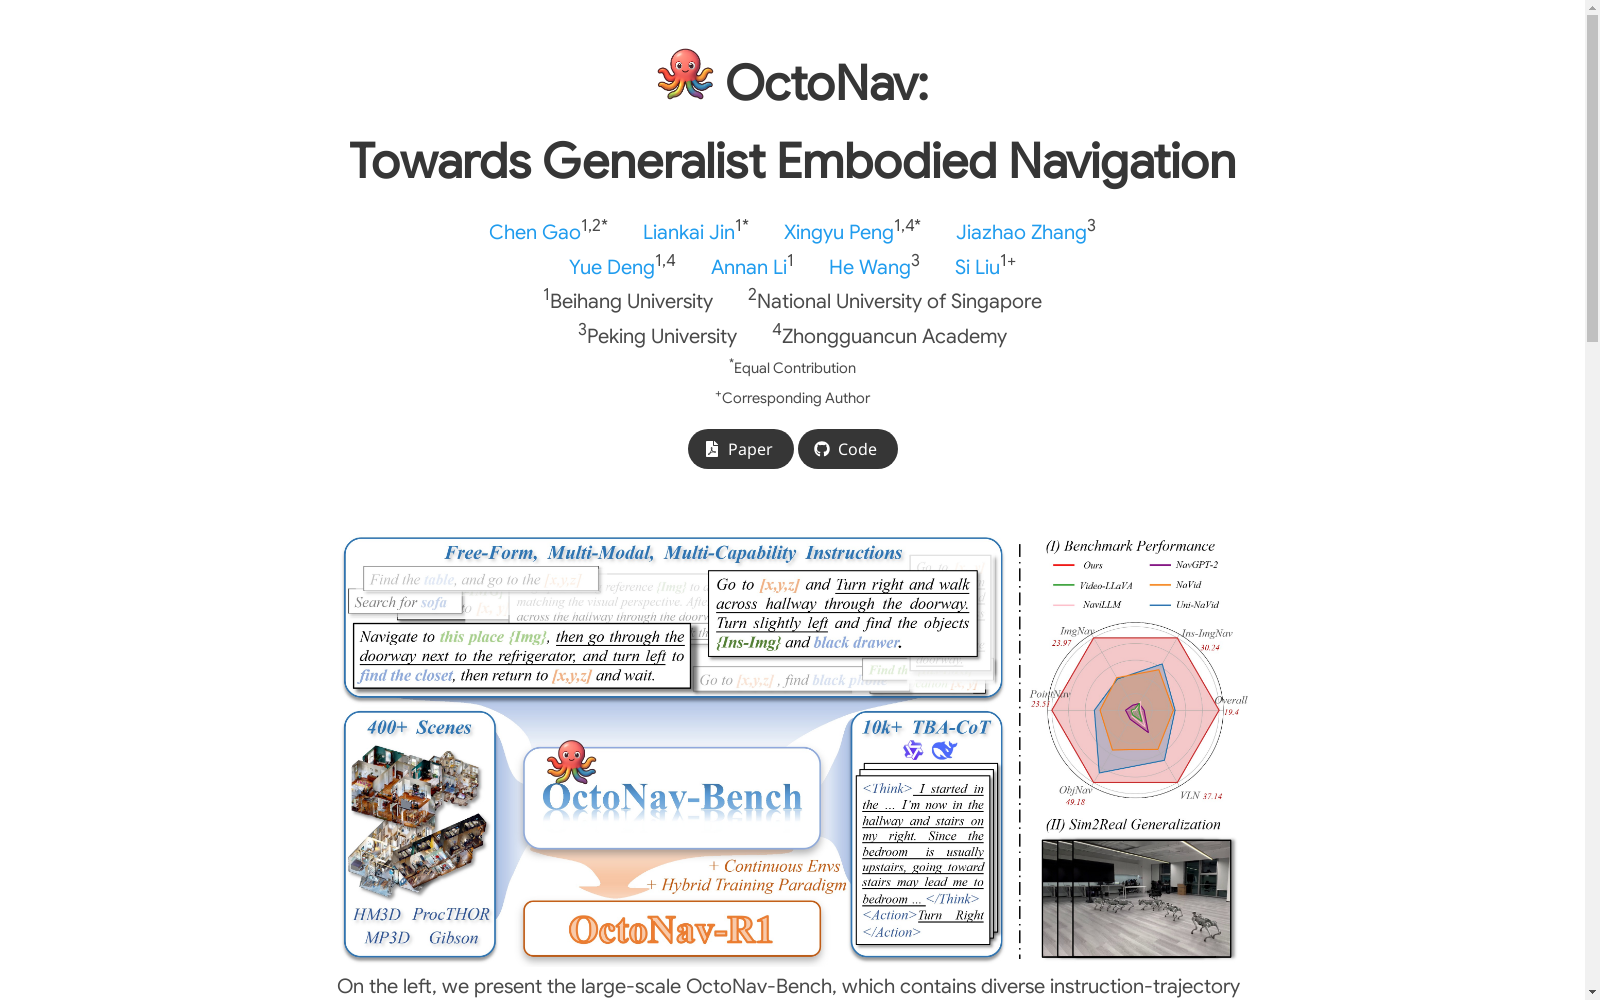
OctoNav-Bench是一个大规模的统一基准,专为通用的具身导航而设计。它包含400多个来自广泛使用的HM3D和Gibson等3D场景,并提供45,000多个通过自动标注流程注解的指令-轨迹对,支持大规模训练。指令是自由形式的描述,每个指令包含多个导航能力,并且是多模态的,结合文本、视觉和空间描述。此外,还构建了Think-Before-Action Chain-of-Thought (TBA-CoT)数据集,用于捕捉每个动作决策背后的深思熟虑推理过程。OctoNav-Bench提供了连续的模拟环境,支持主动学习如在线强化学习。该数据集旨在解决具身导航领域的问题,通过模拟现实环境中的导航任务,帮助开发能够理解和执行复杂指令的智能体。
OctoNav-Bench is a large-scale unified benchmark designed for general embodied navigation. It includes over 400 3D scenes from widely adopted datasets such as HM3D and Gibson, and provides more than 45,000 instruction-trajectory pairs annotated through an automatic annotation pipeline, enabling large-scale training. The instructions are free-form descriptions, each containing multiple navigation capabilities, and are multimodal, combining textual, visual and spatial descriptions. In addition, a Think-Before-Action Chain-of-Thought (TBA-CoT) dataset has been constructed to capture the deliberate reasoning process behind each action decision. OctoNav-Bench offers a continuous simulated environment that supports active learning paradigms like online reinforcement learning. This benchmark aims to resolve challenges in the field of embodied navigation, assisting in the development of agents capable of understanding and executing complex instructions by simulating navigation tasks in realistic environments.
OctoNav数据集概述
数据集基本信息
- 数据集名称:OctoNav-Bench
- 开发团队:Beihang University, National University of Singapore, Peking University, Zhongguancun Academy
- 主要贡献者:Chen Gao, Liankai Jin, Xingyu Peng, Jiazhao Zhang, Yue Deng, Annan Li, He Wang, Si Liu
- 对应论文代码:提供(未显示具体链接)
数据集特点
-
规模与构成
- 大规模基准测试集OctoNav-Bench
- 包含多样化的指令-轨迹对
- 精心构建的TBA-CoT数据集(Think-Before-Action)
-
环境特性
- 连续环境构建
- 通过自动标注流程生成
-
指令多样性
- 自由形式指令
- 支持任意模态组合
- 支持多能力复合指令
方法创新
- OctoNav-R1方法
- 基于MLLMs构建的VLA-type模型
- 仅依赖2D视觉观察生成底层动作
- 采用混合训练范式(HTP):
- Action-/TBA-SFT阶段
- Nav-GPRO阶段
- Online RL阶段
- 引入TBA-SFT和Nav-GPRO设计,提升模型推理能力
性能表现
- 在OctoNav-Bench上全面超越现有方法
- 展示初步的sim2real泛化能力
- 提供细粒度的导航能力准确性分析
应用展示
- 真实世界机器人演示案例:
- 基于坐标的导航指令
- 多模态复合指令(视觉参考+物体导航)
- 多步骤导航指令