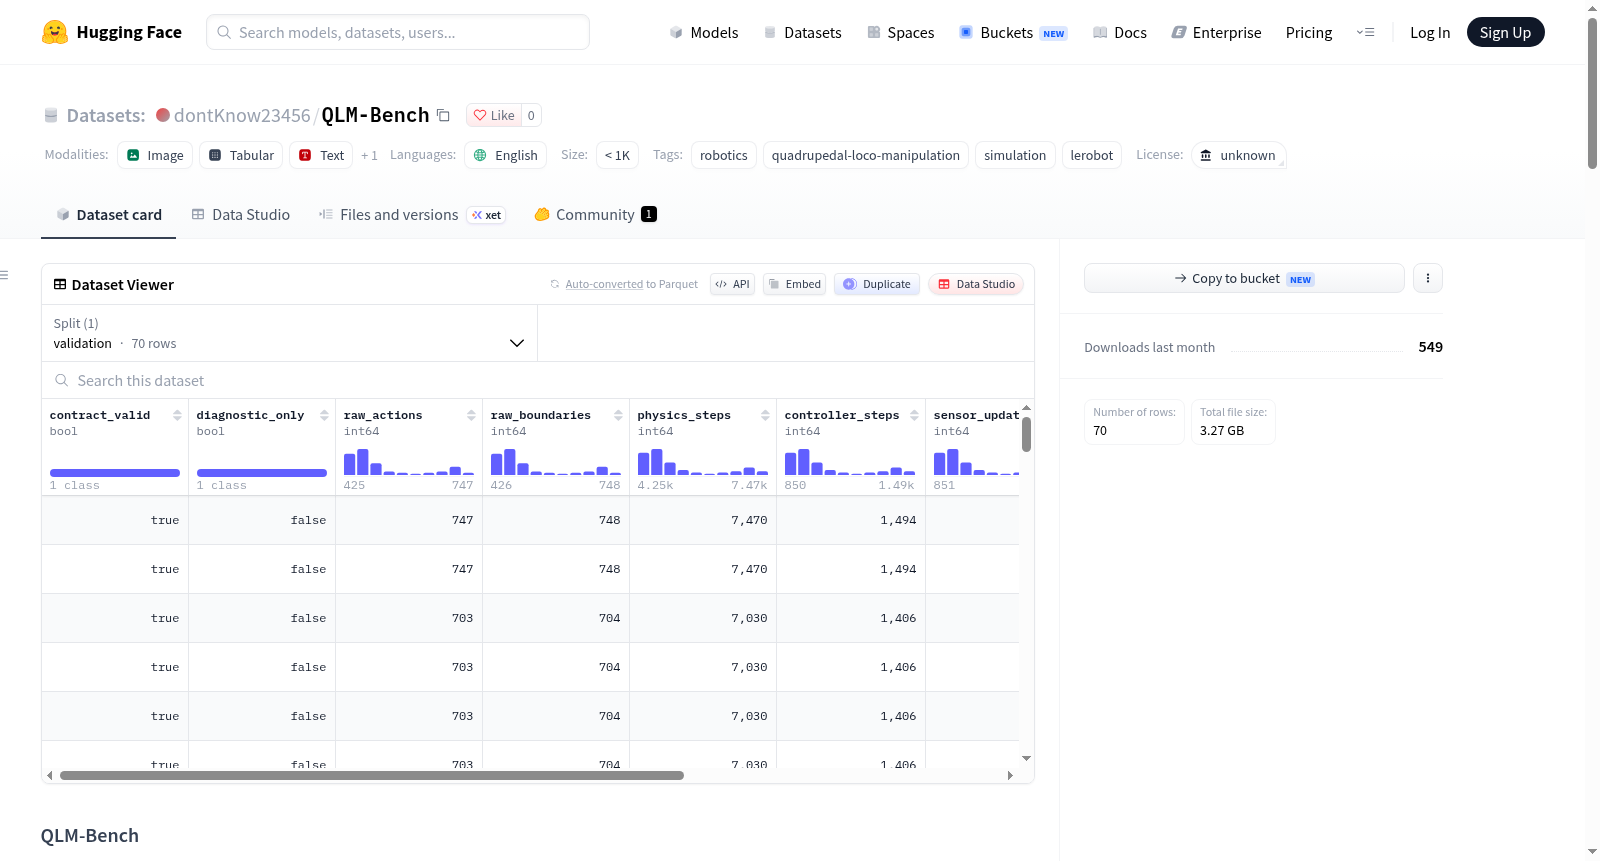
QLM-Bench
收藏资源简介:
QLM-Bench是一个用于四足机器人移动操作的数据集,基于Unitree Go2机器人平台,使用单条前腿(FL)作为操作执行器,并通过现有的RAMBO控制器生成脚本化高层演示。数据集包含三个不同的操作任务:1. Push Box(推箱子):机器人需将箱子推入目标区域,共50个演示,24335个动作,训练/验证/测试划分为40/5/5,演示时长在8.50-14.42秒之间,包含不同的箱子、初始偏航角和运动标签配置。2. Lift Basket(提篮子):机器人需通过前腿提起篮子,共10个演示,7042个动作,独立的8/1/1划分。3. Press Button(按按钮):机器人需按下按钮,共10个演示,5194个动作,独立的8/1/1划分。数据格式遵循LeRobot协议(schema wam-quadruped-v2.1.0),动作空间为rambo-native9-v2,包含基座线速度、偏航率、前腿位置和力命令。传感器包括机载前置摄像头(ego)和任务RGB摄像头,分别以50Hz和12.5Hz提供图像。数据以规范格式(canonical)存储,包含N个动作行和N对视频帧,并包含终端状态。数据集通过Hugging Face Hub发布,每个任务对应一个独立版本(release),且不可变。许可证当前为unknown,但数据集公开可用。该数据集适用于机器人操作策略的模仿学习、适应训练和评估等研究。
QLM-Bench is a dataset for quadruped robot mobile manipulation, based on the Unitree Go2 platform, using a single front leg (FL) as the manipulation actuator, with scripted high-level demonstrations generated by the existing RAMBO controller. The dataset contains three distinct manipulation tasks: 1. Push Box: The robot pushes a box into a target area, with 50 demonstrations, 24335 actions, and a train/validation/test split of 40/5/5. Demonstration durations range between 8.50 and 14.42 seconds, with varying box types, initial yaw angles, and motion labels. 2. Lift Basket: The robot lifts a basket with its front leg, with 10 demonstrations, 7042 actions, and an independent split of 8/1/1. 3. Press Button: The robot presses a button, with 10 demonstrations, 5194 actions, and an independent split of 8/1/1. The data format follows the LeRobot schema (wam-quadruped-v2.1.0), with action space rambo-native9-v2 including base linear velocity, yaw rate, front leg position, and force commands. Sensors include an onboard front camera (ego) and a task RGB camera, providing images at 50Hz and 12.5Hz respectively. Data is stored in canonical format, containing N action rows and N pairs of video frames, along with terminal states. The dataset is hosted on Hugging Face Hub, with each task corresponding to an independent, immutable release. The license is currently unknown, but the dataset is publicly available. It is suitable for imitation learning, adaptation training, and evaluation of robot manipulation policies.
QLM-Bench 数据集概述
基本信息
- 数据集地址:https://huggingface.co/datasets/dontKnow23456/QLM-Bench
- 许可证:unknown(待定)
- 语言:en
- 标签:robotics、quadrupedal-loco-manipulation、simulation、lerobot
- 规模类别:n<1K
数据集简介
QLM-Bench 是使用 Go2 生成的四足移动操作演示数据集,包含单条 FL 操作腿、现有 RAMBO 控制器、native9 命令以及 ego + task RGB。数据集公开,但数据集许可证待定(unknown),公开访问不构成额外的许可证授予。
首次适配训练/评估边界
- 首次 WAM 适配 v2 和 v3 的训练、验证、测试和评估仅限 Push Box:固定修订版本
4b5e0ed9aa04cbc1143774798f63171b27d838a7,发布版本DATA-006-20260916T075451Z,原始 50 个 episode 身份及 40/5/5 划分。 - 首次运行的下载命令和预处理/训练/评估配置须固定到该修订和发布版本,不得替换为 Hub
main、最新发布修订或本目录中的每个发布版本。 - 不存在合并的 70 episode 适配训练划分。
- Lift Basket 和 Press Button 发布仅用于当前适配的公开用途,并被明确排除在首次运行之外。其独立的 8/1/1 划分是独立的数据集元数据,不是 TRAIN/EVAL 输入准入。该当前用途声明不限制未来的独立使用。
- 完整性回读和成功的脚本化演示不属于学习模型评估。
发布版本
| 发布版本 | 任务 | 可用 episode | 动作数 | 训练 / 验证 / 测试 |
|---|---|---|---|---|
| DATA-006-20260916T075451Z | Push Box | 50 | 24,335 | 40 / 5 / 5 |
| DATA-009-local-ten-20260926T130524Z | Lift Basket | 10 | 7,042 | 8 / 1 / 1 |
| DATA-010-20260926T073438Z | Press Button | 10 | 5,194 | 8 / 1 / 1 |
- 载荷修订版本:
21b69e2d775cd77d6565e25d1b0b99ad725b54b3 - 相关文件:release index、checksums、distribution、acceptance
- 仅上传可用的演示 Raw/Canonical 及相关证据/回放。试点、失败和隔离的尝试保留在本地,不属于本仓库的已发布载荷。现有发布文件不可变;未来发布使用新目录。模型权重、资产源文件、模型缓存和训练工件被排除在外。
Push Box 任务与演示来源
- 指令:Push the box into the target area(将箱子推入目标区域)。
- 成功条件:所有八个变换后源箱角点的整个 XY 足迹包络位于该 episode 的目标内,机器人未摔倒,并连续三个 50Hz 策略 tick 满足。足迹计算考虑 roll/pitch。接触是诊断性/未知,不是成功门槛;不可用的 bool 占位符不得解释为确认无接触。机器人出生点保持原生原点;期望 FL 力和外部物体 wrench 保持为零。
- 演示类型:脚本化高层演示,非手动遥操作或学习策略评估。控制器未改变。
- episode 构成:十个原始 DATA-005 episode 保留其原始 8/1/1 划分。四十个额外 DATA-006 episode 添加 Box05/01/04、四分之一转初始 yaw、目标边界颜色/几何以及平滑的 base/EEF 命令变化。添加划分 32/4/4 得到 40/5/5。时长为 8.50–14.42s。
- 箱子与 yaw 分布:50 个 episode 包含 Box05/01/04 计数 30/10/10,初始 yaw 0/90/180/270 计数 20/10/10/10。
- 运动标签:10 baseline、14 coordinated、13 leg-finish、13 body-finish。Leg-finish 是配置标签;13 个中有 12 个实际触发了其条件完成阶段。demo_13-a4 和 demo_25-a4 执行了停止前进、左机身偏移和向内 FL 角轻推。
- 自然物体倾斜/翻倒和残余 yaw 被报告而非隐藏;箱子直立/接触/yaw 阈值不是成功门槛。不对泛化或训练策略性能做任何声称。
契约与存储
- 数据集 schema:
wam-quadruped-v2.1.0 - LeRobot 代码库:v2.1 / library 0.3.3
- 动作标识:
rambo-native9-v2 - Native9:base vx、base vy、base yaw rate、FL position xyz、desired FL force xyz。命令/状态单位和帧由包含的动作配置和契约指定。
- 频率:Raw/canonical 策略 RGB/actions 为 50Hz;observer 25Hz 仅用于审查。模型 RGB 12.5Hz 使用四倍行选择,并继承权威
simulation_time_ns,绝不使用帧索引生成的时间戳。 - Canonical:包含 N 个动作行和 N 个配对视频帧,以及独立的 pre-reset 终止状态和两个终止 PNG。Raw 保留 N+1 边界。所有已发布 episode 均通过 terminal-before-reset。Observer 绝不是 canonical 训练相机或模型输入。
- Canonical 位置:
canonical/lerobot_v2_1/DATA-006-20260916T075451Z,自包含用于模型预处理。 - 归一化:对于首次 Push Box 适配运行,模型归一化仅在 40 个训练 episode 上拟合;VAE/T5 缓存保留在数据集之外并本地重新生成。
- 路径说明:历史源 manifest 保留原始路径和身份;发布 manifest 提供可移植的 Hub 路径和源映射。发布是版本化捆绑包:不得将本仓库中的每个 Parquet 视为一个扁平的 Hugging Face 训练表。
下载与回放
python from huggingface_hub import snapshot_download from pathlib import Path snapshot = Path(snapshot_download( repo_id="dontKnow23456/QLM-Bench", repo_type="dataset", revision="4b5e0ed9aa04cbc1143774798f63171b27d838a7", allow_patterns=["canonical/lerobot_v2_1/DATA-006-20260916T075451Z/*"], )) canonical_root = snapshot / "canonical/lerobot_v2_1/DATA-006-20260916T075451Z"
- 使用显式 WAM/RAMBO 资源路径与此
canonical_root;将模型缓存保留在单独目录中。标准数据集范围加载不能替代所包含的 native9 契约适配器。 - 可移植三视图回放:下载完整固定修订版本(省略
allow_patterns),使用python -m http.server 8000提供下载目录,然后打开http://localhost:8000/releases/DATA-006-20260916T075451Z/review/index.html。静态回放文件使用相对路径指向已发布的 Raw 视频。Hub 可能下载 HTML 而非直接渲染。
归属与来源
- 箱子资产:1057822006-svg/usd-cardboard-box-assets,发布 v0.1,commit
cb386b4cba6c6adf2d42b54be37a78f9d4f01589。源 README 推荐 CC BY 4.0 并请求创作者署名。其声明涉及源资产,不是本数据集许可证的声明。参见源归属和历史源 manifest。后者的待批准字段记录获取时历史,不是当前任务验收。任务批准和实际运行时几何保留在每 episode 元数据中。 - 机器人:Unitree Go2;演示使用现有 RAMBO 控制器/检查点。源/检查点哈希和相机/任务参数按 episode 保留。RAMBO_Data 拥有模拟/发布;WAM-Policy 拥有模型侧预处理/训练。模型权重和第三方资产二进制文件未在此重新分发。
Lift Basket — DATA-009 发布
- 指令:Lift the basket(提起篮子)。
- 数据:十个演示,7,042 个动作,独立 8/1/1 划分。
- 机制:现有 OASIS 篮子由 FL 脚通过其手柄提起。
- 成功条件:实际整篮变换几何最小间隙 >=2cm,机器人未摔倒,连续三个 50Hz 策略 tick。所有接受的 episode 均先穿过完整脚部再进行受控提升。
- 变量:仅初始 XY 变化;资产、方向/高度、相机、原始控制器和 native9 力零保持不变。部分 ego 裁剪已披露且为诊断性。
- 实现差异:前两个 episode 使用接受的可见性门控专家;其余八个在用户澄清后移除可见性阻挡。实际每 episode 实现哈希保留。中断的尝试和所有试点保持排除。源篮子二进制/纹理未重新分发。
Press Button — DATA-010 发布
- 指令:Press the button(按下按钮)。
- 数据:十个演示,5,194 个动作,独立 8/1/1 划分。
- 配置分布:Industrial/Emergency 资产 5/5;baseline/early-stop 配置 5/5;红/蓝/绿/橙帽颜色 3/3/2/2。
- 成功条件:Industrial 实际帽位移 >=12mm 或 Emergency >=10mm,机器人未摔倒,连续三个策略 tick。接触保持未知诊断。不施加相对外壳/套环偏移;高层 EEF 接近/保持控制会过冲。所有十个均在首次尝试成功。
- 运动标签:描述配置模式;实测停止距离因跟踪效应而重叠,不重新标记。
- DATA-008 技术试点保持本地/排除。继承的
physically_executed_press=false标志描述早期静态资产审查;实际演示由捕获/摘要/物理/行为证据确立。 - 资产来源:Industrial Button 由 mark_saba 制作,Sketchfab a7e7c1772d764c3b913cccac66932236;Emergency Stop Button 由 phoenix-storms 制作,Sketchfab 012e4809a41445ca9de17286f677fabb。获取时元数据报告源资产为 CC BY 4.0;原始和嵌入作者元数据保留在每 episode 来源中。这不是数据集许可证授予。源二进制文件被排除,QLM-Bench 数据集许可证保持 unknown。
新发布下载与回放
- 对于任一新发布,使用其来自 releases.json 的
payload_revision及其自己的 canonical 前缀。下载该发布的 Raw 视频和releases/<id>/目录以回放其相对路径三视图页面。 - 这些发布路径不得替换上面的首次适配下载示例。每个发布是独立的;目录不得作为单个扁平 Parquet 训练表加载。