task8-swap-beakers-in-fridge_0804
收藏资源简介:
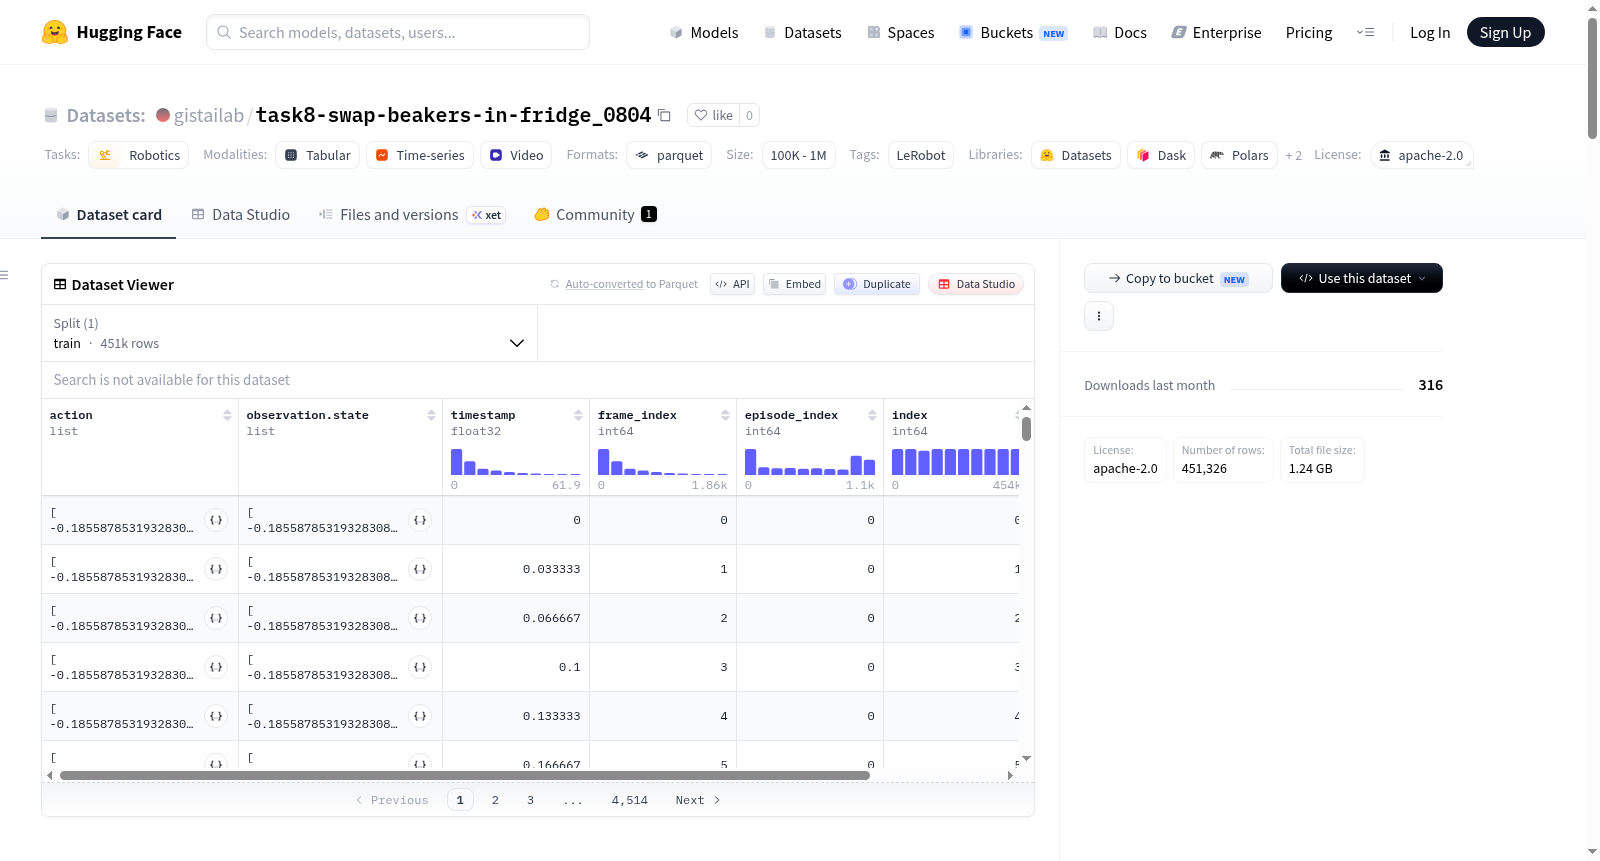
该数据集是由 LeRobot 创建的机器人操作数据集,对应于在冰箱中交换烧杯的任务(task8-swap-beakers-in-fridge)。数据集包含 1100 个演示 episode,总计 454,376 帧,帧率为 30 fps。机器人类型为 mobileai_robot,具有双臂(左右各 6 个关节)和移动基座(线速度和角速度)。每个时间步记录 16 维的动作向量(双臂关节位置和移动基座速度)和 16 维的观察状态(与动作相同的关节和速度信息)。此外,还提供三个摄像头视角的高清视频:一个高角度摄像头(cam_high)和两个手腕摄像头(左腕 cam_left_wrist、右腕 cam_right_wrist),每个视频分辨率为 480x640,编码为 H.264。数据以 Parquet 文件和 MP4 视频文件存储,总数据量约为 100 MB(数据文件)加 200 MB(视频文件)。该数据集适用于机器人模仿学习、强化学习、行为克隆等任务,特别是涉及双臂协调和物体操作(如交换烧杯)的场景。
This dataset is a robot manipulation dataset created by LeRobot, corresponding to the task of swapping beakers in a fridge (task8-swap-beakers-in-fridge). The dataset contains 1100 demonstration episodes, totaling 454,376 frames at a frame rate of 30 fps. The robot type is mobileai_robot, with dual arms (6 joints each for left and right) and a mobile base (linear and angular velocities). Each time step records a 16-dimensional action vector (joint positions of both arms and base velocities) and a 16-dimensional observation state (same joint and velocity information as actions). Additionally, high-definition videos from three camera perspectives are provided: one high-angle camera (cam_high) and two wrist cameras (left wrist cam_left_wrist, right wrist cam_right_wrist), each with a resolution of 480x640 encoded in H.264. The data is stored in Parquet files and MP4 video files, with a total data size of approximately 100 MB (data files) plus 200 MB (video files). This dataset is suitable for tasks such as robot imitation learning, reinforcement learning, behavior cloning, particularly scenarios involving dual-arm coordination and object manipulation (e.g., swapping beakers).
数据集概述:task8-swap-beakers-in-fridge_0804
基本信息
- 用途:机器人操作数据集,专为"在冰箱中交换烧杯"(swap beakers in fridge)任务设计
- 许可证:Apache 2.0
- 创建工具:LeRobot(Hugging Face 开发的机器人学习框架)
- 机器人类型:mobileai_robot(移动AI机器人,配备双臂系统)
规模与构成
- 总回合数:1,100 个
- 总帧数:454,376 帧
- 任务数:1 个
- 帧率:30 FPS
- 数据大小:Parquet 数据文件约 100 MB,视频文件约 200 MB
- 数据拆分:全部 1,100 回合用于训练(0:1100),无验证/测试集划分
数据格式与结构
- 存储路径:
- 数据文件:
data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet - 视频文件:
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4
- 数据文件:
- 数据分块:每个 chunk 包含 1,000 帧数据
- 代码库版本:v3.0
传感器与特征配置
动作与状态(Action / Observation State)
- 数据类型:float32
- 维度:16 维
- 包含内容:
- 左臂 7 个关节位置(joint_0 至 joint_5 及 carriage 关节)
- 右臂 7 个关节位置(joint_0 至 joint_5 及 carriage 关节)
- 移动底盘线速度(x.vel)
- 移动底盘角速度(theta.vel)
视觉观测(图像)
包含三路摄像头,均为 640×480 分辨率、30 FPS 的 H.264 编码视频,无音频:
| 相机名称 | 用途 |
|---|---|
cam_high |
高位俯视相机,观察整体场景 |
cam_left_wrist |
左腕相机,观察左臂操作细节 |
cam_right_wrist |
右腕相机,观察右臂操作细节 |
辅助时间戳数据
- timestamp:时间戳(float32)
- frame_index:帧索引(int64)
- episode_index:回合索引(int64)
- index:全局索引(int64)
- task_index:任务索引(int64)