aloha-static-bimanual-real-v1
收藏资源简介:
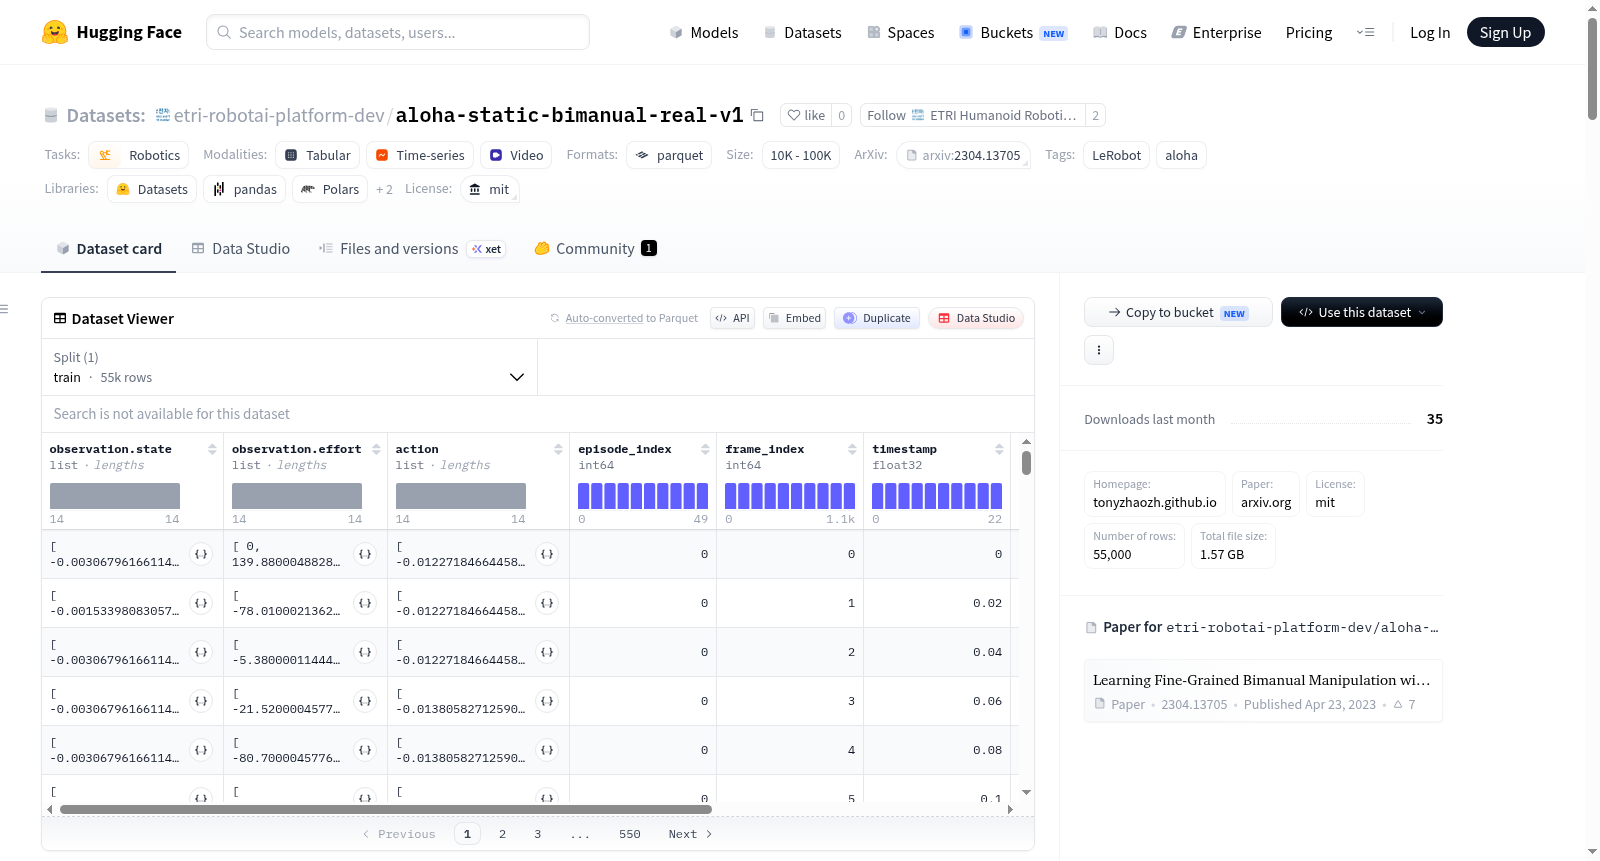
该数据集是一个用于机器人精细双手操作任务的模仿学习/强化学习数据集,基于低成本硬件平台ALOHA收集,使用LeRobot框架创建。它包含50个完整episodes,总计55,000帧数据(对应200个视频片段),帧率为50 fps,以parquet文件格式组织,仅提供训练集。数据内容涵盖多模态观测和动作指令:观测部分包括来自四路摄像头的视频流(cam_high、cam_left_wrist、cam_low、cam_right_wrist),每路视频分辨率为480x640,RGB三通道,使用AV1编码;同时包含14维的机器人关节状态和关节力矩向量。动作部分为14维的关节目标控制指令,这些维度对应左右机械臂的14个具体关节:腰部、肩部、肘部、前臂滚动、腕部角度、腕部旋转和夹爪。此外,数据集还包含episode索引、帧索引、时间戳、终止标志等元数据字段。该数据集适用于训练机器人执行需要双手协调的精细操作任务模型,相关研究发表于RSS 2023论文《Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware》。
This dataset is designed for imitation learning/reinforcement learning in robot fine-grained bimanual manipulation tasks, collected using the low-cost hardware platform ALOHA and created with the LeRobot framework. It contains 50 complete episodes, totaling 55,000 frames (corresponding to 200 video clips) with a frame rate of 50 fps, organized in parquet file format and only includes a training set. The data encompasses multimodal observations and action commands: observations consist of video streams from four cameras (cam_high, cam_left_wrist, cam_low, cam_right_wrist), each with a resolution of 480x640, RGB three-channel, encoded with AV1; it also includes a 14-dimensional robot joint state and joint effort vector. The action part comprises a 14-dimensional joint target control command, with these dimensions corresponding to 14 specific joints of the left and right robotic arms: waist, shoulder, elbow, forearm roll, wrist angle, wrist rotation, and gripper. Additionally, the dataset includes metadata fields such as episode index, frame index, timestamp, and termination flag. It is suitable for training models to perform fine-grained manipulation tasks requiring bimanual coordination, with related research published in the RSS 2023 paper Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware.
数据集概述
- 名称:aloha-static-bimanual-real-v1
- 主页:https://tonyzhaozh.github.io/aloha/
- 论文:Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware(arXiv:2304.13705)
- 许可证:MIT
数据集结构与规模
- 构建工具:LeRobot
- 机器人类型:aloha
- 总片段数:50
- 总帧数:55,000
- 总任务数:1
- 总视频数:200
- 总块数:1
- 块大小:1,000
- 帧率:50 FPS
- 数据路径:data/chunk-{episode_chunk:03d}/episode_{episode_index:06d}.parquet
- 视频路径:videos/chunk-{episode_chunk:03d}/{video_key}/episode_{episode_index:06d}.mp4
- 数据划分:训练集(片段0-49)
数据特征
所有图像观测均为视频数据,分辨率480×640,3通道,采用AV1编码,yuv420p像素格式,无音频。
| 特征名称 | 数据类型 | 形状 | 说明 |
|---|---|---|---|
| observation.images.cam_high | video | [480, 640, 3] | 顶部摄像头 |
| observation.images.cam_left_wrist | video | [480, 640, 3] | 左腕摄像头 |
| observation.images.cam_low | video | [480, 640, 3] | 底部摄像头 |
| observation.images.cam_right_wrist | video | [480, 640, 3] | 右腕摄像头 |
| observation.state | float32 | [14] | 14维关节状态(左右各7个电机) |
| observation.effort | float32 | [14] | 14维关节力矩(左右各7个电机) |
| action | float32 | [14] | 14维动作指令(左右各7个电机) |
| episode_index | int64 | [1] | 片段索引 |
| frame_index | int64 | [1] | 帧索引 |
| timestamp | float32 | [1] | 时间戳 |
| next.done | bool | [1] | 结束标志 |
| index | int64 | [1] | 全局索引 |
| task_index | int64 | [1] | 任务索引 |
关节名称(14个电机)
左侧:左腰部(left_waist)、左肩(left_shoulder)、左肘(left_elbow)、左前臂旋转(left_forearm_roll)、左腕角度(left_wrist_angle)、左腕旋转(left_wrist_rotate)、左夹爪(left_gripper)
右侧:右腰部(right_waist)、右肩(right_shoulder)、右肘(right_elbow)、右前臂旋转(right_forearm_roll)、右腕角度(right_wrist_angle)、右腕旋转(right_wrist_rotate)、右夹爪(right_gripper)
引用
bibtex @article{Zhao2023LearningFB, title={Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware}, author={Tony Zhao and Vikash Kumar and Sergey Levine and Chelsea Finn}, journal={RSS}, year={2023}, volume={abs/2304.13705}, url={https://arxiv.org/abs/2304.13705} }