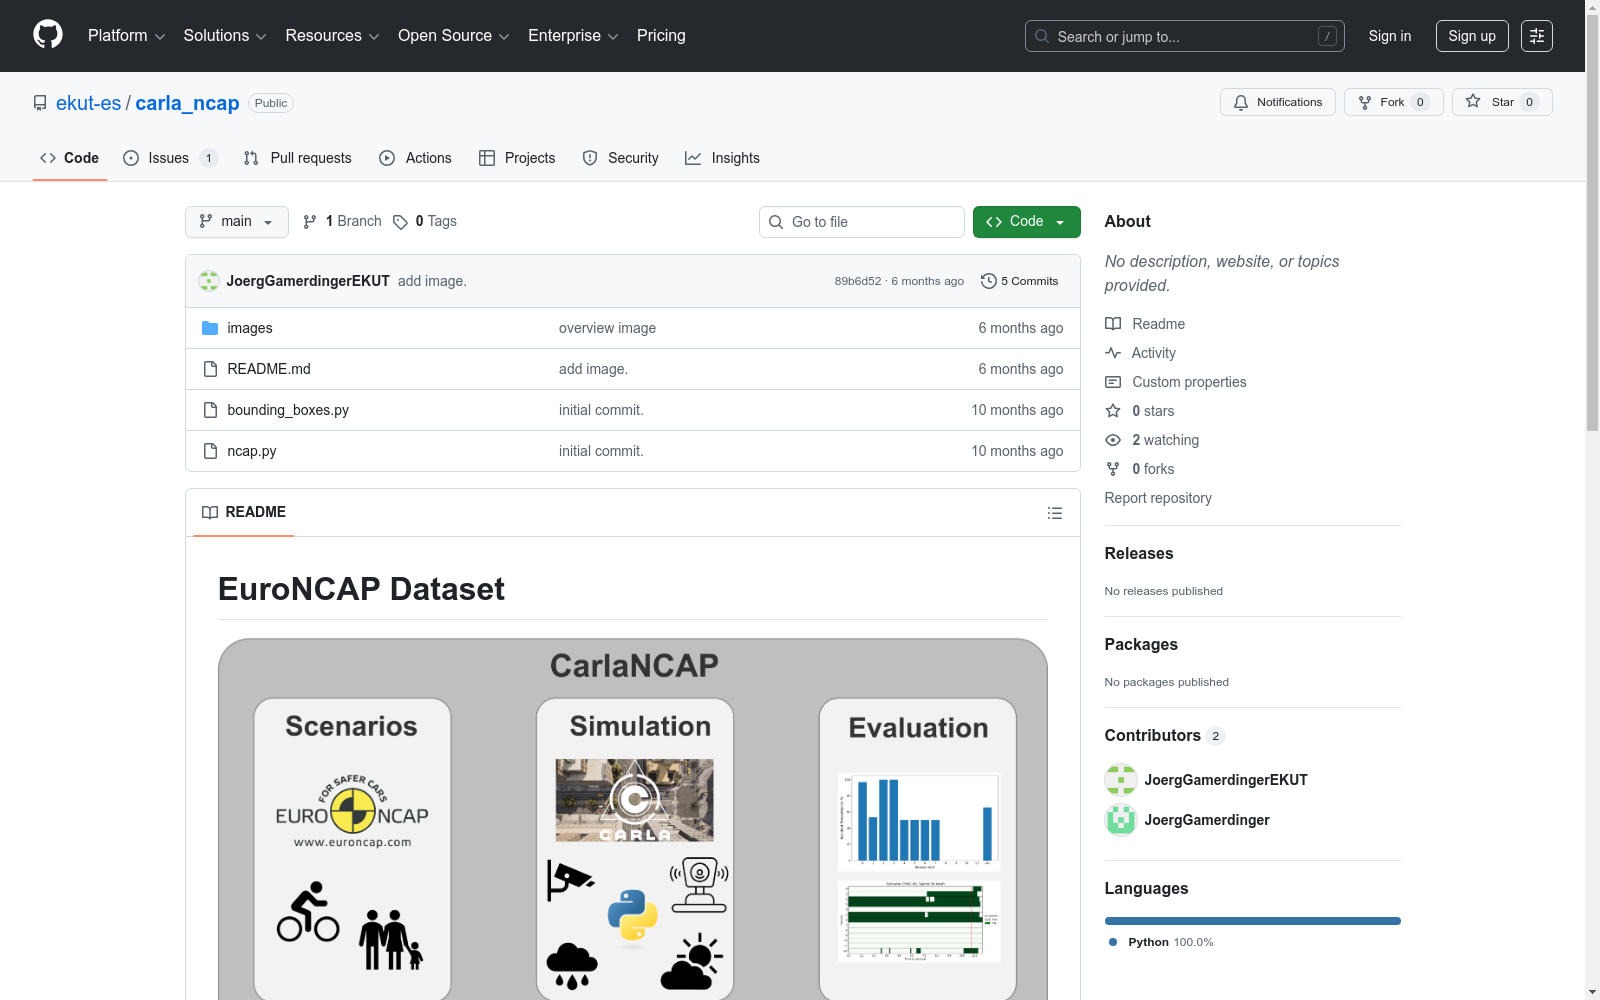
CarlaNCAP
收藏资源简介:
CarlaNCAP是由图宾根大学研究团队开发的合成数据集,旨在通过EuroNCAP标准场景量化基础设施辅助感知对行人及骑行者的安全增强作用。该数据集包含11,134帧高精度仿真数据,涵盖三种典型安全关键场景(CPNC-50、CBNA、CBLA),每帧集成多视角RGB相机、语义分割相机及固态激光雷达数据,传感器以10Hz频率同步采集。数据生成过程严格遵循EuroNCAP自动紧急制动测试协议,通过12个路侧单元(RSU)与测试车辆的协同感知,系统性解决遮挡导致的VRU检测难题。该数据集为自动驾驶安全性能评估提供了标准化基准,尤其适用于V2X通信、传感器融合及紧急决策算法的验证。
CarlaNCAP is a synthetic dataset developed by a research team at the University of Tübingen, aiming to quantify the safety enhancement effect of infrastructure-aided perception for pedestrians and vulnerable road users (VRUs including cyclists) via EuroNCAP standard scenarios. This dataset contains 11,134 frames of high-precision simulation data, covering three typical safety-critical scenarios: CPNC-50, CBNA and CBLA. Each frame integrates data from multi-view RGB cameras, semantic segmentation cameras and solid-state LiDAR, with all sensors synchronously collecting data at 10Hz. The data generation process strictly follows the EuroNCAP automatic emergency braking (AEB) test protocol, and systematically addresses the challenge of VRU detection caused by occlusion through cooperative perception between 12 roadside units (RSUs) and test vehicles. This dataset provides a standardized benchmark for autonomous driving safety performance evaluation, and is particularly suitable for the validation of V2X communication, sensor fusion and emergency decision-making algorithms.
EuroNCAP 数据集概述
数据集简介
EuroNCAP 数据集是一个用于车辆安全评估的仿真数据集,主要关注车辆与弱势道路使用者(VRU)的交互场景。
数据生成
- 生成方法:通过运行
python ncap.py脚本生成数据集。 - 环境要求:需要
numpy==1.18.0。 - 目录设置:需将
BASE_DIR设置为数据集生成的目标目录。
数据内容与结构
传感器数据与2D标签
- 数据来源:包含编号为 0 至 11 的基础设施传感器单元,以及一个被测车辆(car)的数据。
- 数据类型:每个目录包含相机图像、激光雷达点云以及每帧的信息。
- 标签格式:信息以
actor_type min_x min_y max_x max_y dist格式保存。actor_type:目标类型,包括[car, motorcycle, bycicle, pedestrian]。min_x,min_y,max_x,max_y:目标的边界框坐标。dist:相机到目标的距离。
世界数据
- 数据位置:位于
WorldData目录。 - 数据内容:包含每帧的世界信息,格式为
dist car_speed vru_speed。dist:VRU 与车辆之间的距离(米)。car_speed:车辆速度(米/秒)。vru_speed:VRU 速度(米/秒)。
评估数据
- 数据说明:
Eval目录包含的数据并非仿真的一部分,而是每帧的预测边界框。 - 数据格式:格式为
cam_index actor_type min_x min_y max_x max_y confidence。cam_index:进行预测的场景相机索引,取值为[0, 1, 2, 3, 4, 5, 6, 7, 8, 9, 10, 11, car]。actor_type,min_x,min_y,max_x,max_y:定义与传感器数据中相同。confidence:模型对该预测的置信度分数。