tower-of-hanoi-game_rl_224
收藏资源简介:
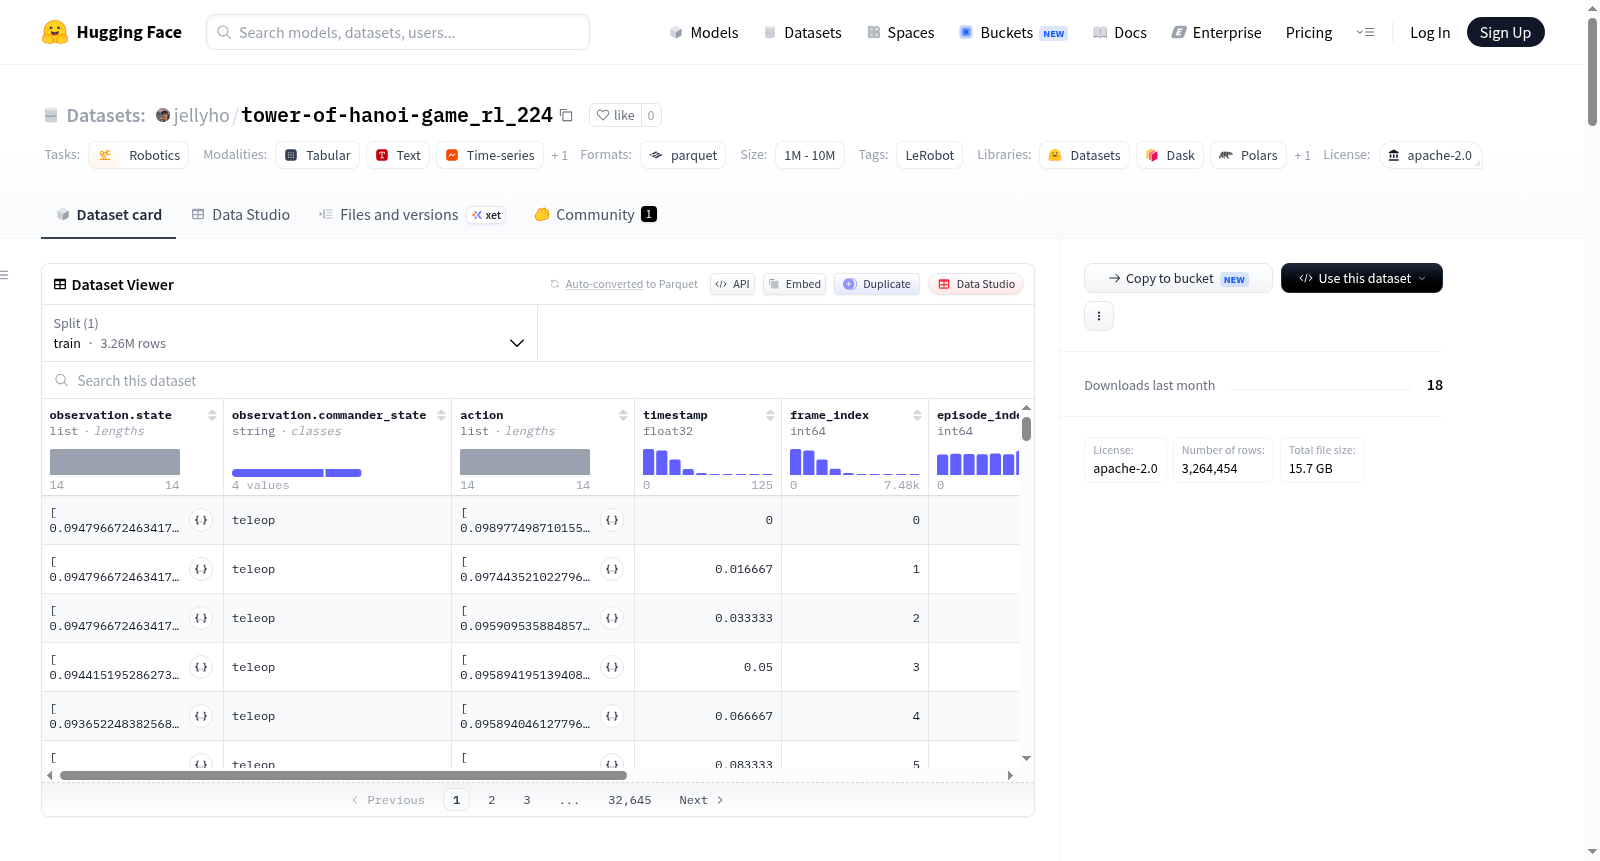
该数据集是一个用于机器人强化学习的演示数据集,聚焦于双臂机器人完成汉诺塔游戏任务。数据集由 LeRobot 项目创建,旨在为机器人操作学习提供高质量的离线训练数据。数据采集自一个名为 yam的双臂机器人平台。数据集核心内容为机器人在执行汉诺塔搬运任务过程中的多模态交互记录。具体而言,每个数据样本(帧)包含:来自三个固定视角(左腕部摄像头、右腕部摄像头、高位摄像头)的同步 RGB 视频观测,分辨率均为 224x224,帧率为 60 FPS;机器人的完整状态观测,包括左臂和右臂各 7 个关节(共14个)的位置或角度信息;以及机器人执行的动作,对应14个关节的控制命令。此外,数据还包含时间戳、帧索引、回合索引、任务索引、即时奖励和蒙特卡洛回报等元信息。整个数据集规模庞大,包含 1507 个完整任务回合,总计超过 326 万帧数据。数据以分块 Parquet 文件格式组织,并附带对应的视频文件。该数据集适用于机器人模仿学习、离线强化学习、视觉运动策略学习等研究,特别适合用于训练和评估双臂协调操作与堆叠任务的智能体。
This dataset is a demonstration dataset for robot reinforcement learning, focusing on a dual-arm robot completing the Tower of Hanoi game task. Created by the LeRobot project, it aims to provide high-quality offline training data for robot manipulation learning. Data is collected from a dual-arm robot platform named yam. The core content of the dataset consists of multimodal interaction recordings during the robots execution of the Tower of Hanoi搬运 task. Specifically, each data sample (frame) includes: synchronized RGB video observations from three fixed perspectives (left wrist camera, right wrist camera, overhead camera), all with a resolution of 224x224 and a frame rate of 60 FPS; complete state observations of the robot, including position or angle information for 7 joints each in the left and right arms (14 in total); and actions executed by the robot, corresponding to control commands for the 14 joints. Additionally, the data includes metadata such as timestamps, frame index, episode index, task index, immediate rewards, and Monte Carlo returns. The entire dataset is large-scale, containing 1507 complete task episodes, totaling over 3.26 million frames. The data is organized in chunked Parquet file format and comes with corresponding video files. This dataset is suitable for research in robot imitation learning, offline reinforcement learning, visual-motor policy learning, and is particularly well-suited for training and evaluating agents in dual-arm coordinated manipulation and stacking tasks.
数据集概述
- 数据集名称:tower-of-hanoi-game_rl_224
- 任务类别:机器人学(robotics)
- 标签:LeRobot
- 许可证:Apache-2.0
数据集结构
- 代码库版本:v3.0
- 机器人类型:yam
- 总片段数:1507
- 总帧数:3264454
- 总任务数:1
- 帧率:60 FPS
- 数据切分:仅包含训练集,共1507个片段
- 数据存储路径:
data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet - 视频存储路径:
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4
特征信息
| 特征名称 | 数据类型 | 形状 | 说明 |
|---|---|---|---|
| observation.state | float32 | (14,) | 包含左右机械臂的7个关节状态(腰、肩、肘、前臂旋转、腕角度、腕旋转、夹爪),帧率60 |
| observation.commander_state | string | (1,) | 指挥官状态,帧率60 |
| action | float32 | (14,) | 动作指令,包含左右机械臂的7个关节动作,帧率60 |
| observation.images.cam_left_wrist | video | (224,224,3) | 左手腕摄像头画面,H.264编码,帧率60 |
| observation.images.cam_right_wrist | video | (224,224,3) | 右手腕摄像头画面,H.264编码,帧率60 |
| observation.images.cam_high | video | (224,224,3) | 高处摄像头画面,H.264编码,帧率60 |
| timestamp | float32 | (1,) | 时间戳,帧率60 |
| frame_index | int64 | (1,) | 帧索引,帧率60 |
| episode_index | int64 | (1,) | 片段索引,帧率60 |
| index | int64 | (1,) | 索引,帧率60 |
| task_index | int64 | (1,) | 任务索引,帧率60 |
| reward | float32 | (1,) | 奖励值,帧率60 |
| mc_return | float32 | (1,) | 蒙特卡洛回报,帧率60 |
数据文件大小
- 数据文件:约100 MB
- 视频文件:约200 MB
创建工具
该数据集使用 LeRobot 创建。