
Karan2827/momondo-navi-updated
收藏官方服务:
资源简介:
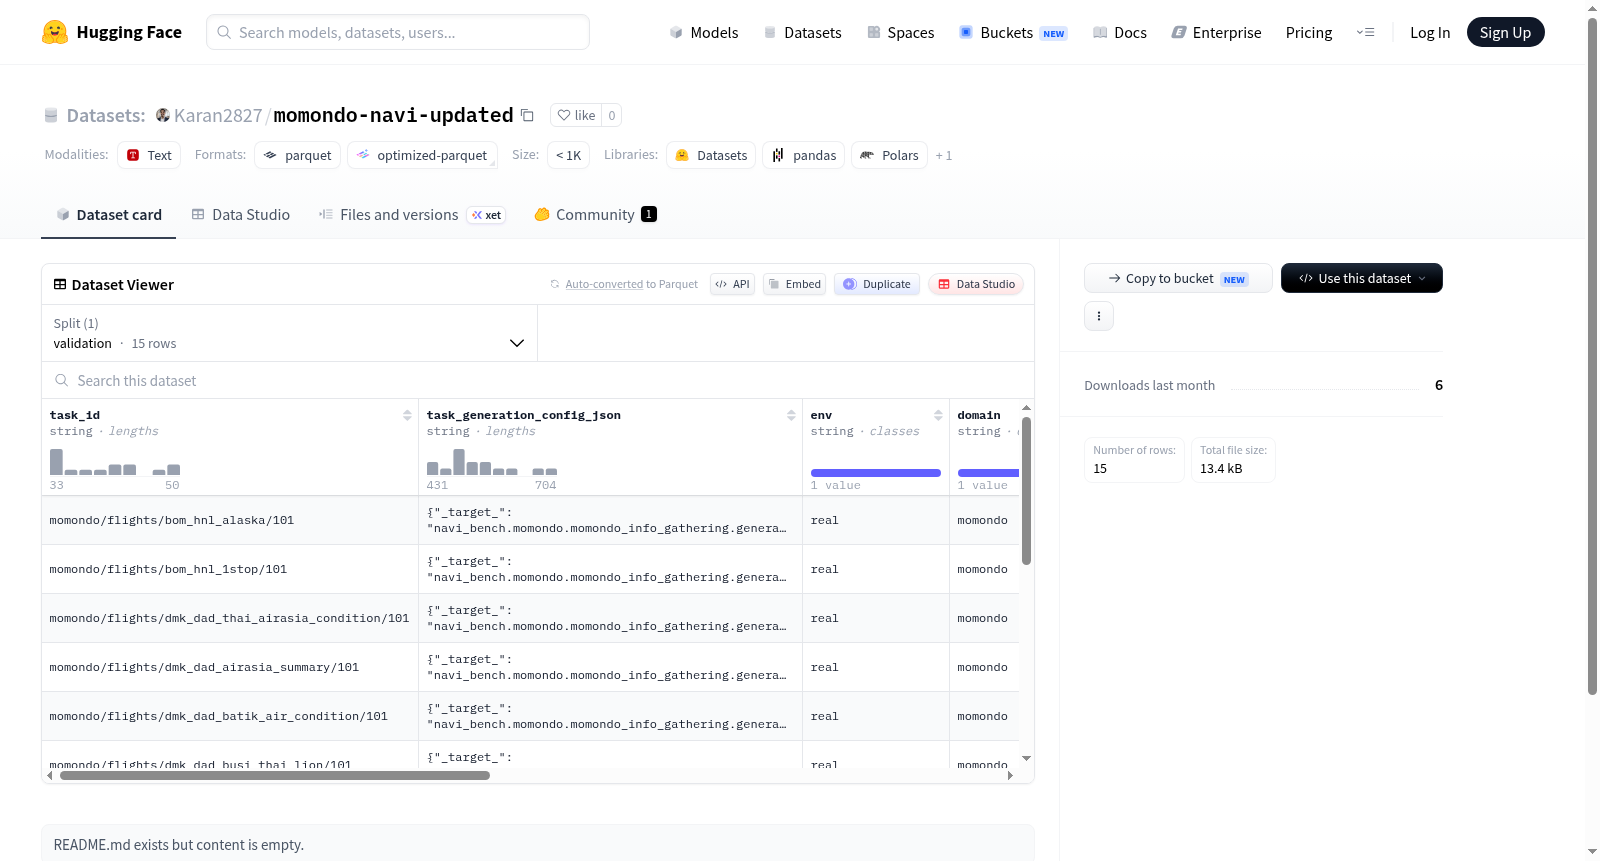
--- dataset_info: features: - name: task_id dtype: string - name: task_generation_config_json dtype: string - name: env dtype: string - name: domain dtype: string - name: l1_category dtype: string - name: l2_category dtype: string - name: suggested_difficulty dtype: string - name: suggested_hint dtype: string - name: suggested_max_steps dtype: int64 - name: suggested_split dtype: string - name: metadata_json dtype: string splits: - name: validation num_bytes: 9955 num_examples: 15 download_size: 10203 dataset_size: 9955 configs: - config_name: default data_files: - split: validation path: data/validation-* ---
提供机构:
Karan2827搜集汇总
数据集介绍
构建方式
momondo-navi-updated数据集是在智能导航与任务导向型对话系统研究不断深化的背景下应运而生的。其构建过程遵循严谨的结构化设计,每个样本均包含唯一标识的任务ID、细粒度的任务生成配置参数、环境描述、所属领域、一级与二级类别、建议的难度等级、提示信息、最大执行步骤以及数据划分标签。数据以JSON格式存储元信息,确保任务描述的完整性与可扩展性。验证集共含15个样本,专为模型与系统的评估而优化配置。
特点
该数据集的核心特色在于其多维度、层次化的任务表征方式。通过领域与类别的双重划分,能够支持从宽泛到精细的任务检索与迁移学习。建议的难度、提示与最大步数等字段,为不同能力的智能体提供了差异化的评估基准。此外,元数据字段的引入使得动态任务配置与自适应导航策略成为可能,显著提升了数据在复杂环境下的实用价值。
使用方法
使用时,研究者可通过HuggingFace Datasets库加载默认配置下的验证集,直接访问原始数据。典型流程包括解析task_generation_config_json与metadata_json字段以提取结构化指令,并结合env与domain信息构建任务环境。suggested_split字段可用于划分训练与测试子集,而suggested_hint与suggested_max_steps则辅助模型进行阶段性推理与步数约束。该设计对强化学习与模仿学习范式的导航任务尤为适用。
背景与挑战
背景概述
momondo-navi-updated数据集是由相关研究机构或团队针对特定导航任务场景构建的基准测试集,其创建旨在推动智能导航系统在多层级分类与动态环境交互中的发展。该数据集聚焦于任务导向的导航查询,通过划分一级与二级类别(l1_category, l2_category)来精细化描述用户意图,同时引入任务生成配置与元数据字段,以支持复杂导航策略的模拟与评估。作为领域内少有的结构化导航数据集,它为解决传统导航系统在适应性、任务分层和用户意图理解上的不足提供了关键资源,并有望在智能出行、自主导航等领域产生深远影响。
当前挑战
当前数据集面临的首要挑战在于其涵盖的领域问题:导航任务具有高度的环境动态性与用户意图多样性,现有方法难以在有限的数据样本中泛化至多层级类别与复杂任务生成逻辑,例如l1与l2分类之间的语义关联建模。构建过程中,研究团队需克服数据稀缺与标注一致性的瓶颈——仅提供15个验证样本且缺乏训练集,这限制了模型对任务配置与环境参数(如env, domain)的鲁棒学习。此外,元数据与任务生成配置的格式多样性增加了数据预处理与标准化难度,进一步阻碍了跨领域迁移能力的提升。
常用场景
经典使用场景
在导航与出行服务领域,momondo-navi-updated数据集为研究者提供了一个精心策划的多任务评估基准,主要用于测试和优化智能行程规划系统。该数据集涵盖了从简单查询到复杂多步决策的导航任务,每个样本均包含任务标识、执行环境、领域分类以及建议难度等结构化信息,使得研究人员能够系统性地评估模型在真实出行场景下的规划能力与鲁棒性。经典使用方式包括将其作为少样本学习与零样本推理的测试集,或用于训练能够理解用户意图并生成多步骤导航指令的对话系统。
衍生相关工作
该数据集的发展催生了一系列关于少样本导航推理与跨领域规划的研究工作,其中最具代表性的是基于指令微调的多任务导航模型与动态环境适应算法。研究者们借鉴其任务难易分层设计,构建了针对性的评估框架来检验大型语言模型在现实导航场景中的表现边界。部分工作进一步扩展了数据集的领域覆盖范围,衍生出融合交通实时信息与用户偏好的个性化路线生成任务,推动了智能出行系统从静态响应向动态交互的演进,为下一代全场景导航AI奠定了评价基础。
数据集最近研究
最新研究方向
该数据集聚焦于任务导向型导航智能体的前沿探索,特别是在多层级任务分解与动态环境交互领域。其横向覆盖l1与l2类别体系,纵向通过suggested_max_steps与suggested_hint等字段构建难度梯度,为复杂任务规划研究提供了细粒度基准。当前热点方向包括基于大语言模型的任务推理与自适应决策,该数据集通过环境与域字段的差异化配置,推动零样本泛化与跨域迁移能力的评估,对提升具身智能体在现实场景中的鲁棒性与可解释性具有里程碑意义。
以上内容由遇见数据集搜集并总结生成


