
HardMatch
收藏资源简介:
HardMatch是由隆德大学等机构联合构建的挑战性图像匹配基准数据集,包含1000对从互联网采集的高难度图像对,涵盖100个不同类别并分为9个挑战组。该数据集通过作者团队手工标注获得地面真值对应关系,旨在解决现有匹配基准饱和导致的性能评估局限问题。数据覆盖极端光照、视角变化等复杂场景,为稀疏特征匹配模型(如LoMa)提供了严格的测试环境,其轻量级特性使其成为推动三维视觉领域发展的关键工具。
HardMatch is a challenging image matching benchmark dataset jointly constructed by Lund University and other institutions. It contains 1000 high-difficulty image pairs collected from the Internet, covering 100 distinct categories and divided into 9 challenge groups. The dataset obtains ground-truth correspondences through manual annotation conducted by the author team, aiming to address the performance evaluation limitations caused by the saturation of existing image matching benchmarks. The data covers complex scenarios such as extreme lighting conditions and viewpoint variations, providing a rigorous test environment for sparse feature matching models such as LoMa. Its lightweight characteristics make it a key tool for promoting the development of the 3D vision field.
LoMa 数据集概述
数据集基本信息
- 数据集名称:LoMa (Local Feature Matching Revisited)
- 发布机构:查尔姆斯理工大学;林雪平大学;阿姆斯特丹大学;隆德大学
- 主要贡献者:David Nordström*, Johan Edstedt*, Georg Bökman, Jonathan Astermark, Anders Heyden, Viktor Larsson, Mårten Wadenbäck, Michael Felsberg, Fredrik Kahl
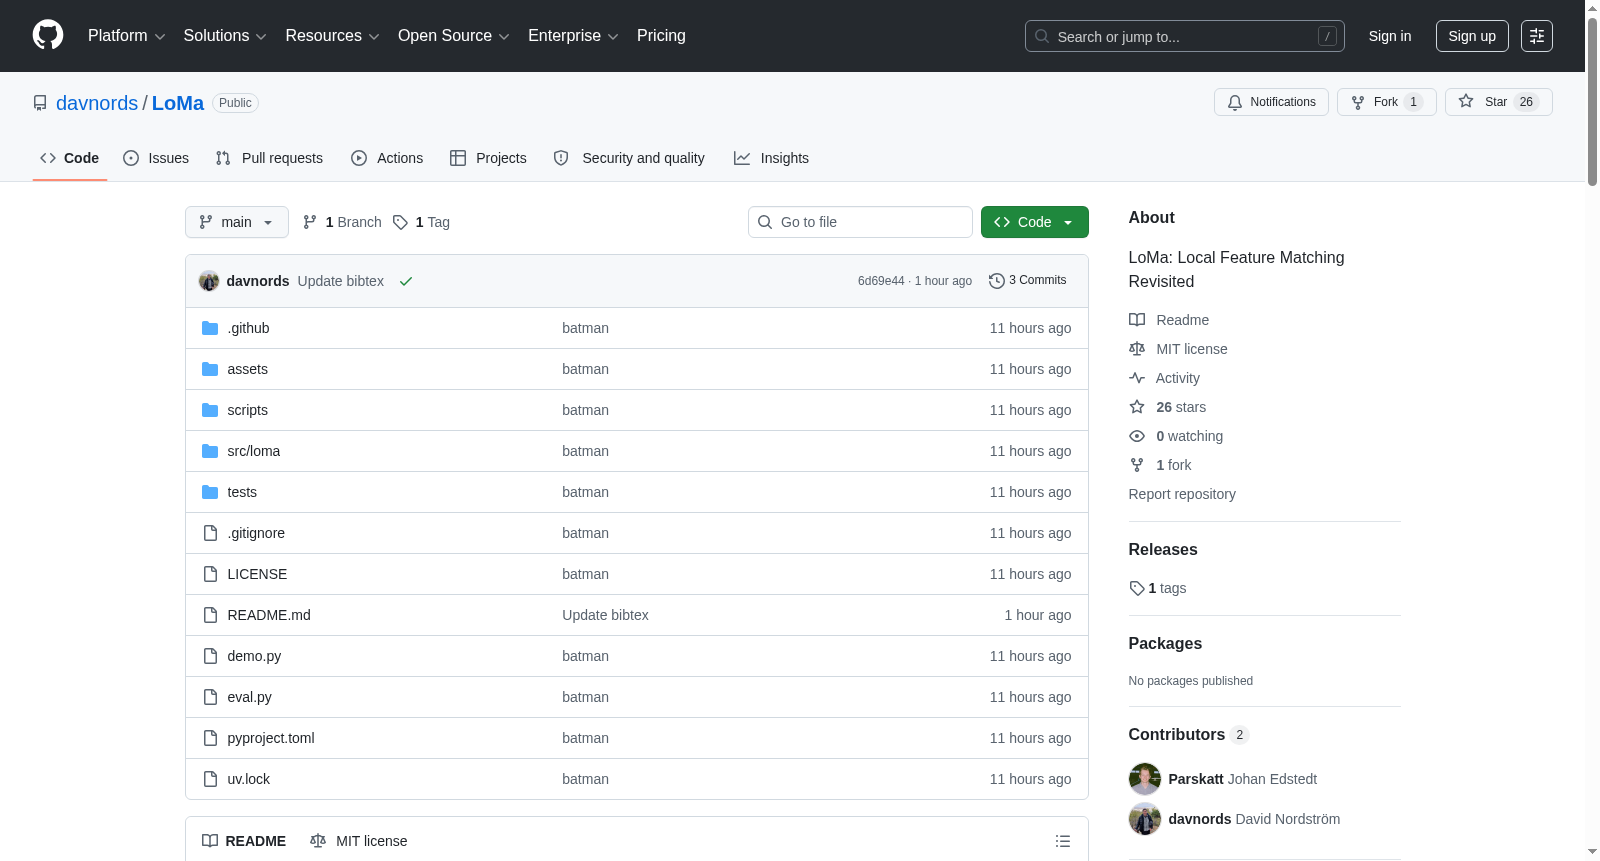
- 相关论文:LoMa: Local Feature Matching Revisited (arXiv:2604.04931)
- 项目页面:https://www.davnords.com/loma
- 代码仓库地址:https://github.com/davnords/LoMa
数据集内容与性质
LoMa 是一个快速且准确的局部特征匹配器家族。其工作原理与 LightGlue 类似,但在多个基准测试中显著提高了匹配的鲁棒性和准确性,甚至在困难的 WxBS 基准测试上超越了 RoMa 和 RoMa v2。由于 LoMa 利用了局部关键点描述符,该模型是例如在 SfM(运动恢复结构)和视觉定位流程中的完美即插即用替代品。
模型版本与使用
- 可用模型:LoMa-B, LoMa-B128, LoMa-L, LoMa-G
- 核心用途:提取图像对之间的匹配关键点(图像坐标)。
- 典型使用场景:用于计算基础矩阵等任务,可集成于 SfM 和视觉定位流程。
- 安装方式:通过
uv pip install -e .或uv sync命令安装。 - 使用示例:提供了
demo.py文件作为额外代码示例,可通过uv run demo.py matcher:loma-b运行演示。
评估与性能
- 支持评估的基准:MegaDepth, ScanNet, WxBS, RUBIK。
- 数据准备:可通过运行
source scripts/eval_prep.sh下载 MegaDepth1500 和 ScanNet1500 数据集(如尚未拥有)。 - 评估依赖:需安装可选依赖(例如通过
uv sync --extra eval)。 - 评估命令:
uv run eval.py matcher:loma-b --benchmark wxbs - 示例性能:在 WxBS 基准上评估 LoMa-B 模型,预期结果约为
mAA_10px: 0.6876。
模型规格与选择建议
- LoMa-B:与 LightGlue 大小相同,适用于大多数用例。
- LoMa-G:模型显著更大,但能提供最准确的匹配,在 WxBS 和 IMC22 等基准上甚至超越了 RoMa 系列模型。
开发状态与计划
- 已完成:发布推理代码。
- 计划中:
- 发布轻量级描述符。
- 与 HLoc (Hierarchical-Localization) 集成。
- 提供训练代码。
- 发布 HardMatch。
许可信息
- 除匹配器(Matcher)外的所有代码均采用 MIT 许可证。
- 匹配器代码继承自 LightGlue,采用 Apache-2.0 许可证。
致谢与引用
- 代码基础:主要基于 RoMaV2 的代码库结构。
- 架构基础:构建于 LightGlue、DeDoDe 和 DaD 之上。
- 引用格式:提供了标准的 BibTeX 引用条目,供研究使用。
- 1LoMa: Local Feature Matching Revisited查尔姆斯理工大学; 林雪平大学; 阿姆斯特丹大学; 隆德大学·数学科学中心 · 2026年


