
GraspMolmo
收藏资源简介:
GraspMolmo数据集是艾伦人工智能研究所创建的一个大型合成数据集,用于训练机器人抓取模型。数据集名为PRISM,包含379k个样本,具有杂乱的场景和多样化的任务描述。该数据集的特点是场景复杂、任务描述丰富,能够帮助模型学习到更多实际应用中的抓取策略。
The GraspMolmo dataset is a large-scale synthetic dataset created by the Allen Institute for AI for training robotic grasping models. Officially named PRISM, this dataset contains 379k samples with cluttered scenes and diverse task descriptions. Characterized by complex scenes and rich task descriptions, it helps models learn more practical grasping strategies for real-world applications.
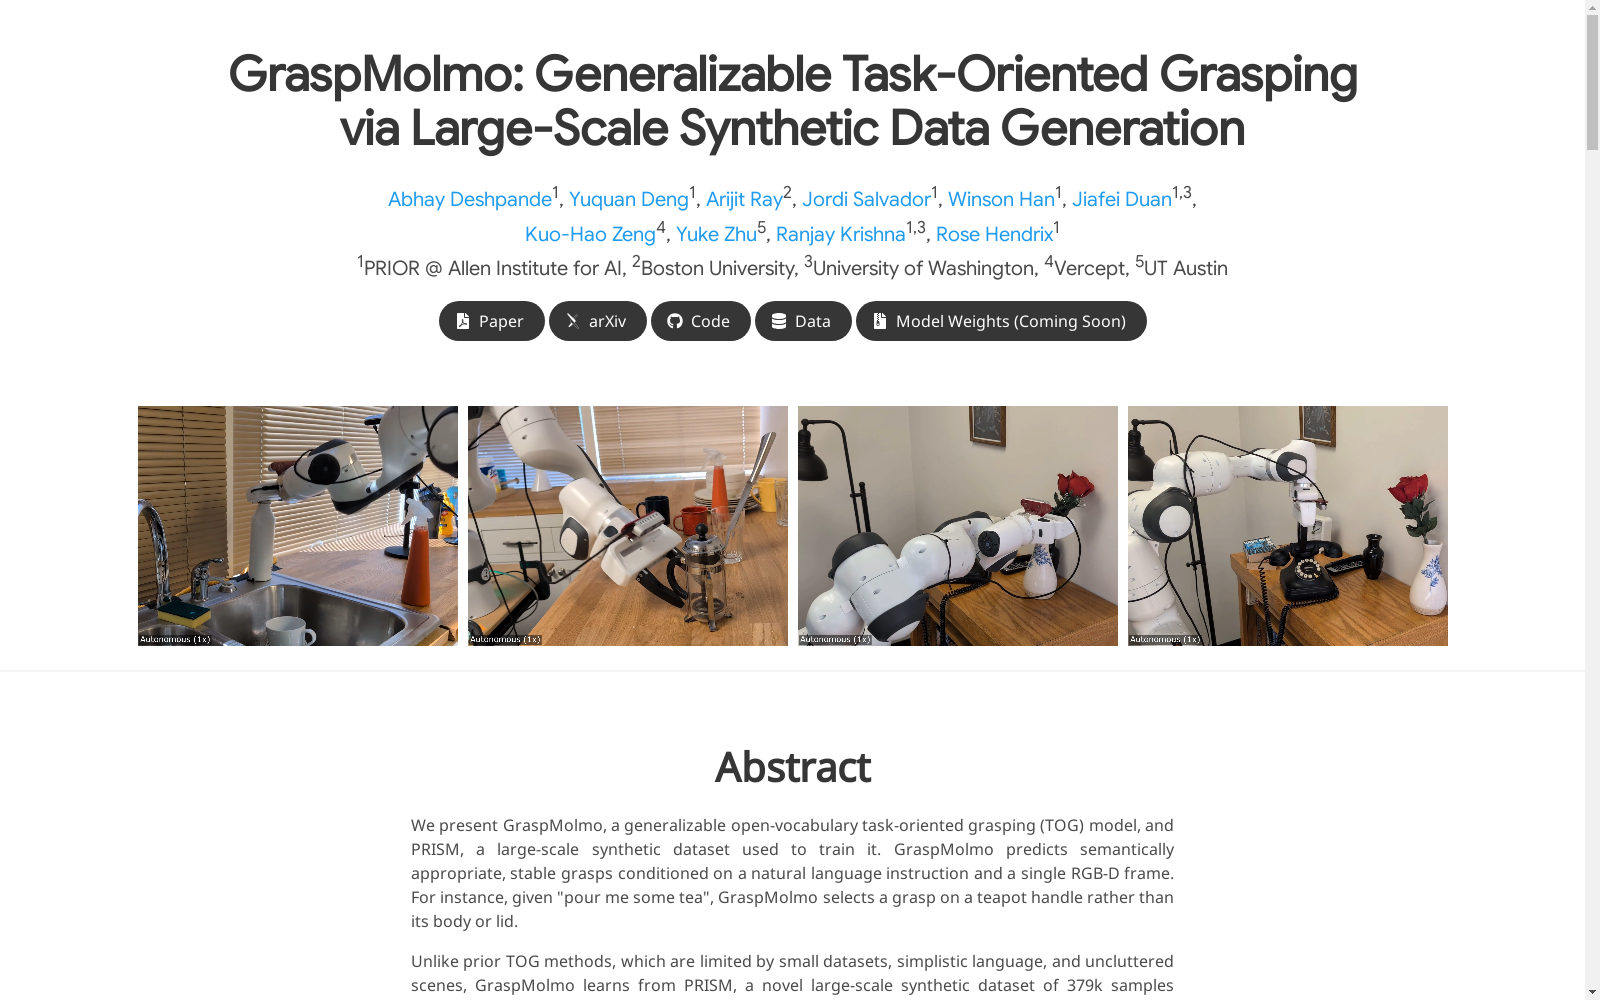
GraspMolmo: Generalizable Task-Oriented Grasping via Large-Scale Synthetic Data Generation
概述
- GraspMolmo是一个通用的开放词汇任务导向抓取模型,能够根据自然语言指令和单帧RGB-D图像预测语义合适且稳定的抓取方式。
- 该模型基于PRISM大规模合成数据集训练,该数据集包含379k样本,涵盖杂乱环境和多样化任务描述。
- 在真实世界评估中,GraspMolmo在复杂任务上的预测成功率达到70%,远超次优方法的35%。
数据集详情
PRISM数据集
- 全称:Purpose-driven Robotic Interaction in Scene Manipulation
- 规模:379k任务-抓取样本
- 组成:
- 使用2365个ShapeNet-Sem对象实例和ACRONYM的稳定抓取数据
- 构建10,000个独特多样化场景
- 每个场景捕获10个视角,每个视角包含多个任务
TaskGrasp-Image
- 来源:从TaskGrasp基准转换而来
- 特点:
- 保留原始TaskGrasp的地面真实标注
- 通过点云配准技术将抓取标注转换到图像坐标系
- 避免融合和分割伪影问题
- 支持RGB输入模型使用
评估结果
性能对比
| 方法 | TaskGrasp-Image | PRISM-Test | PRISM-Real (Prediction) | PRISM-Real (Overall) |
|---|---|---|---|---|
| Random | 54.5% | 29.3% | - | - |
| GraspGPT | 72.3% | 40.0% | 35.1% | 24.0% |
| Molmo | 75.6% | 49.8% | 33.7% | 31.0% |
| GraspMolmo | 76.7% | 62.5% | 70.4% | 61.1% |
真实世界评估场景
- 场景1:法压壶、厨房刀、马克杯
- 场景2:水瓶、水槽、喷雾瓶
- 场景3:书籍、电话、花+花瓶
双手机器抓取扩展
- 通过将双任务分解为两个单臂任务实现
- 示例:"打开水瓶"分解为"提起水瓶"和"拧开瓶盖"
引用
bibtex @misc{deshpande2025graspmolmo, title={GraspMolmo: Generalizable Task-Oriented Grasping via Large-Scale Synthetic Data Generation}, author={Abhay Deshpande and Yuquan Deng and Arijit Ray and Jordi Salvador and Winson Han and Jiafei Duan and Kuo-Hao Zeng and Yuke Zhu and Ranjay Krishna and Rose Hendrix}, year={2025}, eprint={2505.13441}, archivePrefix={arXiv}, primaryClass={cs.RO}, url={https://arxiv.org/abs/2505.13441}, }
- 1GraspMolmo: Generalizable Task-Oriented Grasping via Large-Scale Synthetic Data Generation艾伦人工智能研究所 · 2025年


