
VRUD
收藏资源简介:
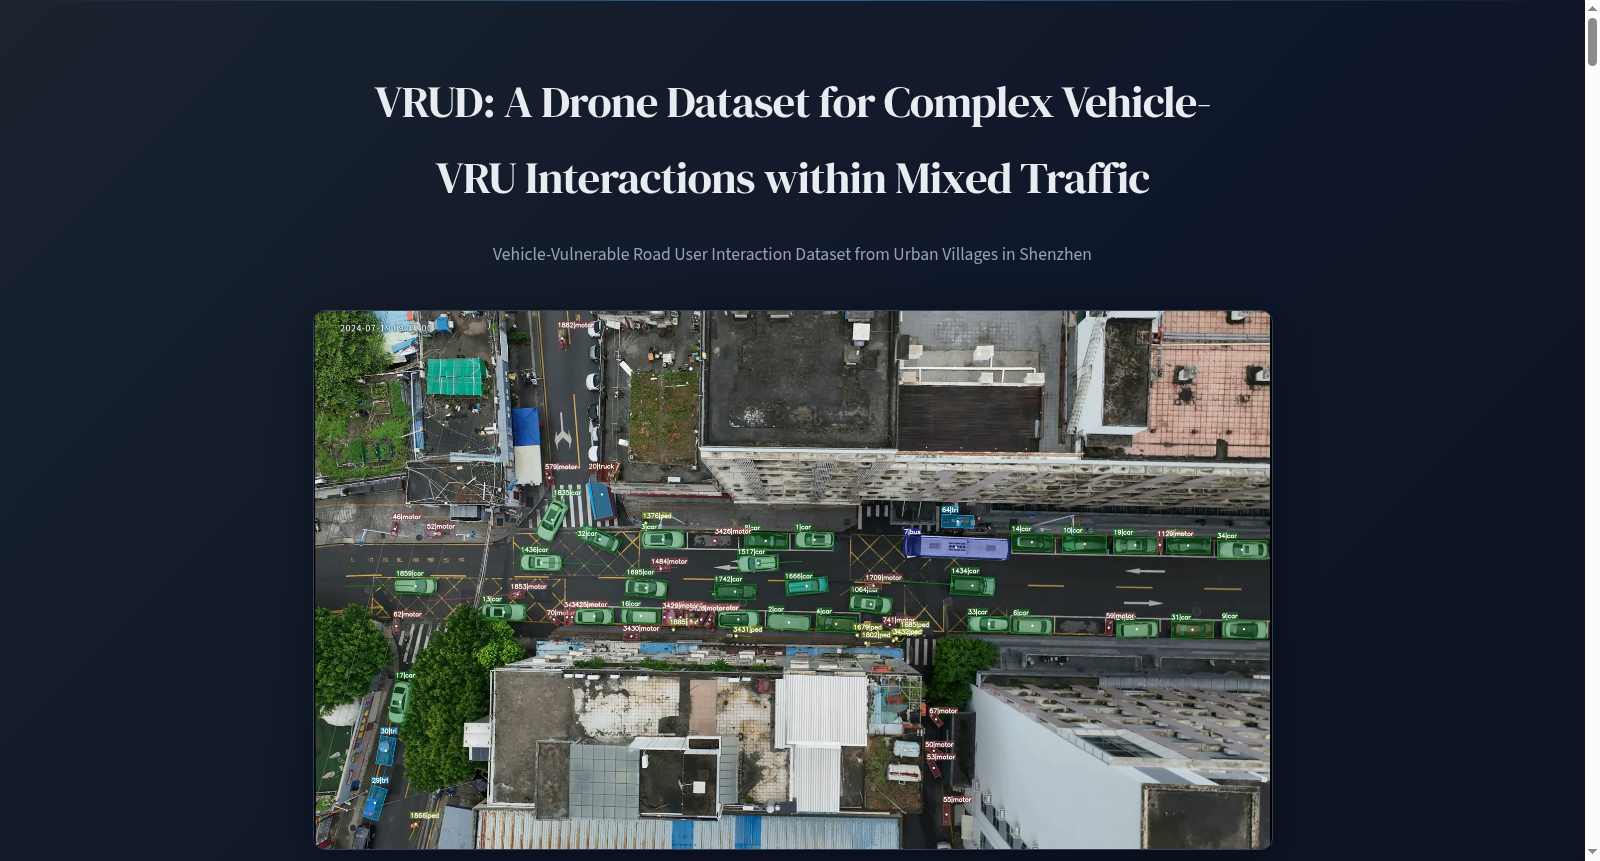
VRUD数据集由吉林大学等机构联合创建,是一个专注于复杂城市混合交通场景中车辆与弱势道路使用者(VRU)交互的无人机采集数据集。该数据集包含4小时4K/30Hz的视频记录,涵盖11,479条VRU轨迹和1,939条车辆轨迹,其中VRU占比高达87%,远超现有基准数据集。数据采集自深圳典型'城中村',具有交通监管松散和极端遮挡等特点,并通过新型向量碰撞时间阈值提取了4,002个多智能体交互场景。该数据集为提升自动驾驶系统在复杂非结构化城市场景中的安全性能提供了宝贵资源,主要应用于轨迹预测、路径规划和社会合规驾驶策略开发等领域。
VRUD Dataset was jointly created by Jilin University and other institutions. It is a drone-captured dataset focusing on the interactions between vehicles and vulnerable road users (VRUs) in complex urban mixed traffic scenarios. The dataset contains 4 hours of 4K/30Hz video recordings, covering 11,479 VRU trajectories and 1,939 vehicle trajectories, with VRUs accounting for as high as 87% of the total, which is far higher than that of existing benchmark datasets. The data was collected in typical "urban villages" in Shenzhen, which feature loose traffic supervision and extreme occlusions. A total of 4,002 multi-agent interaction scenarios were extracted using a novel vector-based collision time threshold method. This dataset provides a valuable resource for improving the safety performance of autonomous driving systems in complex unstructured urban scenarios, and is mainly applied to trajectory prediction, path planning and the development of socially compliant driving strategies and other fields.
VRUD: 无人机数据集用于混合交通中的复杂车辆-弱势道路使用者交互
摘要
为解决L4级自动驾驶在混合交通环境中因弱势道路使用者(VRU)密度高、交互行为不可预测而面临的挑战,本研究提出了一个高效、高精度的无人机数据集构建方法,并建立了车辆-弱势道路使用者交互数据集(VRUD)。该数据集在深圳典型的“城中村”采集,具有交通监管松散和极端遮挡的特点。数据集包含4小时的4K/30Hz录像、11,479条VRU轨迹和1,939条车辆轨迹。VRU在所有交通参与者中占比约87%,远超现有基准。此外,基于新颖的VTTC阈值提取了4,002个多智能体交互场景,并配有标准的OpenDRIVE高精地图。
数据集概览
- 总时长:4小时
- 录像规格:4K/30Hz
- VRU轨迹数:11,479
- 车辆轨迹数:1,939
- 交互场景数:4,002
- VRU占比:87%
采集地点
数据在中国深圳一个城中村内居民区附近的两个不规则交叉口采集。交通参与者高度多样化,包括公交车、网约车、外卖电动自行车和行人。周边环境包括公交站、公寓和小吃街,无交通监控摄像头。
数据验证
使用配备RT惯性导航设备的测试车辆验证数据准确性。通过软目标车辆进行追逐操作,将相对距离和速度与地面真值进行比较。
基于VTTC的交互提取
引入向量碰撞时间(VTTC)作为替代安全度量来量化交互相关性。采用1.53秒的上四分位数(Q3)值作为过滤阈值,以最大化复杂场景的保留并消除非交互噪声。
数据集统计
- 类别分布与平均速度统计:行人和摩托车占主导;摩托车在非结构化环境中表现出较高的交通效率。
- 与现有数据集的比较:
数据集 时长 轨迹数 道路使用者类型 高精地图 采样频率 行为提取 INTERACTION 16.5 h 40054 行人、自行车、汽车 lanelet2 10 Hz 否 InD 10.0 h 13599 行人、自行车、汽车、公交车 lanelet2 25 Hz 否 SIND 7.0 h 13248 汽车、公交车、卡车、自行车、摩托车、三轮车、行人 lanelet2 10 Hz 否 VRUD (本数据集) 4.0 h 12888 汽车、公交车、卡车、自行车、摩托车、三轮车、行人 OpenDRIVE 30 Hz 是
行为特征
自车保持战术速度走廊(17.5–20.0 km/h)以管理潜在冲突。VTTC分布持续聚集在0.7秒左右,作为交互相关性的代理。0.7秒阈值为提取高价值、交互关键样本建立了稳健的定量过滤器。
贡献
- 大规模、高分辨率数据集:专注于混乱的城市环境,具有多样化的VRU类型和独特的混合交通特征。
- 全面的数据处理流程:基于新颖的VTTC阈值,配有OpenDRIVE高精地图的标准化场景库。
- 详细的统计分析:揭示独特的交互模式,以支持下游自动驾驶任务。
数据格式
- 轨迹数据:静态(尺寸、位置、类别、航向)和动态(速度、加速度、偏航率)属性,CSV格式,30 Hz。
- 地图数据:OpenDRIVE高精地图、高分辨率航空底图、校准和转换系数。所有地理信息均已匿名化。
- 交互行为数据:场景索引,包含自车ID、时间窗口和相关交通参与者标识符。
获取数据集
VRUD完全开源。
- 数据集地址:https://zzi4.github.io/VRUD/
- GitHub仓库:https://github.com/zzi4/VRUD
- 1VRUD: A Drone Dataset for Complex Vehicle-VRU Interactions within Mixed Traffic吉林大学·汽车底盘集成与仿生国家重点实验室; DRIVEResearch; 赫瑞瓦特大学工程学院与物理科学学院; 杜伦大学计算机科学系 · 2026年


