
teleop_firearm_manipulation
收藏官方服务:
资源简介:
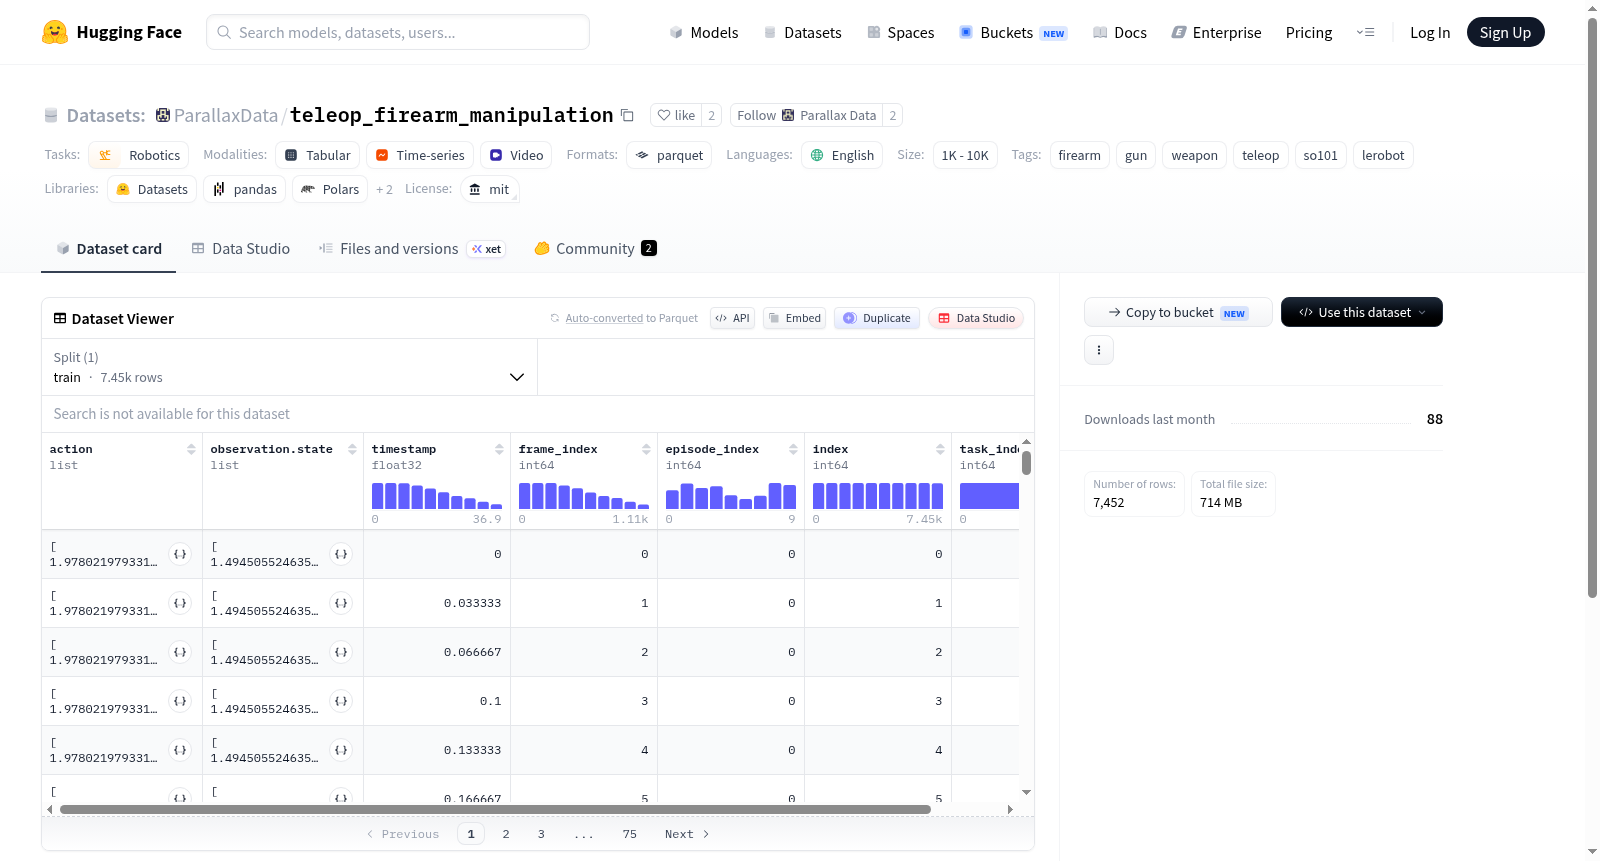
该数据集为远程操作枪械处理数据,使用SO-101平台在多种枪械和环境中收集。数据集旨在展示具身机器人在防御领域的应用,包含通过远程操作方式采集的枪械操作数据。数据覆盖多样化的枪械类型和操作环境,可用于机器人操控、防御技术研究等相关任务。
This dataset contains remote operation firearm handling data, collected using the SO-101 platform across various firearms and environments. The dataset aims to demonstrate the application of embodied robots in the defense domain, including firearm operation data collected via remote operation. The data covers diverse firearm types and operating environments, applicable to research in robot manipulation, defense technology, and related tasks.
创建时间:
2026-09-04
原始信息汇总
数据集概述
本数据集名为Teleoperated Firearm Data,是一个通过遥操作方式采集的 firearms(火器)操控数据集。
技术背景
- 使用 SO-101 机器人平台进行数据采集
- 数据来源于对多种火器和环境的遥操作过程
应用领域
- 展示了具身机器人在国防领域的应用潜力
内容与范围
- 数据采集涵盖多种不同的火器(firearms)和环境(environments)
- 主要用于火器操控(firearm weapons handling)相关任务
许可证与语言
- 许可证:MIT License(MIT许可)
- 语言:英语(English)
标签
- 火器、枪支、武器、遥操作、SO101
该数据集反映了具身机器人技术在国防与安全领域的具体应用案例,通过遥操作方式收集机器人操作火器的行为数据。
搜集汇总
数据集介绍
构建方式
在具身智能与机器人遥操作研究不断向国防安全等高风险场景渗透的背景下,该数据集依托SO-101遥操作平台,在多样化枪械类型与异构环境中系统采集武器操作数据。采集过程中,操作者通过主从遥操作机制驱动机械臂完成对枪械的抓取、姿态调整与功能操控等任务,所有动作轨迹与多模态感知信息均被同步记录并整理为标准化数据格式,最终以Parquet文件组织为训练集,形成可供机器人学习算法直接调用的结构化语料。
特点
该数据集的核心特征在于其聚焦于枪械操作这一特殊且敏感的应用域,涵盖多种枪械模型与复杂环境条件,体现出显著的场景多样性与任务异构性。数据以遥操作方式生成,天然包含人类操作意图与机器人执行状态之间的映射关系,为模仿学习与策略泛化研究提供了真实且具有挑战性的基准。其标注体系紧贴机器人操作任务需求,兼顾了动作序列的时序连贯性与环境交互的物理真实性。
使用方法
研究者可通过HuggingFace平台直接加载该数据集,利用内置的可视化工具对遥操作轨迹进行回放与定性分析。在模型训练阶段,可将Parquet格式的数据流接入模仿学习或强化学习框架,以动作序列与感知输入为条件训练机器人策略。该数据集亦适用于跨域泛化评估与安全关键场景下的鲁棒性测试,为国防机器人领域的算法验证提供可复现的数据基础。
背景与挑战
背景概述
在具身智能与机器人操作研究不断向真实世界复杂任务拓展的进程中,面向危险物品与高风险场景的遥操作数据需求日益凸显。teleop_firearm_manipulation数据集由ParallaxData团队于2024年前后构建,依托SO-101遥操作平台,在多样化枪械类型与环境中采集武器操作数据,旨在探索具身机器人在国防与公共安全领域的应用潜力。该数据集将机器人学习从常规抓取与导航任务延伸至枪械操控这一敏感且高风险的领域,为遥操作策略学习、精细运动控制及人机协同研究提供了稀缺的真实交互样本,对推动机器人在安防、排爆及国防场景中的自主作业能力具有潜在影响。
当前挑战
该数据集所应对的领域问题在于,枪械操作要求极高的动作精度、严格的安全约束以及对外界环境变化的鲁棒适应能力,传统机器人学习方法难以直接迁移至此类高风险任务。构建过程中面临多重挑战:枪械种类与形态的多样性增加了数据采集的一致性与标注难度;真实射击场或模拟环境下的遥操作受到安全法规与伦理审查的严格限制,导致数据规模与场景覆盖范围受限;SO-101平台在力反馈与精细操控方面的性能边界亦影响操作数据的丰富度与可重复性。上述因素共同构成该数据集在可用性、泛化性与安全性方面的核心挑战。
常用场景
经典使用场景
在具身智能与机器人操作学习领域,遥操作数据集常被用于训练机械臂完成精细且高风险的操作任务。teleop_firearm_manipulation数据集依托SO-101遥操作平台,采集了多样化的枪械操作数据,其最经典的使用场景是构建模仿学习与强化学习模型,使机器人能够习得抓取、举持、瞄准等武器处理动作。该数据集涵盖不同枪械类型与环境条件,为机器人操作策略的泛化性研究提供了标准化的数据基础,尤其适用于端到端视觉-运动控制策略的训练与评估。
衍生相关工作
该数据集衍生了一系列与具身机器人操作相关的研究工作。基于SO-101平台与LeRobot框架,后续研究多聚焦于跨物体泛化、多模态感知融合以及安全约束下的策略学习。部分工作利用该数据集探索仿真到现实的迁移方法,以降低真实枪械操作的数据采集成本;另一些工作则将其作为基准,评估不同模仿学习算法在危险物品操作任务中的鲁棒性。这些衍生研究进一步丰富了机器人操作在国防安全领域的学术生态。
数据集最近研究
最新研究方向
在具身智能与国防安全交叉领域,基于遥操作 firearms 数据集的机器人武器操控研究正成为前沿焦点。该数据集依托 SO-101 平台,在多样化枪械与真实环境中采集遥操作数据,为防御场景下的精细操作提供了稀缺的实证基础。当前研究致力于利用此类数据训练机器人实现安全、合规的武器处理技能,并探索人机协同防御任务中的动态决策与物理交互。这一方向不仅推动了机器人学习在敏感领域的应用边界,也引发了关于自主武器系统伦理与监管的广泛讨论,对国防科技发展和国际安全规范具有深远影响。
以上内容由遇见数据集搜集并总结生成
相关数据集

暂无相关数据集


