
遇见数据集

Forward_Looking_Under_Water_Mines_And_Debris_Sonar_dataset

收藏
github2026-07-31 更新2026-08-02 收录
官方服务:

资源简介:

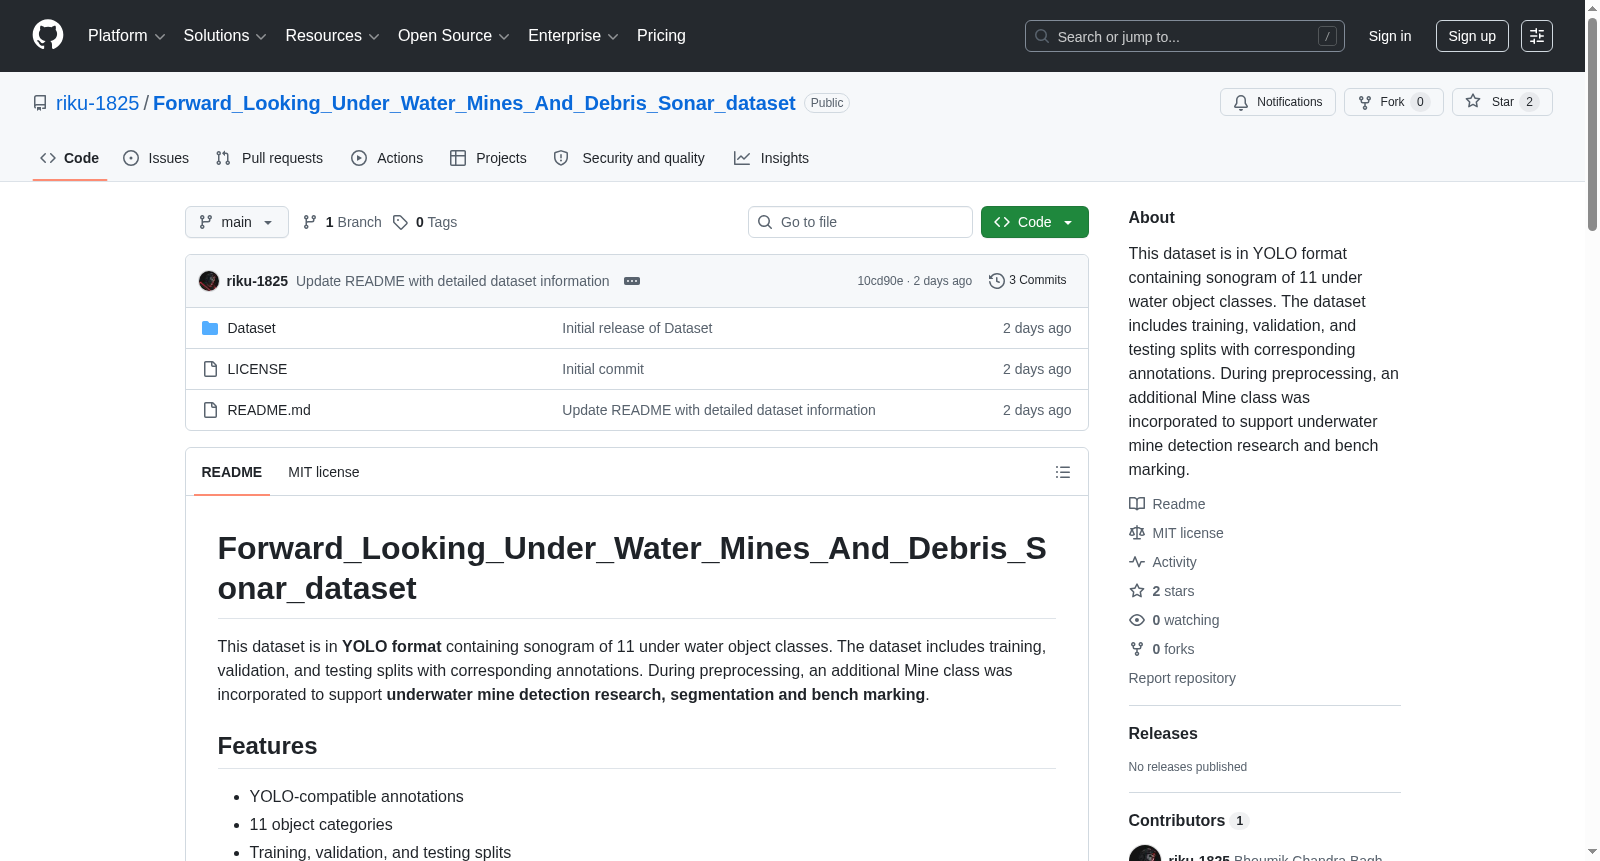
该数据集采用YOLO格式,包含11类水下物体的声纳图像。数据集包括训练集、验证集和测试集,并带有相应的标注。在预处理过程中,额外加入了水雷类别,以支持水下水雷检测研究和基准测试。

This dataset is in YOLO format, containing sonar images of 11 categories of underwater objects. It includes training, validation, and test sets with corresponding annotations. During the preprocessing stage, an additional mine category was added to support underwater mine detection research and benchmarking.

创建时间:
2026-07-31
原始信息汇总

数据集概述

该数据集为前视声呐水下目标检测数据集,采用 YOLO格式,包含11类水下物体的声呐图像,并划分了训练集、验证集和测试集。数据预处理阶段新增了“水雷”类别,以支持水下雷探测研究、分割和基准测试。

主要特点

  • 兼容YOLO格式的标注文件
  • 包含11个目标类别
  • 提供训练、验证和测试集划分
  • 可直接用于Ultralytics YOLO及其他目标检测框架
  • 适用于水下机器人、自主水下航行器(AUV)和海洋感知研究

数据集结构

text Sonar_Dataset/ ├── images/ │ ├── train/ │ ├── val/ │ └── test/ │ ├── labels/ │ ├── train/ │ ├── val/ │ └── test/ │ └── data.yaml

目标类别

ID 类别名称
0 Mine(水雷)
1 Can(罐子)
2 Bottle(瓶子)
3 Drink Carton(饮料盒)
4 Chain(链条)
5 Propeller(螺旋桨)
6 Tire(轮胎)
7 Hook(钩子)
8 Valve(阀门)
9 Shampoo Bottle(洗发水瓶)
10 Standing Bottle(立式瓶子)

标注格式

每个标签文件遵循YOLO格式:

text class_id x_center y_center width height

所有坐标均相对于图像尺寸进行归一化。

适用框架

该数据集可用于以下框架:

  • Ultralytics YOLO(v8、v9、v10、v11)
  • RT-DETR
  • Faster R-CNN
  • Detectron2
  • MMDetection
  • 其他支持YOLO标注的目标检测框架

应用领域

  • 水下目标检测
  • 水下雷探测
  • 声呐图像分析
  • 深度学习研究

Kaggle平台版本

完整数据集也发布在Kaggle上,名为“Forward-Looking Sonar Object Detection Dataset”,可通过链接访问:https://www.kaggle.com/datasets/bhoumikchandrabagh/forward-looking-sonar-object-detection-dataset

引用信息

若在研究中使用该数据集,建议引用:

  • 本GitHub仓库
  • 对应的Kaggle数据集
  • 声呐图像原始来源的数据集/出版物(如适用)

参考来源

该数据集参考了以下资源:

  • Marine Debris FLS数据集:https://github.com/mvaldenegro/marine-debris-fls-datasets
  • Mine Sonar Images数据集:https://universe.roboflow.com/phan-quang-tuan/mine_sonar_images/dataset/1

许可证

使用数据集前请查阅仓库的许可证信息。
搜集汇总
数据集介绍
Forward_Looking_Under_Water_Mines_And_Debris_Sonar_dataset 数据集图片
构建方式
该数据集源于对前视声呐成像技术的深入应用,旨在为水下目标识别领域提供标准化资源。其构建过程基于公开的海洋碎屑与前视声呐图像库,并整合了水雷声呐图像数据,通过精细的标注流程,形成了涵盖11类水下物体的标注集。数据采用YOLO格式组织,图像与标签文件按训练、验证和测试分割存放,并附有data.yaml配置文件,以确保与主流检测框架无缝对接。
特点
此数据集的核心优势在于其多类别覆盖与即用性。它囊括了水雷、易拉罐、瓶类、链条、螺旋桨、轮胎等十一类常见水下目标,其中特别增设了水雷类别,以强化对水雷探测研究的支撑。所有标注均采用归一化坐标,符合YOLO系列及多种检测框架的要求,无需额外转换。数据划分明确,便于进行模型训练、验证与性能评估,适用于水下机器人、自主水下航行器及海洋感知等前沿研究。
使用方法
使用者可直接将该数据集引入基于Ultralytics YOLO(v8至v11)、RT-DETR、Faster R-CNN、Detectron2或MMDetection等框架的目标检测流程中。通过加载data.yaml文件,即可获取类别信息与数据路径,实现训练与推理。此外,完整数据集亦发布在Kaggle平台,便于快速获取与协作。在研究或应用中,请遵循仓库许可证并引用相关来源,以尊重数据提供者的贡献。
背景与挑战
背景概述
水下目标探测作为海洋工程与国防安全的关键技术,长期受制于复杂声学环境下目标识别的准确性。为攻克这一难题,该数据集由研究人员整合多源声呐图像,于近期构建完成,并采用YOLO格式,涵盖11类水下物体,包括水雷、罐体、链环等常见目标。其核心研究问题聚焦于提升自主水下航行器(AUV)在浑浊水域中的实时感知能力,尤其针对水雷检测与海洋垃圾识别。通过提供标准化的训练、验证与测试划分,该数据集为深度学习模型提供了统一的基准,促进了水下机器人、声呐图像分析及海洋感知领域的发展,成为相关研究的重要参考资源。
当前挑战
该数据集的构建与应用面临多重挑战。领域层面,水下声呐图像固有的低分辨率、强噪声与目标形变问题,使得特征提取极其困难,且水雷与杂物在声学特征上高度相似,易造成误判,对检测算法的鲁棒性提出严苛要求。构建过程中,整合多来源数据需处理标注格式不一致、类别界定模糊等难题,例如对‘站立瓶’与‘瓶’的区分。此外,扩充‘水雷’类别时,需克服真实样本稀缺的局限,依赖合成或迁移学习策略,但可能引入域偏移。数据集的规模与场景多样性亦受限,从实验室环境到实际海洋部署的泛化能力尚待验证,这为后续研究留下了广阔空间。
常用场景
经典使用场景
该数据集以YOLO格式封装了11类水下目标的声呐图像,适用于前视声呐(FLS)目标检测与识别任务。其经典的学术使用场景包括训练和评估基于深度学习的物体检测模型,如Ultralytics YOLO系列、RT-DETR、Faster R-CNN等,可无缝集成于主流检测框架。数据集预划分了训练、验证、测试集,并附有标注和配置文件,支持端到端的模型开发与基准测试。尤其在复杂水下环境中,通过声呐图像实现目标检测是机器人感知与自主导航的关键环节,该数据集为模型性能的量化比较和算法迭代提供了标准化的数据基础。
实际应用
在实际应用中,该数据集助力于自主水下航行器(AUVs)和遥控潜水器(ROVs)的智能感知系统,使其能自动探测和分类海底水雷、沉船碎片、废弃渔网等物体,对航道疏浚、港口安全监测及海洋环境保护具有重要意义。在海洋工程领域,它可用于管道巡检中的障碍物识别,以及水下考古中对历史遗物的发现。此外,数据集的跨框架兼容性允许其直接部署于工业级检测平台,支持实时或近实时的水下目标定位,为海洋资源勘探和生态监测提供了高效的技术方案。
衍生相关工作
该数据集衍生了一系列基于声呐图像的目标检测与分割研究,推动了专门针对低分辨率、高噪声声呐数据的模型优化。相关经典工作包括利用迁移学习和数据增强技术提升小目标检测性能,以及结合注意力机制和特征金字塔网络来增强复杂背景下的目标辨识。此外,研究者基于此构建了多模态融合系统,将声呐与光学图像结合以提升识别准确率。该数据集还与Marine Debris FLS数据集和Mine Sonar Images数据集关联,催生了跨数据集泛化能力的评估,并促进了面向海洋清理机器人的算法开发,为水下智能感知的持续演进提供了坚实的基准。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

