COLE-Ricoh/ToF-360
收藏资源简介:
ToF-360数据集由包含实例级语义和房间布局注释的球形RGB-D图像组成,包含4个独特的场景。数据集包含179个等距圆柱投影的RGB图像及其对应的深度、表面法线、XYZ图像和HHA图像,这些图像被标记了建筑定义的对象类别和基于图像的布局边界(天花板-墙,墙-地板)。数据集支持基于单次重建的场景理解任务,无需在室内空间中进行全局对齐。数据集的各种模态包括RGB图像、曼哈顿对齐的RGB图像、深度图像、XYZ图像、法线图像和HHA图像,每种模态都有详细的存储格式和预处理方法。数据集还提供了注释和房间布局注释,使用了COCO Annotator和PanoAnnotator工具进行标注。
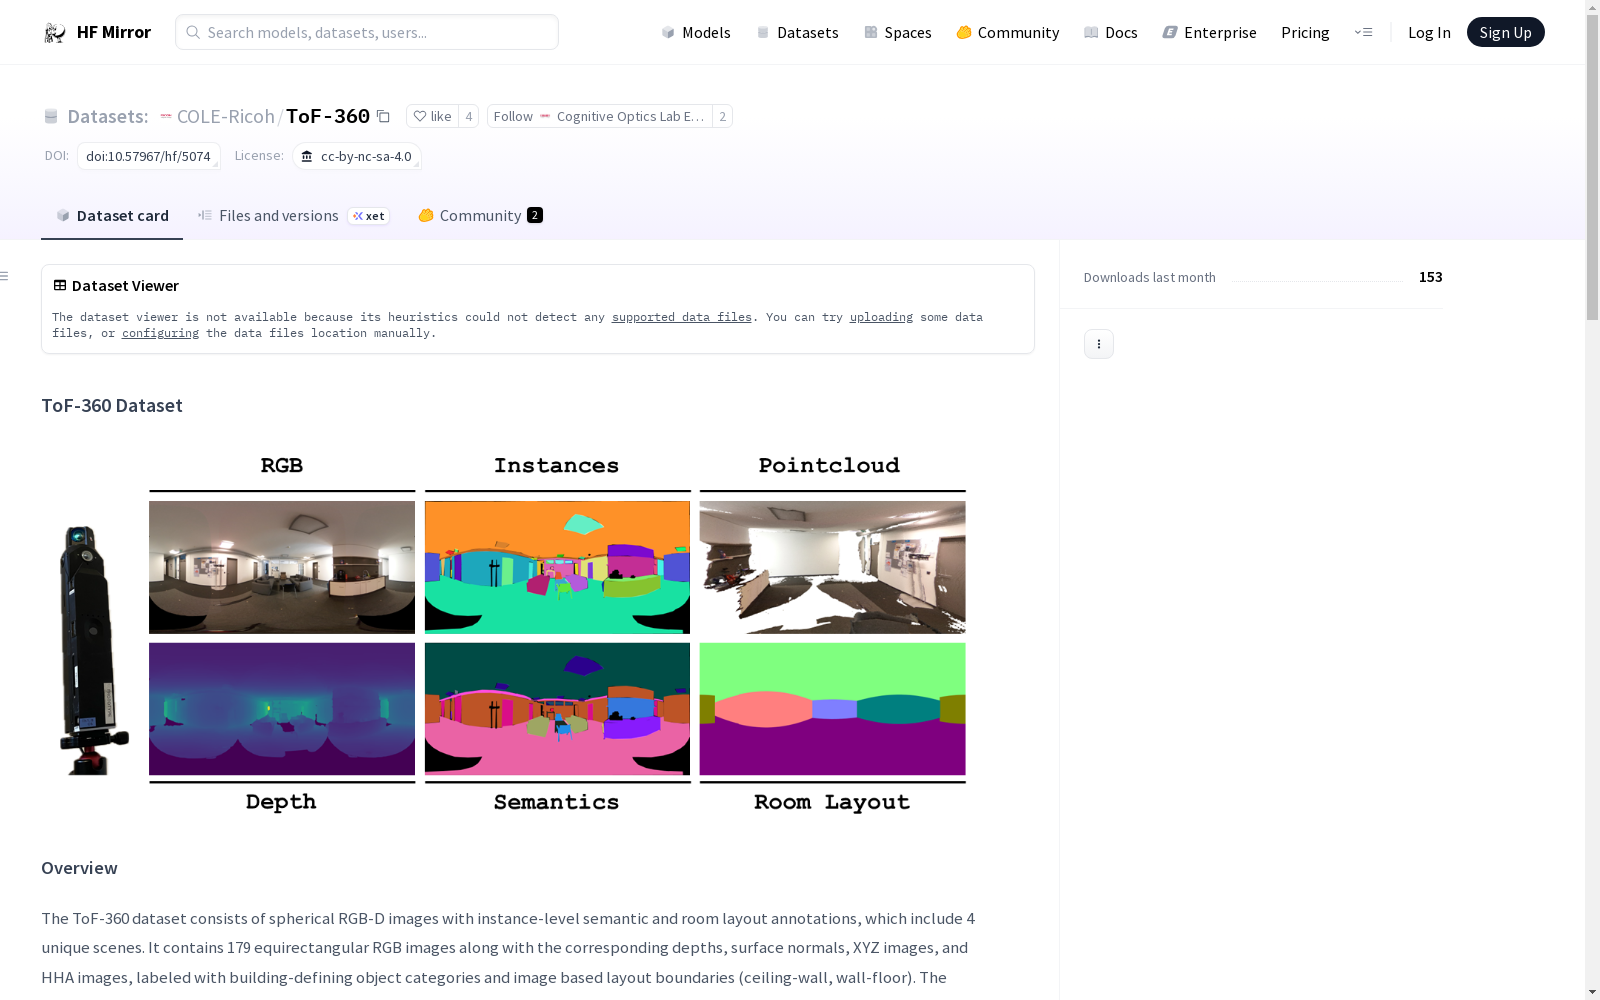
The ToF-360 dataset consists of spherical RGB-D images with instance-level semantic and room layout annotations, which include 4 unique scenes. It contains 179 equirectangular RGB images along with the corresponding depths, surface normals, XYZ images, and HHA images, labeled with building-defining object categories and image based layout boundaries (ceiling-wall, wall-floor). The dataset enables development of scene understanding tasks based on single-shot reconstruction without the need for global alignment in indoor spaces. The dataset modalities include RGB images, Manhattan aligned RGB images, depth images, XYZ images, normal images, and HHA images, each with detailed storage formats and preprocessing methods. The dataset also provides annotations and room layout annotations, using COCO Annotator and PanoAnnotator tools for labeling.
ToF-360 数据集
概述
ToF-360 数据集包含具有实例级语义和房间布局注释的球形 RGB-D 图像,涵盖 4 个独特的场景。该数据集包含 179 张等距柱状 RGB 图像及其对应的深度、表面法线、XYZ 图像和 HHA 图像,标记了建筑定义对象类别和基于图像的布局边界(天花板-墙、墙-地板)。该数据集支持基于单次重建的场景理解任务,无需室内空间的全局对齐。
数据集模态
每个场景在数据集中都有自己的文件夹。每个区域的模态都包含在该文件夹中,格式为 <场景>/<模态>。
RGB 图像:
RGB 图像包含等距柱状的 24 位彩色图像,由传感器拍摄的原始双鱼眼图像转换而来。
曼哈顿对齐的 RGB 图像:
我们遵循 [LGT-Net] 提出的预处理代码创建曼哈顿对齐的 RGB 图像。数据集的示例代码位于 assets/preprocessing/align_manhattan.py。
深度图像:
深度图像存储为 16 位灰度 PNG 图像,最大深度为 128 米,灵敏度为 1/512 米。缺失值用 0 表示。注意,深度定义为从相机点中心到全景图中的点的距离。
XYZ 图像:
XYZ 图像保存为 NumPy 的 .npy 二进制文件格式,包含空间中像素对齐的数据点集,灵敏度为毫米。其大小必须为 (高度, 宽度, 3[xyz])。
法线图像:
法线是每通道表面法线图像,以 127.5 为中心。法线向量保存为 24 位 RGB PNG 图像,其中红色表示水平值(越红向右),绿色表示垂直值(越绿向下),蓝色表示朝向相机。法线是通过 Open3D 中的 法线估计函数 计算的。从 3D 创建法线图像的工具位于 assets/preprocessing/depth2normal.py。
HHA 图像:
HHA 图像包含水平视差、离地高度和与重力角度的信息。我们遵循 Depth2HHA-python 创建它。代码位于 assets/preprocessing/getHHA.py。
注释:
我们使用 COCO Annotator 对 RGB 数据进行标注。我们遵循为 RGB-D 和点云数据开发的 基于本体的注释指南。<场景>/注释 包含 json 格式的文件,<场景>/语义 和 <场景>/实例 包含保存为 .npy 二进制文件的图像类标注数据。
房间布局注释:
房间布局注释以与 PanoAnnotator 相同的 json 格式存储。有关更多详细信息,请参阅该仓库。