articulated-wardrobes
收藏资源简介:
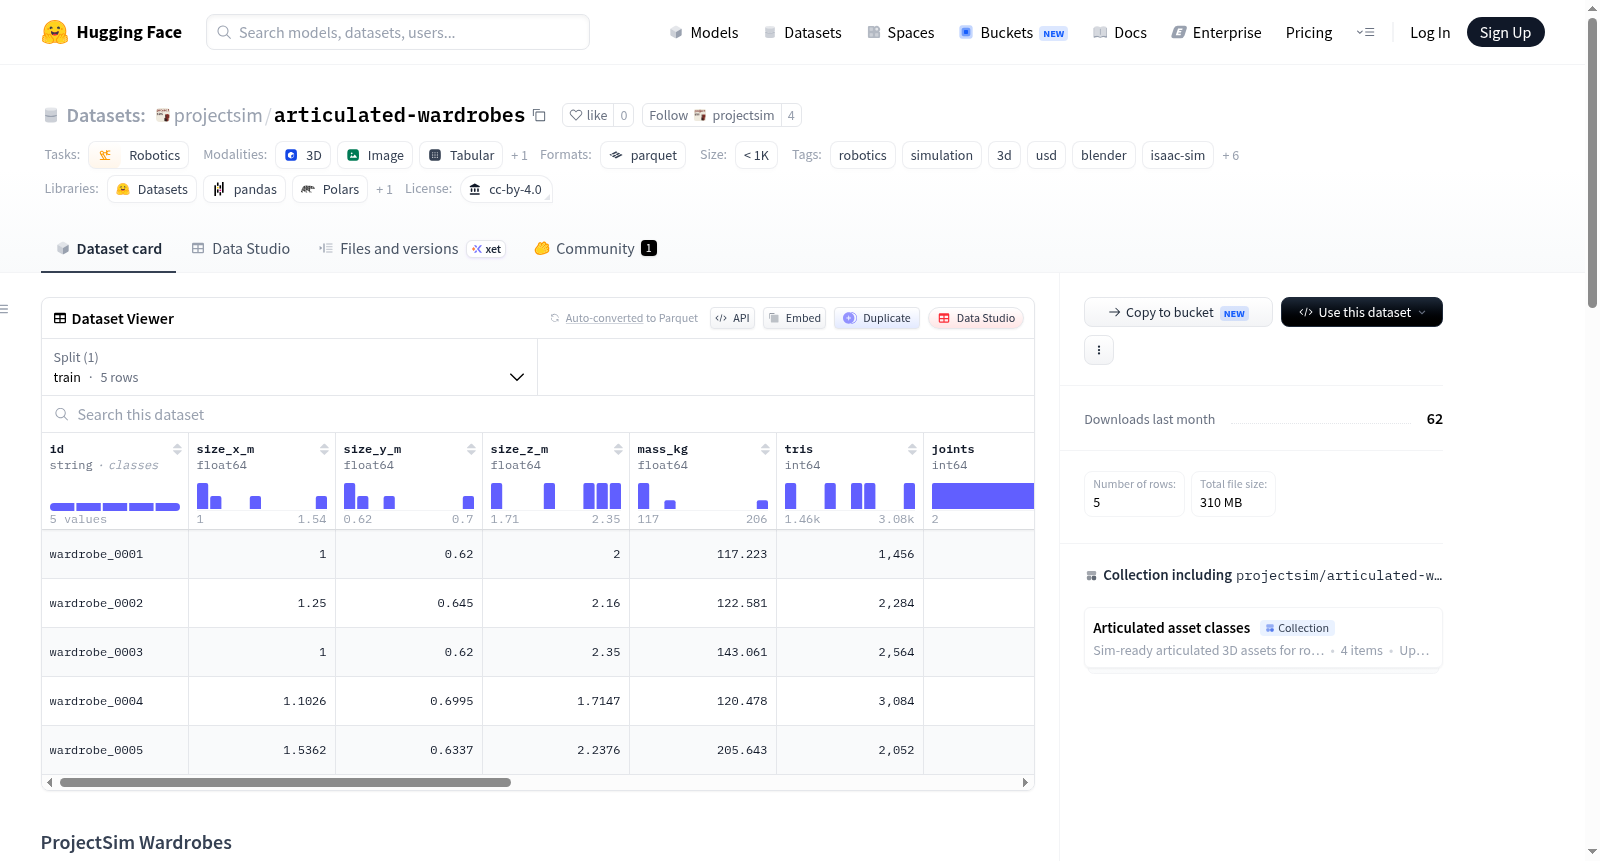
ProjectSim Wardrobes 是由 Kaedim 的 ProjectSim 项目创建的一个面向机器人学习的模拟就绪3D资产数据集。该数据集包含5个带铰链门的衣柜模型,每个模型均具备倒角边缘、真实铰链限制、简化坐标关节、基于精确网格积分的每连杆质量和惯性、按区域物理材质、4K AI纹理以及MuJoCo认证的关节。所有资产均以 Blender (.blend) 和 USD (.usda) 格式提供,其中 USD 格式包含可直接播放的场景文件(含 PhysicsScene 和地面平面)。每个资产目录下还包含 manifest.json(记录尺寸、质量、三角面数、关节限制等)和 512px 渲染缩略图。数据集适用于机器人模拟、数字孪生、仿真环境构建等任务,可无缝集成到 Blender、Isaac Sim 或其他支持 USD 的应用程序中。许可证为 CC-BY-4.0。
ProjectSim Wardrobes is a simulation-ready 3D asset dataset for robotic learning, created by Kaedims ProjectSim project. It contains 5 wardrobe models with hinged doors, each featuring chamfered edges, realistic hinge limits, simplified coordinate joints, per-link mass and inertia based on exact mesh integration, per-region physical materials, 4K AI textures, and MuJoCo-verified joints. All assets are provided in Blender (.blend) and USD (.usda) formats, with the USD format including playable scene files (containing PhysicsScene and ground plane). Each asset directory also includes manifest.json (recording dimensions, mass, triangle count, joint limits, etc.) and a 512px rendered thumbnail. The dataset is suitable for tasks such as robot simulation, digital twins, and simulation environment construction, and can be seamlessly integrated into Blender, Isaac Sim, or other USD-compatible applications. License: CC-BY-4.0.
数据集概述
- 名称: ProjectSim Wardrobes
- 提供方: ProjectSim by Kaedim
- 许可证: CC-BY-4.0
- 类别: 机器人学(robotics)
- 规模: 小于1K个样本(n<1K)
- 标签: 仿真、3D、USD、Blender、Isaac Sim、铰接物体、合成数据、数字孪生等
- 数据文件: index.parquet(默认配置)
资产详情
该数据集包含5个带铰链门的衣柜3D资产,每个资产均具备:
- 铰接结构: 带真实铰链限位的门,采用减坐标铰接,每连杆具有精确的网格积分质量与惯性
- 物理材质: 分区域物理材质,含4K AI纹理
- 关节认证: 通过MuJoCo认证的关节
- 尺寸与质量:
| ID | 尺寸(米) | 质量(千克) | 关节数 |
|---|---|---|---|
| wardrobe_0001 | 1.00 × 0.62 × 2.00 | 117.2 | 2 |
| wardrobe_0002 | 1.25 × 0.65 × 2.16 | 122.6 | 2 |
| wardrobe_0003 | 1.00 × 0.62 × 2.35 | 143.1 | 2 |
| wardrobe_0004 | 1.10 × 0.70 × 1.71 | 120.5 | 2 |
| wardrobe_0005 | 1.54 × 0.63 × 2.24 | 205.6 | 2 |
文件结构
每个资产(以wardrobes/<id>/目录组织)包含:
<id>.blend: Blender文件(纹理已打包)<id>_usd.zip: USD资源包(含.usda文件、纹理文件夹及可播放的*_scene.usda场景)manifest.json: 包含尺寸、质量、三角面数、每关节限位及单位、来源信息thumb.png: 512像素渲染预览图
使用方式
- Blender: 可直接下载
.blend文件打开使用 - Isaac Sim / USD应用: 解压
*_usd.zip后打开*_scene.usda并点击播放(自带物理场景和地面);裸<id>.usda适用于自定义场景的引用(Z轴向上,单位为米)
关联资源
- 相关数据集系列:铰接箱子(articulated-boxes)、铰接桌子(articulated-desks)、物流笼(logistics-cages)等
- 在线试用:可通过ProjectSim的交互式实验室(procedural-lab)在浏览器中体验
- 官方网站:https://www.projectsim.ai