
CTMD
收藏官方服务:
资源简介:
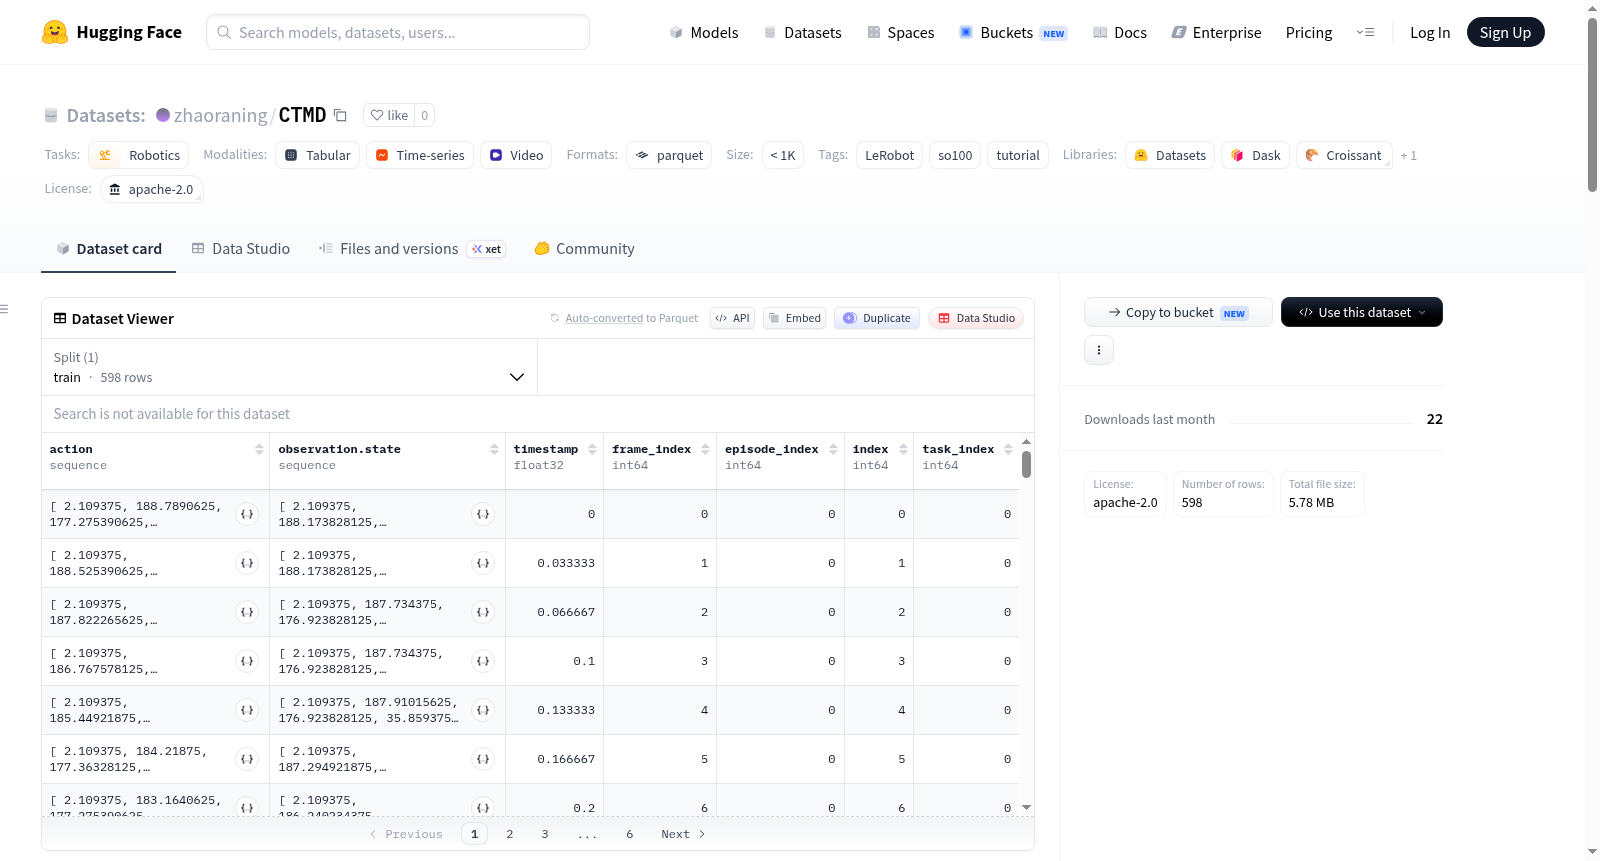
该数据集使用LeRobot创建,适用于机器人学习任务。数据集包含2个episodes,598帧,1个任务和2个视频。数据特征包括动作(6个自由度)、观察状态(6个自由度)、笔记本电脑图像(480x640x1)、时间戳、帧索引、episode索引、索引和任务索引。数据以parquet格式存储,视频以mp4格式存储,帧率为30fps。
This dataset was developed using LeRobot and is designed for robotic learning tasks. It comprises 2 episodes, 598 frames, 1 task, and 2 videos. The dataset features include actions (6 degrees of freedom), observation states (6 degrees of freedom), laptop images (480×640×1), timestamps, frame indices, episode indices, and task indices. The tabular data is stored in Parquet format, while the videos are stored in MP4 format at a frame rate of 30 fps.
提供机构:
zhaoraning创建时间:
2025-05-14
搜集汇总
数据集介绍
构建方式
在机器人学习领域,高质量的数据集是推动算法发展的基石。CTMD数据集基于LeRobot框架构建,专注于so100型机器人的操作任务。该数据集通过采集机器人执行单一任务时的完整轨迹,以2个episode、总计598帧的规模形成初始版本。数据以Parquet格式存储,并同步记录高帧率视频,确保动作序列与视觉观测的精准对齐。每个episode的action与observation.state均包含6维浮点向量,对应机器人关节角度与夹爪状态,从而构建起从感知到控制的闭环数据流。
使用方法
使用CTMD数据集时,开发者可借助LeRobot库直接加载Parquet与视频文件。通过读取meta/info.json中的元数据,可便捷划分训练集(当前默认全部为训练数据),并依据episode_index与frame_index索引抽取特定轨迹。action与observation.state的6维向量可直接用于模仿学习或强化学习的策略训练,而observation.images.laptop字段则提供视觉输入,支持端到端模型的开发。数据集预定义的分块存储结构(chunks)便于大规模数据的高效流式处理,适配分布式训练场景。
背景与挑战
背景概述
CTMD数据集由Hugging Face社区基于LeRobot框架创建,旨在为机器人学习领域提供标准化的数据资源。该数据集聚焦于SO100型机器人手臂的操作任务,记录了包括关节角度、末端执行器状态及视觉观测在内的多模态数据,采样频率达30帧/秒。其核心研究问题在于推动模仿学习与行为克隆算法在真实机器人平台上的应用,通过结构化的轨迹数据(如动作序列与状态变化)为模型训练提供基础。尽管数据集规模尚小(仅含2个片段、598帧),但其开源许可(Apache-2.0)与统一格式(Parquet+视频)为后续扩展与社区协作奠定了重要基础,尤其对低成本机器人平台的数据标准化具有示范意义。
当前挑战
CTMD数据集当前面临的主要挑战包括:首先,在领域问题层面,机器人操作任务的高维连续控制与动态环境适应性仍是核心难点,数据集仅包含单一任务(如抓取)的有限轨迹,难以覆盖复杂场景的泛化需求。其次,构建过程中,数据采集依赖人工示教与遥操作,效率低下且易受噪声干扰,例如视频压缩(H.264)可能引入视觉信息损失。此外,多模态数据(如6维动作与640×480图像)的时空对齐精度需严格保证,而当前仅30帧的采样率可能遗漏关键状态变化。最后,数据集规模过小(2个片段)导致模型易过拟合,缺乏对长程任务或人机交互场景的支撑能力,亟需通过规模化采集与数据增强策略突破瓶颈。
常用场景
经典使用场景
CTMD数据集是面向机器人操作学习领域的高质量示范数据集,其典型应用场景聚焦于双臂协同操作任务的模仿学习。该数据集基于SO100机器人平台采集,包含精准的6维关节动作序列与对应的高清视觉观测信息,为从人类示范中提取灵巧操作策略提供了标准化训练素材。研究者可借助此数据,通过行为克隆或逆强化学习方法,使机器人学会如抓取、装配等精细操作技能,从而在实验室环境中复现并验证模仿学习算法的有效性。
解决学术问题
该数据集核心解决了机器人操作学习中“数据稀缺与多样性不足”的学术瓶颈。传统方法依赖专家手工编程或昂贵仿真环境,而CTMD提供了真实物理世界的示范轨迹,使研究者得以探索小样本学习、跨任务泛化等前沿问题。其意义在于推动了从单一任务演示到多模态感知-动作联合建模的范式转变,为验证状态表示学习、时序对齐等算法提供了基准,显著降低了机器人技能迁移研究的门槛。
实际应用
在实际部署中,CTMD可服务于柔性制造、医疗辅助等场景的机器人快速编程需求。例如,通过该数据集训练的模型能使SO100机器人自主完成电子产品元件插装或实验室精密移液操作。其结构化数据格式(含动作、状态、视频流)支持在LeRobot框架下直接进行模型微调,加速了从仿真验证到实体机器人部署的转化周期,为工业自动化中的少样本技能适配提供了可行性方案。
数据集最近研究
最新研究方向
CTMD数据集聚焦于低成本机器人平台SO100的遥操作数据采集与模仿学习研究,代表了开源机器人社区在硬件民主化与数据标准化方面的重要探索。该数据集仅包含2个演示片段,但通过LeRobot框架提供了完整的动作-状态-视觉观测多模态记录,其紧凑结构为研究小样本模仿学习、跨平台策略迁移及真实世界机器人数据高效利用提供了基准。当前前沿方向包括:利用此类低成本平台进行家庭服务机器人的技能泛化、基于视频预训练模型的视觉运动策略开发,以及通过数据增强或域随机化克服小规模数据集过拟合问题。CTMD的出现呼应了机器人领域从专用硬件向通用学习范式的转变,推动了可复现研究与开源生态的建设。
以上内容由遇见数据集搜集并总结生成


