
EmbodiedCity/ActiveFly-Bench
收藏原始信息汇总
数据集名称
- ActiveFly-Bench
基本信息
- 所属组织:EmbodiedCity
- 数据集大小:100K - 1M 样本
- 许可协议:CC-BY-4.0
- 模态:图像(Image)、文本(Text)
- 格式:WebDataset
- 支持库:Datasets、WebDataset、Croissant
数据集划分
- 子集(Subset):
default - 数据拆分(Splits):
train、traintest
数据内容
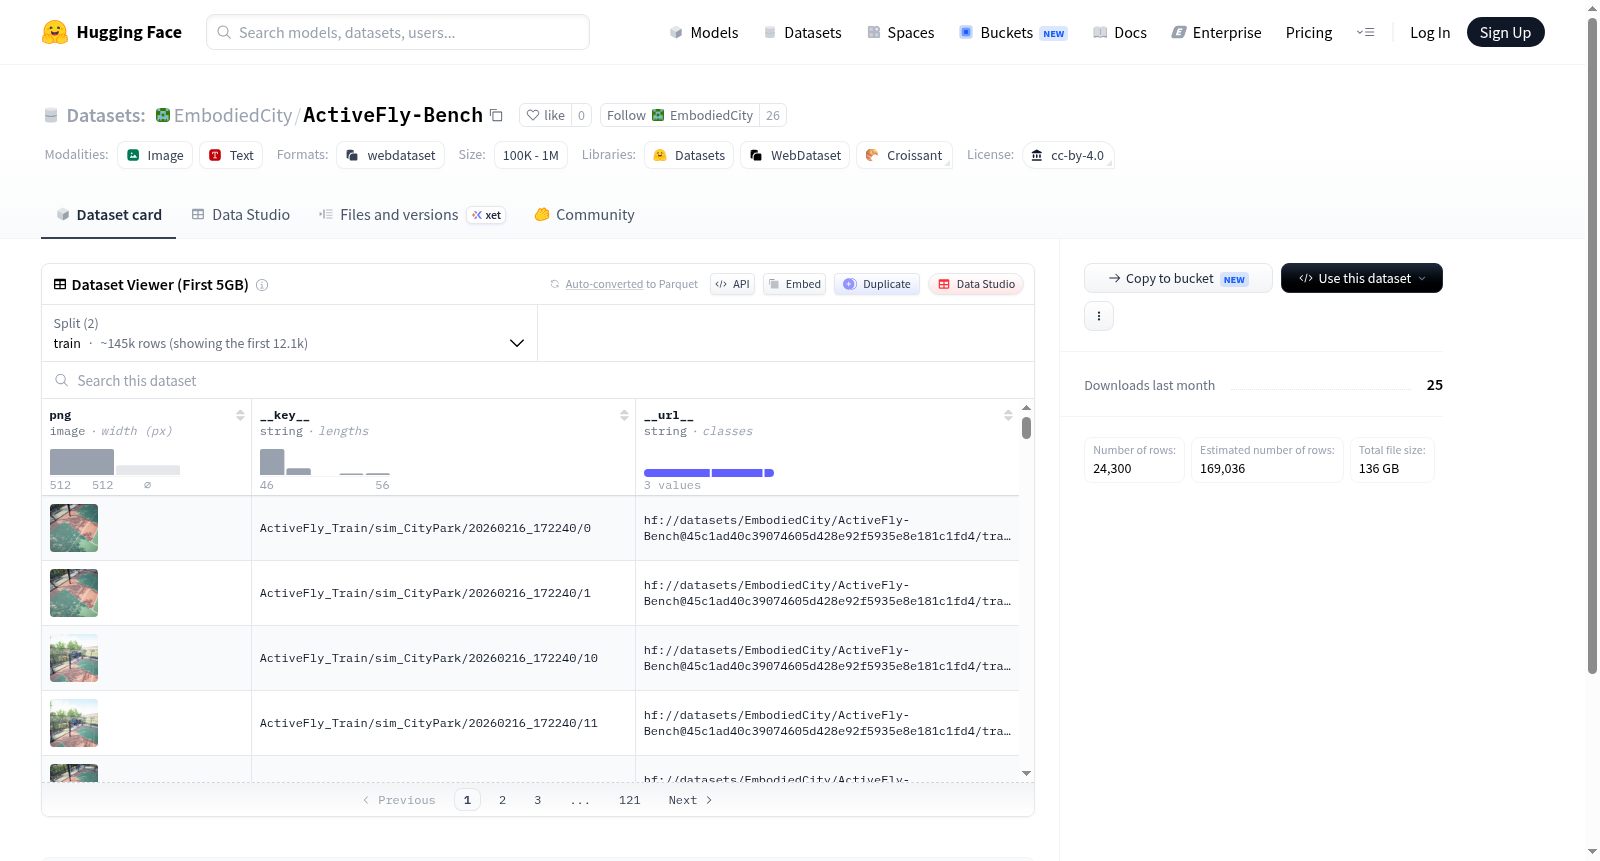
- 数据集包含图像样本,每个样本关联以下字段:
png image:PNG格式的图像数据__key__:样本唯一标识符(如ActiveFly_Train/sim_CityPark/20260216_172240/0)__url__:数据来源的压缩包URL(如hf://datasets/EmbodiedCity/ActiveFly-Bench@45c1ad40c39074605d428e92f5935e8e181c1fd4/train/sim_CityPark/train_sim_CityPark_part0000.tar.gz)
- 部分样本还包含元数据字段(如
caption、environment、goal、loc、log、path),用于描述任务信息。
环境与任务
- 数据来源于模拟城市公园环境(如
sim_CityPark),涉及主动飞行任务(ActiveFly),每个样本包含场景图像、任务描述(caption)、目标(goal)、位置(loc)、路径(path)等辅助信息。
搜集汇总
数据集介绍
构建方式
ActiveFly-Bench数据集的构建植根于对无人机自主飞行控制领域的系统性需求,旨在为动态环境下的飞行决策提供标准化评测基准。该数据集通过模拟与真实场景相结合的方式采集多模态数据,涵盖视觉、惯性测量单元(IMU)及控制指令等多种信息源,并依照飞行任务难度与环境复杂度进行分层标注。构建过程中,研究者设计了可复现的数据采集协议,确保数据在时间同步与空间对齐上具备高度一致性,从而为算法性能的公平对比奠定基础。
使用方法
使用ActiveFly-Bench数据集时,研究者需从官方渠道下载原始数据包,并参照其详细文档配置相应的仿真环境或实飞平台。数据集提供了统一的接口脚本,支持加载不同难度的任务场景与传感器流数据,用户可据此复现论文中的基线结果或开展自定义控制实验。评测阶段,算法输出的控制序列需按照指定格式提交至数据集的评测工具链,自动生成多维性能分析报告,从而加速从算法开发到实际部署的迭代周期。
背景与挑战
背景概述
ActiveFly-Bench是一个专注于无人机主动飞行动力学与控制领域的数据集,由相关研究机构于近期开发。该数据集的核心研究问题在于系统化评估与基准测试无人机在复杂环境下的主动飞行控制算法,涵盖轨迹规划、避障、姿态稳定等关键任务。其诞生填补了该领域缺乏标准化评估平台的空白,推动了无人机自主飞行技术的可重复性研究与算法对比,对提升无人机在搜索救援、巡检勘测等实际应用中的鲁棒性具有重要影响力。
当前挑战
该数据集面临的挑战包括:第一,领域问题方面,无人机主动飞行需应对实时动态环境(如突发障碍物、风速变化)和传感器噪声,现有算法在此类场景下的泛化能力不足;第二,构建过程中如何采集多模态高保真数据(如RGB图像、惯性测量单元读数)并完成精确时间戳同步,以及设计涵盖极端工况(如传感器故障、强气流干扰)的测试案例以逼近真实部署条件,均构成了显著障碍。
常用场景
经典使用场景
在智能无人机与自主飞行系统领域,ActiveFly-Bench数据集为研究者提供了一个标准化的评估平台,用于基准测试飞行控制算法与感知模块的协同性能。该数据集广泛应用于多旋翼无人机在复杂环境下的主动感知、避障路径规划与动态目标跟踪任务,成为验证模型鲁棒性与实时性的关键工具。
解决学术问题
该数据集系统性地解决了无人机主动飞行中缺乏统一量化指标的学术困境,填补了从模拟环境到真实场景迁移的评估空白。其提供的多模态传感数据与标注信息,显著降低了姿态估计、深度预测与端到端控制等任务的实验门槛,推动了强化学习与模仿学习在飞行决策中的可重复性研究。
实际应用
在实际应用中,ActiveFly-Bench助力农业植保、电力巡检与应急搜救等领域的无人机自主作业能力升级。通过部署基于该数据集训练的感知-控制模型,无人机得以在低光照、遮挡或GPS拒止条件下实现稳定悬停与精确避障,显著提升了任务执行的安全性与效率。
数据集最近研究
最新研究方向
人工智能模型的评估与验证正从静态基准迈向动态挑战,ActiveFly-Bench应运而生,它创新性地构建了无人机在复杂环境下的自主飞行决策基准。该数据集聚焦于强化学习与多模态感知的前沿交叉领域,通过模拟各类突发障碍与动态气象条件,推动具身智能体在实时规划与鲁棒控制层面的突破。结合近期大模型与具身智能的融合热潮,ActiveFly-Bench为衡量算法在未知场景中的泛化能力提供了标准化实验场,其发布的基准结果将深刻影响自主飞行系统在物流配送、灾害救援等实际任务中的可信部署,加速低空经济与智能机器人产业的落地进程。
以上内容由遇见数据集搜集并总结生成


