
LiXiling/mops-kitchen-100k
收藏官方服务:
资源简介:
这是一个匿名上传的多目标逼真模拟(MOPS)数据集,目前正在审核中。
This is the anonymous Dataset upload for Multi-Objective Photoreal Simulation (MOPS) Dataset [under review].
提供机构:
LiXiling搜集汇总
数据集介绍
构建方式
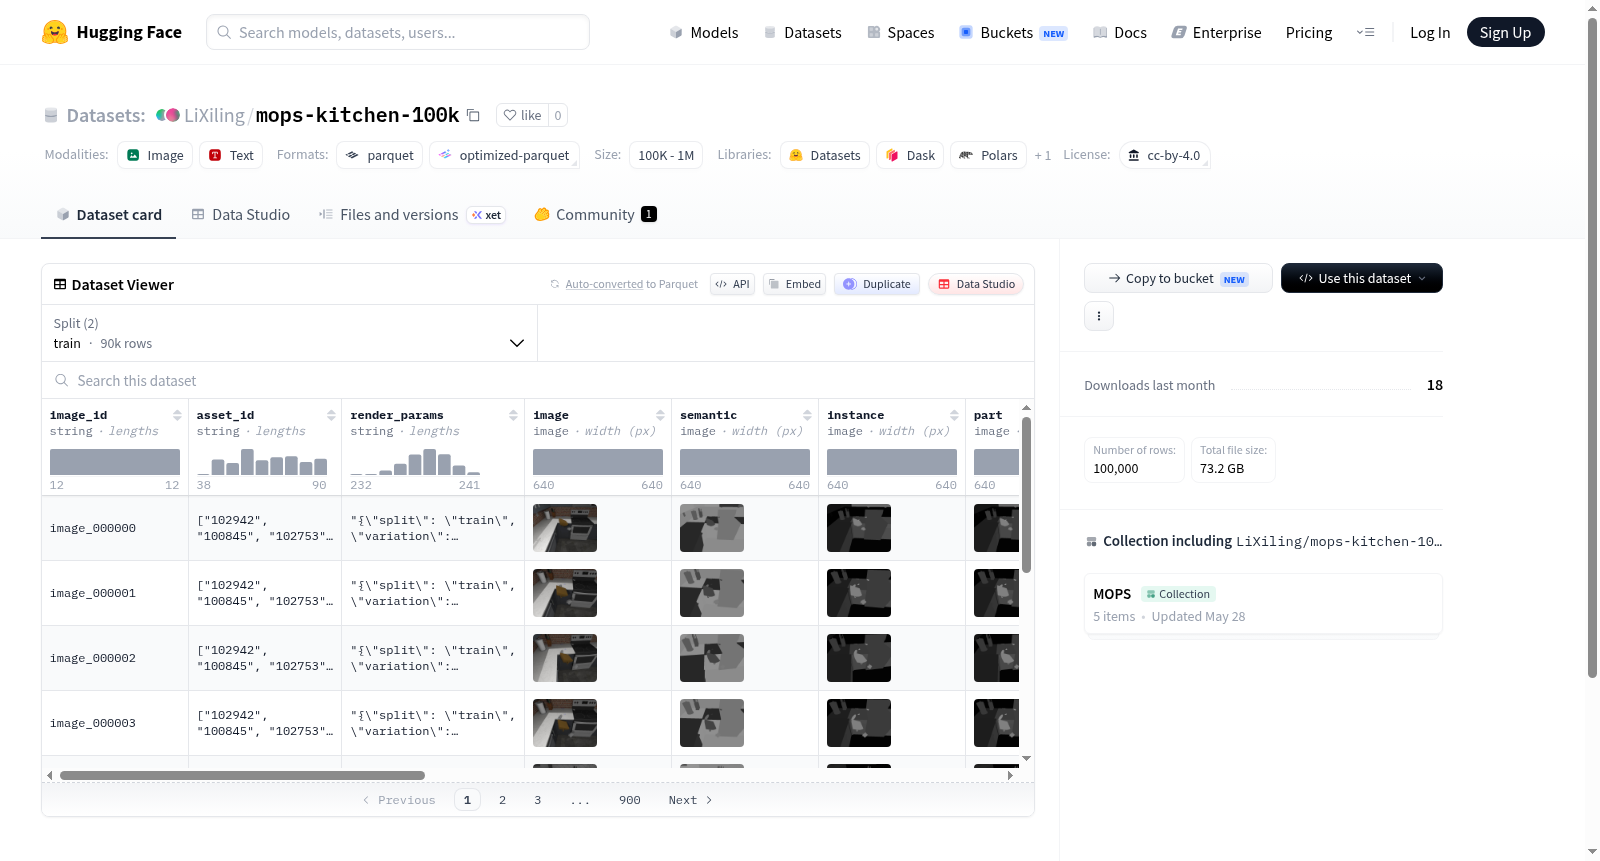
mops-kitchen-100k数据集源自多目标逼真仿真(MOPS)项目,旨在为计算机视觉与图形学领域提供高质量的仿真数据。该数据集以厨房场景为核心,通过精心设计的渲染管线,生成了十万张具有高度真实感的图像。其构建过程强调多目标优化,确保在光照、材质与几何细节上达到视觉逼真与数据多样性的平衡。数据集目前处于匿名审稿阶段,官方代码已公开于GitHub仓库,以便研究者复现和扩展。
使用方法
使用者可通过官方GitHub仓库获取数据加载与处理的完整代码示例。数据集以标准格式存储,支持直接导入主流的深度学习框架如PyTorch或TensorFlow。研究者可将其用于训练和评估图像分割、深度估计、物体检测等模型,尤其适合需要高真实感训练数据的应用场景。数据集的开放许可(CC-BY-4.0)允许学术与商业用途,但需注明出处。
背景与挑战
背景概述
在计算机视觉与机器人学习领域,真实环境的数据采集成本高昂且难以规模化,促使研究者转向高保真仿真数据生成。MOPS(Multi-Objective Photoreal Simulation)数据集应运而生,其核心研究问题在于如何通过多目标优化策略,在仿真环境中生成兼具物理真实感与任务适用性的图像数据。该数据集由匿名研究团队于2024年创建,并投稿于NeurIPS 2026评审流程,其配套代码以开源形式发布于GitHub。通过聚焦厨房场景的100,000张仿真图像,MOPS致力于弥合仿真与真实世界之间的域差异,为视觉感知、抓取规划等下游任务提供稳健的训练基准。该数据集的出现,标志着多目标仿真数据生成方法在具身智能领域迈出了关键一步。
当前挑战
该数据集面临的挑战主要源于领域问题与构建过程的双重复杂性。在领域问题上,仿真数据的关键挑战在于视觉真实性与任务效率的平衡——如何确保生成的图像在光照、纹理及物理交互上逼近真实场景,同时避免过高的计算开销。构建过程中,多目标优化策略需协调渲染质量、场景多样性及数据标注精度等相互冲突的目标,这要求设计精细的损失函数与采样机制。此外,厨房场景中的动态物体(如流体、可变形物体)的精确模拟,以及从仿真到真实环境的域迁移泛化能力,仍是制约数据集实用性的技术瓶颈。
常用场景
经典使用场景
MOPS-Kitchen-100K数据集的核心应用场景聚焦于多目标真实感仿真领域,尤其适用于基于物理的渲染与神经渲染方法的联合评估。该数据集提供了涵盖丰富光照、材质与几何细节的厨房场景合成数据,常被用于训练和测试多目标优化算法在复杂环境中的渲染性能,例如平衡渲染速度、视觉真实感与计算资源消耗之间的权衡。研究者可借助该数据集开展大规模的消融实验,深入探索不同渲染管线在模拟真实厨房光线反射、阴影投射及表面纹理时的表现差异。
解决学术问题
该数据集有效解决了计算机图形学中多目标渲染优化的关键学术难题,即如何在单一场景中同时兼顾渲染效率、物理准确性与视觉质量。传统渲染数据集往往仅侧重某一优化目标,而MOPS-Kitchen-100K通过结构化多维度标注,支持研究者系统性地分析渲染参数(如采样率、光线路径深度、去噪强度)对最终图像质量的耦合影响。该数据集的发布推动了多目标进化算法、帕累托前沿搜索及自适应渲染策略等方向的发展,为构建更高效、更真实的图形渲染管线提供了标准化评估基准。
实际应用
在实际应用层面,MOPS-Kitchen-100K可用于虚拟现实环境中的厨房场景实时渲染优化,帮助游戏引擎或建筑可视化软件在移动设备与桌面平台之间自适应调整渲染负载。数据集所支持的渲染策略可被整合进室内设计工具中,使得非专业用户也能在极低延迟下预览高真实感的厨房装修效果。此外,该数据集还能服务于机器人仿真环境,通过在虚拟厨房中快速生成多光照条件下的训练数据,提升机器人在真实厨房场景下的语义理解与操作决策能力。
数据集最近研究
最新研究方向
当前,多目标光真实感仿真(MOPS)数据集在计算机视觉与图形学交叉领域备受关注。mops-kitchen-100k作为该数据集的重要组成部分,聚焦于厨房场景下高保真多视角图像合成,为神经渲染、可微渲染及逆向图形学提供了丰富的训练与评测基准。尤其是在生成对抗网络与隐式神经表示技术蓬勃发展的背景下,该数据集推动了光真实感仿真在复杂室内环境中的前沿探索,其高精度标注与多样化的材质、光照条件,有助于解决多目标场景中几何与外观联合建模的难题,对推动增强现实、机器人感知及数字孪生等热点应用具有显著意义。
以上内容由遇见数据集搜集并总结生成


