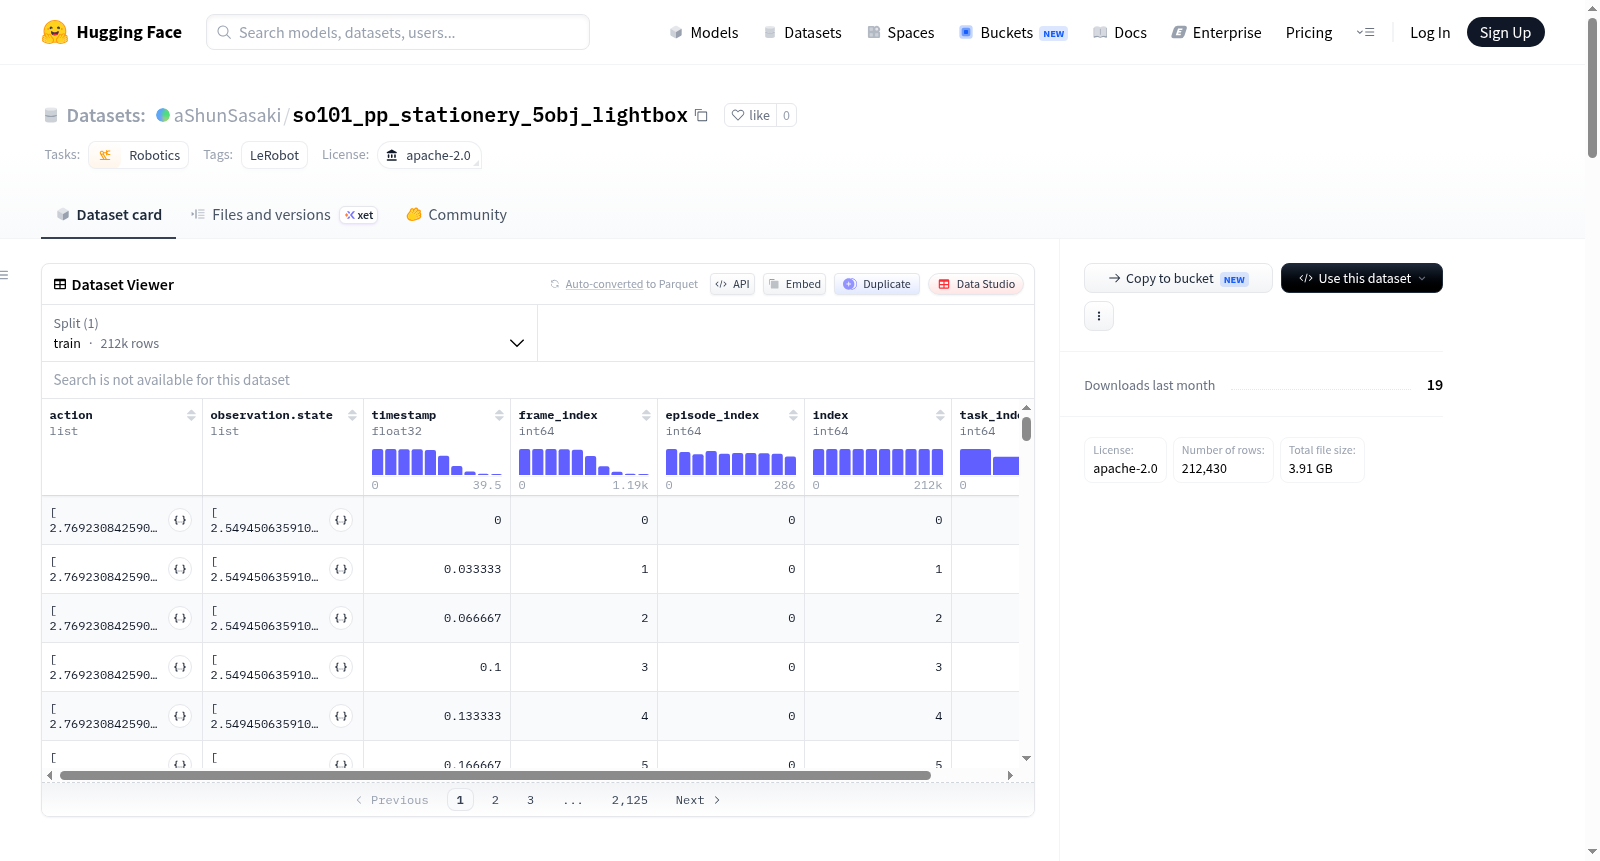
so101_pp_stationery_5obj_lightbox
收藏资源简介:
该数据集是一个用于机器人操作任务的开源数据集,使用LeRobot工具创建。数据集包含144个完整的操作序列(episodes),总计110,039个数据帧,覆盖5种不同的操作任务。数据以30帧/秒的速率采集。每个数据样本包含:1)机器人的动作指令,为一个6维浮点向量,分别对应肩部平移、肩部抬升、肘部弯曲、腕部弯曲、腕部旋转和夹爪的位置控制;2)机器人的状态观测,同样为6维关节位置向量;3)视觉观测,包含两个视角的RGB视频流:一个顶部安装的摄像头(分辨率480x640)和一个腕部安装的摄像头(分辨率720x1280);4)元数据,包括时间戳、帧索引、episode索引、任务索引等。数据集采用Apache-2.0许可证,所有数据均划分为训练集。数据以parquet文件格式组织,总数据文件大小约100MB,视频文件约200MB。该数据集适用于机器人模仿学习、视觉伺服控制、策略学习等研究领域。
This dataset is an open-source dataset for robotic manipulation tasks, created using the LeRobot tool. It contains 144 complete operation episodes, totaling 110,039 data frames, covering 5 different manipulation tasks. Data is collected at a rate of 30 frames per second. Each data sample includes: 1) robot action commands, represented as a 6-dimensional floating-point vector corresponding to shoulder translation, shoulder lift, elbow bend, wrist bend, wrist rotation, and gripper position control; 2) robot state observations, also a 6-dimensional joint position vector; 3) visual observations, consisting of RGB video streams from two perspectives: a top-mounted camera (resolution 480x640) and a wrist-mounted camera (resolution 720x1280); 4) metadata, including timestamps, frame indices, episode indices, task indices, etc. The dataset uses the Apache-2.0 license, with all data divided into a training set. Data is organized in parquet file format, with a total data file size of approximately 100MB and video files of about 200MB. This dataset is suitable for research areas such as robot imitation learning, visual servoing control, and policy learning.
数据集总览
- 名称: so101_pp_stationery_5obj_lightbox
- 许可证: Apache-2.0
- 任务类别: 机器人技术 (robotics)
- 标签: LeRobot
- 创建工具: LeRobot
- 总数: 共287个片段 (episodes),212,430帧,5个任务
数据构成
特征 (Features)
- 动作 (action): 6维向量,包含肩部旋转、肩部抬升、肘部弯曲、腕部弯曲、腕部滚动和夹爪位置,数据类型float32。
- 观测状态 (observation.state): 同样为6维向量,与动作空间相同,数据类型float32。
- 观测图像 (observation.images):
- 顶部摄像头 (top): 分辨率480x640,3通道,HEVC编码,30 FPS。
- 腕部摄像头 (wrist): 分辨率720x1280,3通道,HEVC编码,30 FPS。
- 时间戳 (timestamp): float32, 形状 [1]。
- 帧索引 (frame_index): int64, 形状 [1]。
- 片段索引 (episode_index): int64, 形状 [1]。
- 索引 (index): int64, 形状 [1]。
- 任务索引 (task_index): int64, 形状 [1]。
存储结构
- 数据文件: Parquet格式,路径为
data/*/*.parquet。 - 视频文件: MP4格式,按摄像头类型分目录存储,路径为
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4。 - 元数据文件:
meta/info.json,包含代码库版本、帧率、特征定义、片段数、帧数、任务数、数据与视频文件大小等信息。 - 数据大小: 数据文件约100 MB,视频文件约200 MB。
- 机器人类型: so_follower
数据集划分
- 训练集 (train): 第0至286个片段。
引用信息
- 引用格式: BibTeX 待提供。