
遇见数据集

nexar-ai/nexar_collision_prediction

收藏
Hugging Face2025-06-10 更新2025-04-19 收录
官方服务:

资源简介:

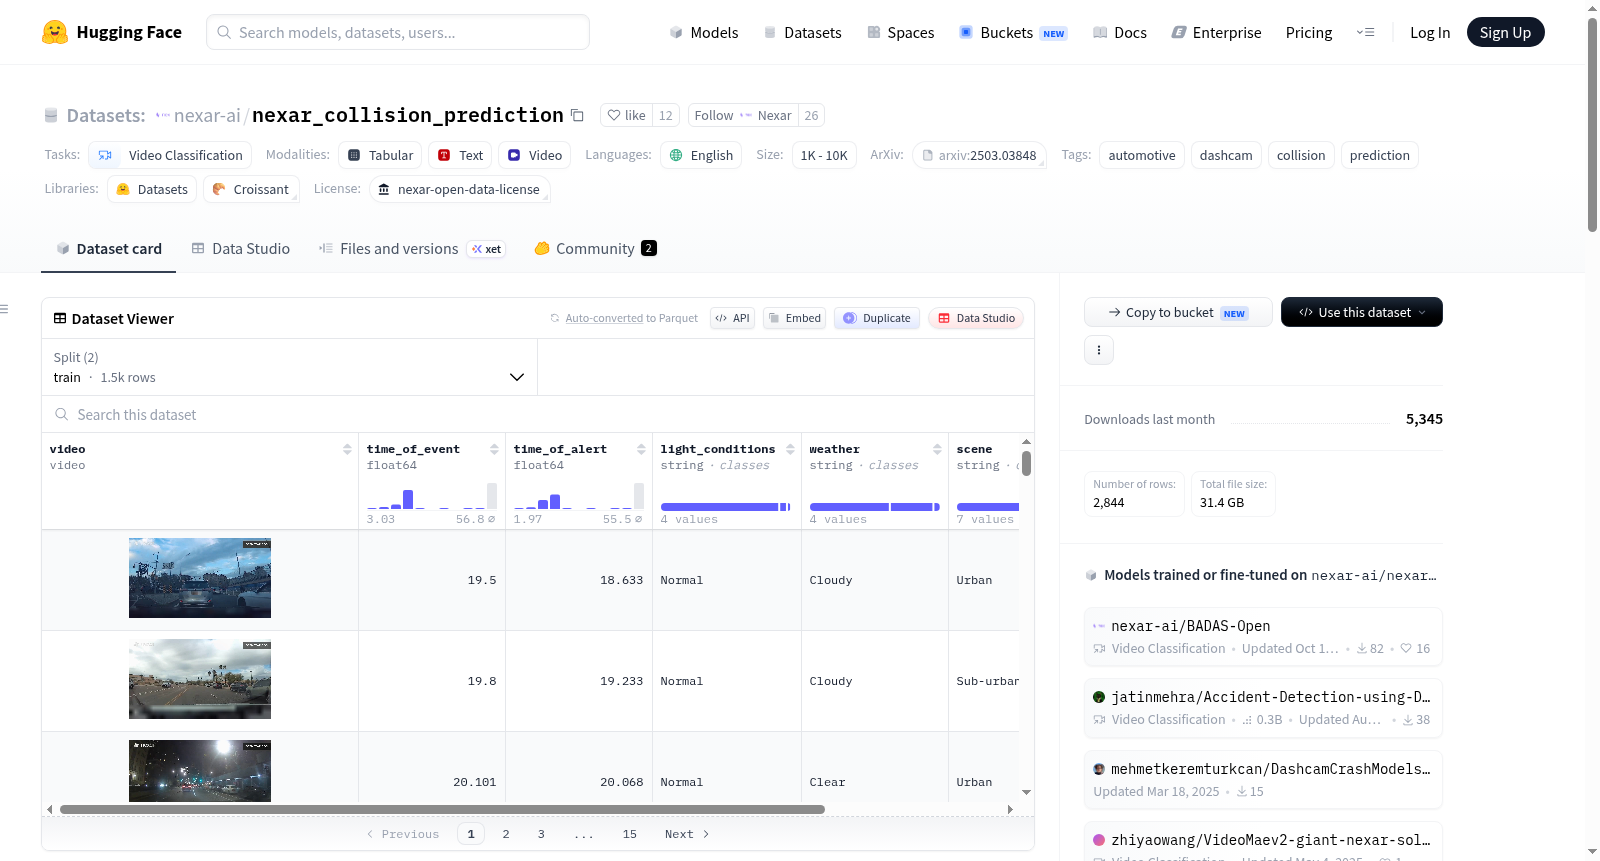
Nexar碰撞预测数据集是由Nexar行车记录仪收集的视频组成的数据集。这些视频的分辨率为1280x720,每秒30帧,通常持续约40秒。数据集包含1500个视频,其中一半展示的是发生碰撞或即将发生碰撞的事件(正面案例),另一半展示的是正常驾驶情况(负面案例)。对于正面案例,提供了事件发生的时间。该数据集的目的是帮助构建能够预测碰撞时间的模型,其中碰撞和险些碰撞都被视为正面案例。

The Nexar Collision Prediction Dataset consists of videos captured from Nexar dashcams. These videos have a resolution of 1280x720 at 30 frames per second and typically last about 40 seconds. The dataset includes 1500 videos, half of which show events where a collision occurred or was imminent (positive cases), and the other half show regular driving (negative cases). The time of the event (collision or near-miss) is provided for positive cases. The goal of this dataset is to assist in building models capable of predicting the time of collision, with both collisions and near-misses treated as positive cases.
提供机构:
nexar-ai
搜集汇总
数据集介绍
nexar-ai/nexar_collision_prediction 数据集图片
构建方式
行车记录仪视频数据在交通事故预测研究中扮演着关键角色。Nexar碰撞预测数据集源自Nexar行车记录仪采集的真实驾驶视频,旨在为碰撞时间预测模型的训练与评估提供标准化基准。该数据集包含1500段分辨率为1280×720、帧率为30fps、时长约40秒的视频片段,其中正负样本各占半数——正样本对应实际发生碰撞或存在碰撞风险的事件,并标注了事件发生的精确时间点;负样本则为常规驾驶场景。所有视频均存放于训练文件夹中,为模型学习碰撞前兆特征提供了结构化数据基础。
特点
该数据集的核心特点在于其针对碰撞预测任务的精细化设计。正样本不仅标注了碰撞或近碰撞事件的发生时刻,还提供了预警时间(time_of_alert),使模型能够学习在碰撞发生前做出判断。测试集则进一步将视频裁剪为约10秒长度,并分别在碰撞前500毫秒、1000毫秒和1500毫秒处截断,通过time_to_accident字段明确标识剪辑点与事件的时间间隔。这种多时间窗口的评估设计,结合公开与私有子集的划分,能够有效衡量模型在不同预警提前量下的平均精度(mAP),从而全面评估预测性能。
使用方法
研究者可通过Hugging Face Datasets库便捷加载训练数据,使用videofolder加载器指定数据目录即可获取包含视频对象、标签、事件时间及环境属性(如光照、天气、场景)的样本字典。对于模型评估,需生成包含视频ID与预测分数的CSV文件,并运行配套的evaluate_submission.py脚本,该脚本将自动计算在公开和私有测试集上的mAP分数。此外,数据集对应的学术论文提供了完整的评估框架细节,建议引用该文献以确保研究工作的可复现性。
背景与挑战
背景概述
在智能驾驶与交通安全领域,基于视觉的碰撞预测是实现主动安全系统的关键环节,其核心在于从行车记录仪视频中实时感知潜在危险。Nexar碰撞预测数据集由Nexar公司于2025年发布,主要研究人员包括Daniel C. Moura、Shizhan Zhu和Orly Zvitia。该数据集源自Nexar行车记录仪采集的真实驾驶视频,包含1500段分辨率为1280x720、帧率为30fps、时长约40秒的片段,其中一半为碰撞或即将发生碰撞的正样本,另一半为正常驾驶的负样本。研究问题聚焦于构建能够提前预测碰撞发生时刻的模型,旨在通过视频分类任务提升主动安全系统的响应时效性。作为Kaggle竞赛的配套数据集,它推动了视频理解与时间序列预测的交叉研究,对自动驾驶辅助系统的评估标准产生了重要影响。
当前挑战
该数据集面临的核心挑战包括:1) 在领域问题层面,碰撞预测要求模型在极短时间窗内(如碰撞前500ms至1500ms)准确识别危险信号,同时需严格抑制误报,这对时序建模的灵敏度和特异性提出了极高要求,与静态图像分类任务相比更具动态复杂性。2) 在构建过程中,正负样本的均衡设计(各750段)虽利于训练,但碰撞事件的多样性(如不同光照、天气、场景条件)增加了数据标注的难度,需精确标注碰撞时刻及碰撞前预警时间。此外,测试集按公开和私有子集划分以模拟竞赛评估机制,要求提交的预测分数能稳定反映模型在未知数据上的泛化能力,这对评估脚本的公平性和鲁棒性构成了额外挑战。
常用场景
经典使用场景
Nexar碰撞预测数据集的核心应用在于训练基于行车记录仪视频的碰撞预警模型。该数据集包含1500段1280×720分辨率、30帧每秒、时长约40秒的行车视频,其中半数视频记录了实际碰撞或即将发生碰撞的事件(正样本),另一半则为正常驾驶场景(负样本)。研究者利用这些带时间标注的视频,构建能够预测碰撞发生时刻的深度学习模型,模型需在尽可能早的时间点发出预警,同时严格控制误报率。评估指标采用不同碰撞前时间窗口(如500毫秒、1000毫秒、1500毫秒)下的平均精度,全面衡量模型的预测能力。
实际应用
在实际应用中,基于该数据集训练的碰撞预测模型可直接部署于车载行车记录仪或高级驾驶辅助系统,实现实时碰撞预警功能。当模型检测到即将发生的碰撞或危险近失事件时,系统能在碰撞前数百毫秒向驾驶员发出警报,为避险操作争取宝贵时间。此外,该技术还可用于驾驶员行为分析、保险风险评估以及车队安全管理等领域,通过分析行车视频自动识别高风险驾驶场景,辅助制定更精准的安全策略。Nexar作为行车记录仪平台,已将该数据集用于提升其产品的碰撞检测与预警能力。
衍生相关工作
该数据集衍生了一系列经典研究工作,最突出的是Nexar在Kaggle上举办的Dashcam碰撞预测挑战赛,吸引了全球团队开发创新模型。相关论文《Nexar Dashcam Collision Prediction Dataset and Challenge》详细描述了数据集构建、评估指标及竞赛优胜方案。后续工作包括基于视频Transformer的时间注意力机制模型、多模态融合(融合光照、天气、场景等元数据)的预测方法,以及利用对比学习增强正负样本区分度的技术。这些研究不仅提升了碰撞预测的准确率,还拓展了视频事件预测领域的方法论,为其他时间敏感型预测任务提供了可借鉴的技术路线。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

