
linjieli222/spatial-imaginative-token-pt-ipt
收藏官方服务:
资源简介:
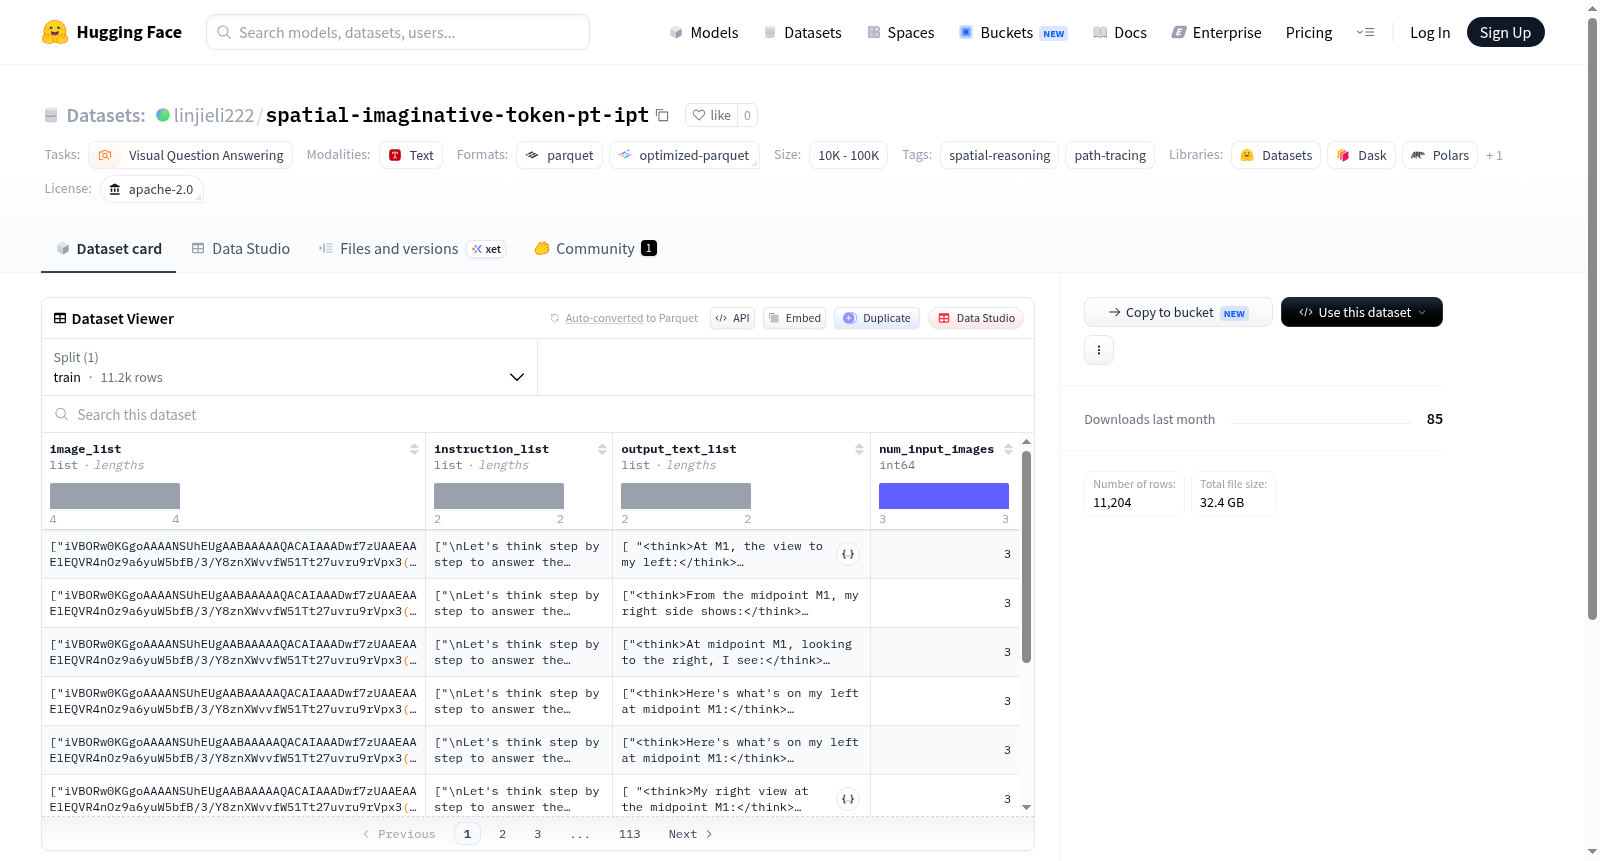
Spatial Imaginative Token — Path Tracing (IPT) 数据集是Spatial Imaginative Token项目的一部分,专门用于路径追踪任务。该数据集包含11204个训练样本,变体为IPT(Visual CoT,侧视图生成),旨在支持视觉问答中的空间推理和路径追踪任务,通过生成侧视图来增强空间想象能力。
Spatial Imaginative Token — Path Tracing (IPT) dataset is part of the Spatial Imaginative Token project, specifically designed for path tracing tasks. It contains 11204 training samples, with the variant IPT (Visual CoT, sideview generation), aiming to support spatial reasoning and path tracing in visual question answering by enhancing spatial imagination through sideview generation.
提供机构:
linjieli222搜集汇总
数据集介绍
构建方式
该数据集名为Spatial Imaginative Token — Path Tracing (IPT),是空间想象力代币项目中的路径追踪训练子集,共计11,204个样本。其构建聚焦于视觉链式推理与侧视图生成任务,通过整合空间推理与路径追踪的视觉问答场景,形成一种新型的视觉连贯性推理数据。数据集的构建方式依托于自动化的样本采集与标注流程,确保每个样本都包含明确的视觉空间关系与路径追踪指令,为模型提供结构化的空间认知训练材料。
使用方法
使用该数据集时,用户可通过项目提供的自动化脚本进行下载,具体命令为`python scripts/download_spatial_datasets.py --task pt`。该数据集主要用于训练视觉问答模型,尤其适用于需要空间推理与路径追踪能力的场景。研究者可将其集成至基于视觉语言模型的训练流程中,利用其侧视图生成特性增强模型对三维空间布局的感知。数据以标准格式提供,便于与HuggingFace生态系统中的其他工具和框架协同使用。
背景与挑战
背景概述
空间推理作为视觉与语言理解领域的关键能力,要求模型不仅感知二维图像内容,还需理解三维空间关系与物体间的相对位置。为应对这一挑战,Spatial Imaginative Token项目于近期提出,旨在通过路径追踪任务推动视觉空间推理的发展。该数据集由相关研究机构开发,聚焦于从第一人称视角生成侧视图的视觉链式推理过程,共计包含11204个训练样本。这些样本旨在促使模型在给定图像线索的基础上,模拟并预测物体在空间中的运动轨迹与方位变化,从而增强对空间动态关系的建模能力。其影响力体现在为研究者提供了标准化的路径追踪训练资源,有望推动视觉问答与空间智能领域的基准提升。
当前挑战
当前数据集面临的核心挑战在于,视觉空间推理在真实场景中高度依赖于对连续空间变换的深度理解,而现有模型往往难以准确捕捉视角迁移与物体遮挡带来的复杂映射关系。在构建过程中,数据的标注面临主观性与精确性的两难困境:不同标注者对路径轨迹的分段理解可能产生偏差,同时维持大规模样本的空间一致性需要引入严格的几何校验机制。此外,路径追踪任务中,如何从有限视角的输入图像中泛化至未见或零样本的空间结构,仍是亟待突破的难题,这要求模型具备超越显式几何规则的推理能力。
常用场景
经典使用场景
spatial-imaginative-token-pt-ipt 数据集在空间推理与视觉链式思维领域展现出独特的价值,其经典使用场景聚焦于路径追踪与侧视图生成任务。通过提供11204个精心标注的样本,该数据集引导模型学习从二维图像中解构三维空间关系,并推断物体沿特定路径运动时的视觉变化。研究者常将其作为训练视觉链式思维模型的基准,使模型能够生成连贯的中间步骤(如侧视图),从而逐步推理出空间变换的最终结果。这种逐步生成式推理范式,有效弥补了传统视觉问答中缺乏中间推理环节的不足。
解决学术问题
该数据集的构建解决了空间推理研究中一个长期存在的瓶颈——如何量化评估模型在复杂空间场景下的链式推理能力。传统视觉问答数据集往往仅关注最终答案,而忽略了对推理过程的监督与验证。spatial-imaginative-token-pt-ipt 通过引入路径追踪与侧视图生成任务,促使学术界重新审视空间智能的评价标准。其意义在于推动了视觉链式思维理论的发展,为探索模型是否具备类似人类的‘心理旋转’与‘空间想象’能力提供了可复现的实验平台。这一突破不仅加深了我们对神经网络空间表征的理解,也启发了后续关于可解释人工智能的研究方向。
实际应用
在实际应用层面,基于该数据集的模型展现出显著的迁移潜力。例如,在机器人导航系统中,经过路径追踪训练的视觉链式思维模型能够依据单目摄像头输入,预测移动过程中的环境遮挡与视角变换,从而规划无碰撞路径。在增强现实领域,该数据集训练的模型可实时估算虚拟物体在真实空间中的透视变形,生成符合物理规律的侧视图,提升用户体验的沉浸感。此外,该数据集在自动驾驶的轨迹预测、室内场景的布局规划以及无人机自主巡检等任务中均能发挥关键作用,助力机器在三维世界中实现更鲁棒的空间感知。
数据集最近研究
最新研究方向
该数据集聚焦于空间推理与视觉链式思维(Visual CoT)的交叉前沿,通过路径追踪(Path Tracing)任务驱动侧视图生成研究。结合大语言模型在空间认知领域的突破,近期工作多围绕几何关系推断、多视图一致性建模展开,例如探索隐式神经表示与可微分渲染在复杂路径回溯中的应用。该数据集为具身智能体在动态环境中实现空间想象与导航决策提供了关键基准,尤其在机器人路径规划、自动驾驶场景理解等热点领域,其侧视图生成能力显著提升了模型对三维空间的语义抽象与因果推理水平,推动视觉问答从单帧识别向时空连续性认知演进。
以上内容由遇见数据集搜集并总结生成


