LIVE-RIS
收藏资源简介:
LIVE-RIS是波鸿鲁尔大学创建的首个真实飞行数据集,旨在促进无人机搭载可重构智能表面(RIS)的信道测量研究。该数据集包含来自多次飞行实验的扩展卡尔曼滤波状态估计、运动捕捉系统地面真值、优化后的RIS配置以及矢量网络分析仪采集的S21信道数据,覆盖三种几何场景与三种配置模式(动态、静态、关闭)。数据集通过定制化的硬件原型在室内实验室中采集,所有数据均经过时间同步与处理,以消除起飞、降落及配置切换阶段的干扰片段。该数据集为验证无人机RIS系统的实际性能提供了宝贵基础,有助于弥合理论仿真与真实部署之间的鸿沟,推动6G无线通信中动态环境控制技术的发展。
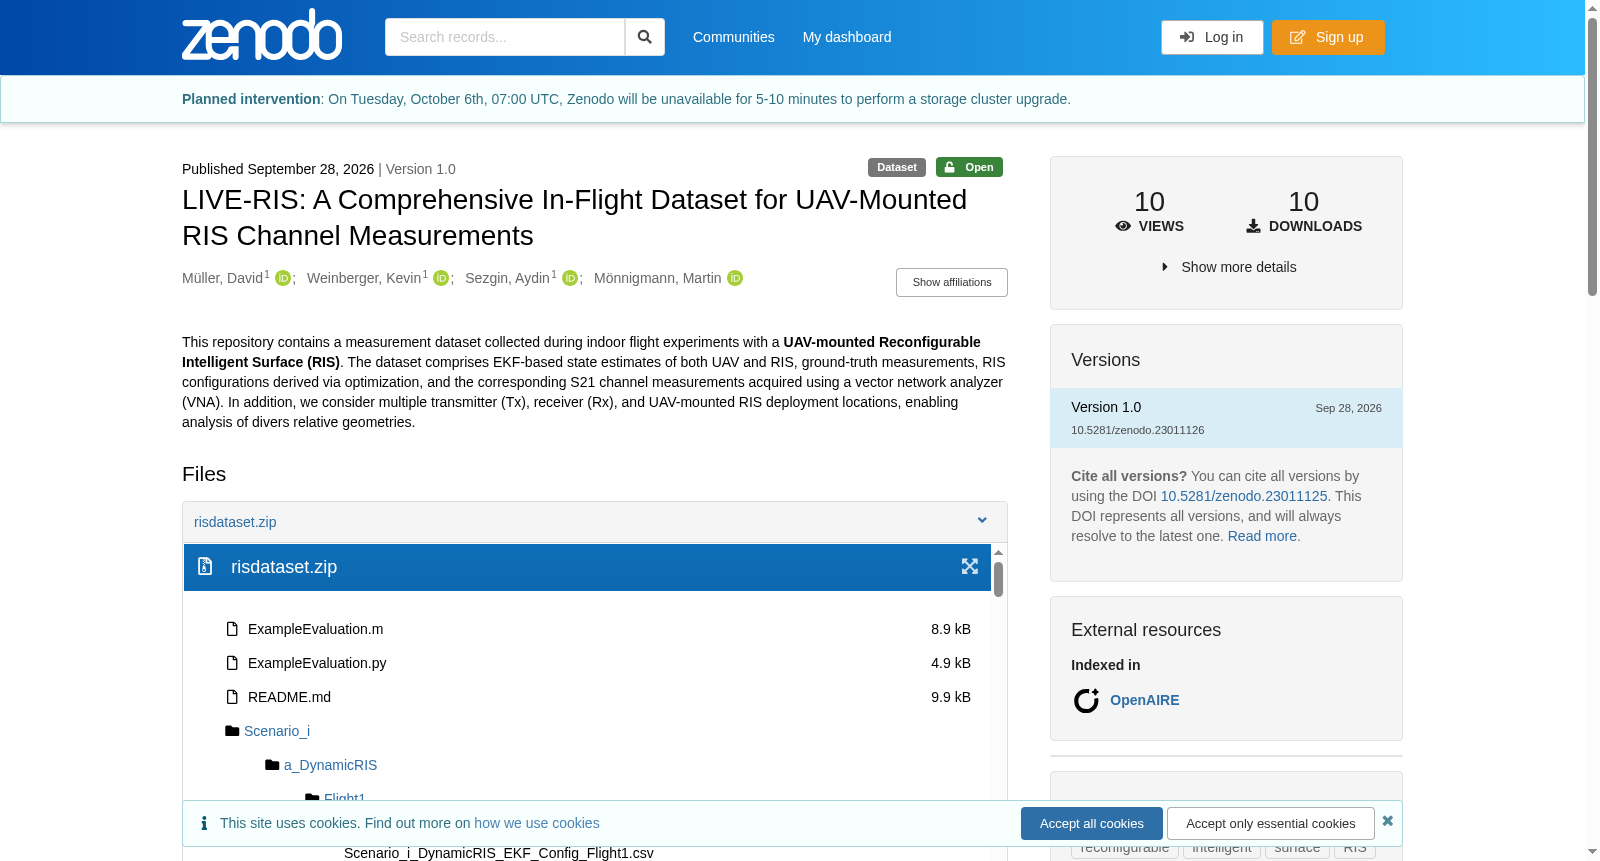
LIVE-RIS is the first real-world flight dataset created by Ruhr-Universität Bochum, aiming to facilitate channel measurement research on unmanned aerial vehicles (UAVs) equipped with reconfigurable intelligent surfaces (RIS). This dataset includes extended Kalman filter (EKF) state estimates, motion capture system ground truth, optimized RIS configurations, and S21 channel data collected by vector network analyzers from multiple flight experiments, covering three geometric scenarios and three configuration modes (dynamic, static, and off). The dataset was collected in an indoor laboratory using customized hardware prototypes, and all data have undergone time synchronization and processing to eliminate interfering segments during takeoff, landing, and configuration switching phases. This dataset provides a valuable foundation for validating the actual performance of UAV-mounted RIS systems, helps bridge the gap between theoretical simulations and real-world deployments, and promotes the development of dynamic environment control technologies in 6G wireless communications.
LIVE-RIS: A Comprehensive In-Flight Dataset for UAV-Mounted RIS Channel Measurements
基本信息
- 版本: 1.0
- 发布日期: 2026年9月28日
- 资源类型: Dataset
- 发布平台: Zenodo
- DOI: 10.5281/zenodo.23011126
- 语言: English
- 许可协议: Creative Commons Attribution 4.0 International
作者与机构
- Müller, David(Ruhr University Bochum)
- Weinberger, Kevin(Ruhr University Bochum)
- Sezgin, Aydin(Ruhr University Bochum)
- Mönnigmann, Martin
数据集描述
本数据集包含在室内飞行实验中采集的测量数据,实验采用了无人机搭载的可重构智能表面(UAV-mounted RIS)。数据集涵盖以下内容:
- 基于 EKF 的 UAV 与 RIS 状态估计
- 地面真值(ground-truth)测量数据
- 通过优化得到的 RIS 配置
- 使用矢量网络分析仪(VNA)采集的对应 S21 信道测量数据
- 多种发射端(Tx)、接收端(Rx)以及无人机搭载 RIS 的部署位置,支持对不同相对几何构型的分析
文件信息
- 文件名称: risdataset.zip
- 文件大小: 19.7 MB
- MD5: 1da462554e6ee01b28201abb7b106206
- 总数据量: 196.7 MB
标识符
- arXiv: arXiv:2609.34993
资助信息
- Deutsche Forschungsgemeinschaft — SPP 2433 - Metrology on flying platforms MO 1086/17-1
- Deutsche Forschungsgemeinschaft — SPP 2433 - Metrology on flying platforms SE 1697/22-1
- Deutsche Forschungsgemeinschaft — INST 213/1028-1 FUGB
关键词
- reconfigurable
- intelligent
- surface
- RIS
- UAV
- prototype
- measurements
- experiments
- channel data
- VNA
软件信息
- 编程语言: Python, MATLAB
- 开发状态: Active
引用信息
Müller, D., Weinberger, K., Sezgin, A., & Mönnigmann, M. (2026). LIVE-RIS: A Comprehensive In-Flight Dataset for UAV-Mounted RIS Channel Measurements (Version 1.0) [Dataset]. Zenodo. https://doi.org/10.5281/zenodo.23011126
- 引用所有版本 DOI: 10.5281/zenodo.23011125
- 索引: OpenAIRE
统计信息
- 浏览量: 10
- 下载量: 10
日期信息
- 提交日期: 2026-09-28
- 创建日期: 2026年9月28日
- 修改日期: 2026年9月29日