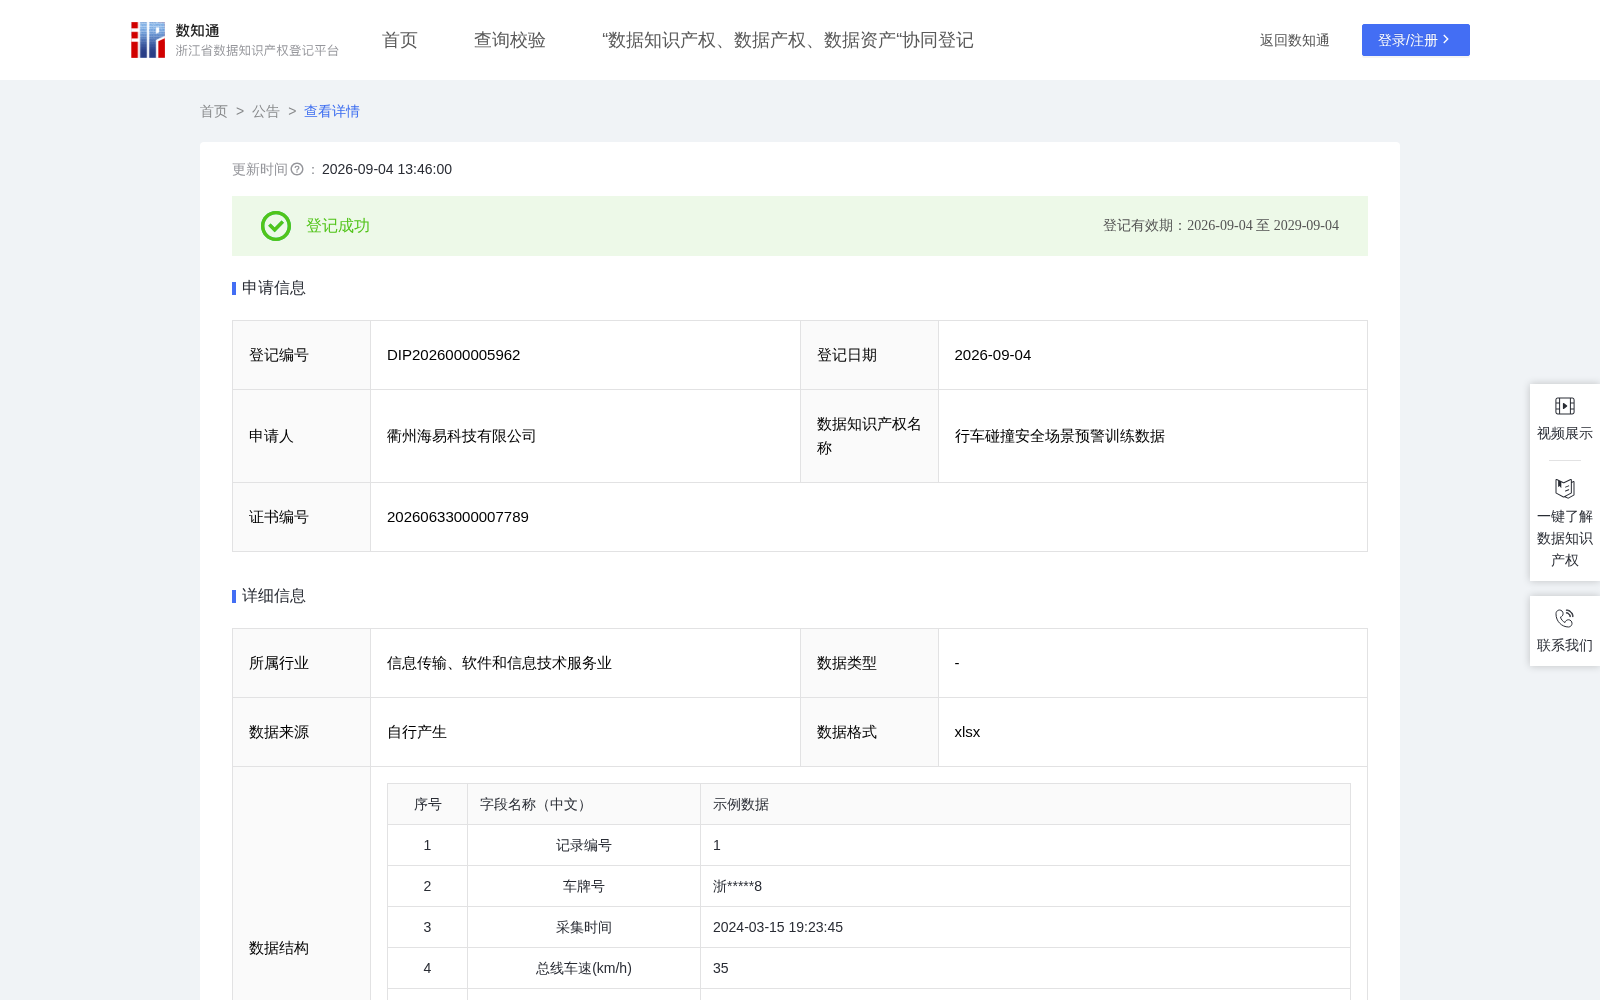
行车碰撞安全场景预警训练数据
收藏资源简介:
本数据集适用于交通行业、保险行业、智能网联汽车运营服务商及政府交通管理部门,在行车碰撞安全风险的识别、评估、预警与防控中发挥核心作用。对保险公司,支撑风险差异化定价与理赔定责;对商用车车队,可实时监测跟车过近、急减速等碰撞隐患,优化防碰撞培训和路线规划;对智能网联汽车及自动驾驶研发机构,可直接用于训练和验证FCW、AEB等碰撞预警系统,有效提升模型检测精度与泛化能力,同时支持自动驾驶决策规划模块的离线仿真,推动感知—决策—控制全链路安全迭代;对交管部门,可排查事故高发路段,分析碰撞风险因子以制定改善措施。该数据集还可复用于构建碰撞风险评分模型、优化预警阈值、绘制风险热力图及搭建自动驾驶仿真场景库,其价值既覆盖当前主动安全系统的性能提升,也为高阶智能驾驶的安全落地提供数据支撑,具有显著的行业安全效益和社会价值。加工前数据说明:数据来自车辆自身的状态监测系统,基础字段包括:记录编号、车牌号、采集时间、总线车速(km/h)、GPS车速(km/h)、前方目标距离(m)、相对速度(km/h)。数据跨度从2024年3月-2025年9月,数据按需更新。 处理规则:剔除异常或缺失的记录,最后数据量为2500条;车牌号按中间五位字符替换为*号;车速一致性偏差(km/h)=绝对值(总线车速(km/h)-GPS车速(km/h));预计碰撞时间(秒),当相对速度(km/h)>0时,预计碰撞时间(秒)=前方目标距离(m)/(相对速度(km/h)/3.6),当相对速度(km/h)<=0时,取999;前向碰撞风险分=距离风险分+速度风险分+碰撞时间风险分,距离风险分:当前方目标距离(m)<=10时取35,10至30(含)时取20,30至60(含)时取10,否则取0。速度风险分:当总线车速(km/h)>60时取20,30至60(含)时取10,否则取5。碰撞时间风险分:当预计碰撞时间(秒)<=2时取45,2至4(含)时取25,4至6(含)时取10,否则取0;当前向碰撞风险分>=50时,记为“前向碰撞预警”;否则记为“常规行车”。 数据内容:本数据集通过采集和处理车辆在夜间行驶过程中多源传感器数据,构建了覆盖前向碰撞得分,直接用于风险建模、预警系统集成、驾驶行为评分卡构建等场景。