
iantc104/leap_hand_grasp_dataset_rubber_duck_v4
收藏官方服务:
资源简介:
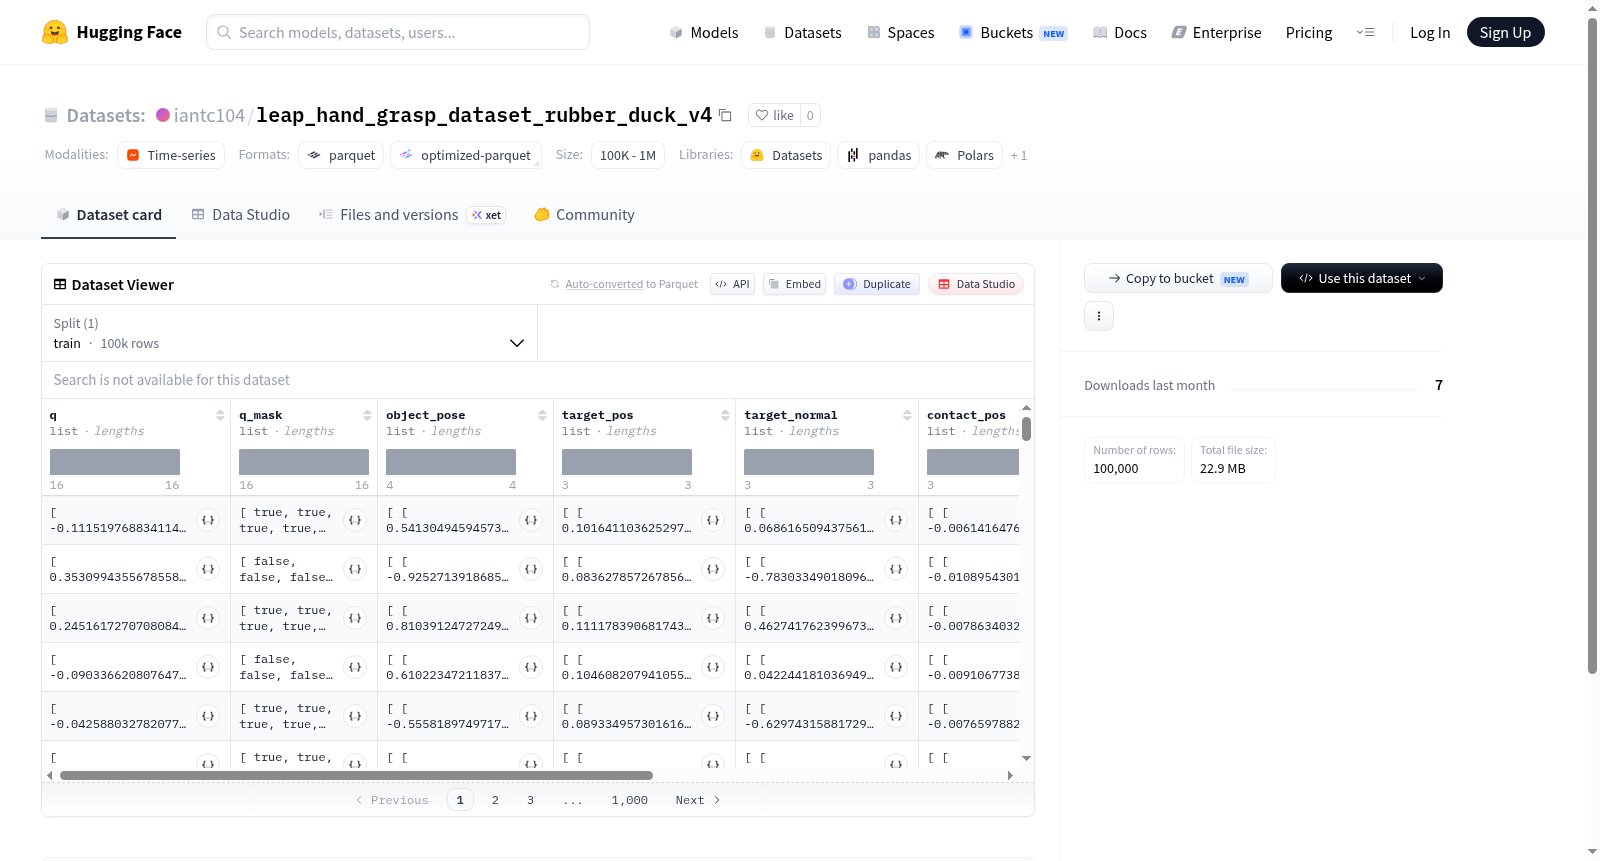
--- dataset_info: features: - name: q list: float32 - name: q_mask list: bool - name: object_pose list: list: float32 - name: target_pos list: list: float32 - name: target_normal list: list: float32 - name: contact_pos list: list: float32 - name: contact_normal list: list: float32 - name: contact_link_id list: int64 - name: batch_index dtype: int32 splits: - name: train num_bytes: 39800000 num_examples: 100000 download_size: 22887193 dataset_size: 39800000 configs: - config_name: default data_files: - split: train path: data/train-* ---
提供机构:
iantc104搜集汇总
数据集介绍
构建方式
在机器人灵巧操作的领域中,抓取数据集是驱动算法学习与泛化的基石。该数据集聚焦于橡胶鸭这一典型日常物体,通过仿真环境生成海量抓取样本。每条数据包含机械臂关节配置(q)及其对应的有效掩码(q_mask),以及物体在世界坐标系中的位姿(object_pose)。抓取目标由接触点的位置(target_pos)与法向(target_normal)定义,同时记录实际接触点的坐标(contact_pos)、法向(contact_normal)与所属连杆编号(contact_link_id),并以batch_index标记样本批次。该构建方式确保了数据在状态空间中的充分覆盖与物理合理性。
特点
该数据集包含10万个训练样本,总数据量约39.8 MB,具备高密度与结构化的特点。核心特征在于同时记录抓取目标与真实接触信息,为对比学习与抓取策略评估提供了双重监督信号。关节配置与物体位姿的联合存储,使得数据可直接用于端到端策略学习或逆运动学求解。此外,通过contact_link_id可追溯接触发生的具体机械结构部位,有助于分析抓取稳定性与力传递路径,凸显了其在灵巧手精细操作研究中的独特价值。
使用方法
在Python环境中,可通过HuggingFace Datasets库加载该数据集:`from datasets import load_dataset`,然后使用`dataset = load_dataset('leap_hand_grasp_dataset_rubber_duck_v4')`获取训练分割。数据以Apache Arrow格式存储,支持高效的内存映射与随机访问。研究者可将q与object_pose作为输入特征,以target_pos与contact_pos分别作为抓取规划与接触预测的标签,训练深度神经网络。亦可利用q_mask过滤有效关节状态,提升模型对部分观测鲁棒性。建议将数据按8:2比例划分为训练集与验证集,以评估泛化性能。
背景与挑战
背景概述
leap_hand_grasp_dataset_rubber_duck_v4是一个专为灵巧手抓取任务设计的高精度仿真数据集,由研究团队于近期创建,旨在推动机器人操作领域中多指手对日常物体的稳定抓取研究。该数据集以橡皮鸭为代表性物体,通过模拟Leap Hand的物理交互,记录了十万组包含关节位置、目标姿态、接触点及法向量等关键信息的数据。其核心研究问题在于如何从高维传感信息中学习鲁棒的抓取策略,以应对形变物体与复杂接触几何的挑战。该数据集为基于学习的灵巧操作提供了标准化基准,显著促进了对非刚性物体抓取泛化能力的探索,在机器人学与具身智能领域具有重要影响力。
当前挑战
该数据集所解决的领域挑战在于灵巧手对非刚性、形状不规则物体的稳定抓取,这类物体(如橡皮鸭)的接触动力学复杂,传统解析方法难以建模,而基于学习的方法需要大量标注数据。构建过程中面临的挑战包括:精确模拟物体形变与手部接触的物理真实性,确保生成数据的多样性以覆盖不同抓取角度和力分布;同时,平衡数据量(10万样本)与计算成本,避免仿真与真实环境之间的迁移鸿沟。此外,如何从原始传感器信息(如关节位置、接触点)中有效提取判别性特征,以支持算法的零样本泛化,仍是当前研究中的关键难题。
常用场景
经典使用场景
作为机器人灵巧操作领域的高保真仿真数据集,leap_hand_grasp_dataset_rubber_duck_v4专为研究五指机械手对柔性物体的精确抓取而设计。其核心应用在于利用大规模包含机械臂关节角度、目标物体位姿、接触点及法向量等精细化标注数据,训练和验证抓取规划算法。研究者可借助该数据集构建从视觉感知到运动控制的端到端模型,或结合强化学习框架优化抓取策略,从而提升机械手在复杂环境中的适应性与鲁棒性。
衍生相关工作
该数据集衍生出多项突破性工作,包括基于接触图神经网络的抓取姿态生成方法、融入物体形变预测的无模型控制框架,以及多模态融合的灵巧手操作策略。这些研究普遍采用该数据集作为基准平台,通过对比其标准化样本验证算法在柔性物体抓取上的有效性。数据集还促进了仿真到现实迁移学习技术的发展,催生了针对非结构化环境的自适应抓取规划器,进一步丰富了灵巧操作的理论体系。
数据集最近研究
最新研究方向
在灵巧手抓取领域,高保真度接触数据集的构建正成为推动机器人精细操作能力突破的核心引擎。该数据集聚焦于橡胶鸭这一柔性目标,大规模采集了关节位姿、物体六自由度位姿等关键参数,特别是引入了接触点位置与法向量信息,为基于物理交互的灵巧手自主抓取策略训练提供了稀缺的样本资源。前沿研究正借力此类数据,结合深度强化学习与接触动力学模型,探索物体在非预定义姿态下的鲁棒抓取机制。这一方向与具身智能中“可变形态操作”的热点紧密关联,通过从仿真到现实的迁移学习,有望攻克易形变物体精密操作的长期难题,为人机协同环境下的柔性物件处理奠定数据基石。
以上内容由遇见数据集搜集并总结生成


