
xpuenabler/eval_grootn1.5_so101_liftcube_nround2
收藏官方服务:
资源简介:
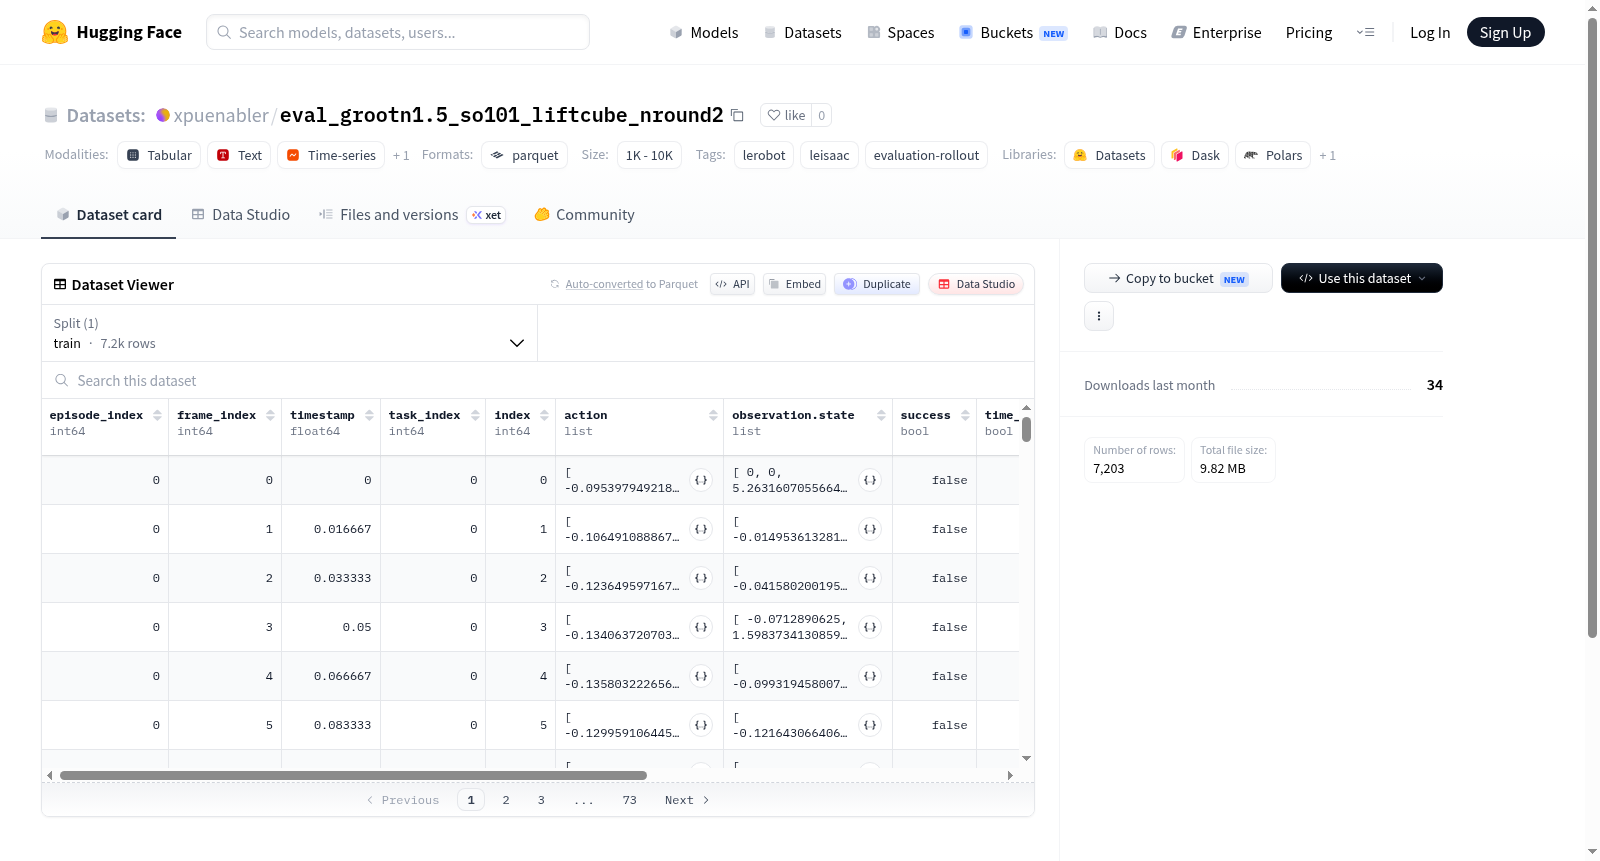
LeIsaac评估rollout数据集,包含2个episodes和7200帧数据。
LeIsaac evaluation rollout dataset with 2 episodes and 7200 frames.
提供机构:
xpuenabler搜集汇总
数据集介绍
构建方式
该数据集源自LeIsaac项目,是针对GrootN1.5模型在SO101环境下执行LiftCube任务的评估滚动采集结果。构建过程通过机器人仿真或实际操作,在特定回合中记录执行LiftCube动作时产生的连续帧数据,共包含2个评估回合,总计7200帧图像与状态序列,用以评估模型在操作任务中的表现。
使用方法
数据可通过LeRobot库加载,利用其内置的dataset接口读取帧序列与对应动作标签。研究者可将其作为验证集,计算GrootN1.5模型在LiftCube任务上的成功率和轨迹误差。使用时需注意回合数较少,建议结合其他评估数据以获得统计显著性结果。
背景与挑战
背景概述
在机器人学习领域,基于模仿学习的操作技能获取是推动自动化技术发展的核心方向之一。该数据集eval_grootn1.5_so101_liftcube_nround2由LeIsaac研究团队创建,旨在评估机器人从视觉输入中学习拾取立方体物体的能力。作为LeRobot生态系统的一部分,该数据集专注于生成高质量的评估轨迹,包含2个回合和7200帧的时间序列数据,为细粒度的操作策略评估提供了标准化基准。其研究问题聚焦于如何在有限示例下提升机器人对三维空间物体的抓取与提升操作的泛化性能,对推动模仿学习在实际机器人任务中的应用具有重要参考价值。
当前挑战
该数据集所解决的核心挑战在于机器人操作中的精确拾取与提升任务,即如何从连续视觉反馈中学习稳定的抓取策略以应对物体位姿变化。构建过程中面临的关键难题包括:1) 确保采集的高维图像帧与动作序列在时间上精确同步,减少延迟误差对策略学习的影响;2) 在仅有2个演示回合的极端小样本场景下,避免过拟合并使策略具备一定鲁棒性;3) 维持长序列(7200帧)中动作执行的一致性,防止累积误差导致的提升失败。这些挑战共同制约了从仿真到真实世界的迁移性能。
常用场景
经典使用场景
该数据集是机器人操作领域中一个精巧的评估滚动数据集,专为评测基于模仿学习或强化学习的抓取策略而设计。经典使用场景聚焦于单臂机器人从桌面抓取并抬升立方体这一基础操作任务,通过2个Episode共7200帧的高频轨迹数据,为算法提供标准化测试环境。研究者可借此验证模型在精确位置控制、力反馈调节以及避障动作上的执行效率,尤其适用于评估端到端策略在小样本下的泛化能力。
解决学术问题
该数据集精准解决了机器人操作研究中动作精度与重复性的量化难题。通过记录连续轨迹帧,它使学术领域能系统评估模型在抬升立方体时对姿态误差的容忍度、力矩控制的平滑性以及任务完成时间。其意义在于为算法性能比较提供可复现基准,推动从原始观测到动作映射的理论突破,弥补了现有数据集在简单抓取任务上缺乏细粒度时序评价指标的空白。
实际应用
实际应用中,该数据集支撑工业分拣与家庭服务机器人的技能迁移验证。例如,可测试装配线上机械臂抓取标准立方体的稳定性,或评估家用机器人拾取对象时的防滑能力。这些场景要求低延迟、高鲁棒性的运动规划,而数据集中的轨迹数据能帮助工程人员校准传感器融合策略与安全冗余机制,从而降低实际部署中的失败率。
数据集最近研究
最新研究方向
该数据集聚焦于机器人操作任务中的评估与仿真验证,尤其围绕LeRobot与LeIsaac框架下的灵巧操作能力。在前沿研究中,结合物理仿真环境与真实机器人动作映射,eval_grootn1.5_so101_liftcube_nround2被用于测试大型机器人基础模型在块状物体提升任务中的泛化性能与迭代稳健性。这一研究方向与近期具身智能领域中强调的“仿真-真实”闭环评测方法不谋而合,通过标准化的评估滚动展示模型在多轮交互后的执行力与失败模式,对于推动可迁移机器人学习策略的落地具有重要意义。
以上内容由遇见数据集搜集并总结生成


