
HorizonRobotics/RoboTransfer-RealData
收藏官方服务:
资源简介:
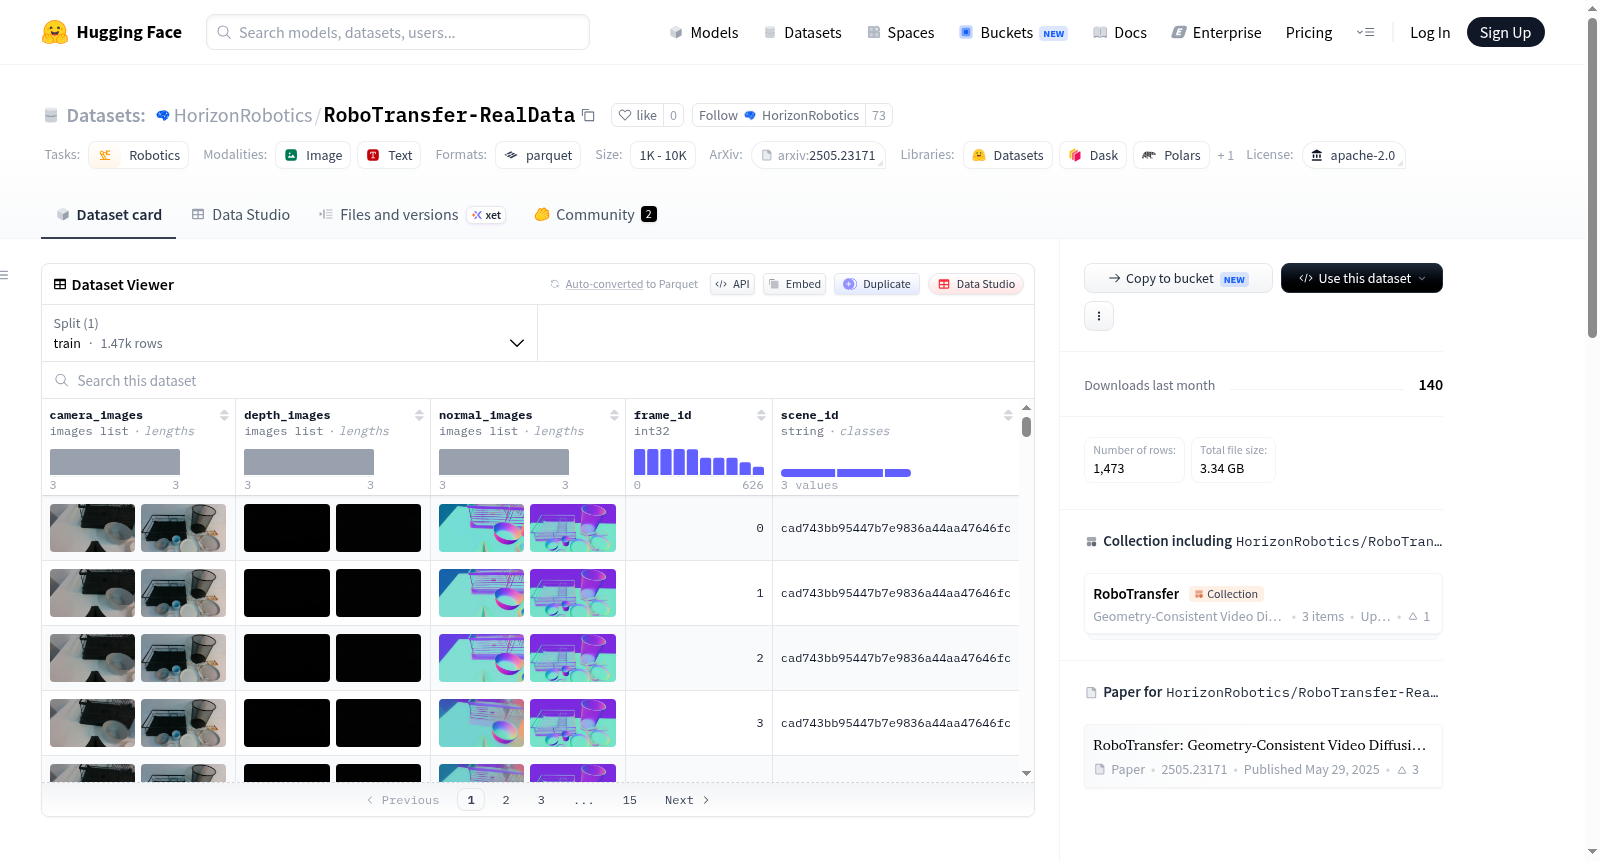
这是一个包含训练数据的图像数据集,具体包括相机图像、深度图像和法线图像三种类型的图片,以及帧ID和场景ID两种标识信息。数据集仅包含训练集分片,共有1473个示例,总大小约为3.67GB。
This is an image dataset containing training data, specifically including three types of images: camera images, depth images, and normal images, as well as two types of identification information: frame ID and scene ID. The dataset consists only of a training split with a total of 1473 examples and is approximately 3.67GB in size.
提供机构:
HorizonRobotics搜集汇总
数据集介绍
构建方式
RoboTransfer-RealData是一个基于ALOHA-AgileX机器人系统采集的真实世界机器人操作数据集。该数据集作为RoboTransfer论文的评估基准而构建,旨在验证从合成数据到真实场景的策略迁移效果。数据采集涵盖多种机器人操作任务,通过多模态视觉传感器同步记录RGB图像、深度图及表面法线图,并标注帧序号与场景标识,形成了结构化的真实轨迹集合。
使用方法
研究者可通过RoboTransfer官方GitHub仓库提供的处理脚本,将原始RGB图像转换为带有几何条件信息的RoboTransfer标准格式。数据集以HuggingFace格式发布,支持直接加载train分片,便于与深度学习框架集成。用户应引用相关论文,并遵循Apache-2.0开源协议进行学术使用。
背景与挑战
背景概述
在机器人操作领域,从仿真环境到真实世界的策略迁移(Sim-to-Real)一直是制约通用操作智能发展的核心瓶颈。为弥合这一鸿沟,地平线机器人研究团队于2025年提出了RoboTransfer框架,并在此过程中构建了RoboTransfer-RealData数据集。该数据集由刘柳、王晓峰、赵国盛等研究人员主导,利用ALOHA-AgileX双臂机器人系统采集,包含1473条真实世界操作轨迹,涵盖RGB图像、深度图与表面法向图等多模态视觉信息。作为几何一致的视频扩散模型RoboTransfer的评估基准,该数据集旨在验证由合成数据生成的策略在真实场景中的可迁移性,为机器人视觉策略的零样本迁移提供了关键验证平台,其影响力体现在推动了数据生成与策略泛化之间的闭环研究范式。
当前挑战
该数据集所应对的核心挑战在于解决仿真数据与真实环境间的视觉差异与几何不一致性,传统Sim-to-Real方法常因光照、纹理及物理特性的偏差导致策略失效。RoboTransfer-RealData通过提供配准的几何条件(深度与法向图),为评估几何一致性的视频扩散生成提供了真实参照。在数据构建过程中,主要挑战包括:多模态传感器在高速操作下的时空同步校准,确保RGB、深度与法向图在亚像素级别的对齐;复杂操作场景中遮挡与反光表面的深度估计噪声抑制;以及如何以有限的1473条轨迹覆盖多样化的物体属性与操作姿态,避免数据偏差对策略迁移评估的干扰。
常用场景
经典使用场景
在机器人操作领域,数据稀缺与真实环境泛化能力不足长期制约着策略学习的发展。RoboTransfer-RealData作为一套基于ALOHA-AgileX系统采集的真实世界机器人操作数据集,其核心应用场景在于为几何一致性视频扩散框架RoboTransfer提供真实轨迹评估基准。该数据集通过多模态视觉信息——包括RGB图像、深度图与表面法向图——构建了丰富的几何约束条件,使得研究者能够在从合成数据向真实环境迁移策略时,验证扩散模型生成的数据是否具备几何一致性与物理合理性,从而推动视觉策略在真实场景中的高效迁移与部署。
解决学术问题
该数据集有效回应了机器人学习领域中一个关键难题:如何弥合合成数据与真实数据之间的领域鸿沟。传统方法依赖大规模真实数据采集,成本高昂且难以覆盖多样化场景;而纯合成数据则常因几何与光照不一致导致策略迁移失败。RoboTransfer-RealData通过提供多视角、多模态的真实轨迹数据,使得学术界能够系统性地评估与验证基于扩散模型的几何一致数据合成方法,为研究可控视频生成、域适应与策略泛化提供了坚实的实验基础,显著推动了零样本或小样本策略迁移的理论与实践进展。
实际应用
在实际工程应用中,该数据集的价值体现在降低机器人部署成本与提升操作鲁棒性。借助RoboTransfer-RealData,开发者可以在无需重复采集海量真实数据的前提下,利用几何一致性的视频扩散技术,将仿真环境中训练的策略直接迁移至真实机器人系统。这对于工业场景中的柔性抓取、装配操作以及家庭服务机器人等对数据安全与成本敏感的应用尤为关键,能够显著缩短从实验室研究到产品落地的周期,同时提升机器人在非结构化环境中的适应能力。
数据集最近研究
最新研究方向
在机器人操作领域,数据稀缺与泛化能力不足长期制约着策略迁移的实用化进程。RoboTransfer-RealData作为一项真实世界的多模态操作数据集,与前沿的几何一致性视频扩散框架RoboTransfer协同出现,为从合成数据到真实场景的策略迁移提供了关键验证基准。该数据集通过ALOHA-AgileX机器人系统采集,包含RGB、深度与法向图等多模态视觉信息,精准服务于当前研究热点——利用可控扩散模型生成几何一致的操作视频,从而弥合仿真与真实之间的视觉鸿沟。这一方向不仅推动了少样本策略迁移的边界,更与具身智能中“数据驱动+仿真到现实”的范式变革紧密相连,为构建可泛化的机器人技能库奠定了重要基石。
以上内容由遇见数据集搜集并总结生成


