
RobotCar Dataset
收藏robotcar-dataset.robots.ox.ac.uk2024-11-05 收录
数据链接:
官方服务:
资源简介:
RobotCar Dataset 是一个用于自动驾驶和计算机视觉研究的公开数据集。该数据集包含了在不同天气和光照条件下,由一辆自动驾驶汽车在牛津市内行驶时收集的图像和激光雷达数据。数据集还包括GPS信息、IMU数据和车辆控制信号。
RobotCar Dataset is a public dataset dedicated to autonomous driving and computer vision research. It includes image and LiDAR data collected by an autonomous vehicle driving within the city of Oxford under various weather and lighting conditions. The dataset also encompasses GPS information, IMU data, and vehicle control signals.
搜集汇总
数据集介绍
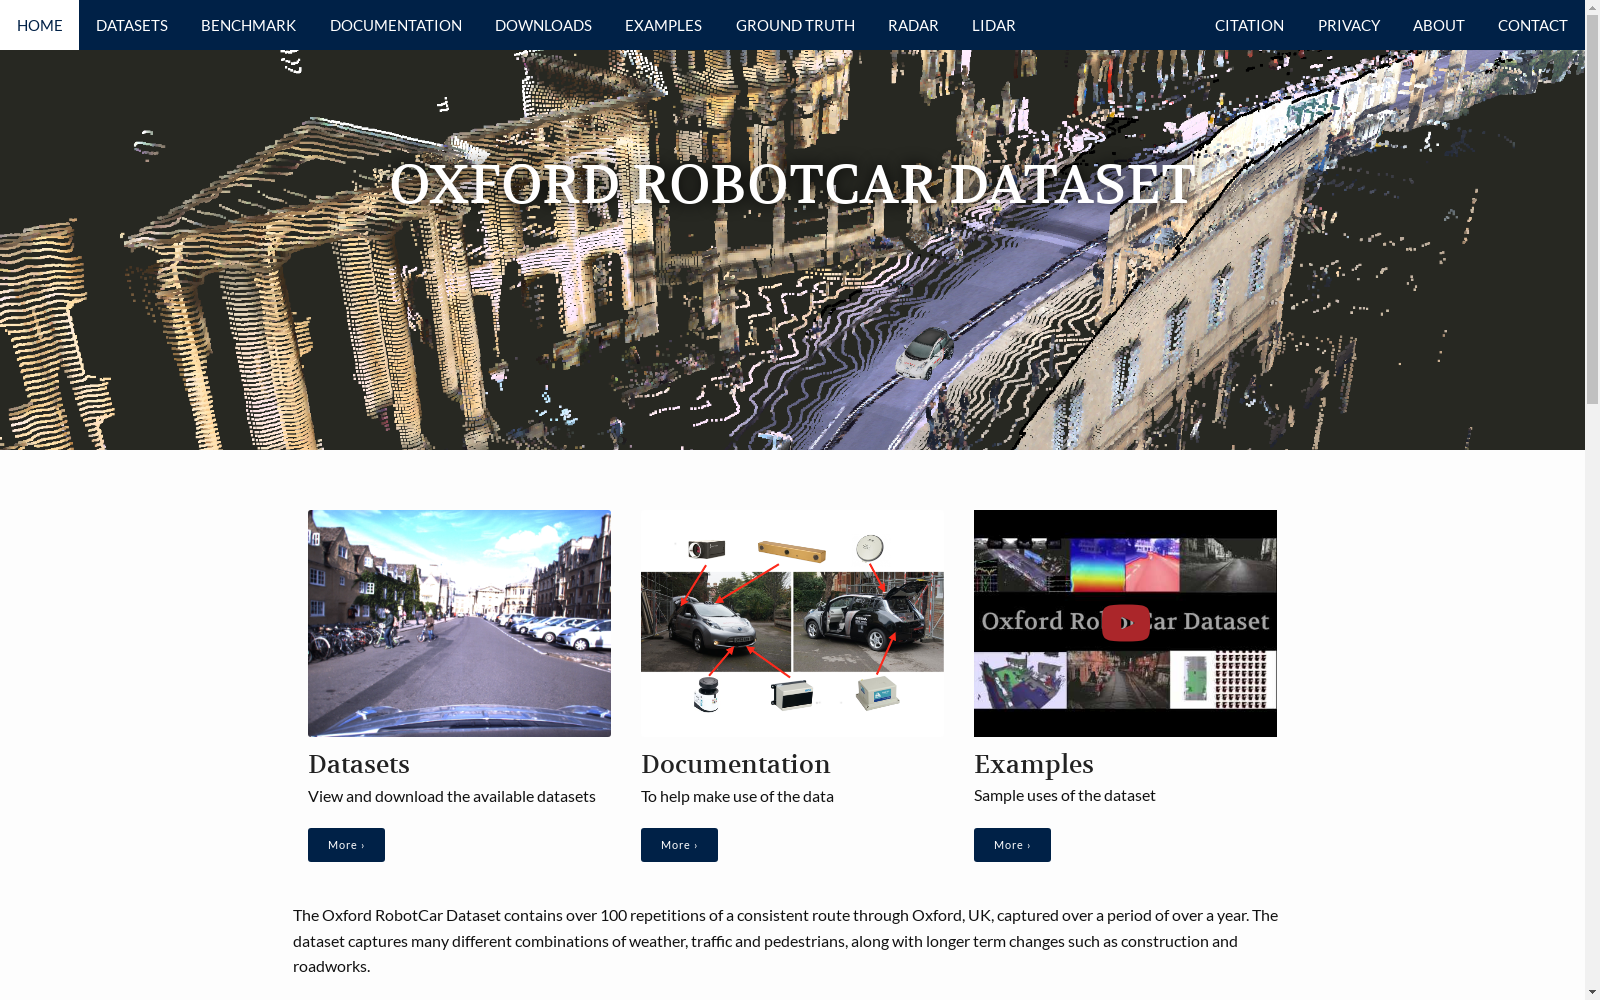
构建方式
RobotCar Dataset的构建基于牛津大学RobotCar平台,该平台配备了多种传感器,包括激光雷达、摄像头、GPS和惯性测量单元(IMU)。数据集通过在牛津市区的不同天气和光照条件下进行多次驾驶采集而成,确保了数据的多样性和广泛性。每次驾驶过程中,传感器数据被同步记录,并通过精确的时空对齐技术进行处理,以生成高精度的环境地图和定位数据。
特点
RobotCar Dataset以其丰富的传感器数据和高精度的时空对齐著称。数据集涵盖了多种天气条件下的城市环境,包括晴天、雨天、夜晚等,为研究者提供了多样化的实验场景。此外,数据集中的传感器数据经过严格校准和同步处理,确保了数据的一致性和可靠性,适用于多种计算机视觉和机器人导航任务。
使用方法
RobotCar Dataset可广泛应用于自动驾驶、机器人导航、环境感知和地图构建等领域。研究者可以通过该数据集进行算法验证和模型训练,以提升自动驾驶系统的鲁棒性和适应性。使用时,用户需下载数据集并根据提供的文档进行数据解码和处理。数据集支持多种编程语言和开发环境,方便研究者进行定制化开发和实验。
背景与挑战
背景概述
RobotCar Dataset,由牛津大学移动机器人小组于2014年创建,是一个专注于自动驾驶和机器人导航领域的数据集。该数据集的核心研究问题是如何在复杂的城市环境中实现精确的定位和导航。通过收集伦敦市区的多样化环境数据,包括天气变化、日夜交替和季节更迭,RobotCar Dataset为研究人员提供了一个真实且多变的测试平台。其影响力在于推动了自动驾驶技术的发展,特别是在环境感知和路径规划方面,为后续研究奠定了坚实基础。
当前挑战
RobotCar Dataset在构建过程中面临了多重挑战。首先,数据采集需要在不同天气和光照条件下进行,确保数据的全面性和代表性。其次,数据集的标注工作复杂,需要精确的地理位置和环境特征信息,以支持高精度的定位和导航算法。此外,数据集的规模庞大,处理和存储这些数据对计算资源提出了高要求。在应用层面,如何有效利用这些数据进行模型训练,以提高自动驾驶系统的鲁棒性和适应性,是当前研究的主要挑战。
发展历史
创建时间与更新
RobotCar Dataset由牛津大学计算机科学系于2014年首次发布,旨在为自动驾驶和机器人导航研究提供一个高质量的视觉和激光雷达数据集。该数据集定期更新,最新版本于2021年发布,包含更多样化的环境和天气条件数据。
重要里程碑
RobotCar Dataset的发布标志着自动驾驶领域的一个重要里程碑,它首次提供了在不同天气和光照条件下的大规模城市环境数据。2016年,该数据集增加了激光雷达数据,进一步提升了其在三维环境感知研究中的应用价值。2018年,RobotCar Dataset引入了多传感器融合技术,使得数据集在复杂环境中的应用更加广泛。
当前发展情况
当前,RobotCar Dataset已成为自动驾驶和机器人导航研究中的标准数据集之一,广泛应用于算法验证和模型训练。其多样的环境和传感器数据为研究人员提供了丰富的实验平台,推动了SLAM(同步定位与地图构建)、路径规划和环境感知等关键技术的发展。此外,RobotCar Dataset的开源性质促进了全球研究社区的合作与创新,为自动驾驶技术的商业化应用奠定了坚实基础。
发展历程
- RobotCar Dataset首次发表,由牛津大学移动机器人小组发布,旨在为自动驾驶和机器人导航提供一个标准化的数据集。
- RobotCar Dataset首次应用于学术研究,特别是在视觉SLAM(同步定位与地图构建)和深度学习领域,推动了相关技术的发展。
- 数据集扩展了更多的传感器数据,包括激光雷达和GPS,以支持更复杂的自动驾驶算法研究。
- RobotCar Dataset被多个国际会议和期刊引用,成为自动驾驶领域的重要基准数据集之一。
- 数据集增加了不同天气和光照条件下的数据,以测试和提升自动驾驶系统在各种环境下的鲁棒性。
- RobotCar Dataset开始与工业界合作,为自动驾驶汽车的实际应用提供数据支持和技术验证。
- 数据集进一步扩展,包含了更多的城市环境和复杂交通场景,以应对自动驾驶技术面临的挑战。
常用场景
经典使用场景
在自动驾驶和机器人导航领域,RobotCar Dataset 以其丰富的多模态数据而著称。该数据集包含了在英国牛津市不同天气和光照条件下,由自动驾驶汽车收集的图像、激光雷达扫描、GPS 数据和惯性测量单元(IMU)数据。这些数据为研究人员提供了一个真实的、多变的驾驶环境,使得他们能够在各种条件下测试和验证自动驾驶算法。
解决学术问题
RobotCar Dataset 解决了自动驾驶研究中的多个关键问题。首先,它提供了多样化的环境数据,帮助研究人员开发和测试能够在不同天气和光照条件下稳定运行的算法。其次,该数据集的多模态特性使得跨模态数据融合成为可能,从而提高了定位和地图构建的精度。此外,RobotCar Dataset 还为研究者提供了一个标准化的测试平台,促进了不同算法之间的比较和性能评估。
衍生相关工作
RobotCar Dataset 的发布催生了一系列相关的经典工作。例如,基于该数据集的研究论文提出了多种新的视觉定位和地图构建算法,显著提高了自动驾驶系统的鲁棒性和精度。此外,该数据集还被用于开发和验证新的深度学习模型,用于图像识别和场景理解。这些工作不仅推动了自动驾驶技术的发展,也为其他领域的研究提供了新的思路和方法。
以上内容由遇见数据集搜集并总结生成


