factorynet
收藏资源简介:
FactoryNet 是一个大规模、统一的数据集,旨在推动机器人制造领域的工业时间序列基础模型的发展。该数据集提供了高度标准化的高频遥测数据,涵盖不同的机器人形态(UR3、KUKA)、专用末端执行器(螺丝刀、夹持器)以及数万次模拟反事实数据。FactoryNet 是序列建模、异常检测和仿真到现实差距分析的严格基准。数据集采用统一的 Setpoint-Effort-Feedback-Context (S-E-F-C) 主模式,将所有遥测数据映射到标准化的表示形式,包括设定点(命令状态)、努力(硬件物理输出)、反馈(测量的物理状态)和上下文(元数据和离散状态)。此外,数据集还提供了专门用于 UR3 拾取和放置任务的 Sim2Real 差距分析工具包,包括配对的实际和模拟执行数据、配置文件和差距分析报告。
FactoryNet is a large-scale, unified dataset designed to advance industrial time-series foundation models in robotics manufacturing. It provides highly standardized high-frequency telemetry data covering different robot morphologies (UR3, KUKA), specialized end-effectors (screwdrivers, grippers), and tens of thousands of simulated counterfactual data. FactoryNet serves as a rigorous benchmark for sequence modeling, anomaly detection, and sim-to-real gap analysis. The dataset employs a unified Setpoint-Effort-Feedback-Context (S-E-F-C) schema, mapping all telemetry data to standardized representations including setpoint (commanded state), effort (hardware physical output), feedback (measured physical state), and context (metadata and discrete states). Additionally, the dataset provides a Sim2Real gap analysis toolkit specifically for UR3 pick-and-place tasks, including paired real and simulated execution data, configuration files, and gap analysis reports.
FactoryNet 数据集概述
数据集简介
FactoryNet 是一个大规模、统一的数据集,旨在推动工业时间序列基础模型在机器人制造领域的发展。该数据集提供了高度标准化、高频的遥测数据,涵盖不同机器人形态(UR3、KUKA)、专用末端执行器(螺丝刀、夹爪)以及数万个模拟反事实数据,可作为序列建模、异常检测和模拟到现实差距分析的严格基准。
数据集结构
数据集主要包含两个组成部分:
1. 数据文件(data/ 目录)
包含大规模、分块的 Parquet 文件,遵循 S-E-F-C 模式:
- aursad_.parquet、cnc_.parquet、voraus_*.parquet:已有的结构化数据集
- factorywave_*.parquet:真实的 UR3 和 KUKA 遥测数据(包含专用螺丝刀扭矩数据和任务元数据)
- simulations_baseline_*.parquet:在 Isaac Sim 4.5.0 中生成的 10,000 个以上基础拾取放置任务片段
- simulations_counterfactual_*.parquet:用于因果和异常建模的匹配反事实任务片段
2. 人工制品文件(artifacts/ 目录)
包含针对模拟到现实差距的基准测试工具包:
- real_csv/ & sim_csv/:配对的任务片段 CSV 文件,匹配真实执行与 Isaac Sim 等效执行
- pick_configs/:每个任务片段的 JSON 配置文件,驱动仿真参数
- gap_reports/ & summary/:聚合的差距分析、清单和每个任务片段的 Markdown 报告
S-E-F-C 主模式
为了支持跨异构硬件的模型训练,所有遥测数据均映射到统一的 Setpoint-Effort-Feedback-Context (S-E-F-C) 模式:
- Setpoint(setpoint_*):指令状态(位置、速度、加速度、目标扭矩)
- Effort(effort_*):硬件的物理输出(电流、电压、力、扭矩)
- Feedback(feedback_*):测量的物理状态(实际位置、速度)
- Context(ctx_*):元数据和离散状态(异常标签、任务阶段、硬件模式、执行时间)
注:专用螺丝刀遥测数据(如拧紧状态、测量柄部扭矩)已完全集成到工具特定的 effort 和 context 列中。
模拟到现实差距分析(UR3 拾取放置)
任务配对与时间顺序
artifacts/ 文件夹中的真实和模拟任务片段严格按照文件名配对(如 real_csv/<uuid>.csv 对应 sim_csv/<uuid>.csv)。
时间顺序载荷桶使用边界任务片段进行动态对齐验证:
- 0.6 kg:起始 →
0ab540a6-7210-4531-b2ed-6a04c7b90ff1 - 0.3 kg:之后 →
29312353-3555-4eba-b2fb-3e2495e89782 - 1.2 kg:之后 →
640c65a7-2aee-4b58-94de-334f37832e14
差距指标
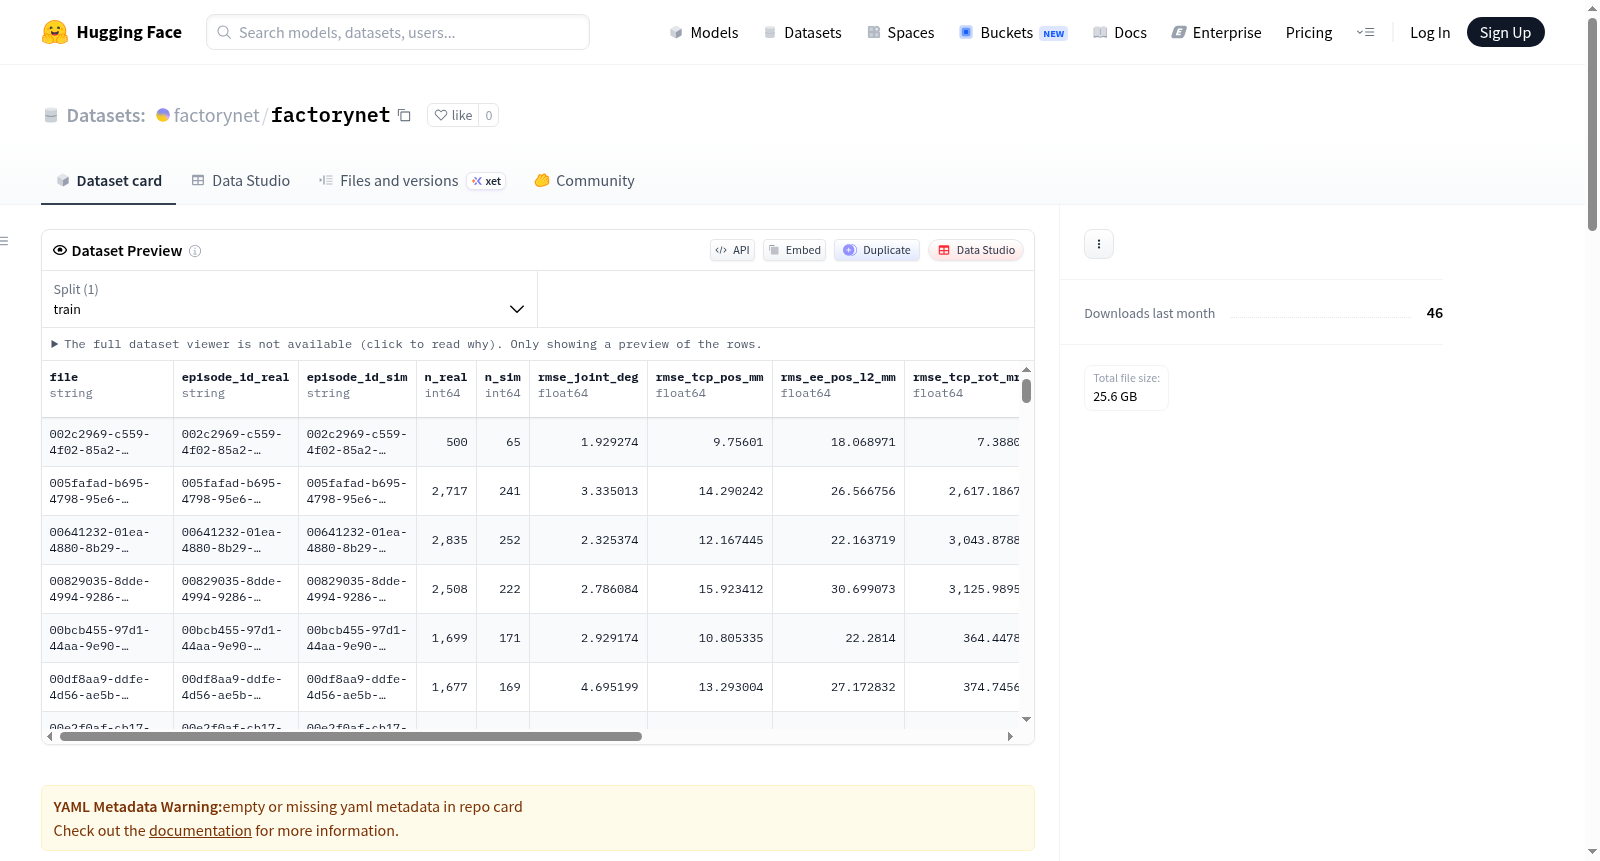
每个配对片段报告跟踪以下指标:
- 关节 RMSE(度):各关节的误差
- TCP 位置 RMSE(毫米)/ EE L2 RMS(毫米):合并和逐步的欧几里得位置误差
- TCP 旋转向量 RMSE(毫弧度):旋转方向差距
- W1 effort(安培):关节电流的 Wasserstein-1 距离,代理衡量 effort 对齐程度
(对齐方法:按时间排序、按任务阶段分割、线性重采样时间帧至 [0, 1],然后计算距离)
范围与限制
模拟到现实人工制品严格设计用于支持运动学一致性分析和effort 代理比较,明确不涉及:接触精确动力学验证、视觉域真实性或相同执行器扭矩物理特性的声明。