InCrowd-VI
收藏资源简介:
InCrowd-VI是一个包含58个序列、跨越5公里轨迹和1.5小时记录的视觉-惯性数据集,专为评估室内行人密集环境中的SLAM系统而设计。该数据集特别旨在推进视觉障碍人士的导航技术。
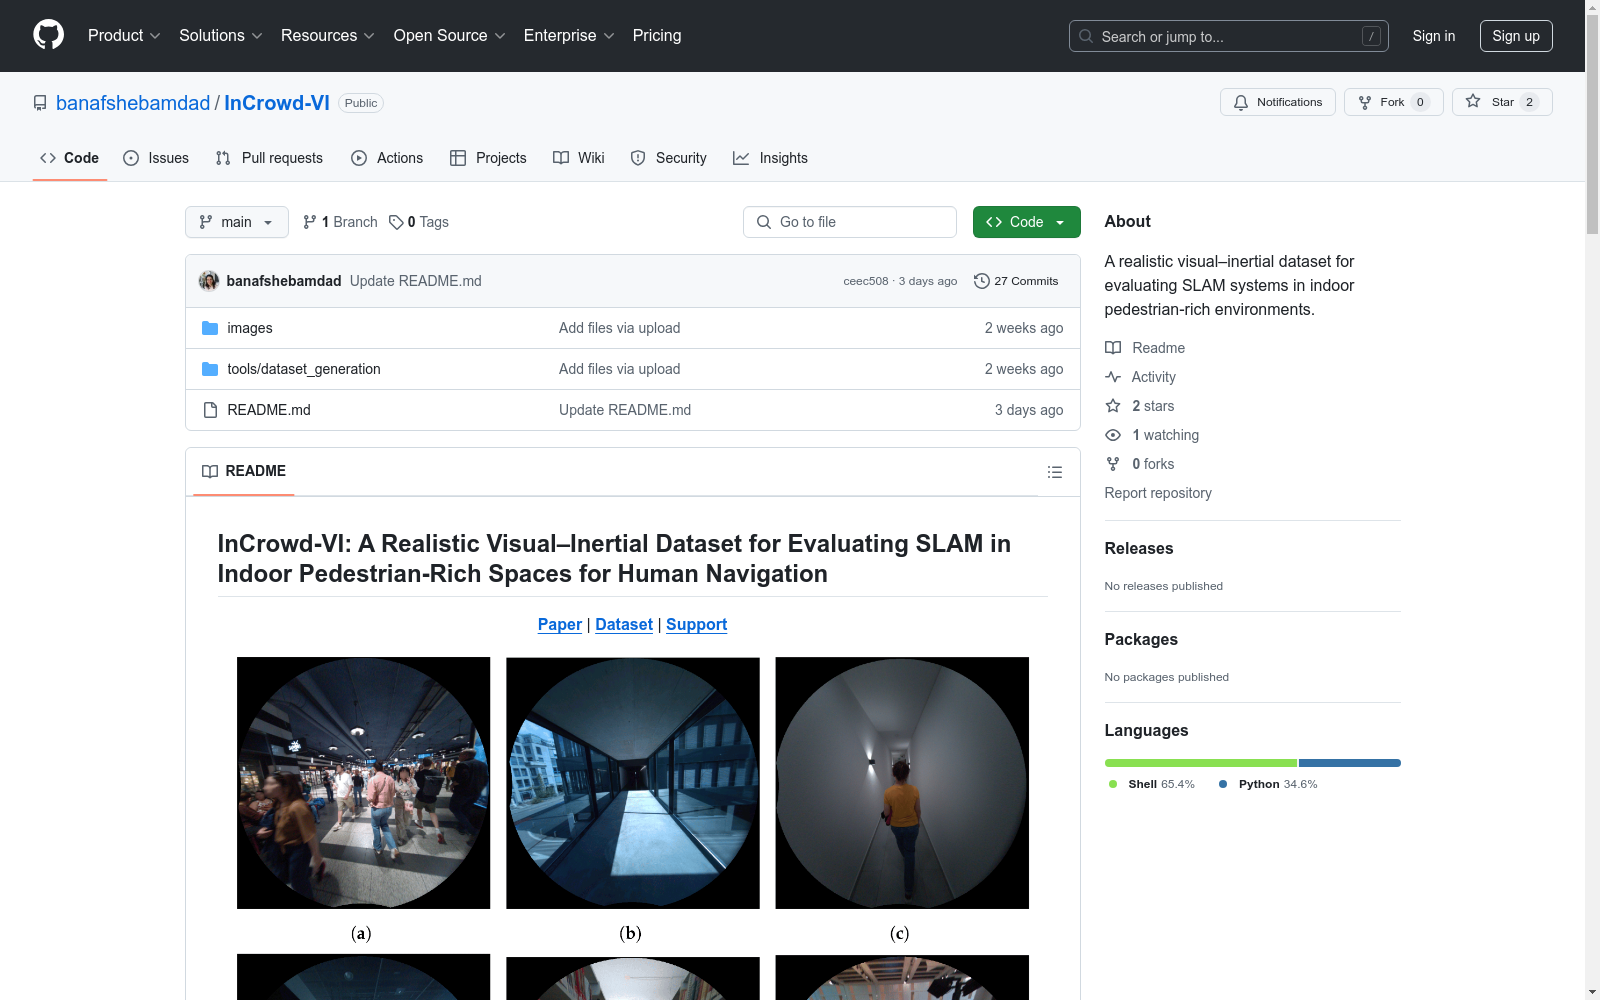
InCrowd-VI is a visual-inertial dataset consisting of 58 sequences, with a total trajectory length of 5 kilometers and a total recording duration of 1.5 hours. It is specifically developed to evaluate SLAM systems in indoor crowded pedestrian environments, and is particularly aimed at advancing navigation technologies for visually impaired individuals.
InCrowd-VI 数据集概述
数据集简介
InCrowd-VI 是一个用于评估室内行人密集环境中SLAM系统的视觉-惯性数据集。该数据集包含58个序列,覆盖5公里的轨迹和1.5小时的记录,旨在推动视觉障碍人士的导航技术发展。
数据集特点
- 场景多样性:数据集展示了多种挑战性场景,包括高行人密度、不同光照条件、纹理贫乏的表面、反射表面、狭窄通道和楼梯等。
- 数据格式:由于图像文件较大,数据集提供了每个序列的
.vrs文件,用户可以使用提供的工具在本地提取所需图像。
文件结构与文档
- 序列文件结构:详细信息可在Sequence file structure页面查看。
- 校准数据:包含相机和IMU的校准参数,详见Calibration data。
- 序列概述:各序列的密度类别和主要挑战概述,详见InCrowd-VI sequences。
使用指南
系统要求
- 操作系统:Ubuntu 22.04 LTS
- Python版本:3.10
- 系统依赖: bash sudo apt install python3.10-venv
数据提取
-
设置虚拟环境: bash python3 -m venv $HOME/projectaria_tools_python_env source $HOME/projectaria_tools_python_env/bin/activate
-
安装projectaria_tools: bash python3 -m pip install --upgrade pip python3 -m pip install projectaria-tools[all]
-
下载数据集:数据集序列可从InCrowd-VI Dataset下载。
-
提取数据:使用提供的脚本从
.vrs文件中提取数据,脚本位于tools/dataset_generation目录。
数据提取脚本
bb_generate_dataset_in_loop.sh:处理多个.vrs文件。bb_generate_sequence_ns.sh:从.vrs文件中提取并校正图像。bb_image_undistortion.py:处理.vrs文件以提取和校正RGB和立体图像。
引用
如果使用该数据集或参考论文,请引用以下文献: bibtex @article{bamdad2024incrowd, title={InCrowd-VI: A Realistic Visual--Inertial Dataset for Evaluating Simultaneous Localization and Mapping in Indoor Pedestrian-Rich Spaces for Human Navigation}, author={Bamdad, Marziyeh and Hutter, Hans-Peter and Darvishy, Alireza}, journal={Sensors}, volume={24}, number={24}, pages={8164}, year={2024}, publisher={MDPI} }
致谢
特别感谢苏黎世大学机器人与感知小组提供用于本研究的Meta Aria眼镜。
支持
如有任何问题或遇到问题,请在issue页面创建问题,我们将尽快处理。