
ω-HOME
收藏资源简介:
ω-HOME是一个面向真实世界家庭场景的仿人机器人数据集,由南洋理工大学、北京大学、北京智源人工智能研究院和香港科技大学(广州)联合创建,旨在为同时进行移动与操作的全身协调行为提供多模态监督。该数据集包含超过40小时的同步多视角RGB-D观测、全身SMPL人体运动、机器人本体状态及全身动作潜变量,并提供丰富的语言指令标注。数据通过控制器重放与人类演示转移相结合的方式精心采集,并经过仿真验证与筛选以确保机器人可执行性。ω-HOME可广泛应用于仿人机器人全身控制的模仿学习、视觉-语言-动作模型训练及世界-动作模型研究,致力于解决真实家庭场景中同时移动与操作这一关键挑战。
ω-HOME is a humanoid robot dataset tailored for real-world household scenarios, co-developed by Nanyang Technological University, Peking University, Beijing Academy of Artificial Intelligence, and The Hong Kong University of Science and Technology (Guangzhou). It is designed to provide multi-modal supervision for whole-body coordinated behaviors involving simultaneous locomotion and manipulation. This dataset includes over 40 hours of synchronized multi-view RGB-D observations, whole-body SMPL human motion, robot proprioceptive states, and whole-body action latent variables, alongside rich language instruction annotations. The data was meticulously collected through a combination of controller replay and human demonstration transfer, and validated and filtered via simulation to ensure robot executability. ω-HOME can be widely applied to imitation learning for humanoid robot whole-body control, vision-language-action model training, and world-action model research, and is dedicated to addressing the critical challenge of simultaneous locomotion and manipulation in real-world household scenarios.
数据集概述:ω-HOME
基本信息
- 数据集名称:ω-HOME
- 所属项目:ω-0(OMEGA-0),一个面向人形机器人并发移动-操作任务的潜在预测世界动作模型
- 数据集规模:总时长 40.3 小时,包含 24 个任务,共 4,827 个 episode
- 数据集状态:WIP(制作中)
任务类型分布
| 任务类别 | 占比 |
|---|---|
| 家电操作 | 25.0% |
| 容器转移 | 17.6% |
| 表面擦拭 | 11.1% |
| 桌面整理 | 10.6% |
| 悬挂/铺展 | 7.0% |
| 大物体操作 | 6.1% |
| 移动携物放置 | 5.2% |
| 地面物体拾取 | 4.6% |
| 衣物取回 | 4.5% |
| 床上用品操作 | 3.0% |
| 关节物体操作 | 2.0% |
| 地板工具操作 | 1.3% |
任务时长 Top 5
- Put beverage in lower fridge — 3.8 小时
- Classify gadgets — 3.5 小时
- Retrieve from upper fridge — 2.9 小时
- Hang clothes — 2.8 小时
- Collect fruits from closet — 2.8 小时
同步采集模态(共 6 种)
- 第一视角 RGB(Egocentric RGB)
- 第三视角 RGB(Exocentric RGB)
- 第三视角深度(Exocentric depth)
- 机器人状态(Robot state)
- 全身运动数据(Whole-body motion,SMPL格式)
- 动作潜变量(Action latents)
数据特点
- 专为全身移动-操作(loco-manipulation)任务设计
- 包含多视角同步观测
- 数据采集过程与SONIC控制器兼容,可支持真实机器人执行
- 涵盖 24 种真实家庭环境任务(如擦桌子、拖地、从冰箱取物、洗衣、整理收纳、推椅子、与人类协作移动桌子、清洁床铺、抽屉操作等)
- 支持跨物体(cross-object)与跨场景(cross-scene)泛化评估
- 任务分为三类:标准(Standard)、跨物体(Cross-object)、跨场景(Cross-scene)
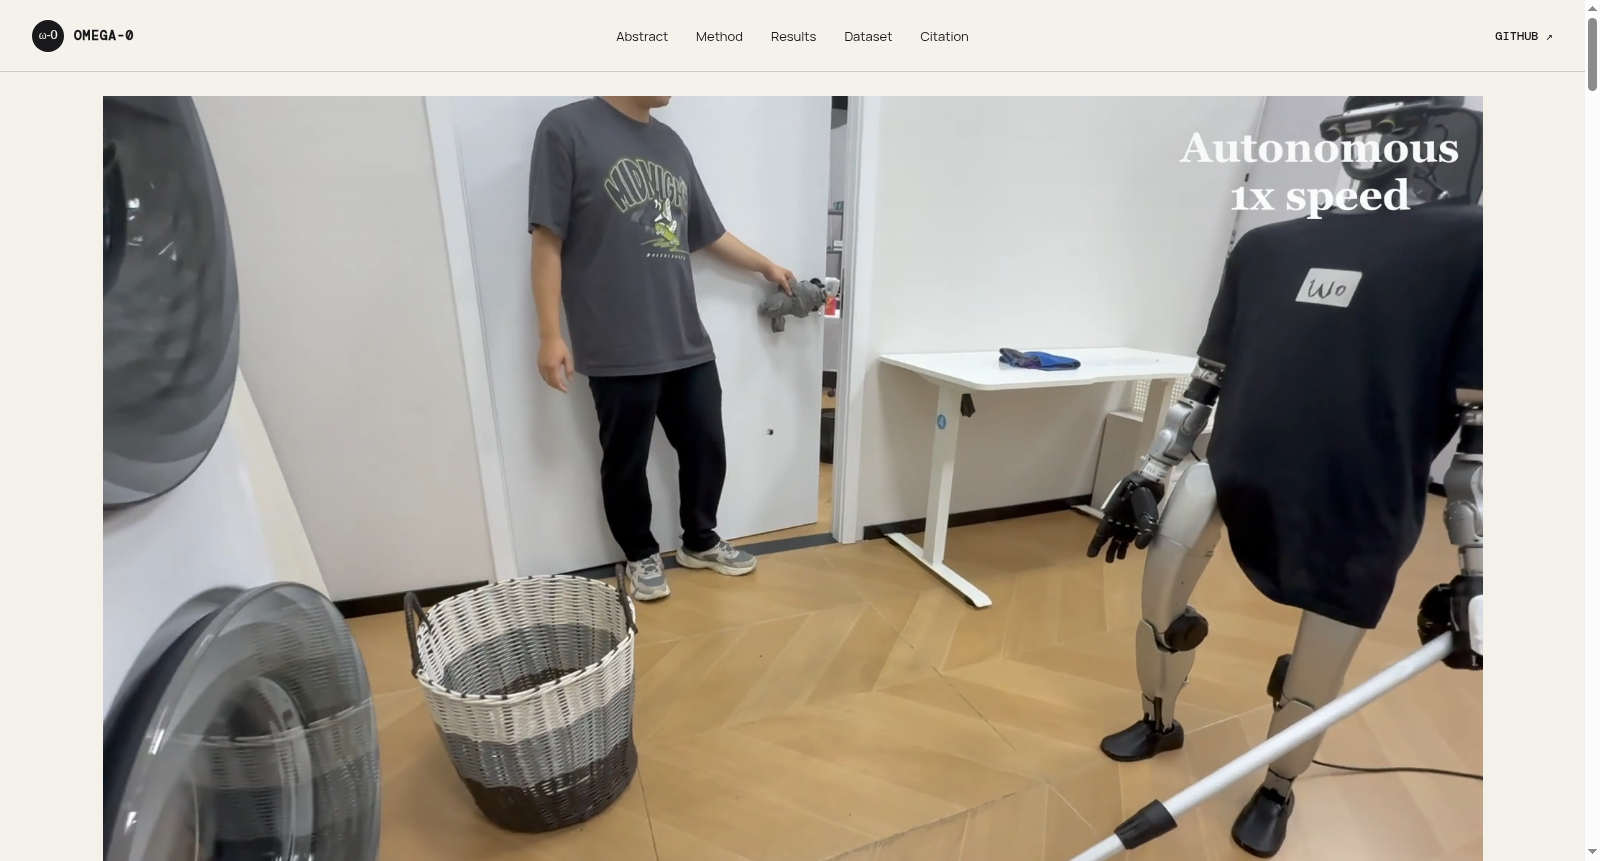
- 1$ω$-0: A Latent Predictive World Action Model for Concurrent Humanoid Loco-Manipulation南洋理工大学; 北京大学; 北京智源人工智能研究院; 香港科技大学(广州) · 2026年



