hoi-retarget
收藏资源简介:
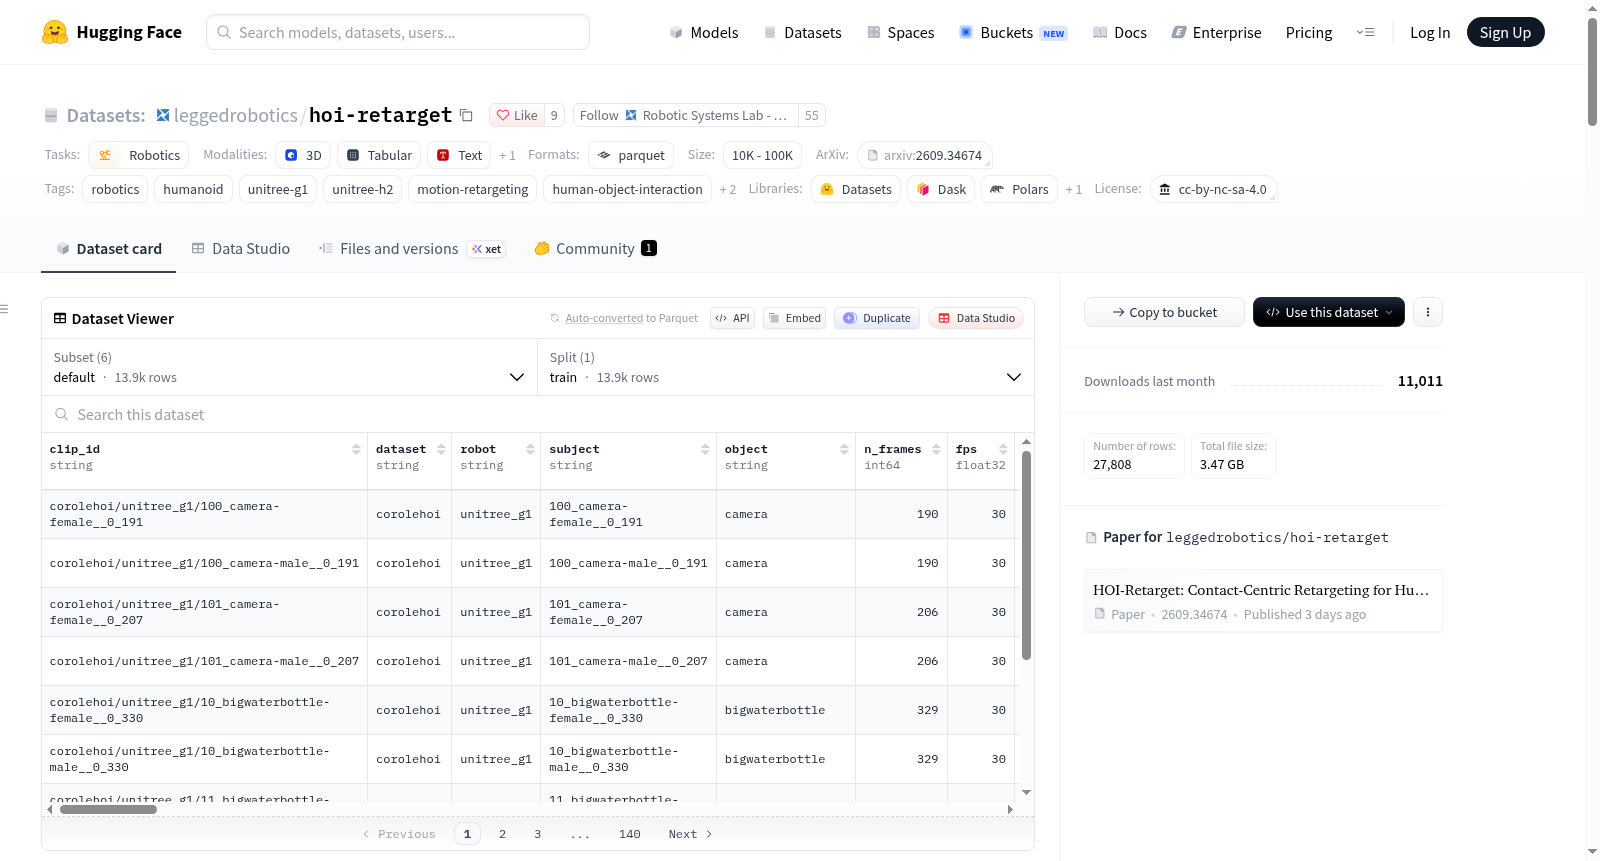
HOI-Retarget 是一个用于人形机器人运动重定向的大规模数据集,旨在将从人类-物体交互(HOI)运动捕捉数据重定向到双足人形机器人上。该数据集通过接触中心的轨迹优化方法(HOI-Retarget),将人类交互动作转换为机器人兼容的运动参考,从而支持机器人从演示中学习(LfD)并扩展至人机交互场景。数据集包含来自5个源数据集(OMOMO、ParaHome、NeuralDome、CoRoleHOI、IMHD²)的13,904条人形机器人轨迹,覆盖6,952个不同运动片段。每个运动片段均被重定向至Unitree G1(29自由度,物体缩放0.83)和Unitree H2(31自由度,物体缩放1.0)两种机器人,因此每个运动对应两条轨迹。数据字段包括机器人关节角度(弧度)、浮动基座位姿、物体的6自由度位置(米)以及每帧的手掌和脚掌接触标志。数据集还包含75个不同的物体网格,其中OMOMO的13个网格直接随数据集发布,其他数据集网格需通过InterAct获取(遵循CC BY-NC-SA 4.0许可)。质量控制方面,95.4%的G1轨迹和91.9%的H2轨迹通过质量控制(总体93.6%),未通过的行带有qc_flags标志说明违规原因(如手腕关节持续饱和、躯干折叠过大或关节限位饱和)。数据集的许可证为CC BY-NC-SA 4.0(非商业用途、署名、相同方式共享)。该数据集适用于机器人学习、运动重定向、人机交互、双臂协作等任务。每条轨迹还附带320×320的视频渲染。
HOI-Retarget is a large-scale dataset for humanoid robot motion retargeting, aiming to retarget human-object interaction (HOI) motion capture data onto bipedal humanoid robots. The dataset uses a contact-centered trajectory optimization method (HOI-Retarget) to convert human interaction motions into robot-compatible motion references, supporting robot learning from demonstration (LfD) and extending to human-robot interaction scenarios. The dataset contains 13,904 humanoid robot trajectories from 5 source datasets (OMOMO, ParaHome, NeuralDome, CoRoleHOI, IMHD²), covering 6,952 different motion segments. Each motion segment is retargeted to both Unitree G1 (29 DOF, object scaling 0.83) and Unitree H2 (31 DOF, object scaling 1.0), resulting in two trajectories per motion. Data fields include robot joint angles (radians), floating base pose, object 6-DOF position (meters), and per-frame palm and foot contact flags. The dataset also includes 75 different object meshes, of which 13 meshes from OMOMO are directly released with the dataset; other meshes need to be obtained via InterAct (licensed under CC BY-NC-SA 4.0). In terms of quality control, 95.4% of G1 trajectories and 91.9% of H2 trajectories pass quality control (overall 93.6%); failed rows carry qc_flags indicating violation reasons (e.g., sustained wrist joint saturation, excessive trunk folding, or joint limit saturation). The dataset is licensed under CC BY-NC-SA 4.0 (non-commercial, attribution, share-alike). This dataset is suitable for tasks such as robot learning, motion retargeting, human-robot interaction, and bimanual manipulation. Each trajectory is accompanied by a 320×320 video rendering.
HOI-Retarget — Humanoid Human–Object Interaction Motion
数据集简介
HOI-Retarget 是一个以接触为中心的重定向方法生成的语料库,将人-物交互(HOI)动作迁移到人形机器人上,用于大规模运动数据生成。数据集页面地址:https://huggingface.co/datasets/leggedrobotics/hoi-retarget
每行数据为一个 (motion, robot) 对,包含关节角度、浮动基座、物体的 6-DoF 位姿,以及标识每帧哪些手掌和脚与物体接触的逐连杆接触标志。
相关链接
- 项目主页:https://shinben0327.github.io/hoi-retarget
- 代码:https://github.com/leggedrobotics/hoi-retarget
- 3D 查看器:https://huggingface.co/spaces/leggedrobotics/hoi-retarget-viewer
- 论文 PDF:https://arxiv.org/pdf/2609.34674
- arXiv:https://arxiv.org/abs/2609.34674
数据规模
| 项目 | 数值 |
|---|---|
| 源数据集 | 5 个 — OMOMO、ParaHome、NeuralDome、CoRoleHOI、IMHD² |
| 不同动作数 | 6,952 |
| 机器人-动作行数 | 13,904(6,952 G1 + 6,952 H2) |
| 物体 | 75 个不同网格 |
| 时长 | 每个机器人通道 828.1 分钟 · 13.80 小时 |
| 协作数据 | 912 行;每个 CoRoleHOI 动作是一对中的一半(每个机器人 228 对) |
| 通过 QC | 6,632 G1(95.4%)· 6,386 H2(91.9%)· 13,904 行中 13,018 行(93.6%) |
机器人配置
| 机器人 | DoF | object_scale | 数据集 | 行数 | qc_pass |
|---|---|---|---|---|---|
unitree_g1 |
29 | 0.83 | 全部 5 个 | 6,952 | 6,632(95.4%) |
unitree_h2 |
31 | 1.0 | 全部 5 个 | 6,952 | 6,386(91.9%) |
H2 更高,保留比例更低:OMOMO 91.8%、ParaHome 97.6%、NeuralDome 93.2%、CoRoleHOI 77.9%、IMHD² 90.0%。
各数据集统计(G1,object_scale 0.83)
| dataset | motions | objects | minutes | qc_pass | keep % |
|---|---|---|---|---|---|
| OMOMO | 4,421 | 13 | 447.7 | 4,218 | 95.4 |
| ParaHome | 980 | 12 | 179.1 | 969 | 98.9 |
| NeuralDome | 915 | 20 | 127.8 | 852 | 93.1 |
| CoRoleHOI | 456 | 23 | 49.1 | 425 | 93.2 |
| IMHD² | 180 | 7 | 24.4 | 168 | 93.3 |
| 总计 | 6,952 | 75 | 828.1 | 6,632 | 95.4 |
数据集配置
default:data/*/*/train-*.parquetomomo:data/omomo/*/train-*.parquetparahome:data/parahome/*/train-*.parquetneuraldome:data/neuraldome/*/train-*.parquetcorolehoi:data/corolehoi/*/train-*.parquetimhd2:data/imhd2/*/train-*.parquet
快速开始
bash pip install datasets
python from datasets import load_dataset import numpy as np
ds = load_dataset("leggedrobotics/hoi-retarget", split="train") # everything ds = load_dataset("leggedrobotics/hoi-retarget", "omomo", split="train") # one source dataset
clean = ds.filter(lambda r: r["qc_pass"]) # the curated subset g1 = ds.filter(lambda r: r["robot"] == "unitree_g1")
r = clean[0] dof = np.array([np.asarray(x) for x in r["dof_pos"]]) # (T, 29) joint angles, radians obj = np.array([np.asarray(x) for x in r["object_pos"]]) # (T, 3) object position, metres print(r["clip_id"], dof.shape, r["object"], r["qc_flags"])
每一列的描述见 docs/SCHEMA.md。
物体网格
- 13 个 OMOMO 物体随数据集提供于
assets/objects/(44 MB 的 URDF、网格和表面采样),因此 4,421 个 OMOMO 动作可直接使用。 - 设置环境变量:
export HOI_RETARGET_OBJECT_ROOTS=<this download> - 该变量添加搜索根;不要使用
HOI_RETARGET_ASSETS,它会替换整个资源根并隐藏机器人模型。 - 其他四个数据集的网格通过 InterAct 以 CC BY-NC-SA 4.0 授权提供,需书面授权,不在此重新分发。将其放置在相同根目录下:
<root>/assets/objects/<object>.urdf— OMOMO(已包含)<root>/<dataset>/_assets/<object>.urdf— ParaHome、NeuralDome、CoRoleHOI、IMHD²
- 物体名称在不同数据集间会重复,但网格不重复,因此物体以
<dataset>__<object>为键。
质量控制
qc_pass 按 (motion, robot) 评估,两个机器人有不同的关节限制:
qc_pass = False if wrist_runfrac > 0.50 # wrist_sustained or foldx_p80 >= 50 # body_folded or (limit_sat_pct >= 15 and foldx_p80 >= 15) # body_folded
foldx_p80为源相对值——机器人躯干折叠减去人类的——因此真正蹲下或坐着的人得分接近零。- 标志捕捉物理上不合理的运动,而非不寻常的交互。
- 失败行带标志发布,
qc_flags命名触发的规则(wrist_sustained、body_folded)。 - 一个手动设置的标志:
object_floating标记 18 行 IMHD² 滑板数据(9 个动作 × 2 个机器人)。
动作查看
- 每行在
video列中携带该轨迹的渲染,表格预览以 320 × 320(约 50 kB)播放每个片段。 - CoRoleHOI 行显示该对中的两个机器人(本行机器人为正常颜色,伙伴着色)。
- HOI-Retarget Contact Playback(https://huggingface.co/spaces/leggedrobotics/hoi-retarget-viewer)可在浏览器中以 3D 播放任意片段,支持按数据集、机器人和 QC 结果搜索和过滤。
许可
CC BY-NC-SA 4.0:非商业、署名,衍生作品需采用相同许可。这是来源中最严格的条款,且会传播。
| 源数据集 | 其许可 |
|---|---|
| OMOMO | MIT |
| ParaHome | CC BY-NC-SA 4.0 |
| NeuralDome / HODome | CC BY-NC-SA 4.0 |
| CoRoleHOI | CC BY 4.0 |
| IMHD² | CC BY-NC-SA 4.0 |
- 这些轨迹是源动作捕捉的衍生作品,其优化所依据的接触标注源自 InterAct(https://github.com/wzyabcas/InterAct),采用 CC BY-NC-SA 4.0。
- 使用任何片段时请引用源数据集;
dataset列命名它,NOTICE.md给出参考。 - OMOMO 物体网格从 InterMimic(https://github.com/Sirui-Xu/InterMimic)以 MIT 重新分发(几何 © 2023 Jiaman Li,资源 © 2025 Sirui Xu),通知见
assets/objects/LICENSE-OBJECTS。 - 机器人模型为 Unitree 所有,BSD-3-Clause(
docs/LICENSE-unitree.txt)。 - 重定向代码(https://github.com/leggedrobotics/hoi-retarget)为 BSD-3-Clause。
引用
bibtex @article{shin2026hoiretarget, title = {HOI-Retarget: Contact-Centric Retargeting for Human-Object Interaction}, author = {Shin, Jihwan and L'opez Escoriza, Adri`a and He, Junzhe and Heyrman, Matthias and Hutter, Marco}, journal = {arXiv preprint arXiv:2609.34674}, year = {2026}, url = {https://arxiv.org/abs/2609.34674} }
同时引用片段来源的源数据集——dataset 列命名它,NOTICE.md 列出所有参考。