
RTK-SLAM Dataset
收藏资源简介:
该数据集由斯图加特大学团队开发,旨在解决RTK-SLAM系统在GNSS信号退化环境下的全局绝对精度评估问题。数据集包含城市公园和建筑工地两个典型场景的4条序列,总长度约2.37公里,覆盖开阔天空、建筑物遮挡、地下通道及室内外过渡等多种GNSS条件。数据通过手持设备采集,集成Livox MID360激光雷达、IMU、相机和RTK GNSS接收器,并首次采用全站仪独立建立亚厘米级大地测量真值。其创新性在于将RTK仅作为系统输入而非真值,填补了现有SLAM基准在全局绝对精度评估方面的空白,适用于地理测绘、建筑监测和机器人导航等领域。
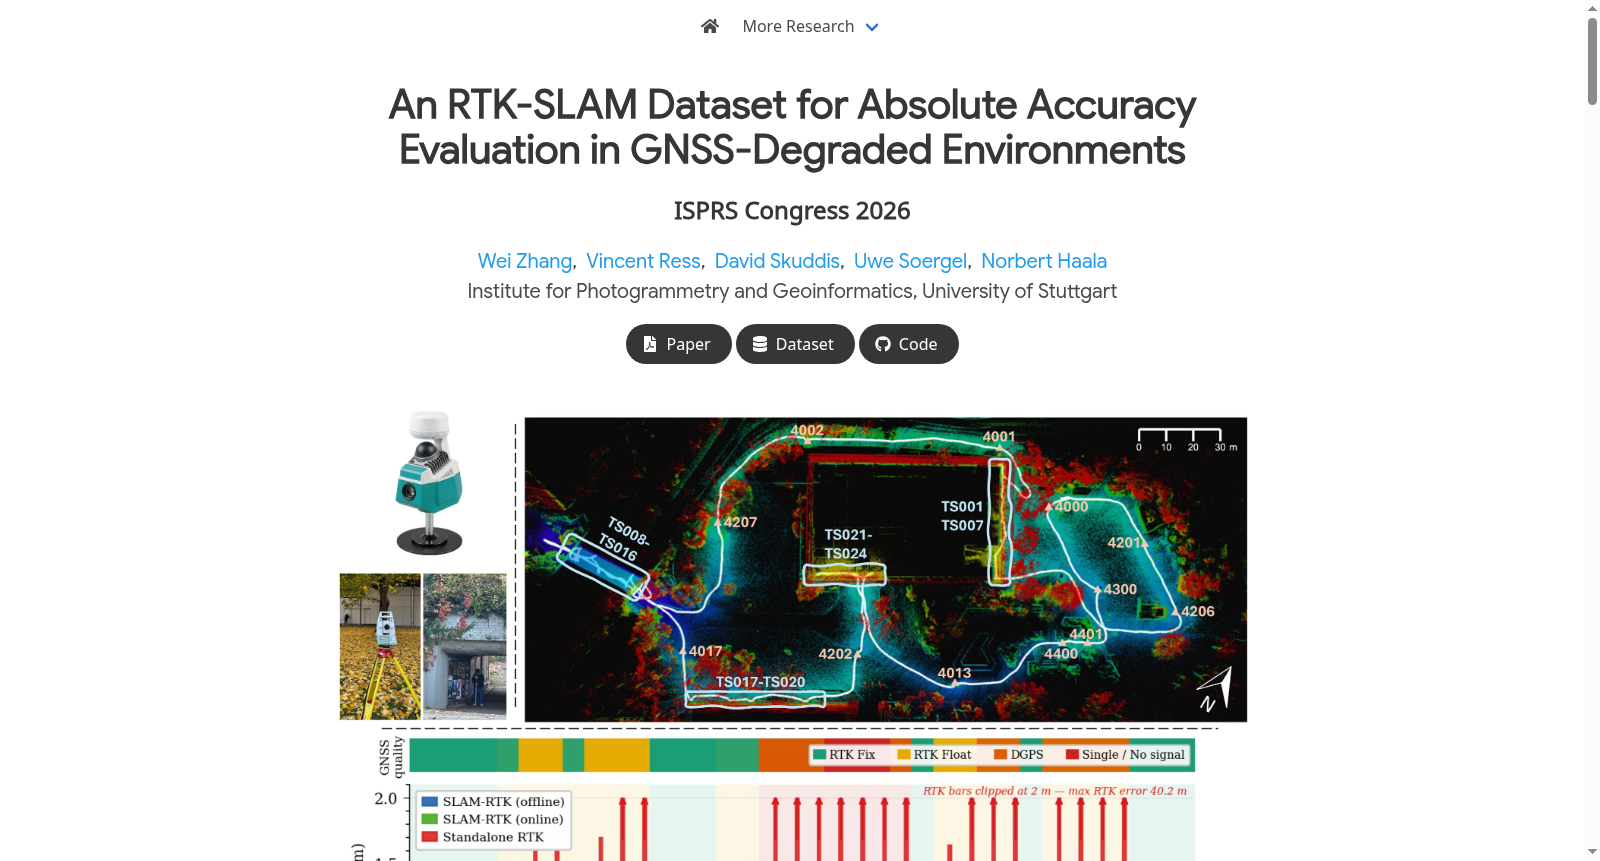
This dataset was developed by the team at the University of Stuttgart to address the global absolute accuracy evaluation problem of RTK-SLAM systems in GNSS-degraded environments. It includes four sequences from two typical scenarios: urban parks and construction sites, with a total length of approximately 2.37 km, covering various GNSS conditions such as open sky, building occlusion, underpasses, and indoor-outdoor transitions. The data was collected via handheld devices integrated with Livox MID360 LiDAR, IMU, camera and RTK GNSS receiver, and is the first to independently establish sub-centimeter geodetic ground truth using a total station. Its innovation lies in treating RTK solely as a system input rather than ground truth, filling the gap in existing SLAM benchmarks for global absolute accuracy assessment, and is applicable to fields such as geomatics, construction monitoring and robotic navigation.
数据集概述
基本信息
- 数据集名称: An RTK-SLAM Dataset for Absolute Accuracy Evaluation in GNSS-Degraded Environments
- 发布会议: ISPRS Congress 2026
- 作者: Wei Zhang, Vincent Ress, David Skuddis, Uwe Soergel, Norbert Haala
- 机构: Institute for Photogrammetry and Geoinformatics, University of Stuttgart
- 论文链接: https://rtk-slam-dataset.github.io/
- 数据集链接: https://rtk-slam-dataset.github.io/
- 代码链接: https://rtk-slam-dataset.github.io/
核心目标
提供用于评估RTK-SLAM系统在GNSS信号退化环境下绝对精度的地理参考数据集和评估方法。关键设计原则是将RTK接收器仅用作系统输入,而通过大地测量全站仪独立建立地面真值,以弥补现有基准测试的不足。
数据集内容
传感器平台
- Livox MID360 LiDAR:集成IMU,水平360°,垂直59°视场角,10 Hz,非重复扫描模式。
- 2 MP全局快门相机:硬件触发,约10 Hz。
- UM980 GNSS接收器:通过德国SAPOS服务提供RTK校正,在开阔天空下具有厘米级精度。
- 同步机制:LiDAR及其内置IMU通过1 PPS信号与GNSS时间硬件同步。所有外参均经过仔细校准。
场景与序列
- Stadtgarten:斯图加特公共公园。包含两个序列(1.04 km和0.46 km),涵盖开阔天空、部分遮挡(建筑物/树木)和完全GNSS拒止的30米地下通道三种GNSS区域。共55个控制点。
- Construction Hall:斯图加特大学IntCDC建筑工地。包含两个序列(顺时针和逆时针,0.48 km和0.39 km)。每个序列以RTK固定开始和结束于室外,并穿越GNSS信号严重退化的室内区域(>400秒,~150米)。共32个控制点。
数据统计
- 序列数量: 4
- 控制点数量: 87
- 地面真值精度: <1 cm
- 总路径长度: 2.4 km
- 总持续时间: ~64 min
数据格式
每个序列包含同步的LiDAR、相机、IMU和RTK数据,提供三种格式:
- ROS1 (.bag)
- ROS2 (.db3)
- EuRoC(扩展格式,兼容OKVIS2-X)
大地测量地面真值
通过独立于RTK接收器的两阶段程序建立:
- 通过静态GNSS观测(<5 mm标准差)测量开阔天空锚点。
- 使用Leica TS16全站仪定向到这些锚点,并测量所有剩余控制点(包括GNSS遮挡和拒止区域内的点),通过导线测量传播全球参考框架。 所有控制点的最终地面真值精度优于1 cm。
评估方法与结果
关键发现
- 标准SE(3)对齐的ATE不适用于评估RTK-SLAM。一个与真实全局位置相距数米的轨迹,如果其内部几何一致,仍可能产生接近零的SE(3)对齐ATE。
- 评估协议直接将估计位置与大地测量调查的控制点进行比较(无任何对齐),揭示了标准基准测试会隐藏的全局漂移。
- 对齐差距可达76%,意味着标准指标可能低估真实绝对误差高达4倍。
基准测试方法
评估了三种RTK-SLAM配置:
- FAST-LIO-SAM:LiDAR-惯性-GNSS系统,结合FAST-LIO2前端和因子图后端。报告在线和离线(批量位姿图优化)结果。
- OKVIS2-X(vig):基于关键帧的视觉-惯性-GNSS系统,通过4-DoF帧对齐紧密集成GNSS。
- OKVIS2-X(lvig):扩展了LiDAR的相同系统(LiDAR-视觉-惯性-GNSS)。与vig配置比较以量化LiDAR的贡献。
- Standalone RTK:无任何里程计集成的直接RTK定位。
定量结果
| 场景 | 序列 | FAST-LIO-SAM | OKVIS2-X(vig) | OKVIS2-X(lvig) | RTK [m] |
|---|---|---|---|---|---|
| 在线 [m] | 离线 [m] | SE3 [m] | 差距 [%] | ||
| Stadtgarten | Seq. 1 | 0.162 | 0.068 | 0.065 | 4 |
| Stadtgarten | Seq. 2 | 0.150 | 0.099 | 0.077 | 22 |
| Constr. Hall | Seq. 1 | 0.256 | 0.248 | 0.220 | 11 |
| Constr. Hall | Seq. 2 | 0.439 | 0.373 | 0.089 | 76 |
GNSS中断下的漂移
- LiDAR辅助方法显示出低漂移率:FAST-LIO-SAM为9.2 cm/min(路径的0.25%),OKVIS2-X(lvig)为8.0 cm/min(0.22%)。
- 一旦信号质量恶化,独立RTK会迅速退化。
下载信息
- 所有格式(HuggingFace): https://rtk-slam-dataset.github.io/
- 评估代码: https://rtk-slam-dataset.github.io/
引用格式
bibtex @article{zhang2026rtkslam, title={An RTK-SLAM Dataset for Absolute Accuracy Evaluation in GNSS-Degraded Environments}, author={Zhang, Wei and Ress, Vincent and Skuddis, David and Soergel, Uwe and Haala, Norbert}, journal={The International Archives of the Photogrammetry, Remote Sensing and Spatial Information Sciences}, year={2026} }
- 1An RTK-SLAM Dataset for Absolute Accuracy Evaluation in GNSS-Degraded Environments斯图加特大学·摄影测量与地理信息研究所 · 2026年


