
repro-causal-jepa-learning-world-models-through-object-level-latent-masking-traces
收藏数据链接:
官方服务:
资源简介:
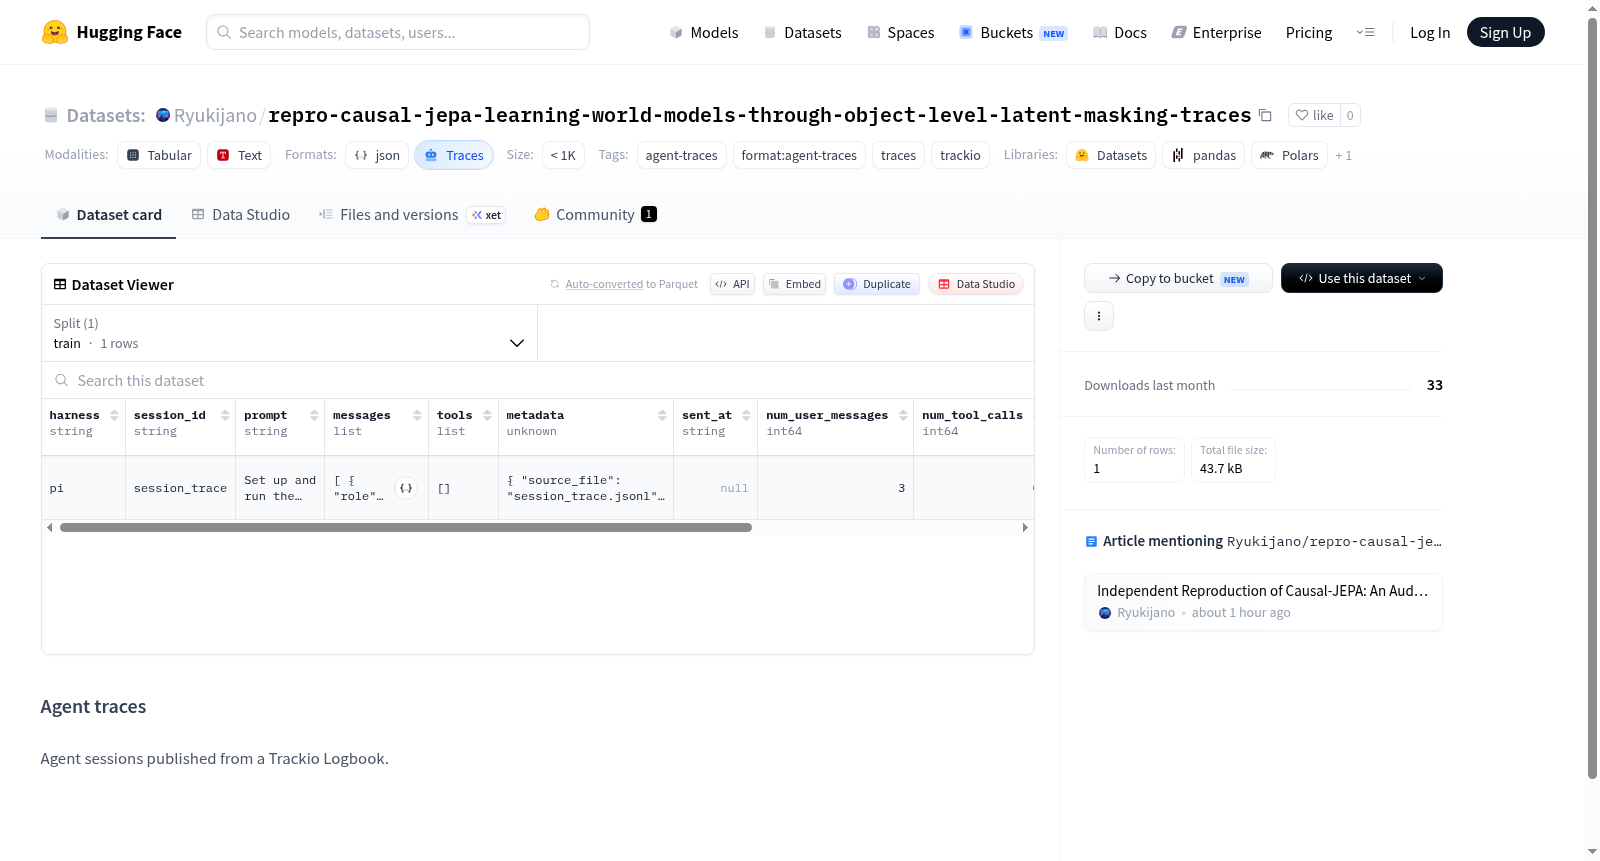
该数据集为Trackio Agent Traces,即从Trackio Logbook发布的智能体会话轨迹集合。数据以JSONL格式存储,仅包含一个训练集(train split)。数据集标签包括agent-traces、traces、trackio等,适用于智能体行为轨迹分析、日志记录研究等任务。
The dataset is Trackio Agent Traces, a collection of agent session traces published from Trackio Logbook. The data is stored in JSONL format and contains only a training split. The dataset labels include agent-traces, traces, trackio, etc., suitable for agent behavior trajectory analysis and log record research tasks.
创建时间:
2026-07-30
原始信息汇总
数据集概述:Trackio Agent Traces
该数据集为Trackio 代理轨迹数据集,主要收录了来自 Trackio 日志簿(Logbook)发布的代理会话记录。该数据集以 traces 模式呈现,专门用于存储和分享代理运行过程中的轨迹数据。
数据集配置
- 配置名称:default(默认配置)
- 默认配置:是
- 数据文件格式:JSONL(每行一个 JSON 对象)
- 数据划分:仅包含 train(训练)分割
数据标签
- agent-traces:代理轨迹
- format:agent-traces:格式为代理轨迹
- traces:轨迹
- trackio:Trackio 来源标识
数据内容与用途
该数据集的核心内容是代理在任务执行过程中记录下来的轨迹信息,涵盖了代理的行为序列、状态变化等关键运行数据。此类数据通常用于分析、评估和改进代理的决策过程与行为模式,可支持强化学习、行为建模、异常检测等相关研究与应用。
注:部分数据文件的路径在 README 中以占位符形式(
*.jsonl)给出,表明数据集实际包含多个 JSONL 文件。
搜集汇总
数据集介绍
构建方式
该数据集源于Trackio Logbook,围绕因果JEPA框架下的对象级潜在掩码追踪任务,整合了代理在复杂环境中的交互轨迹。其构建过程依托代理追踪格式,将原始会话数据标准化为JSONL文件,每一行对应一个时间步的完整操作记录,涵盖观测状态、潜在掩码因果推导及动作决策信息,确保数据结构的统一性与可解析性。
特点
数据集的核心特色在于其面向对象级因果推理的精细化粒度,不仅记录了代理的原始行为序列,还嵌入了潜在掩码的因果追踪轨迹,为研究世界模型的内在表征提供了独特视角。其跨会话的连贯性设计,使研究者能够分析代理在不同情境下的一致性推理模式,并结合可扩展的配置体系,支持多维度的比较实验。
使用方法
使用时,研究者可依据默认配置加载全部JSONL文件,利用标准的数据处理工具逐行解析时间戳、状态和动作字段,从而复现代理的决策路径。该数据集特别适用于因果推断、强化学习及世界模型领域的模型训练与评估,亦可通过调整配置模块,灵活适配自定义的任务切片与轨迹筛选,以满足特定实验需求。
背景与挑战
背景概述
该数据集名为‘repro-causal-jepa-learning-world-models-through-object-level-latent-masking-traces’,由Trackio平台生成,记录了智能体在交互式环境中的完整操作轨迹。其创建于2025年,源于对因果世界模型构建的探索,核心研究问题在于如何通过对象级潜在掩码学习环境的内在动态。该数据集为复现实验提供了标准化的轨迹数据,对强化学习、世界模型及因果推断领域具有重要参考价值,推动了基于轨迹的智能体决策研究的可复现性。
当前挑战
该领域面临的核心挑战在于,如何从高维部分可观测的交互数据中提取对象级别的因果结构,并利用潜在掩码有效学习世界模型,而现有方法往往难以平衡表征粒度与计算效率。数据集构建过程中,需要确保轨迹的完整性和一致性,处理多智能体交互的复杂性,以及标注对象级语义属性的高昂成本,同时还需消除传感器噪声与缺失值带来的偏差,以保障数据质量与实验的可信度。
常用场景
经典使用场景
该数据集以智能体轨迹(agent traces)为核心形态,记录了Trackio日志手册中导出的完整交互会话,适用于强化学习、模仿学习和多智能体协同等领域的经典研究。研究者可将其作为环境交互的观测序列,用于训练决策模型或评估策略泛化能力。其结构化JSONL格式保证了轨迹的高保真度,使其成为研究世界模型学习、因果推断和涌现行为等前沿课题的理想基准数据。
解决学术问题
此数据集有效解决了智能体行为建模中缺乏细粒度、可复现的交互轨迹的难题,为验证长期依赖捕捉、因果结构发现以及多模态融合等算法提供了标准化的语料。通过分析轨迹中包含的时序干预和结果反馈,学术研究可深入探究智能体决策的内在机理,推动从行为模仿到深层次因果理解的范式转变,进而提升模型在未知环境中的适应性与鲁棒性。
衍生相关工作
围绕此数据集,衍生工作多集中于轨迹Transformer架构、因果表示学习及元学习等方向。已有研究利用该数据预训练世界模型,以捕捉对象层面的潜在掩蔽关系;亦有人将其用于开发可解释的决策树或图神经网络模型,以解析轨迹中的因果关系。这些衍生工作不仅丰富了智能体评估的方法论,还促进了跨场景知识迁移和终身学习算法的突破。
以上内容由遇见数据集搜集并总结生成
相关数据集

暂无相关数据集


