ai4ce/MARS
收藏资源简介:
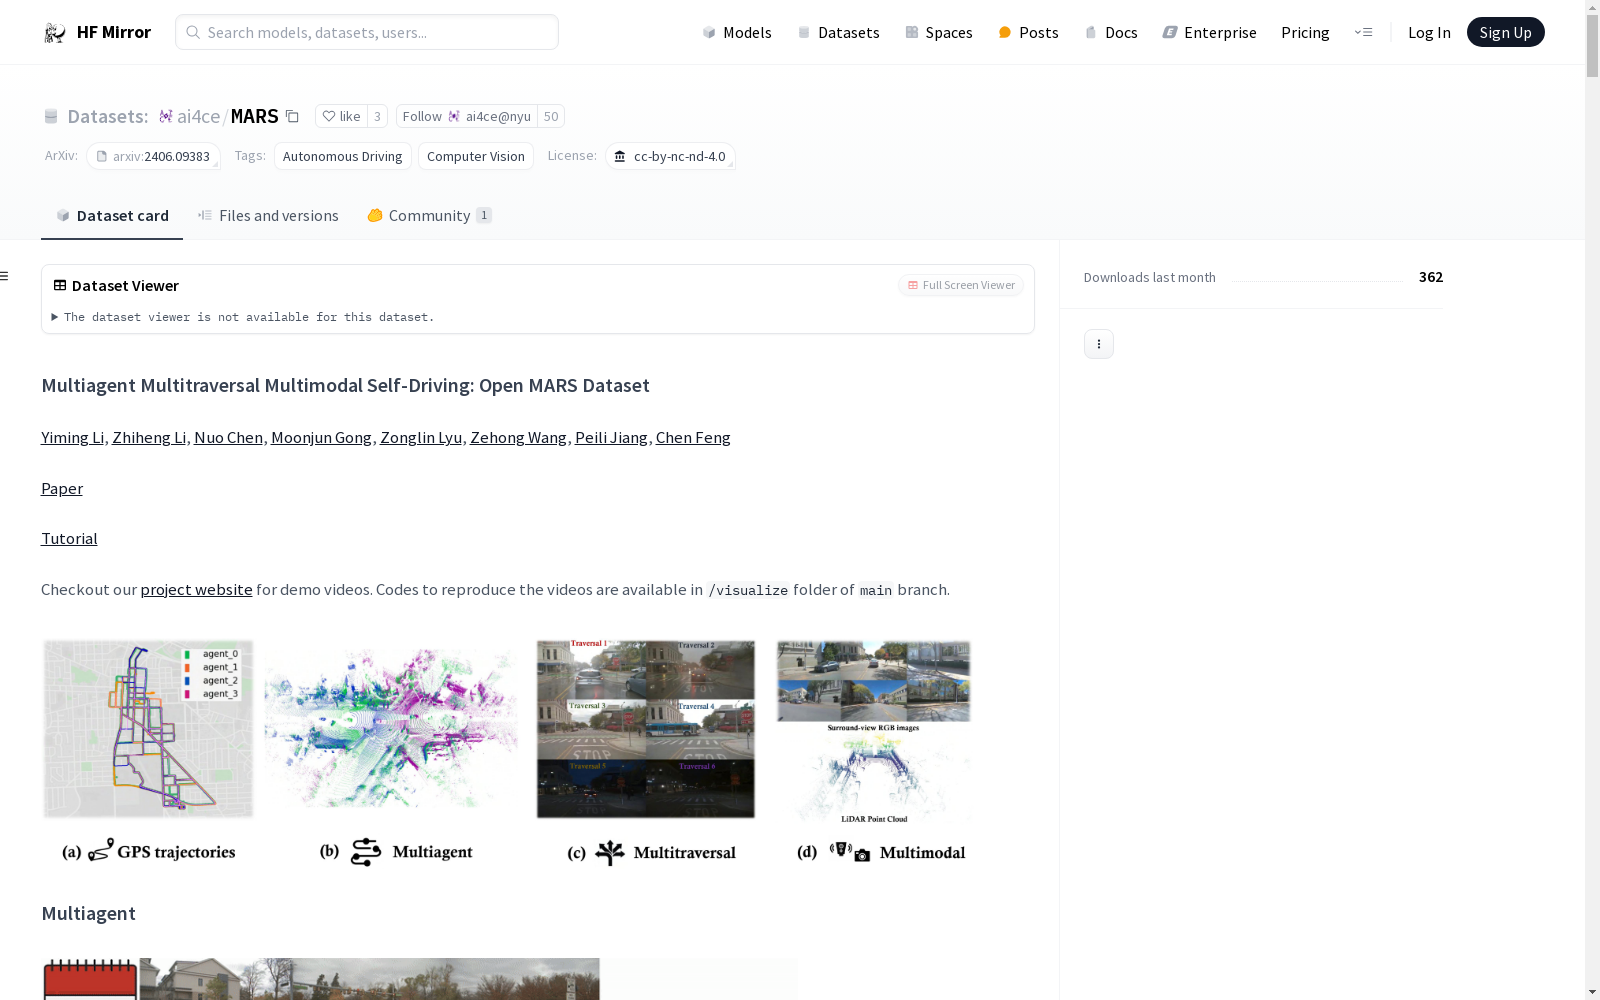
MARS数据集是一个多智能体、多遍历、多模态的自动驾驶数据集,由多个自动驾驶车辆在特定地理区域内行驶时收集的数据组成。每辆车都配备了LiDAR和环绕视角的RGB摄像头。数据集包含两个子集:一个用于多车协同驾驶,另一个用于通过多车异步遍历同一地点进行记忆回溯。数据集的结构与NuScenes数据集相同,并提供了详细的教程和代码示例,展示了如何加载和处理数据。
MARS数据集是一个多智能体、多遍历、多模态的自动驾驶数据集,由多个自动驾驶车辆在特定地理区域内行驶时收集的数据组成。每辆车都配备了LiDAR和环绕视角的RGB摄像头。数据集包含两个子集:一个用于多车协同驾驶,另一个用于通过多车异步遍历同一地点进行记忆回溯。数据集的结构与NuScenes数据集相同,并提供了详细的教程和代码示例,展示了如何加载和处理数据。
Multiagent Multitraversal Multimodal Self-Driving: Open MARS Dataset
概述
- 数据集名称: Multiagent Multitraversal Multimodal Self-Driving: Open MARS Dataset
- 领域: 自动驾驶、计算机视觉
- 合作方: May Mobility
- 数据收集方式: 通过一组自动驾驶车辆在特定地理区域内行驶收集数据。每辆车配备LiDAR和环绕视角RGB摄像头。
- 数据集结构:
- Multitraversal: 每个地点保存为一个NuScenes对象,每个遍历为一个场景。
- Multiagent: 整个数据集为一个NuScenes对象,每个多智能体遭遇为一个场景。
数据集子集
- Multitraversal: 促进多车协同驾驶的子集。
- Multiagent: 通过多车异步遍历同一地点来启用记忆回顾的子集。
数据类型
- 传感器数据: LiDAR、环绕视角RGB摄像头、IMU
- 数据格式:
- 图像: jpg
- LiDAR: .bcd.bin (5维数据: [x, y, z, intensity, ring])
- IMU: json
数据集特点
- 多智能体感知: 支持多车协同感知。
- 多遍历3D重建: 支持通过多车遍历同一地点进行3D重建。
- 无监督对象发现: 提供新的研究机会和挑战。
数据集版本
- 最新版本: 2024/06
- 下载地址: huggingface
许可证
- CC BY-NC-SA 4.0
引用
@InProceedings{Li_2024_CVPR, author = {Li, Yiming and Li, Zhiheng and Chen, Nuo and Gong, Moonjun and Lyu, Zonglin and Wang, Zehong and Jiang, Peili and Feng, Chen}, title = {Multiagent Multitraversal Multimodal Self-Driving: Open MARS Dataset}, booktitle = {Proceedings of the IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR)}, month = {June}, year = {2024}, pages = {22041-22051} }
教程
- Devkit初始化:
- 安装
nuscenes-devkit - 导入NuScenes devkit
- 安装
- 场景加载:
- 加载Multitraversal数据
- 加载Multiagent数据
- 样本数据:
- 传感器名称
- 相机数据
- LiDAR数据
- IMU数据
- 车辆和传感器姿态
- LiDAR-图像投影: 使用NuScenes devkit的
render_pointcloud_in_image()方法进行投影。