minuszero-indian-autonomous-driving-dataset-v2
收藏资源简介:
Minus Zero印度城市自动驾驶数据集v2是一个面向非商业用途的自动驾驶数据集,源自Minus Zero Indian Urban Autonomous Driving Dataset的原始MCAP录音解码版本。该数据集将1,469个原始MCAP录音转换为可直接使用的每个摄像头独立MP4视频文件以及标准化的Parquet表格,涵盖摄像头时序、标定、同步、GNSS/位姿、录制元数据和完整性分析。数据集包含约9,927个MP4视频文件(总大小约3.196 TB)和40,420个Parquet文件(约9.17 GB),数据采集时间跨度为2025-05-15至2025-11-17。摄像头覆盖7个位置:cam_front、cam_front_left、cam_front_right、cam_front_tilted(部分缺失)、cam_rear、cam_rear_left、cam_rear_right。数据集无人工标注,无官方训练/验证/测试划分。适用于自动驾驶、机器人、感知、摄像头同步、定位、数据管道等非商业研究。用户需注意数据可能存在缺失帧、时序间隙、标定差异、隐私风险(如人脸、车牌、GPS轨迹)等,使用前应遵守相关法律法规和CC BY-NC 4.0许可协议。
Minus Zero Indian Urban Autonomous Driving Dataset v2 is a non-commercial autonomous driving dataset derived from the decoded MCAP recordings of the original Minus Zero Indian Urban Autonomous Driving Dataset. It converts 1,469 raw MCAP recordings into directly usable per-camera independent MP4 video files and standardized Parquet tables, covering camera timestamps, calibration, synchronization, GNSS/pose, recording metadata, and integrity analysis. The dataset contains approximately 9,927 MP4 video files (total size about 3.196 TB) and 40,420 Parquet files (about 9.17 GB), with data collection spanning from 2025-05-15 to 2025-11-17. Cameras cover 7 positions: cam_front, cam_front_left, cam_front_right, cam_front_tilted (partially missing), cam_rear, cam_rear_left, cam_rear_right. The dataset has no manual annotations and no official training/validation/test splits. It is suitable for non-commercial research in autonomous driving, robotics, perception, camera synchronization, localization, and data pipelines. Users should note potential issues such as missing frames, temporal gaps, calibration differences, and privacy risks (e.g., faces, license plates, GPS trajectories), and must comply with relevant laws and the CC BY-NC 4.0 license before use.
Minus Zero Indian Urban Autonomous Driving Dataset v2 数据集详情
数据集概述
该数据集是 Minus Zero Indian Urban Autonomous Driving Dataset 的解码配套版本,将全部 1,469 个源 MCAP 录音转换为可直接使用的逐摄像机 MP4 视频和规范化 Parquet 表,涵盖摄像机时序、校准、同步、GNSS/姿态、录音元数据和完整性分析等方面。数据集专为非商业的自动驾驶、机器人、感知、摄像机同步、定位和数据管道研究用途设计。
核心数据规模
| 属性 | 数值 |
|---|---|
| 已验证的解码录音数量 | 1,469 |
| 摄像机 MP4 文件数 | 9,927 |
| MP4 载荷字节数 | 3,196,207,410,138(约 3.196 TB) |
| Parquet 文件数 | 40,420 |
| Parquet 载荷字节数 | 9,166,776,688 |
| 录音日期范围 | 2025-05-15 至 2025-11-17 |
| 命名摄像机位置 | 7 |
| 标注/注释 | 无 |
| 作者定义的基准数据划分 | 无 |
摄像机覆盖情况
- 全覆盖(1,469 条录音均包含):
cam_front、cam_front_left、cam_front_right、cam_rear、cam_rear_left、cam_rear_right - 部分覆盖:
cam_front_tilted仅有 1,113 条录音包含,356 条缺失 - 缺失的摄像机数据以空值表示,不会从其他摄像机复制或伪造视频填充缺失位置
数据集结构
text data/ metadata.jsonl videos/ <camera>/<bucket>/<recording_id>.mp4 tables/ auxiliary-messages/ benchmarking/ calibrations/ camera-frames/ camera-messages/ gap-events/ gnss/ keyframes/ recording-metadata/ sync-groups/ manifests/ fragments/<bucket>/<recording_id>/
稳定的 recording_id 用于关联视频路径、Parquet 分区和清单片段。
Parquet 表内容
| 表名称 | 提供的信息 |
|---|---|
| camera-frames | 逐摄像机帧时序和参考信息,用于对齐解码视频帧与源记录 |
| camera-messages | 消息级摄像机时序和解码摄像机可用性 |
| calibrations | 基于描述符的摄像机内参和外参标定值 |
| sync-groups | 跨摄像机同步组记录 |
| keyframes | 视频关键帧和随机访问元数据 |
| gap-events | 检测到的时序或帧序列不连续事件 |
| gnss | 解码的 GNSS/姿态记录及其源时序 |
| benchmarking | 存在的解码基准记录 |
| recording-metadata | 录音级摘要和转换元数据 |
| auxiliary-messages | 主摄像机和 GNSS 表之外保留的消息元数据 |
数据集查看器
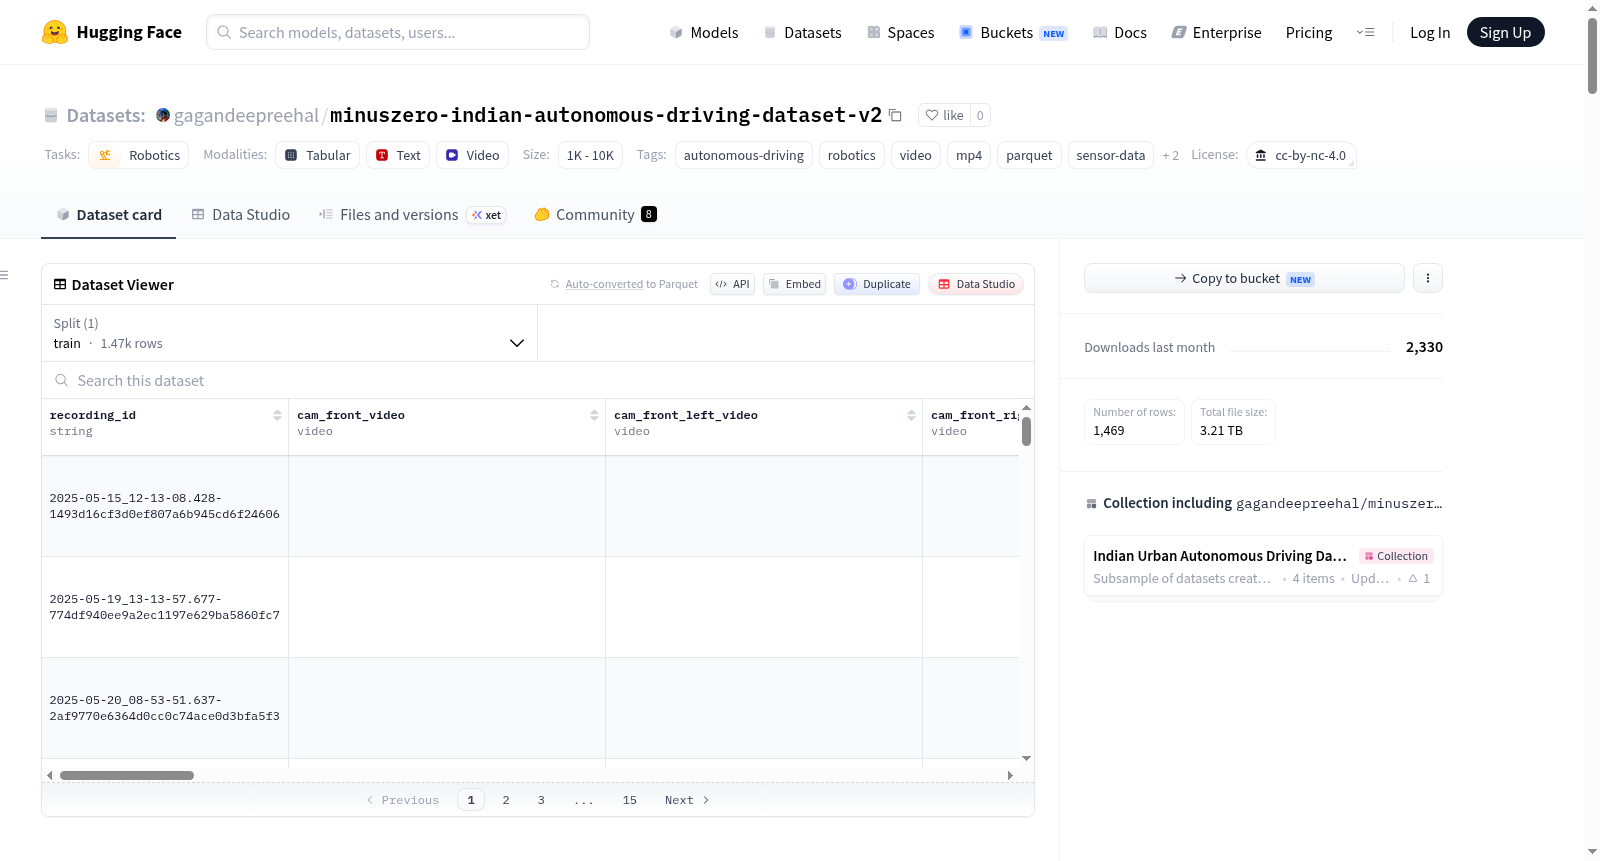
默认查看器配置每条录音显示一行,包含:
recording_id- 七个
*_video_file_name值(作为视频特征) - 七个
*_video_byte_size值 - 七个
*_video_sha256值
缺失摄像机对应的文件名、大小和摘要列为空值。视频文件名相对于 data/ 目录。
时序与同步要点
- 应保留发布的时序戳和摄像机身份信息进行表间关联
- 不应通过文件名顺序、protobuf 数组位置、解码帧索引或假设恒定帧率来同步摄像机
- 用户需显式处理:晚开始、早结束或暂时消失的摄像机,丢帧、时序间隙或帧 ID 不连续,录音间的标定或模式差异,以及 GNSS 与摄像机时序可能使用不同时钟域等问题
预期用途
合适的非商业用途包括:
- 摄像机感知、视频理解和表示学习
- 时序和跨摄像机同步研究
- 自动驾驶和机器人数据管道开发
- GNSS/姿态对齐与定位实验
- 标定、完整性和数据质量工具开发
- 非商业教学、演示和个人项目
限制与已知风险
- 数据集无标注,不提供基准真值
- 地理、环境、时间、交通、路线和硬件覆盖可能不均衡
- 帧或表行可能缺失、延迟、重复、损坏或间隔不规则
- 摄像机标定和解码模式在不同录音间可能不同
- MP4 解码支持因平台和软件版本而异
- 源数据缺陷可能在解码输出中仍然可见
- 列存在不保证每一行都包含填充值
隐私与合规提示
录音可能捕获于公共道路环境,可能附带包含人物、人脸、车牌、住宅、商业场所、路标或精确 GNSS/位置轨迹。不应假定数据已匿名化。用户负责在下载、再分发、发布示例或训练模型前审查适用的隐私、数据保护、公开权、出口控制和当地录制法律。
许可证与引用
该数据集以 CC BY-NC 4.0(知识共享署名-非商业使用 4.0 国际许可) 发布,要求署名、禁止商业使用,允许非商业目的的共享和改编。引用信息见说明文件的 BibTeX 条目。