TUM Traffic Accident (TUMTraf-A)
收藏资源简介:
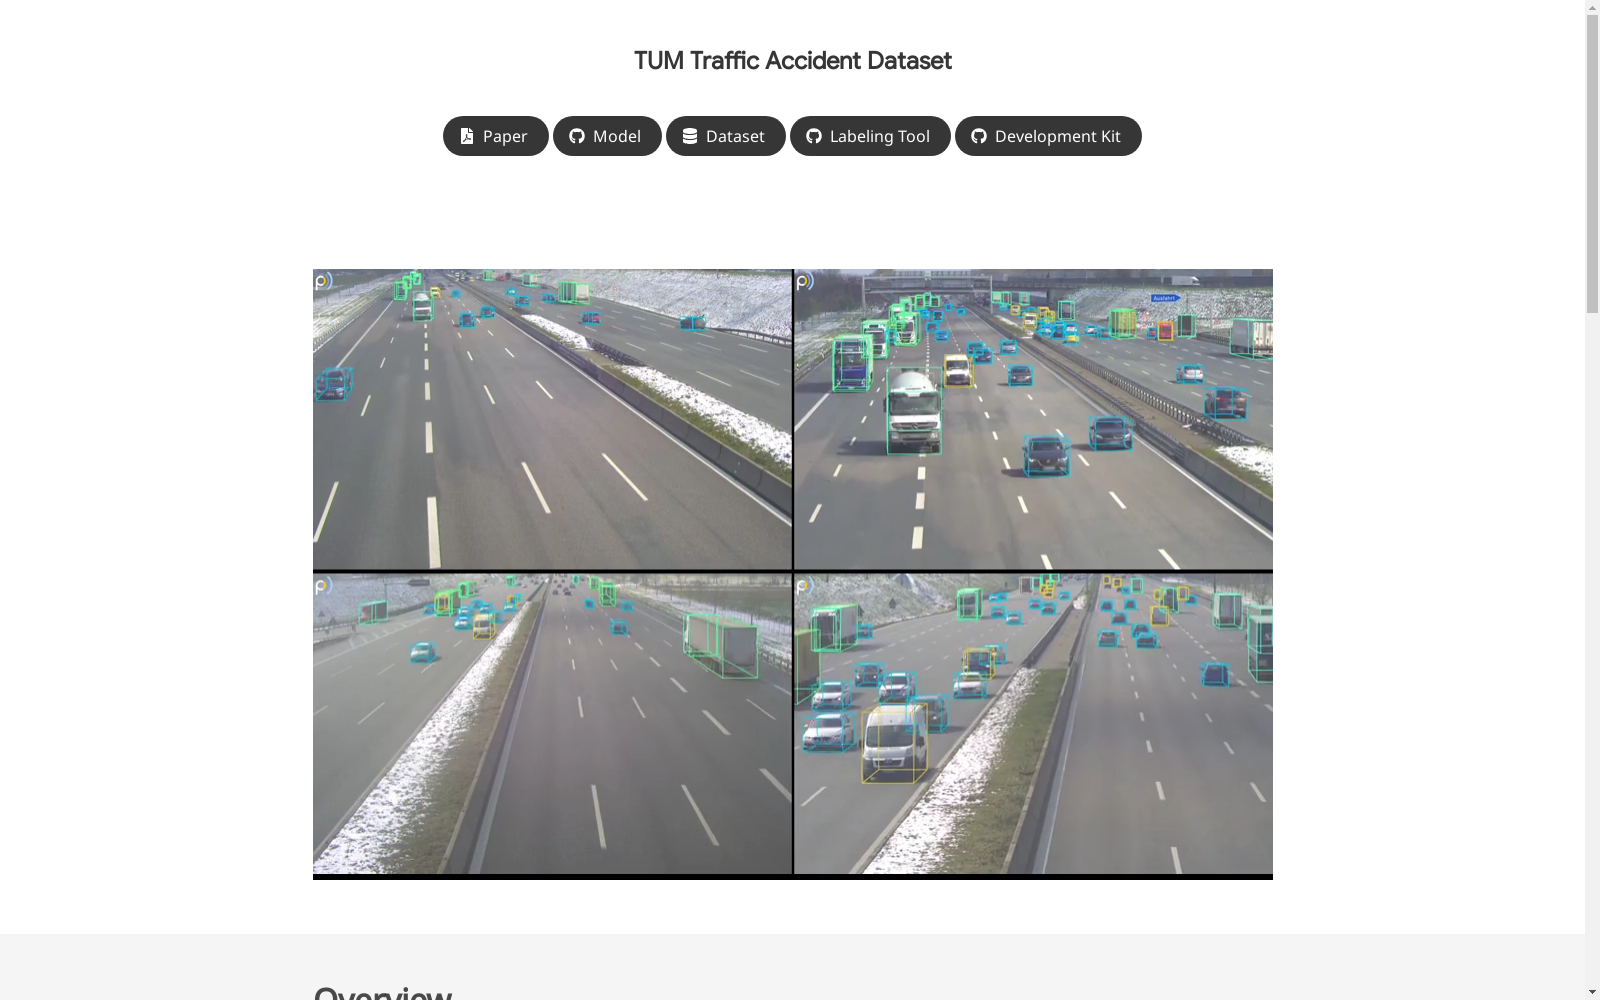
TUM Traffic Accident (TUMTraf-A)数据集由慕尼黑工业大学人工智能与机器人学系的Rui Song等人创建,旨在支持对罕见且危险事件的机器学习。该数据集包含294,924个2D和93,012个3D标注框,以及48,144个已标注的相机和激光雷达帧。数据集提供了真实世界的高速公路事故数据,捕捉了车辆碰撞、车辆翻滚、车辆起火等事故场景,并支持感知相关任务的学习,如检测、跟踪和分割。数据集的创建旨在减少交通网络中的事故发生,并通过自动事故检测系统减少事故发生与医疗援助到达之间的时间差,从而拯救生命。数据集适用于学术界和工业界,并包括一个开发工具包仓库以方便使用。
The TUM Traffic Accident (TUMTraf-A) dataset was created by Rui Song et al. from the Department of Artificial Intelligence and Robotics at the Technical University of Munich, aiming to support machine learning research on rare and hazardous events. This dataset contains 294,924 2D and 93,012 3D annotated bounding boxes, as well as 48,144 annotated camera and LiDAR frames. The dataset provides real-world highway accident data, capturing accident scenarios such as vehicle collisions, vehicle rollovers, and vehicle fires, and supports learning for perception-related tasks including detection, tracking, and segmentation. The dataset was developed to reduce the occurrence of accidents on transportation networks, and to shorten the time gap between accident occurrence and the arrival of medical assistance via automatic accident detection systems, thereby saving lives. The dataset is suitable for both academic and industrial communities, and includes a development toolkit repository for ease of use.
TUM Traffic Accident Dataset (TUMTraf-A) 概述
数据集简介
TUM Traffic Accident (TUMTraf-A) 是首个用于自动驾驶中3D物体检测、分割和跟踪任务的高质量真实世界事故数据集。
数据内容
- 标注帧数:8,944帧
- 标注类型:3D边界框、实例分割掩码、轨迹和跟踪ID
- 事故类型:10起真实事故,包括翻车、车辆起火和碰撞
- 地图信息:高速公路高清地图(HD map)
- 标注标准:OpenLABEL标准
传感器配置
- 摄像头:4台Basler ace acA1920-50gc,分辨率1920×1200,配备16 mm和50 mm镜头,帧率50 Hz
- 激光雷达:1台Valeo LiDAR (SCALA B2),16个垂直层,水平视场角133°,角分辨率0.125° x 0.6°,探测距离200米(@80%反射率),帧率25 Hz
基准测试
- 评估指标:BEV mAP和3D mAP
- 评估模型:AccidentDet3D
许可证信息
数据集采用CC BY-NC-SA 4.0许可证。
支持信息
本研究由德国联邦教育与研究部在AUTOtech.agil项目支持下完成,项目编号:01IS22088U。