
遇见数据集

jogarulfop/rollout_eval_chakeitup_alubox_d3_100K_manu_20260527_144556

收藏
Hugging Face2026-05-27 更新2026-05-31 收录
官方服务:

资源简介:

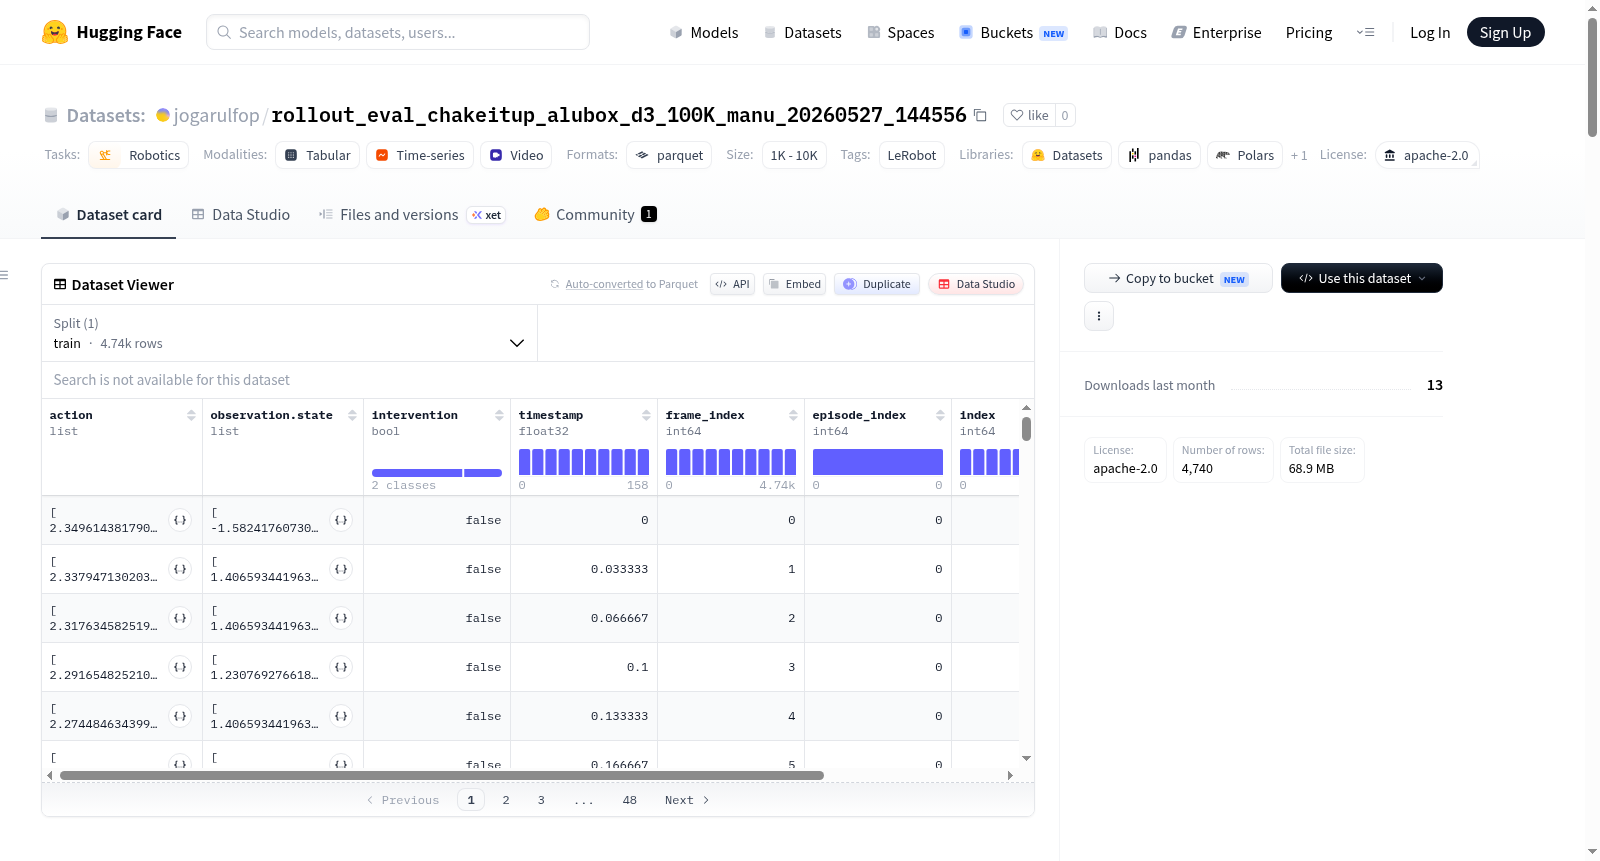
该数据集使用LeRobot创建,专为机器人学习和控制研究设计。数据集包含机器人动作、状态观测(关节位置)、多视角图像(顶部和腕部摄像头)以及左触觉频谱图,以30帧/秒的速率采集。总帧数为4740,对应约158秒的时长,涉及一个任务和一个episode。数据格式为Parquet文件,包含视频文件(MP4格式),总数据大小约300MB。机器人类型为so101_follower_dragontactile,适用于训练和评估机器人策略模型。

This dataset was developed using LeRobot, and is specifically designed for robotic learning and control research. It includes robot actions, state observations (joint positions), multi-view images captured by top and wrist cameras, and left-hand tactile spectrograms, collected at a frame rate of 30 FPS. The total number of frames is 4740, corresponding to an approximate duration of 158 seconds, involving one task and one episode. The data is stored in Parquet files, together with MP4-format video files, with a total data size of around 300 MB. The robot type is so101_follower_dragontactile, and this dataset is suitable for training and evaluating robotic policy models.
提供机构:
jogarulfop
搜集汇总
数据集介绍
jogarulfop/rollout_eval_chakeitup_alubox_d3_100K_manu_20260527_144556 数据集图片
构建方式
该数据集基于LeRobot框架构建,专注于机器人操作任务的评估与测试。数据采集自配备触觉传感器与多视角摄像头的so101_follower_dragontactile机器人平台,通过远程操控或预设策略执行特定操作任务,记录完整的执行轨迹。每个轨迹以30帧每秒的采样率同步记录6维关节动作指令、6维关节状态观测值、三个视角的视觉图像(包括顶部视图、腕部视图以及左触觉传感器谱图)及任务时序元数据。原始数据以Parquet格式存储结构化的数值信息,视频流则采用AV1编解码压缩为MP4文件,最终通过元信息文件统一描述特征维度、编码参数与数据集划分。
使用方法
研究者可通过LeRobot库加载该数据集,利用其标准化的API接口提取动作序列、状态观测与多模态视觉流。数据集以Chunk分块机制组织,兼容大规模异步加载与流式训练。使用时可指定训练集划分(当前为全部数据),结合内置的帧索引与时间戳字段进行时序建模。建议基于PyTorch或TensorFlow框架构建机器人策略网络,将6维动作空间与多视角图像输入进行端到端学习。此外,可借助Hugging Face Spaces的在线可视化工具直接预览数据样本,辅助调试与质量评估。
背景与挑战
背景概述
该数据集由研究机构于2026年5月创建,旨在通过LeRobot框架推动机器人操作技能的模仿学习研究。核心研究问题聚焦于如何利用多模态感知数据(包括视觉、触觉和本体感觉)使机器人掌握精细的抓取与放置任务。数据集以铝制盒子(alubox)为操作对象,记录了约100K帧的机械臂演示数据,包含6维关节角度信息、顶部与腕部rgb图像及触觉频谱图。其影响力体现在为机器人领域提供了标准化、多模态的精细操作训练资源,尤其强调触觉反馈在操作任务中的关键作用。
当前挑战
当前面临的核心挑战包括:1)领域问题层面,机器人操作任务对复杂环境下的泛化能力要求极高,该数据集仅涵盖单一铝盒操作场景,模型难以适应未见过物体形状、材质或光照条件的变化;2)构建过程中,数据采集依赖高精度触觉传感器和机械臂系统,硬件标定与多模态信号同步存在技术难度,且100K帧的规模对于训练稳健策略仍显不足,触觉频谱图的高维度特性加剧了特征提取与融合的复杂性。
常用场景
经典使用场景
在机器人学习领域,模仿学习与行为克隆是训练智能体掌握复杂操作技能的核心范式。该数据集专为机器人操作任务设计,采集自so101_follower_dragontactile机械臂在铝盒操控场景中的执行轨迹,包含6维关节动作指令与多模态观测数据。其经典使用场景聚焦于从专家演示中学习精准的操作策略,研究者可利用顶部与腕部双视角视觉流(480×640分辨率,30fps)联合左触觉频谱图(224×224分辨率),结合机器人状态信息,训练端到端的控制策略。数据集提供的4740帧连续轨迹与单任务设定,特别适合验证行为克隆算法在刚性物体抓取与放置任务上的复现精度,以及探索视觉-触觉融合对操作鲁棒性的增益效果。
解决学术问题
该数据集助力多个前沿学术问题的深入探究。它首次在同一操作场景中融合了触觉频谱图与多视角视觉信息,为多模态感知融合研究提供了标准化测试基准,解决了传统视觉数据难以捕捉接触力与表面纹理细节的瓶颈。数据集支持研究者分析视觉遮挡或光照变化下的策略退化问题,通过触觉模态的补全作用提升模型泛化能力。此外,其高保真度的6维连续动作空间为探索奖励函数设计、逆强化学习以及从次优演示中提取专家意图等课题提供了可靠数据支撑,推动了对操作技能内在因果结构的理解。这些工作对于构建具备物理世界交互常识的智能系统具有重要理论价值。
实际应用
在实际工业与生活场景中,该数据集所代表的机器人操作能力具有广泛的应用前景。它可直接服务于精密装配流水线,例如电子元器件在狭小空间内的插拔与对齐操作,通过结合触觉感知避免视觉盲区导致的定位误差。在医疗辅助领域,数据集训练的策略可迁移至手术器械的精准操控,如微创手术中的组织分离与缝合动作。家庭服务机器人借助此类数据,能够完成开瓶、拧螺丝等需要精细力控的日常任务。由于数据集采用了符合LeRobot规范的标准格式,其训练的模型可通过迁移学习快速适配至不同型号的机械臂,大幅降低了部署成本,加速了机器人从实验室环境走向真实物理世界的进程。
数据集最近研究
最新研究方向
该数据集聚焦于触觉与视觉融合的机器人灵巧操作领域,记录了一台so101_follower_dragontactile机械臂在铝盒搭建环境中的精细化操作数据。其创新之处在于同步采集了顶部、腕部RGB图像与来自左侧触觉传感器的224x224光谱图,为多模态感知驱动的模仿学习提供了稀缺的联合训练语料。伴随LeRobot框架的成熟应用与具身智能热潮,此类包含触觉纹理信息的高频操作数据集正成为突破机器人泛化抓取与精密装配瓶颈的关键资源。数据集仅含单条长达4740帧的演示轨迹,强调长时程、连续性动作序列的复现价值,对研究闭环控制下的技能迁移与状态轨迹泛化具有标杆意义。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

