yams-carton-box-closing-noe-exploring-30-04-2026
收藏资源简介:
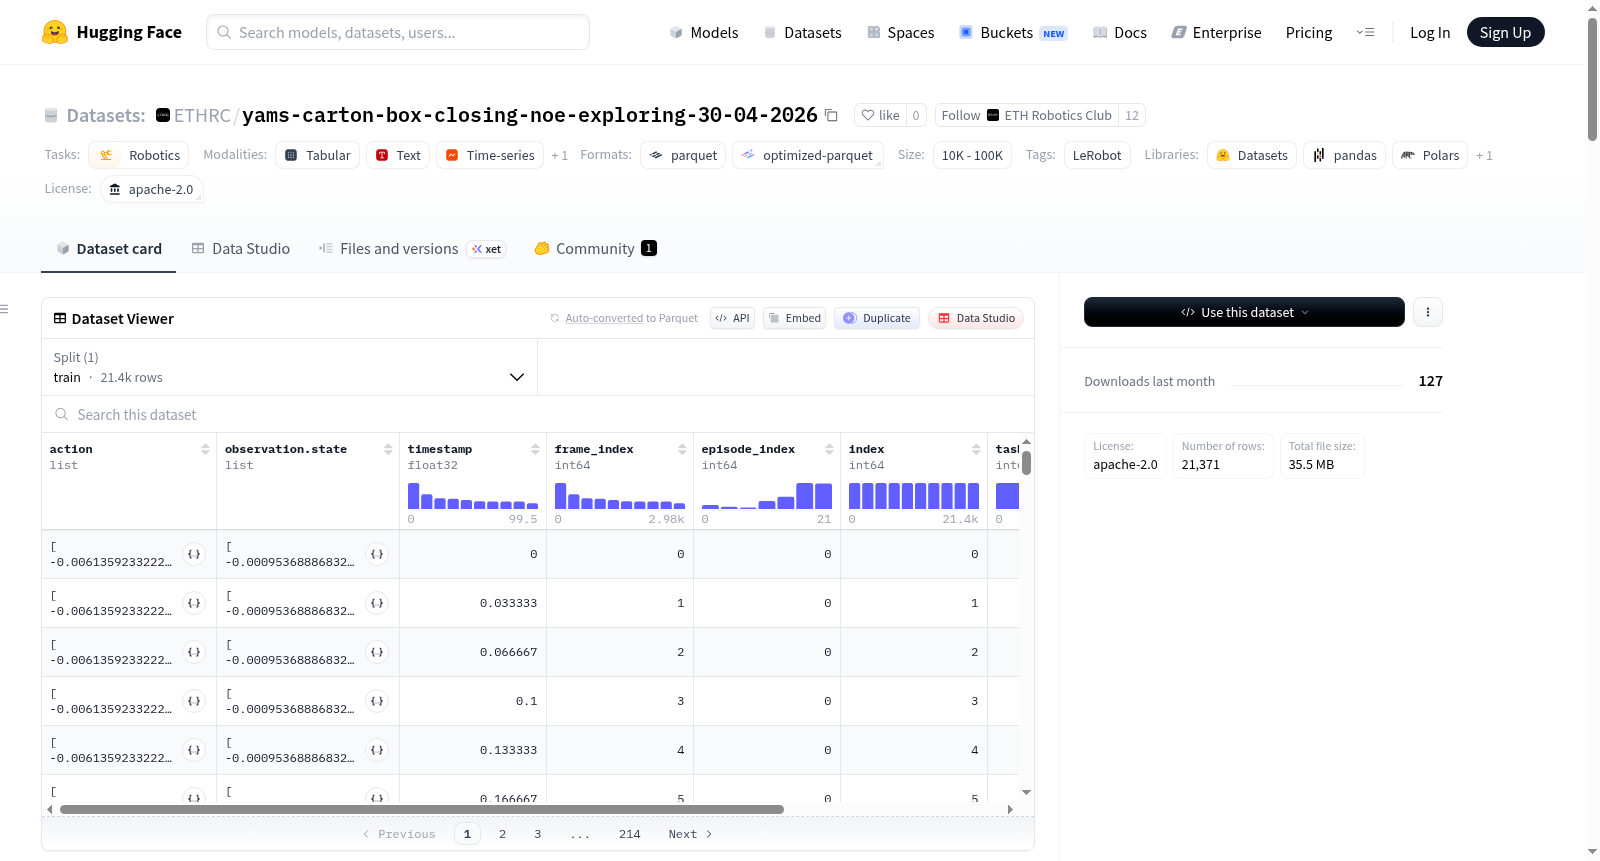
该数据集是一个用于机器人技术研究的开源数据集,采用Apache-2.0许可证发布。数据集包含双机械臂系统(bi_yams_follower型机器人)的操作记录,主要采集了机械臂关节位置(14维浮点数组)、夹爪状态以及来自三个视角(右腕、左腕和俯视)的480×640分辨率视频(30fps)。数据集包含22个完整操作序列(episodes),共计21,371帧数据,涵盖1个具体操作任务。每个数据样本包含动作指令、状态观测、时间戳、帧索引、任务索引等结构化字段,并可能附带自然语言指令。数据以分块Parquet格式存储,视频数据采用h264编码。该数据集适用于机器人模仿学习、多模态感知与控制等研究场景。
This is an open-source dataset for robotics research, released under the Apache-2.0 license. It contains operation records of a dual-arm robotic system (the bi_yams_follower robot), with collected data including 14-dimensional floating-point arrays of robotic arm joint positions, gripper states, and 480×640 resolution videos (30 fps) captured from three perspectives: right wrist, left wrist, and top-down view. The dataset includes 22 complete operation episodes, totaling 21,371 frames of data, covering a single specific manipulation task. Each data sample features structured fields such as action instructions, state observations, timestamps, frame indices, and task indices, and may additionally include natural language instructions. The dataset is stored in chunked Parquet format, while the video data is encoded using H.264. This dataset is suitable for research scenarios such as robotic imitation learning, multimodal perception and control.
数据集概述:yams-carton-box-closing-noe-exploring-30-04-2026
该数据集是一个用于机器人操作任务的训练数据集,专注于纸箱关闭场景,由LeRobot框架创建。
基本信息
- 许可协议: Apache-2.0
- 任务类型: 机器人学 (Robotics)
- 数据集总量:
- 总帧数: 21,371 帧
- 总片段数 (Episodes): 22 个
- 总任务数: 1 个
- 数据文件大小: 100 MB
- 视频文件大小: 200 MB
- 数据划分: 仅包含训练集 (train),涵盖全部22个片段。
数据采集详情
- 机器人类型:
bi_yams_follower(双臂YAMS跟随机器人) - 采集帧率 (FPS): 30
- 数据路径: 数据以Parquet格式存储,路径为
data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet。 - 视频路径: 视频以MP4格式 (H.264编码) 存储,路径为
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4。
特征结构
数据集包含以下特征,每个样本包含一个时间步的数据:
| 特征名称 | 数据类型 | 形状 | 说明 |
|---|---|---|---|
| action | float32 |
[14] |
机器人动作指令,包含左右臂各6个关节位置和1个夹爪位置。具体名称:left_joint_1至6.pos, left_gripper.pos, right_joint_1至6.pos, right_gripper.pos |
| observation.state | float32 |
[14] |
机器人关节状态观测,与action的维度及名称完全一致。 |
| observation.images.right_wrist | video |
[480, 640, 3] |
右腕摄像头 RGB 视频,30 FPS,H.264编码。 |
| observation.images.left_wrist | video |
[480, 640, 3] |
左腕摄像头 RGB 视频,30 FPS,H.264编码。 |
| observation.images.topdown | video |
[480, 640, 3] |
俯视摄像头 RGB 视频,30 FPS,H.264编码。 |
| timestamp | float32 |
[1] |
时间戳。 |
| frame_index | int64 |
[1] |
帧索引。 |
| episode_index | int64 |
[1] |
所属片段索引 (0-21)。 |
| index | int64 |
[1] |
全局索引。 |
| task_index | int64 |
[1] |
任务索引 (仅一个任务,故为0)。 |
语言指令
- language_instruction: 字符串类型,包含对应的自然语言任务描述。