
Oxford RobotCar
收藏robotcar-dataset.robots.ox.ac.uk2024-10-31 收录
官方服务:
资源简介:
Oxford RobotCar数据集包含由牛津大学机器人实验室收集的自动驾驶汽车在一年内不同天气、光照和交通条件下行驶的数据。数据集包括激光雷达扫描、相机图像、GPS数据、惯性测量单元(IMU)数据和里程计数据。
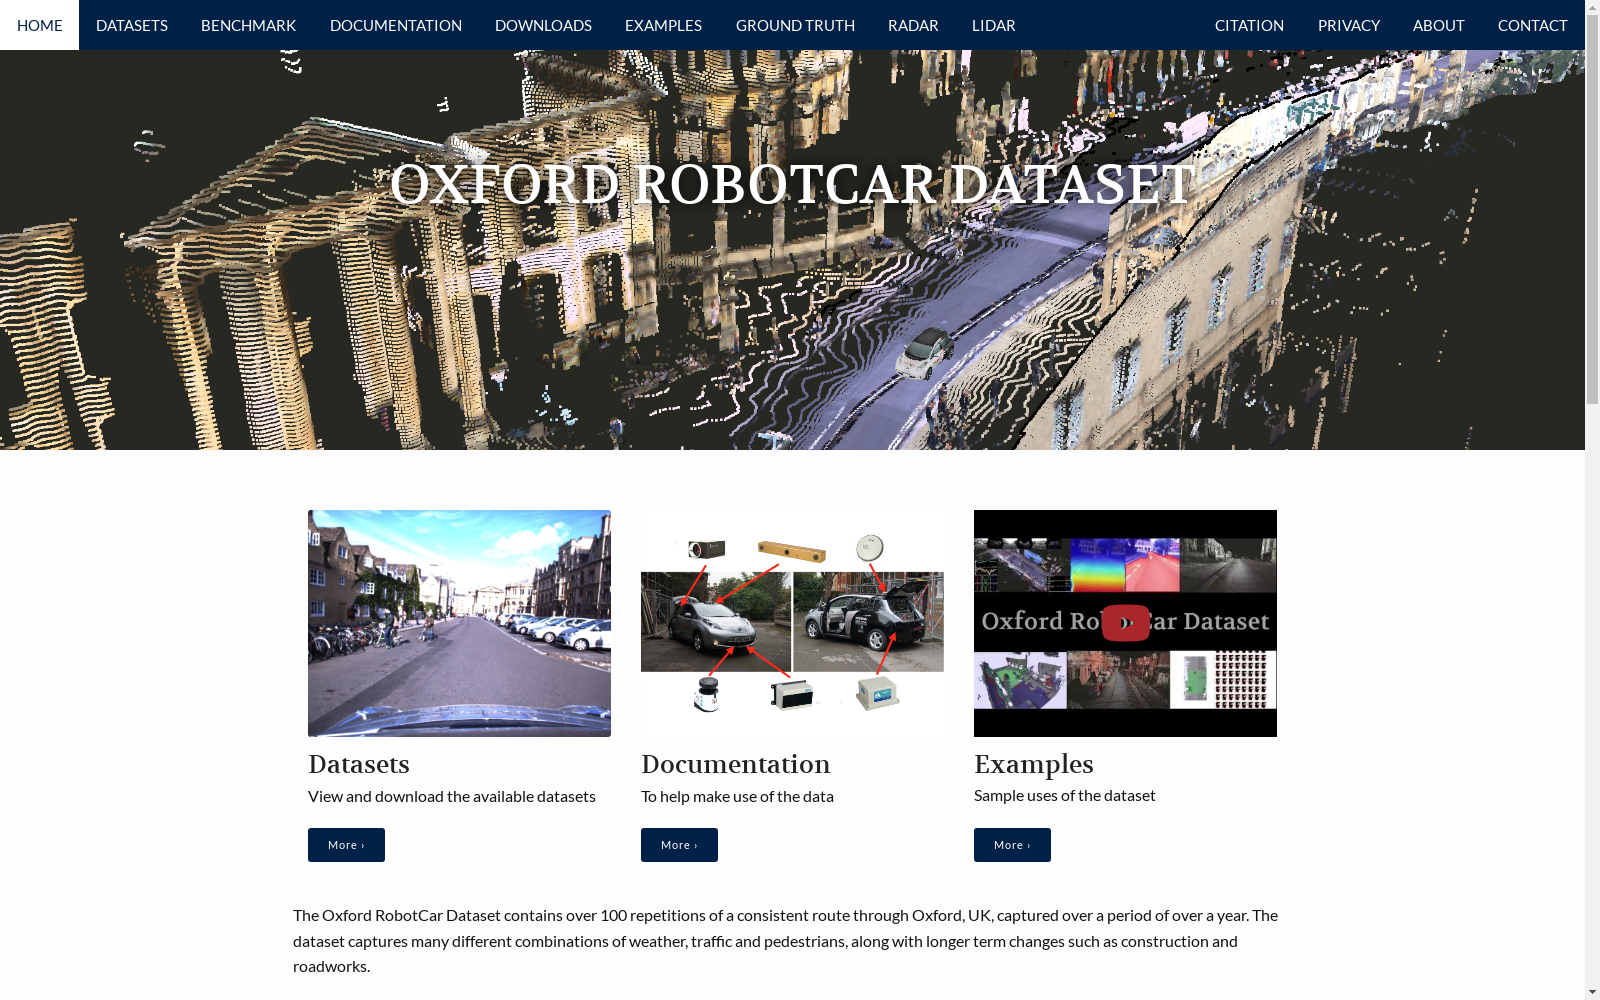
The Oxford RobotCar Dataset comprises data collected by the Oxford University Robotics Laboratory from an autonomous vehicle driving over a one-year period under varying weather, lighting, and traffic conditions. The dataset includes LiDAR scans, camera images, GPS data, Inertial Measurement Unit (IMU) data, and odometry data.
搜集汇总
数据集介绍
构建方式
Oxford RobotCar数据集是通过在牛津大学校园内使用一辆配备多种传感器的自动驾驶汽车进行长期数据采集而构建的。该车辆装备了高分辨率摄像头、激光雷达、GPS、惯性测量单元等多种传感器,以捕捉环境的多模态数据。数据采集过程涵盖了不同的天气条件、光照变化和季节更替,确保了数据集的多样性和广泛性。通过这种方式,数据集不仅包含了丰富的视觉和几何信息,还反映了真实世界中的动态变化。
特点
Oxford RobotCar数据集以其高度的真实性和多样性著称。该数据集包含了超过100次完整的驾驶循环,涵盖了各种复杂的交通场景和环境条件。其多模态数据融合了视觉、激光雷达和惯性测量数据,为研究者提供了丰富的信息来源。此外,数据集的时间跨度长,能够捕捉到季节变化和天气条件对环境感知的影响,使得该数据集在自动驾驶和环境感知研究中具有极高的应用价值。
使用方法
Oxford RobotCar数据集适用于多种自动驾驶和环境感知研究任务。研究者可以利用该数据集进行视觉SLAM(同步定位与地图构建)、路径规划、障碍物检测和环境建模等任务。通过分析多模态数据,可以开发和验证新的算法和模型,以提高自动驾驶系统的鲁棒性和准确性。此外,数据集的多样性和真实性也使其成为评估现有算法性能的理想平台,有助于推动自动驾驶技术的发展。
背景与挑战
背景概述
Oxford RobotCar数据集是由牛津大学计算机科学系的研究团队于2014年创建的,旨在为自动驾驶和机器人导航领域提供一个标准化的基准。该数据集的核心研究问题是如何在复杂的城市环境中实现精确的定位与地图构建。通过收集大量真实世界中的驾驶数据,包括图像、激光雷达扫描、GPS信号等,Oxford RobotCar数据集为研究人员提供了一个丰富的资源库,极大地推动了自动驾驶技术的研究与应用。
当前挑战
尽管Oxford RobotCar数据集在自动驾驶领域具有重要影响力,但其构建过程中仍面临诸多挑战。首先,数据采集需要在各种天气条件和不同时间段进行,以确保数据的多样性和代表性,这增加了数据处理的复杂性。其次,数据集中的传感器数据需要进行精确的时间同步和校准,以确保不同传感器数据之间的关联性和一致性。此外,数据集的规模庞大,如何高效地存储、管理和分析这些数据也是一个重要的技术挑战。
发展历史
创建时间与更新
Oxford RobotCar数据集于2014年首次发布,旨在为自动驾驶和机器人导航研究提供一个丰富的多模态数据资源。该数据集定期更新,最新版本于2021年发布,持续为研究者提供最新的数据支持。
重要里程碑
Oxford RobotCar数据集的一个重要里程碑是其在2016年发布的扩展版本,该版本增加了更多的传感器数据和多样化的环境条件,极大地丰富了数据集的内容和应用范围。此外,2018年,该数据集引入了高分辨率地图数据,进一步提升了其在路径规划和环境理解研究中的价值。这些里程碑事件不仅推动了数据集本身的发展,也为自动驾驶领域的研究提供了坚实的基础。
当前发展情况
当前,Oxford RobotCar数据集已成为自动驾驶和机器人导航领域的重要参考资源。其丰富的多模态数据,包括图像、激光雷达和GPS数据,为算法开发和验证提供了宝贵的数据支持。数据集的持续更新和扩展,确保了其在快速发展的技术环境中保持相关性和前沿性。此外,该数据集的开源性质促进了全球研究者的广泛参与和合作,推动了自动驾驶技术的整体进步。
发展历程
- Oxford RobotCar数据集首次发布,包含了在英国牛津市内不同天气、光照和交通条件下收集的长时间自动驾驶汽车数据。
- 数据集进行了扩展,增加了更多的传感器数据和更复杂的场景,以支持更广泛的自动驾驶研究。
- Oxford RobotCar数据集被广泛应用于多个国际会议和期刊的论文中,成为自动驾驶领域的重要基准数据集。
- 数据集的开发团队发布了新的工具和软件,以帮助研究人员更方便地处理和分析数据集中的信息。
- Oxford RobotCar数据集被用于多个自动驾驶挑战赛,进一步推动了该领域的技术进步。
常用场景
经典使用场景
在自动驾驶领域,Oxford RobotCar数据集以其丰富的多模态数据而著称。该数据集记录了英国牛津市一年四季、不同天气条件下的道路环境,包括图像、激光雷达、GPS和IMU数据。这些数据为研究人员提供了宝贵的资源,用于开发和验证自动驾驶系统中的环境感知、定位和路径规划算法。通过分析这些数据,研究者能够深入理解复杂城市环境中自动驾驶技术的挑战和解决方案。
衍生相关工作
Oxford RobotCar数据集的发布催生了大量相关的经典研究工作。许多研究者基于该数据集开发了新的环境感知算法,如基于深度学习的图像识别和激光雷达点云处理技术。此外,该数据集还促进了多传感器融合技术的研究,特别是在提高自动驾驶系统的鲁棒性和可靠性方面。同时,基于Oxford RobotCar数据集的研究成果也被广泛应用于其他自动驾驶数据集的构建和评估,进一步推动了整个领域的发展。
数据集最近研究
最新研究方向
在自动驾驶领域,Oxford RobotCar数据集因其丰富的多模态数据和复杂的场景而备受关注。最新研究方向主要集中在利用该数据集进行深度学习模型的训练与评估,以提升自动驾驶系统的鲁棒性和适应性。研究者们通过分析数据集中的天气、光照和季节变化,探索如何在不同环境条件下实现精确的定位与导航。此外,该数据集还被用于开发和验证多传感器融合技术,以提高感知系统的准确性和可靠性。这些研究不仅推动了自动驾驶技术的发展,也为相关领域的算法优化提供了宝贵的实验平台。
相关研究论文
- 1The Oxford RobotCar DatasetUniversity of Oxford · 2016年
- 2Long-term Visual Localization using Semantically Segmented ImagesUniversity of Oxford · 2018年
- 3DeepVIO: Self-supervised Deep Learning of Monocular Visual Inertial OdometryUniversity of Oxford · 2020年
- 4Learning to Navigate Through Complex Dynamic EnvironmentsUniversity of Oxford · 2020年
- 5Deep Multi-Sensor Lane DetectionUniversity of Oxford · 2018年
以上内容由遇见数据集搜集并总结生成


