
opengraph-labs/lerobot-simulation-koch-arm-to-the-shelf-01
收藏数据链接:
官方服务:
资源简介:
该数据集是通过LeRobot创建的机器人技术数据集,包含机器人状态观测、动作指令、视觉观测等多模态数据。具体包含:5维关节状态观测(肩部平移/抬升、肘部弯曲、腕部弯曲/旋转)、相同维度的动作指令、顶部摄像头(640x480分辨率)和腕部摄像头(320x240分辨率)的视频观测,以及时间戳、帧索引等元数据。数据集共2个episodes,1733帧数据,1个任务,视频数据总量200MB,帧率30fps。
This robotics dataset was created using LeRobot, containing multimodal data including robot state observations, actions, and visual observations. Specifically it includes: 5D joint state observations (shoulder pan/lift, elbow flex, wrist flex/roll), corresponding 5D actions, video observations from top camera (640x480) and wrist camera (320x240), plus timestamps and frame indices. The dataset contains 2 episodes, 1733 frames, 1 task, with 200MB video data at 30fps.
提供机构:
opengraph-labs搜集汇总
数据集介绍
背景与挑战
背景概述
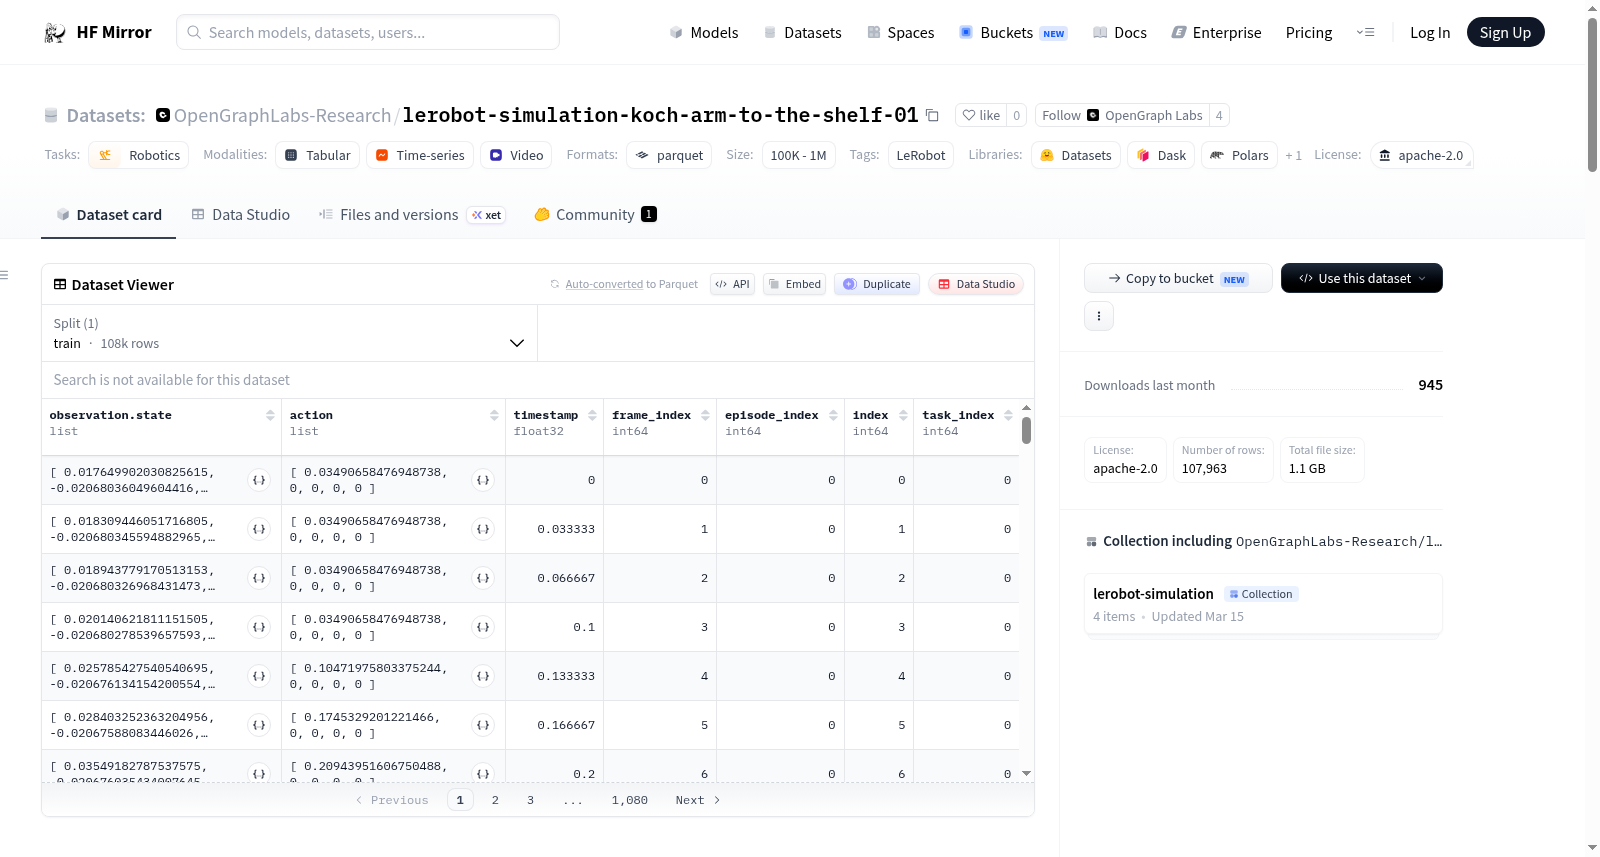
该数据集是一个机器人学模拟数据集,专注于Koch手臂执行到货架任务,包含约108k行数据,总大小1.1 GB。它提供了多模态数据,包括表格形式的状态和动作信息、时间序列以及来自两个摄像头的视频数据,适用于机器人控制和学习研究。
以上内容由遇见数据集搜集并总结生成


